flagEnglish
flagעברית
רבינוביץ' 3, פתח-תקווה, ישראל
03-9047744
office@amironic.co.il
Facebook
Twitter
LinkedIn
YouTube
  • ראשי
  • מוצרים
    • אינרציאלי MEMS
      • ג'יירו ומדי תאוצה
      • מדיד IMU
      • INS/GPS
      • AHRS
    • מאמ”תים
      • מאמ"תים
      • מאמ"ת אלקטרוני
      • מאמ”תים לתעופה
      • מאמ”תים תרמיים
      • אטימות למפסקים וידיות
    • מפסקי רגל
      • פדלים ולחיצים
      • USB
      • מפסקי אוויר
      • מפסקים רפואיים
      • מפסקי רגל מודולריים
      • מפסקים תעשייתיים
      • מפסק רגל פוטנציומטרי
      • מפסקים אלחוטיים
    • מכניקה ותמסורת
      • גלגלי שיניים
      • ברגים אטומים
      • קופסאות תמסורת
      • קופלונגים
      • מיסבים
      • ברגים ומהדקים
      • קפיצים ופריטים מכניים
      • תנועה לינארית
      • בולמי זעזועים
    • סנסורים
      • תרמוסטטים
      • טמפרטורה
      • מיקום
      • לחץ
      • מהירות
      • מד מפלס (גובה נוזל)
      • מתמרי עומס
      • פוטנציומטרים ממברניים
      • סנסור FLEX
    • מנועים
      • זרם ישר עם תמסורת
      • זרם ישר ללא מברשות
      • מנועי צעד עם גיר
      • מנועי סרוו ו-Torque ללא מברשות
      • מנוע זרם ישר
    • אלקטרוניקה
      • נורות קסנון ואינפרא אדום
      • מונים ושעונים
      • מארזים למיקרו אלקטרוניקה
      • מתגים עמידים במים
      • מיקרו סוויץ’
    • שליטה ביד
      • ג’ויסטיקים ולחיצים
      • מפסקים אלקטרוניים
      • מפסקים למיטות חולים
      • בקר יד USB דגם Herga 6310
      • מפסקים לג’קוזי וטוחני אשפה
      • מפסקי לחץ
      • מפסק אינפרא אדום IR
    • פתרונות הספק
      • ספקי כח צבאיים וקשיחים
      • הגנה על מעגלים חכמה
      • מתאם הספק צבאי
      • ספק כוח צבאי תלת-ערוצי – עד 250W
    • חומרים
      • מוליבדן (Molybdenum) וסגסוגות מתקדמות – פתרונות חומרי גלם וייצור ליישומים קיצוניים
      • טונגסטן (Tungsten / Wolfram) וסגסוגות מתקדמות – חומרי גלם ופתרונות ייצור ליישומים קיצוניים
      • חומרי גלם לגלגלי שיניים
  • חנות
  • חברות
  • אודות אמירוניק
  • חדשות
  • צור קשר
Product was added to your cart

עגלת קניות

waze

תכנון ממשק הפעלה ברגל ברכב ייעודי – מדריך למהנדס לבחירת Heavy Duty Foot Controls

מפסקי רגל17/09/2026amironicLTD

סדרת מאמרים – Heavy Duty Controls לרכב ולציוד נייד

מאמר זה הוא חלק מסדרת מדריכים העוסקת בתכנון ממשקי הפעלה לרכב ייעודי, ציוד נייד ומערכות Heavy Duty. להשלמת התמונה, מומלץ לקרוא גם את המדריכים הנוספים בסדרה:

[Footswitch לרכב ולציוד נייד – מתי נכון להפעיל מערכת באמצעות הרגל?]
מתי Footswitch הוא הבחירה הנכונה, אילו פעולות מתאימות להפעלה ברגל ומהם השיקולים המרכזיים בתכנון.

[מתגים ובקרי הפעלה לרכב ייעודי – Heavy Duty Controls לסביבת עבודה קשה]
סקירה רחבה יותר של מתגים ובקרי הפעלה לרכב ייעודי, עם דגש על סביבת העבודה, המפעיל, תנאי הסביבה ואינטגרציה במערכת.

[תכנון ממשק הפעלה ברגל ברכב ייעודי – מדריך למהנדס לבחירת Heavy Duty Foot Controls]
מדריך הנדסי מעמיק לבחירת Foot Control – מ-Momentary ו-Latching ועד Proportional Control, Guards, Safety Shoes, Multi-Pedal ו-Customization.
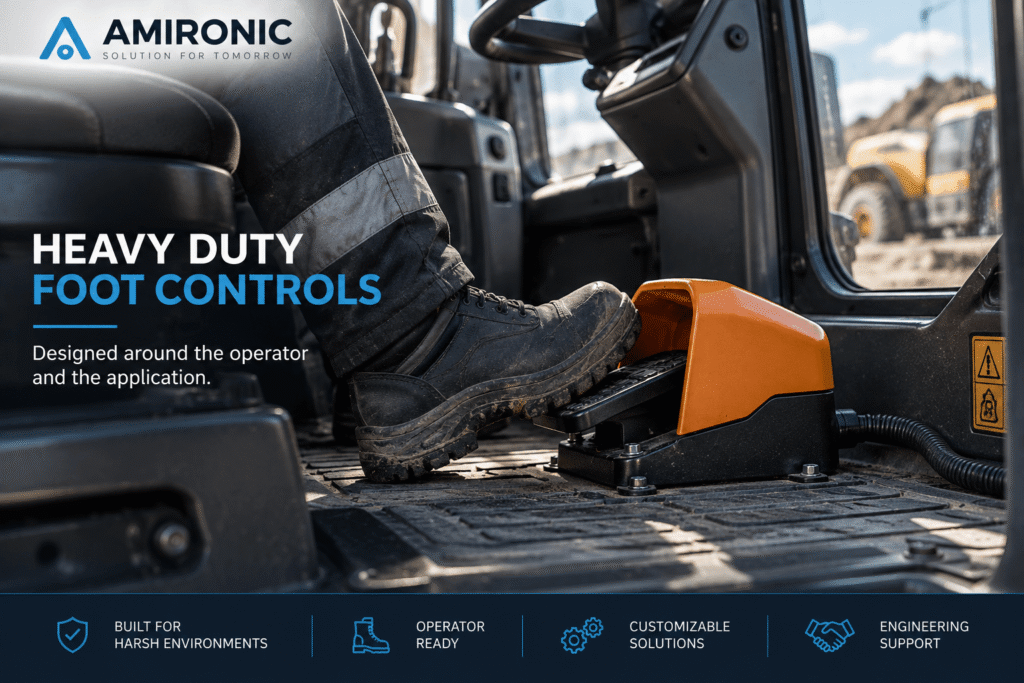
ברכב ייעודי, Foot Control אינו רק מתג שמפעילים באמצעות הרגל.

הוא חלק מממשק האדם-מכונה של הרכב, ולכן הבחירה שלו צריכה להתחשב לא רק בדרישות החשמליות, אלא גם במפעיל, במשימה, בסביבת העבודה ובאופן שבו ה-Control משתלב במערכת.

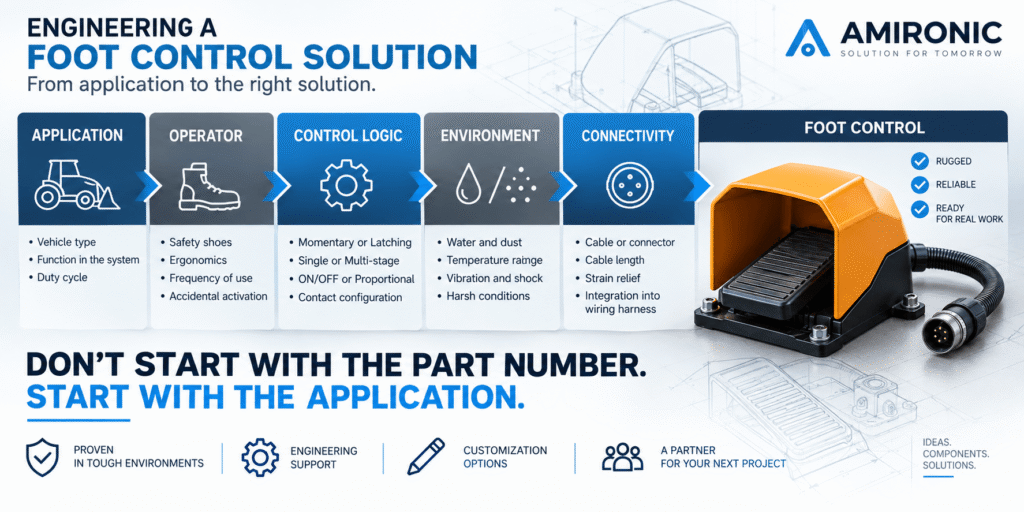
המפעיל עשוי לעבוד עם Safety Shoes, בתנאי רעידות, אבק, מים ובוץ. לעיתים הוא צריך לבצע את אותה פעולה מאות פעמים במהלך יום עבודה, ולעיתים מדובר בפעולה שהפעלה מקרית שלה אינה רצויה. במקרים אחרים הרגל אינה נדרשת רק להפעלת ON/OFF, אלא לשליטה משתנה על פונקציה של המכונה.

לכן, גם לאחר שהוחלט להשתמש ב-Foot Control, נשארות לא מעט החלטות הנדסיות:

האם נדרשת פעולה Momentary או Latching? האם נדרש שלב הפעלה אחד או יותר? האם יש צורך ב-Guard? מהי תצורת המגעים הנדרשת? האם מדובר בפקודת ON/OFF או ב-Proportional Control? כיצד יחובר ה-Control למערכת? ומה נדרש מבחינת אטימות, עמידות סביבתית ותחזוקה?

במדריך זה נבחן את השאלות האלה מנקודת המבט של מהנדס המתכנן רכב ייעודי, Mobile Machinery או Heavy Duty Equipment.

לא מתחילים מה-Footswitch – מתחילים מהפעולה

השאלה הראשונה בתכנון Foot Control אינה:

"איזה Footswitch מתאים?"

אלא:

"איזו פעולה אנחנו רוצים להעביר לרגל?"

זו הבחנה חשובה, משום ששתי פונקציות שמופעלות באמצעות הרגל יכולות לדרוש Controls שונים לחלוטין.

פעולה שצריכה להתבצע רק כל עוד המפעיל לוחץ על הדוושה אינה זהה לפעולה שאמורה להישאר פעילה לאחר השחרור. פעולה בינארית אינה זהה לשליטה משתנה. וגם פעולה שגרתית שמבוצעת מאות פעמים ביום אינה זהה לפונקציה שהפעלה לא מכוונת שלה עלולה ליצור מצב לא רצוי.

לפני שבוחרים את ה-Foot Control, כדאי לכן להגדיר מספר שאלות:

  • מהי הפעולה הנדרשת – ON/OFF, Momentary, Latching או Proportional?
  • האם נדרש שלב הפעלה אחד או מספר שלבים?
  • באיזו תדירות המפעיל משתמש ב-Control?
  • האם המפעיל צריך להחזיק את הדוושה לחוצה לאורך זמן?
  • האם הוא עובד עם Safety Shoes?
  • מה המשמעות של Accidental Activation?
  • האם נדרש Guard או אמצעי מכני אחר לצמצום הפעלה לא מכוונת?
  • האם נדרש Foot Control יחיד או מספר דוושות עבור מספר פונקציות?
  • מהם תנאי הסביבה שבהם היחידה תעבוד?
  • כיצד ה-Control צריך להתחבר למערכת החשמלית או למערכת הבקרה של הרכב?

הנקודה האחרונה חשובה במיוחד: Foot Control אינו בהכרח רק ON/OFF Switch.

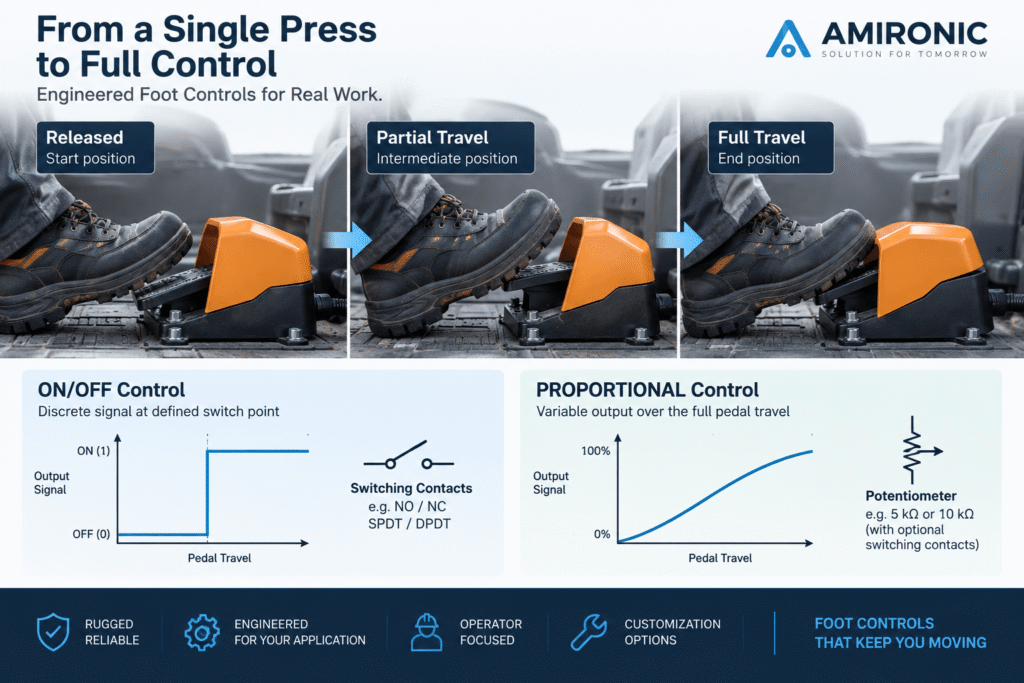
לדוגמה, במשפחת Herga 6256 קיימות תצורות המבוססות על switching contacts, אך גם אפשרויות המשלבות Potentiometer של 5kΩ או 10kΩ יחד עם microswitches. כלומר, בהתאם לדרישות המערכת, ניתן לעבור מפקודה דיסקרטית לפתרון המאפשר גם אות משתנה.

אותו עיקרון קיים גם בצד המכני והפונקציונלי. במשפחת 6251, לדוגמה, קיימות תצורות Single Operation, Latching, Double Operation ו-Staggered Switching.

לכן הבחירה אינה צריכה להתחיל ממק"ט.

קודם מגדירים כיצד הרגל צריכה לשלוט במערכת. רק לאחר מכן מתרגמים את הדרישה ל-Foot Control המתאים.

Momentary, Latching או מספר שלבי הפעלה – לוגיקת ההפעלה מתחילה ברגל

לאחר שהוגדרה הפעולה שהמפעיל צריך לבצע, השאלה הבאה היא כיצד ה-Foot Control צריך להתנהג בזמן הלחיצה ולאחר השחרור.

בממשק הפעלה ברגל, להחלטה הזו יש משמעות ארגונומית ופונקציונלית. המפעיל אינו משתמש ברגל רק כדי "ללחוץ על מתג". הוא עשוי להחזיק את הדוושה לחוצה, לשחרר אותה מיד לאחר הפעולה, לעבור בין מספר מצבים או לשלוט בשני שלבים שונים במהלך מהלך הלחיצה.

Momentary – הפעולה קיימת כל עוד לוחצים

ב-Momentary Footswitch, המצב החשמלי משתנה בזמן ההפעלה וחוזר למצבו לאחר שהמפעיל משחרר את הדוושה.

תצורה כזו מתאימה במיוחד כאשר רוצים שהמערכת תהיה קשורה ישירות לפעולה של המפעיל. לדוגמה, פונקציה שאמורה לפעול רק בזמן שהרגל נמצאת על הדוושה.

מבחינת תכנון הממשק יש כאן יתרון ברור: שחרור הרגל יכול להיות חלק מלוגיקת ההפעלה עצמה.

עם זאת, כאשר הפעולה נמשכת זמן רב, צריך להתייחס גם לארגונומיה. החזקת Foot Control לחוץ לאורך זמן אינה שקולה ללחיצה קצרה, ולכן מבנה הדוושה, זווית הרגל, כוח ההפעלה ומיקום היחידה מקבלים חשיבות גדולה יותר.

Latching – כאשר לא רוצים להחזיק את הדוושה לחוצה

ב-Latching Footswitch, לחיצה יכולה להעביר את המתג למצב שנשמר גם לאחר שהרגל הוסרה, עד לפעולת השחרור המתוכננת.

פתרון כזה עשוי להתאים כאשר אין סיבה שהמפעיל יחזיק את הרגל באופן רציף על ה-Control.

אבל הבחירה ב-Latching אינה רק עניין של נוחות. המהנדס צריך לבחון מה צריך לקרות במקרה שבו המפעיל מסיר את הרגל, עוזב את עמדת ההפעלה או מאבד קשר פיזי עם ה-Control.

לכן Momentary מול Latching היא החלטה מערכתית, ולא רק בחירה בין שני סוגי microswitch.

בסדרת Herga 6251, לדוגמה, קיימות אפשרויות Single Operation לצד Latching וכן Double Operation, כך שניתן לבחור התנהגות שונה בהתאם לפונקציה הנדרשת.

ומה אם לחיצה אחת צריכה לבצע יותר מפעולה אחת?

כאן התכנון הופך מעניין יותר.

לא כל Foot Control חייב להיות בעל נקודת הפעלה יחידה. קיימות תצורות Double Operation וגם Staggered Switching, שבהן ניתן להשתמש ביותר מאירוע מיתוג אחד במהלך פעולת הדוושה.

לדוגמה, משפחת 6252 כוללת Single Operation ו-Double Operation, וכן אפשרות Double Action מסוג Staggered המוגדרת כ-High Force.

מבחינת מהנדס המערכת, המשמעות היא שלא צריך לחשוב על Footswitch רק כעל:

Pressed / Not Pressed

אלא ניתן לבחון גם:

מה צריך לקרות לאורך מהלך הלחיצה?

השאלה הזאת יכולה להשפיע על מספר המגעים, נקודות המיתוג, כוח ההפעלה ולוגיקת הבקרה שאליה מחובר ה-Foot Control.

ומה לגבי NO, NC ומספר המגעים?

גם כאן כדאי להתחיל מהמערכת ולא מהקטלוג.

יש להגדיר אילו אותות מערכת הבקרה צריכה לקבל בכל מצב, האם נדרש Normally Open, Normally Closed או שילוב ביניהם, והאם פעולה אחת צריכה למתג יותר ממעגל אחד.

במשפחות Heavy Duty של Herga ניתן למצוא מגוון תצורות. לדוגמה, 6256 מציעה בין היתר 1 NO + 1 NC, מספר זוגות NO/NC, תצורות Staggered ואפשרויות הכוללות מספר מעגלי מיתוג.

לכן גם כאן, הגישה הנכונה אינה להתחיל בשאלה:

"האם אני צריך SPDT או DPDT?"

אלא:

"אילו מצבים ואילו אותות מערכת הבקרה צריכה לזהות?"

רק לאחר שהלוגיקה הזו מוגדרת, ניתן לתרגם אותה לתצורת המגעים המתאימה.


ON/OFF הוא לא תמיד מספיק – מתי נדרש Proportional Foot Control?

בחלק מהיישומים, שתי אפשרויות בלבד – פעיל או לא פעיל – אינן מספיקות.

אם המפעיל צריך לשלוט באופן רציף בפרמטר של המערכת, למשל להגדיל או להקטין פקודה בהתאם למהלך הדוושה, נדרש לחשוב על ה-Foot Control כעל Input משתנה ולא רק כעל Switch.

כאן נכנס ההבדל בין Switching Control לבין Proportional Control.

ב-Switching Control, המערכת מקבלת שינוי מצב בנקודה מוגדרת.

ב-Proportional Control, מיקום הדוושה יכול לשמש ליצירת אות שמשתנה לאורך מהלך ההפעלה.

ויש גם אפשרות לשלב בין השניים.

בסדרת Herga 6256, לדוגמה, קיימות אפשרויות של Potentiometer בערכי 5kΩ או 10kΩ יחד עם snap-action microswitches ו-double pole change-over contacts.

מבחינת תכנון המערכת, זו הבחנה חשובה: לפני שמגדירים Footswitch, כדאי לשאול האם הרגל אמורה להפעיל פונקציה, או לשלוט ברמת הפונקציה.

אלה שתי דרישות שונות, והן מובילות לארכיטקטורת Control שונה.

Guard, Safety Shoes ו-Accidental Activation – כשהמבנה המכני הוא חלק מהתכנון

לאחר שהוגדרה לוגיקת ההפעלה, צריך לעבור מהאות החשמלי אל המפעיל עצמו.

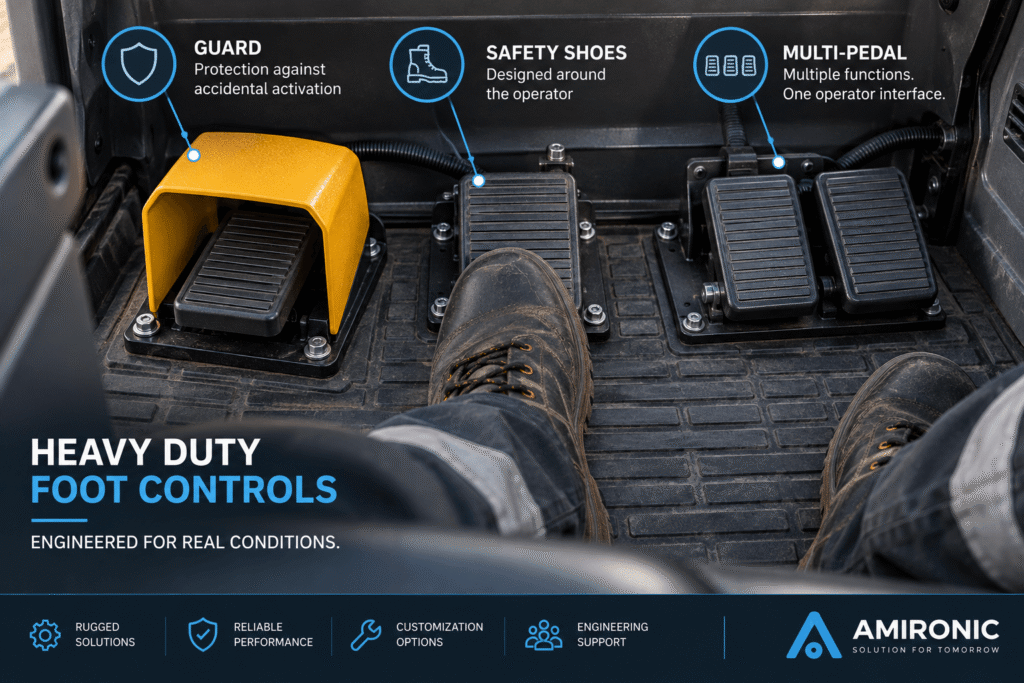
Foot Control מותקן באזור שבו המפעיל מזיז את הרגליים, עולה ויורד מהרכב ולעיתים עובד עם נעלי עבודה או Safety Shoes. לכן אחת השאלות החשובות היא לא רק כיצד מפעילים את הדוושה, אלא גם כיצד מונעים הפעלה כאשר לא התכוונו להפעיל אותה.

מתי נדרש Guard?

Guard יוצר מחסום מכני סביב אזור ההפעלה ומקטין את האפשרות ללחוץ על הדוושה כתוצאה מתנועה מקרית של הרגל או ממגע עם עצם אחר.

אבל הוספת Guard אינה החלטה אוטומטית.

יש לבחון אותה כחלק מהיישום: מה משמעות ההפעלה הלא מכוונת, באיזו תדירות המפעיל צריך להגיע לדוושה, מאיזו זווית הוא מפעיל אותה ואיזה סוג נעליים הוא לובש.

Guard שמגן היטב על הדוושה אך מקשה על המפעיל להכניס אליה Safety Shoe גדול עלול ליצור בעיית ארגונומיה חדשה.

לכן, Protection ו-Accessibility צריכים להיות מתוכננים יחד.

במשפחת Herga 6256, לדוגמה, קיימת גרסה עם Guard שהוגדר במיוחד כך שיוכל להכיל Safety Shoes. היצרן מציין גם עמידות מכנית של ה-Guard בבדיקת Drop Weight של 20 ק"ג מגובה מטר.

גם בסדרת 6251 קיימת אפשרות Guard עם מקום לנעלי בטיחות.

לא רק Guard – גם אופן ההפעלה משנה

Accidental Activation אינו נפתר רק באמצעות הוספת מעטפת מתכת או פלסטיק סביב הדוושה.

גם מהלך ההפעלה והכוח הנדרש להפעלה יכולים להיות חלק מהתכנון.

לדוגמה, במשפחת 6252 קיימת תצורת Double Action (High Force) עם Staggered Switching.

המשמעות מבחינת המהנדס היא שכדאי לחשוב על מניעת הפעלה לא מכוונת כמכלול של מספר פרמטרים:

מיקום + Guard + גיאומטריה + אופן ההפעלה + כוח ההפעלה + לוגיקת הבקרה.

אין פרמטר יחיד שמחליף את האחרים.

ארגונומיה – Foot Control טוב צריך להתאים גם לרגל

ביישום Heavy Duty קל להתמקד ב-IP Rating, בזרם ובמספר המגעים ולשכוח שהרכיב מופעל על ידי אדם.

אבל אם המפעיל משתמש ב-Foot Control באופן חוזר, המבנה המכני שלו הופך לחלק משמעותי מה-HMI.

צריך לבחון, בין היתר, את מיקום הדוושה ביחס לתנוחת הישיבה, זווית הרגל בזמן ההפעלה, השטח הזמין לנעל, האפשרות להניח את הרגל בין פעולות והמאמץ הנדרש לאורך זמן.

זו גם הסיבה שלא נכון להניח ש-Footswitch קטן יותר הוא בהכרח פתרון טוב יותר.

Herga עצמה משתמשת בגישות מכניות שונות בין המשפחות. לדוגמה, 6229 הוא Low Profile Rear-Hinged Footswitch שתוכנן לשיפור נוחות המשתמש וכולל Raised Tread Pattern ו-Anti-Slip Pad.

לעומתו, סדרות Heavy Duty כגון 6251 ו-6256 משתמשות במבנה גדול ומוגן יותר, עם אפשרויות Guard ותכנון המיועד גם לנעלי בטיחות.

הבחירה ביניהם אינה שאלה של "איזו דוושה טובה יותר", אלא איזו גיאומטריה ואיזו רמת הגנה מתאימות למפעיל ולסביבת העבודה הספציפית.

Foot Control אחד או מספר דוושות?

ברכב או במכונה שבהם רוצים להעביר מספר פעולות לרגליים, אין הכרח להתייחס לכל Footswitch כיחידה עצמאית לחלוטין.

ניתן לתכנן גם Multi-Pedal Interface.

משפחת 6256, לדוגמה, בנויה בצורה מודולרית המאפשרת לחבר יחידות באמצעות Base Link Kit. בקטלוג מוצגות תצורות של שתי, שלוש וארבע דוושות, כולל אפשרות לשלב Guards.

מבחינת תכנון HMI, כאן עולה שאלה נוספת: לא רק איזו פעולה תבוצע באמצעות הרגל, אלא כמה פעולות נכון להעביר לאזור הרגליים וכיצד המפעיל יבדיל ביניהן.

כאשר קיימות מספר דוושות, המרווח ביניהן, מיקומן, Guard והיכולת לזהות כל Control ללא חיפוש ממושך הופכים לחלק מתכנון הממשק.

המטרה אינה להוסיף כמה שיותר Foot Controls.

המטרה היא ליצור ממשק שבו המפעיל יכול לבצע את הפעולות הנדרשות בצורה טבעית, עקבית ומתאימה למשימה.

Case Study – תכנון Foot Control לרכב עבודה Heavy Duty

נניח שמהנדס מתכנן רכב עבודה ייעודי ובמערכת קיים מנגנון שהמפעיל צריך לשלוט בו באמצעות הרגל.

דרישות היישום הראשוניות הן:

  • המפעיל עובד עם Safety Shoes.
  • הרכב פועל בסביבה שבה קיימת חשיפה לאבק ולמים.
  • שתי הידיים של המפעיל נדרשות לתפעול הרכב והמערכת.
  • נדרשת שליטה משתנה במהלך תנועת הדוושה ולא רק פקודת ON/OFF.
  • בקצה מהלך הדוושה נדרש גם אירוע מיתוג נוסף.
  • יש לצמצם אפשרות של Accidental Activation.
  • ה-Foot Control צריך להתחבר כחלק מ-Wiring Harness של הרכב.

במקרה כזה, חיפוש פשוט אחר "IP67 Footswitch" אינו מספיק.

צריך לתרגם את דרישות היישום למספר החלטות הנדסיות.

שלב 1 – האם בכלל נדרש Switch?

מכיוון שהמפעיל צריך לשלוט ברמת הפקודה בהתאם למהלך הדוושה, Switch רגיל שמספק שני מצבים בלבד אינו נותן את המידע הדרוש.

נדרש Proportional Foot Control.

במשפחת Herga 6256 קיימות תצורות המשלבות Potentiometer של 5kΩ או 10kΩ עם microswitches. כך ניתן לקבל אות משתנה לאורך מהלך הדוושה ובמקביל לשלב switching contacts בתצורה המתאימה.

כלומר, במקום להשתמש בשני Controls נפרדים, ניתן לבחון ארכיטקטורה שבה אותה פעולת רגל מספקת למערכת גם מידע על מיקום הדוושה וגם נקודת מיתוג.

שלב 2 – כיצד מצמצמים הפעלה מקרית?

בתרחיש שלנו, הרגל נמצאת באזור העבודה של המפעיל והפעלה מקרית אינה רצויה.

לכן יש לבחון Guarded Foot Control.

אבל ה-Guard צריך לבצע שתי משימות שנראות לכאורה מנוגדות: מצד אחד להגן על הדוושה, ומצד שני לאפשר למפעיל להגיע אליה בצורה טבעית עם Safety Shoe.

ב-6256 קיימת אפשרות Guard המיועדת גם לשימוש עם Safety Shoes. בנוסף, היצרן מציין עבור ה-Guard בדיקת Drop Weight של 20 ק"ג מגובה מטר.

לכן במקרה כזה ה-Guard אינו Accessory קוסמטי. הוא חלק מהגדרת ממשק המפעיל.

שלב 3 – מה דורשת סביבת העבודה?

כאן מגיעה טעות נפוצה נוספת: לבחור Foot Control לפי הפונקציה החשמלית ורק לאחר מכן לבדוק אם הוא מתאים לסביבה.

בתרחיש שלנו קיימת חשיפה למים ולאבק ולכן הדרישה הסביבתית צריכה להיות חלק מהמפרט כבר בשלב הבחירה.

משפחת 6256 מציעה אפשרות IP67 באמצעות רכיבי האטימה המתאימים, וטווח טמפרטורת העבודה המוצהר הוא ‎-20°C עד ‎+80°C, או עד ‎+60°C בתצורות הרלוונטיות להסמכת UL.

עם זאת, IP67 אינו אומר אוטומטית שהמוצר מתאים לכל סביבת רכב. המהנדס עדיין צריך לבדוק את דרישות היישום המלאות, לרבות טמפרטורה, רעידות, חומרים, אופן ההתקנה ותנאי החשיפה בפועל.

שלב 4 – איך מחברים את ה-Foot Control לרכב?

גם Foot Control שנבחר נכון מבחינה מכנית וחשמלית עדיין צריך להפוך לחלק מהמכונה.

לכן צריך להגדיר מראש את ה-Interface:

איזה כבל נדרש? מה אורכו? היכן יוצא הכבל מהיחידה? האם נדרש Connector? כיצד מבוצע Strain Relief? והאם במקרה של Service ניתן יהיה להחליף את היחידה מבלי לפרק חלק משמעותי מה-Wiring Harness?

במשפחות Herga קיימות אפשרויות שונות לחיבור. לדוגמה, 6252 מאפשרת Screw Terminals, stripped cable cores או connector לבחירה, בעוד 6251 זמינה גם בתצורות עם כבל ומחבר.

מבחינת תכנון רכב, זו נקודה חשובה: הכבל והמחבר אינם משהו שמוסיפים ל-Foot Control בסוף הפרויקט. הם חלק מהגדרת ה-Control עצמו.

התוצאה – לא "בחרנו Footswitch", אלא הגדרנו Foot Control

בסיום התהליך, המפרט כבר נראה שונה לחלוטין מהדרישה הראשונית.

במקום:

Need Heavy Duty Footswitch

הדרישה הופכת, לדוגמה, ל:

Guarded Heavy Duty Foot Control, suitable for operation with safety shoes, proportional output with additional switching function, environmental protection suitable for the application, and a cable/connector interface defined for integration into the vehicle wiring harness.

וזה בדיוק ההבדל בין בחירת רכיב לבין תכנון ממשק הפעלה.

המק"ט מגיע בסוף.


Standard או Custom – מתי כדאי לערב את היצרן מוקדם?

לא כל יישום דורש Custom Foot Control.

אם מוצר Standard מספק את סוג ההפעלה, תצורת המגעים, האטימות, הממשק המכני והחיבור הנדרשים, אין סיבה לסבך את הפרויקט.

אבל ברכב ייעודי קיימים מקרים שבהם הדרישות אינן מסתיימות במוצר מדף.

ייתכן שנדרש Cordset מסוים, Connector מוגדר, צבע או סימון ייחודי, Guard, תצורת switching שונה או שילוב פונקציות שאינו קיים בגרסת ה-Stock.

בקטלוגים של Herga ניתן לראות שה-Customization הוא חלק מהגישה למוצר. סדרת 6251, לדוגמה, מוצעת עם Customer Colours and Logos, Special Designs according to customer specifications ואפשרות לקבל את היחידה עם Cable and Connector. גם במשפחות אחרות קיימות אפשרויות ל-Cordsets, Guards, צבעים ומאפיינים מיוחדים.

לכן, במיוחד בפרויקט OEM, כדאי להגדיר את הדרישות האלה לפני שהממשק המכני והחשמלי של הרכב מוקפא.

שינוי Connector, Guard או Footprint לאחר סיום התכנון עלול להיות מורכב הרבה יותר מאשר בחירת התצורה המתאימה בתחילת הפרויקט.


Checklist – מה להגדיר לפני שפונים לבחירת Heavy Duty Foot Control?

לפני שמחפשים מק"ט, כדאי להגיע עם תשובות לפחות לשאלות הבאות:

נושא מה צריך להגדיר?
Function מה המפעיל צריך לשלוט?
Control Type ON/OFF או Proportional?
Action Momentary, Latching, Single או Double Operation?
Contacts NO, NC, Changeover או מספר מעגלים?
Operator Safety Shoes? שימוש חוזר?
Accidental Activation האם נדרש Guard או אמצעי הגנה אחר?
Environment מים, אבק, טמפרטורה ותנאי העבודה
Installation מיקום, Footprint ואופן הקיבוע
Connectivity כבל, אורך, Connector ויציאת הכבל
Service כיצד מחליפים את היחידה בשטח?
Customization האם נדרש שינוי לעומת מוצר Standard?

ככל שהמידע הזה מוגדר מוקדם יותר, כך קל יותר לעבור מ-"אנחנו צריכים Footswitch" לדרישה הנדסית שאפשר להתאים אליה פתרון.

סיכום – Foot Control הוא חלק מתכנון המערכת

בחירת Heavy Duty Foot Control לרכב ייעודי אינה מתחילה במק"ט, בזרם או אפילו ב-IP Rating.

היא מתחילה בפעולה שהמפעיל צריך לבצע.

צריך להבין האם נדרשת פעולה Momentary או Latching, האם מדובר בפקודת ON/OFF או בשליטה Proportional, האם נדרש שלב הפעלה אחד או יותר, ומה צריכה להיות תצורת המגעים.

לאחר מכן צריך לעבור למפעיל עצמו: האם הוא עובד עם Safety Shoes? האם השימוש בדוושה תכוף? האם קיים סיכון ל-Accidental Activation? האם נדרש Guard? האם מדובר ב-Foot Control יחיד או ב-Multi-Pedal Interface?

ורק אז מגיעים לדרישות הסביבתיות והאינטגרציה: אטימות, טמפרטורה, מבנה מכני, התקנה, כבל, Connector ויכולת החלפה ותחזוקה.

הדוגמאות ממשפחות Herga ממחישות עד כמה Foot Control יכול להיות Configurable: החל מתצורות Momentary ו-Latching, דרך Single, Double ו-Staggered Operation ועד Potentiometer המשולב עם switching contacts, Guards, Multi-Pedal configurations ואפשרויות שונות לכבלים ומחברים.

בפרויקט OEM, המשמעות היא שלא תמיד צריך להתאים את הרכב ל-Footswitch קיים. במקרים המתאימים ניתן לבחון התאמה של ה-Foot Control לדרישות המערכת – מבחינת Switching, מבנה, Guard, Cordset, Connector ומאפיינים נוספים. לדוגמה, Herga מציינת עבור סדרת 6251 אפשרויות לצבעים ולוגו של הלקוח, Special Designs ואספקה עם Cable and Connector.

לכן העיקרון שכדאי לקחת מהמאמר הוא:

Don't start with the part number. Start with the application.

כאשר מגדירים נכון את ה-Application, המפעיל, לוגיקת ההפעלה, תנאי הסביבה והממשק למערכת, בחירת ה-Heavy Duty Foot Control הופכת מתהליך של חיפוש רכיב לתהליך הנדסי מסודר.

שאלות נפוצות – FAQ

מה ההבדל בין Footswitch לבין Foot Control?

Footswitch מתאר בדרך כלל רכיב שבו פעולת הרגל משנה מצב של מגע חשמלי. המונח Foot Control רחב יותר ויכול לכלול גם פתרונות שבהם מהלך הדוושה משמש לשליטה משתנה.

לדוגמה, במשפחת Herga 6256 קיימות תצורות עם switching contacts לצד תצורות המשלבות Potentiometer של 5kΩ או 10kΩ עם microswitches.

מתי לבחור Momentary Footswitch ומתי Latching?

Momentary מתאים כאשר רוצים שהמצב החשמלי יהיה תלוי בפעולת המפעיל ויחזור לאחר שחרור הדוושה. Latching מתאים ליישומים שבהם רוצים שהמצב יישמר גם לאחר הסרת הרגל.

הבחירה צריכה להיעשות בהתאם ללוגיקת המערכת ולמשמעות של שחרור הדוושה, ולא רק לפי נוחות המפעיל. בסדרת 6251 קיימות, בין היתר, אפשרויות Single Operation ו-Latching.

מתי צריך Guard ל-Footswitch?

Guard יכול להתאים כאשר רוצים לצמצם את הסיכון להפעלה לא מכוונת של הדוושה.

עם זאת, צריך להתייחס גם לנגישות ולארגונומיה. כאשר המפעיל עובד עם Safety Shoes, ה-Guard צריך לאפשר הכנסת הרגל והפעלה נוחה. ב-6256, לדוגמה, ה-Guard מתוכנן גם לשימוש עם Safety Shoes.

האם Foot Control יכול לספק שליטה Proportional ולא רק ON/OFF?

כן, בתצורות המתאימות. במקום נקודת מיתוג בלבד, ניתן להשתמש ב-Potentiometer כדי לקבל אות שמשתנה בהתאם למהלך הדוושה.

ב-6256 קיימות אפשרויות של 5kΩ ו-10kΩ Potentiometer המשולבות עם microswitches.

האם אפשר לקבל יותר מנקודת הפעלה אחת במהלך הלחיצה?

כן, בהתאם לפלטפורמה ולתצורה. משפחות Heavy Duty מסוימות של Herga כוללות Double Operation ו-Staggered Switching. בסדרת 6252 קיימת גם תצורת Double Action המוגדרת High Force.

האם ניתן להשתמש במספר Foot Controls באותה עמדת מפעיל?

כן. כאשר קיימות מספר פונקציות שמתאים להעביר לרגליים ניתן לבחון Multi-Pedal Interface.

סדרת Herga 6256 בנויה בצורה מודולרית וניתן לחבר יחידות באמצעות Base Link Kit. בקטלוג מוצגות תצורות של שתי, שלוש וארבע דוושות.

האם IP67 מספיק כדי להגדיר Footswitch כ-Heavy Duty?

לא בפני עצמו.

IP Rating מתייחס להגנה מפני חדירת מוצקים ומים בהתאם לתקן הרלוונטי. התאמה ליישום Heavy Duty צריכה להתחשב גם בטמפרטורה, מבנה מכני, אופן ההתקנה, עומס העבודה ויתר תנאי הסביבה של האפליקציה.

לדוגמה, 6256 יכולה להגיע ל-IP67 בתצורה המתאימה, וטווח טמפרטורת העבודה המוצהר הוא ‎-20°C עד ‎+80°C, עם טווח שונה כאשר נדרשת הסמכת UL.

האם ניתן להזמין Foot Control עם כבל ומחבר מותאמים למערכת?

קיימות במשפחות Herga אפשרויות שונות לכבלים ולחיבור. לדוגמה, 6251 זמינה עם Cable and Connector, וב-6252 מצוינים Screw Terminals, stripped cable cores או Connector לבחירה.

בפרויקט OEM כדאי להגדיר את דרישות ה-Cable Assembly וה-Connector כבר בתחילת התכנון ולא להתייחס אליהן כתוספת בסוף הפרויקט.

מושגים חשובים בתכנון Heavy Duty Foot Controls

מושג משמעות
Footswitch מתג המופעל באמצעות הרגל ומבצע פעולת מיתוג חשמלית.
Foot Control מונח רחב יותר לממשק הפעלה ברגל, שיכול לכלול Switching או שליטה משתנה.
Momentary מצב ההפעלה אינו נשמר לאחר שחרור ה-Control.
Latching מצב שנשמר לאחר פעולת ההפעלה עד לפעולת שחרור/שינוי נוספת בהתאם למנגנון.
NO – Normally Open מגע שבמצבו הרגיל פתוח.
NC – Normally Closed מגע שבמצבו הרגיל סגור.
Changeover מגע המחליף בין שני נתיבי מיתוג.
SPDT / DPCO תצורות Changeover בעלות Pole אחד או שניים, בהתאם למינוח שבו משתמש היצרן.
Single Operation פעולת מיתוג אחת במהלך ההפעלה.
Double Operation תצורה הכוללת יותר מאירוע/שלב מיתוג במהלך פעולת הדוושה.
Staggered Switching נקודות מיתוג שאינן מתרחשות בו-זמנית אלא בשלבים שונים.
Proportional Control Control שבו האות משתנה בהתאם למיקום או למהלך הדוושה.
Potentiometer רכיב התנגדות משתנה שיכול לשמש ליצירת אות תלוי-מיקום.
Guard הגנה מכנית סביב אזור ההפעלה המסייעת לצמצם Accidental Activation.
Multi-Pedal שילוב מספר Foot Controls בעמדת מפעיל אחת.
IP Rating דירוג הגנה של מעטפת מפני חדירת מוצקים ומים לפי התקן הרלוונטי.
Cordset מכלול כבל המותקן כחלק מה-Control, ולעיתים כולל גם Connector.
Strain Relief פתרון מכני שמפחית העברת עומס משיכה או כיפוף מהכבל אל נקודת החיבור.
Customization התאמת תצורת המוצר ליישום, למשל Switching, Guard, Cable/Connector, צבע, סימון או מאפיינים מיוחדים, בהתאם לאפשרויות היצרן.

הערה הנדסית: במפרט סופי תמיד כדאי להשתמש במינוח המדויק של היצרן ולא להסתמך רק על המונחים הכלליים. לדוגמה, בקטלוגי Herga מופיעים מונחים כגון SPCO, DPCO, DPST, Single Operation, Double Operation ו-Staggered בהתאם למשפחה ולתצורה הספציפית.

Tags: Herga

Related Articles

בסיס מתכתי למפסק רגל

11/10/2017amironicLTD

פדל בחיבור USB

10/02/2020amironicLTD

דוושות USB – עכשיו עם USB-C!

04/03/2025amironicLTD

פוסטים אחרונים

  • תכנון ממשק הפעלה ברגל ברכב ייעודי – מדריך למהנדס לבחירת Heavy Duty Foot Controls
  • מתגים ובקרי הפעלה לרכב ייעודי – Heavy Duty Controls לסביבת עבודה קשה
  • Footswitch לרכב ולציוד נייד – מתי נכון להפעיל מערכת באמצעות הרגל?
  • מתג Waterproof למערכות צבאיות ותעשייתיות – סקירת CPI B2000 ו-Case Study של B2030-15
  • כשהמערכת נכנסת לתמרון קיצוני – מה קורה ל-IMU בסביבת High-Dynamic?

קטגוריות

  • Bend Sensor
  • Gears & Transmission
  • Hand Control
  • Hermetic Glass & Metal Seals
  • IR LAMPS
  • LCD HOUR METER
  • Mechanics
  • MEMS
  • Power Supply
  • Sealing
  • Tungsten & Molybdenum
  • Uncategorized
  • זיווד אלקטרוני
  • מא"זים
  • מד תאוצה
  • מונים ושעונים
  • מנועים
  • מפסק ואקום
  • מפסק לחץ
  • מפסק ללא מגע
  • מפסקי אוויר
  • מפסקי רגל
  • מפסקים אוטומטיים
  • מפסקים אטומים
  • מתגים
  • סנסור טמפרטורה
  • סנסור כוח
  • סנסור לחץ
  • סנסור מהירות
  • סנסור מיקום

צרו עמנו קשר

מלאו את הטופס ונציגנו ישובו אליכם במהרה

    שם (חובה)

    אימייל (חובה)

    טלפון

    תוכן ההודעה

    אתר זה מוגן על-ידי שירות reCAPTCHA וחלים עליו
    מדיניות הפרטיות ותנאי השימוש של גוגל.

    אמירוניק בע"מ

    רחוב רבינוביץ' 3, פתח-תקווה 4928144.
    טלפון: 03-9047744
    דוא"ל: office@amironic.co.il
    Email
    Facebook
    Twitter
    LinkedIn
    YouTube
    לצפיה והורדה של קובץ ה-ISO יש ללחוץ על על התמונה
    ISO 9001:2015 Certification
    • אינרציאלי MEMS
    • מאמ"תים
    • מפסקי רגל
    • מכניקה ותמסורת
    • סנסורים
    • מנועים
    • אלקטרוניקה
    • שליטה ביד
    • פתרונות הספק

    חדשות

    • תכנון ממשק הפעלה ברגל ברכב ייעודי – מדריך למהנדס לבחירת Heavy Duty Foot Controls
    • מתגים ובקרי הפעלה לרכב ייעודי – Heavy Duty Controls לסביבת עבודה קשה
    • Footswitch לרכב ולציוד נייד – מתי נכון להפעיל מערכת באמצעות הרגל?
    • מתג Waterproof למערכות צבאיות ותעשייתיות – סקירת CPI B2000 ו-Case Study של B2030-15
    • כשהמערכת נכנסת לתמרון קיצוני – מה קורה ל-IMU בסביבת High-Dynamic?
    אודות אמירוניקצור קשרEnglish
    © 2022 Amironic All rights reserved. All Trademarks are the property of their respective owners.
    • הגדלת גופן
    • הקטנת גופן
    • תצוגת שחור לבן
    • מצב ניגודיות גבוהה
    • הדגשת קישורים
    • גופן קריא (אריאל)
    • איפוס