Footswitches in Medical Imaging Systems and Surgical Robotics
1. מבוא – מדוע מפסקי רגל הפכו לרכיב חשוב במכשור רפואי מתקדם?
בסביבת העבודה הרפואית המודרנית, שבה מערכות דימות, מכשור אבחוני, רובוטיקה כירורגית וטכנולוגיות טיפול מתקדמות פועלות לעיתים במקביל, היכולת לשלוט בפונקציות שונות מבלי להשתמש בידיים מהווה יתרון תפעולי משמעותי.
רופאים, מנתחים, טכנאי דימות ואנשי צוות רפואי נדרשים לעיתים להפעיל ציוד תוך שמירה על מיקום מדויק של מכשירים, אחיזה בכלים רפואיים, עבודה בסביבה סטרילית או מעקב רציף אחר המטופל.
במצבים אלה, מפסק רגל רפואי (Medical Footswitch) מאפשר להפעיל פונקציות מוגדרות באמצעות הרגל, מבלי להפסיק את הפעולה המתבצעת בידיים.
מפסקי רגל משמשים במגוון מערכות רפואיות, ובהן:
- מערכות דימות רפואי (Medical Imaging Systems).
- מערכות אולטרסאונד (Ultrasound Systems).
- מערכות רנטגן ופלואורוסקופיה (X-ray & Fluoroscopy).
- מערכות רובוטיקה כירורגית (Surgical Robotics).
- ציוד אלקטרוכירורגי (Electrosurgical Equipment).
- מערכות טיפול באמצעות גירוי מגנטי מוחי (Transcranial Magnetic Stimulation – TMS).
- מערכות רפואיות אוטומטיות וציוד אבחוני מתקדם.
למרות שמדובר ברכיב קטן יחסית למערכת הרפואית השלמה, בחירה נכונה של מפסק הרגל עשויה להשפיע על נוחות העבודה, רציפות התהליך, אמינות ההפעלה ואופן ההתמודדות עם סיכונים תפעוליים.
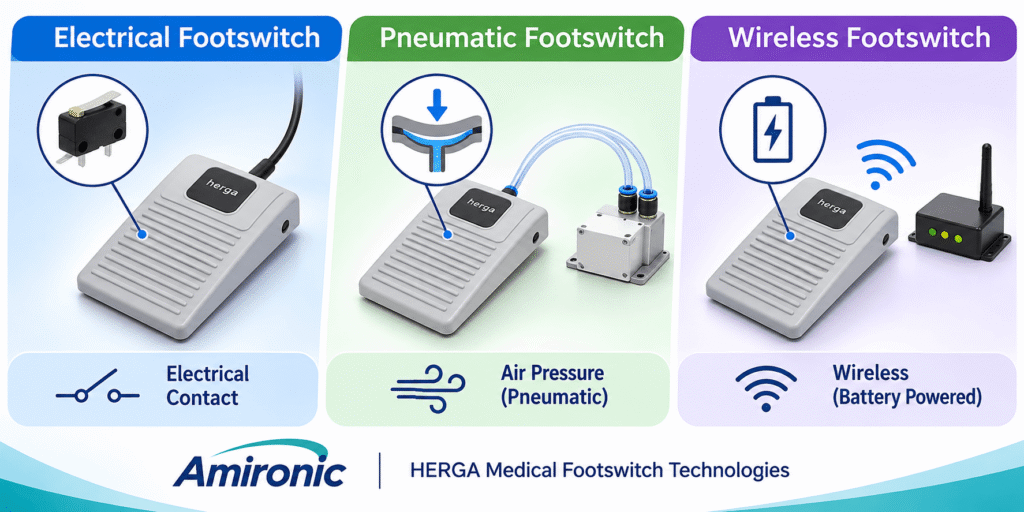
יצרנית המפסקים הבריטית HERGA Technology, המיוצגת בישראל על ידי אמירוניק, מציעה מגוון פתרונות להפעלה באמצעות הרגל, לרבות מפסקים חשמליים, מפסקים פנאומטיים ופתרונות המיועדים להשתלבות במערכות OEM.
במאמר זה נבחן את השיקולים ההנדסיים המרכזיים בבחירת מפסק רגל למכשור רפואי, נסקור יישומים נפוצים ונציג את השיקולים החשובים לשילוב המפסק במערכות דימות, רובוטיקה רפואית וציוד טיפולי מתקדם.
2. הפעלה ללא ידיים במערכות דימות רפואי – Hands-Free Medical Control
2.1 האתגר התפעולי במערכות דימות
מערכות דימות רפואי נועדו לספק מידע חזותי המסייע באבחון, בטיפול ובהנחיית פעולות רפואיות.
בחלק מהיישומים, המפעיל נדרש לבצע מספר פעולות בו-זמנית:
- להחזיק או למקם מכשיר רפואי.
- לשמור על מיקום המטופל או על מיקום חיישן.
- לעקוב אחר תמונה המוצגת על גבי מסך.
- להפעיל פונקציה מוגדרת במערכת.
- לשמור על רציפות הפעולה ועל סביבת עבודה מתאימה.
כאשר כל פעולה מחייבת שימוש בלחצן ידני, במקלדת או במסך מגע, המפעיל עלול להידרש לשחרר את אחיזתו במכשיר או לשנות את תנוחת העבודה.
מפסק רגל מאפשר להפריד בין פעולות המבוצעות באמצעות הידיים לבין פקודות הניתנות באמצעות הרגל.
כך ניתן לתכנן ממשק אדם–מכונה (Human-Machine Interface – HMI) המתאים טוב יותר לאופי הפעולה הרפואית.
2.2 שימוש במפסקי רגל במערכות אולטרסאונד
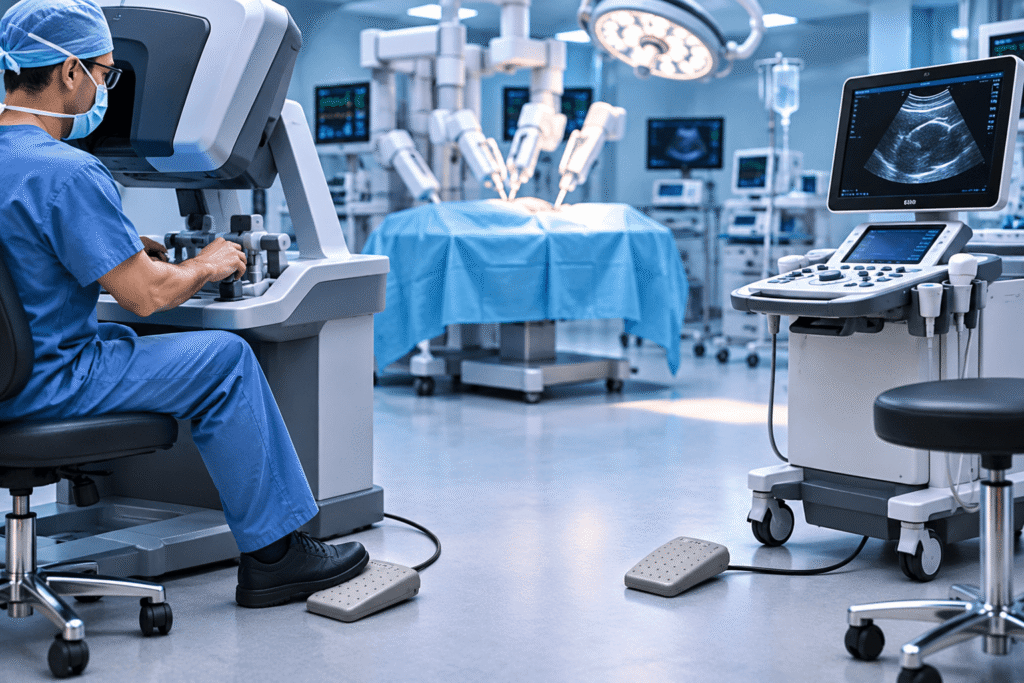
בבדיקות אולטרסאונד, הרופא או הטכנאי מחזיק את המתמר (Ultrasound Transducer) וממקם אותו על גוף המטופל.
במקביל, לעיתים נדרשת הפעלת פונקציות כגון:
- הקפאת תמונה (Freeze).
- שמירת תמונה או רצף תמונות.
- התחלת הקלטה או סיום הקלטה.
- מעבר בין מצבי עבודה מוגדרים.
כאשר מערכת האולטרסאונד תומכת בממשק מתאים, ניתן להקצות חלק מהפעולות הללו למפסק רגל.
היתרון הוא שהמפעיל יכול להמשיך להחזיק את המתמר במיקום הרצוי, מבלי להעביר את ידו לממשק הבקרה.
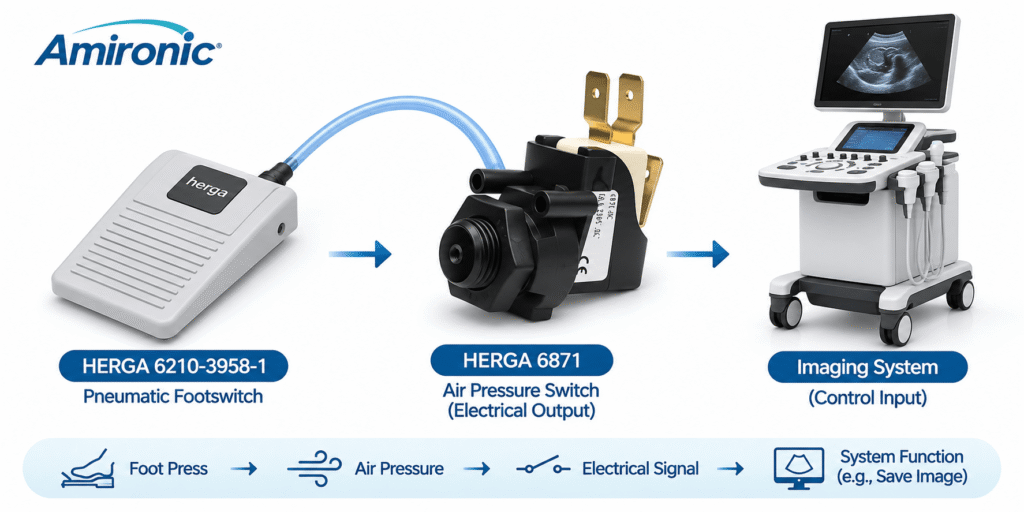
לדוגמה, במהלך בדיקה שבה נדרש לשמור תמונה ברגע מסוים, ניתן לתכנן את המערכת כך שלחיצה על דוושה תפעיל פקודת שמירה.
עם זאת, יש להבחין בין פעולת המפסק לבין פעולת התוכנה: המפסק מספק אות הפעלה, ואילו המערכת היא שמפרשת אותו ומבצעת את הפונקציה שהוגדרה.
2.3 שימוש במפסקי רגל במערכות רנטגן ופלואורוסקופיה
במערכות רנטגן ופלואורוסקופיה, מפסקי רגל עשויים להשתלב בממשק ההפעלה של המערכת.
ביישומים מסוימים, דוושה משמשת להפעלת פונקציה הקשורה לתהליך הדימות, בכפוף לארכיטקטורת הבקרה ולדרישות הבטיחות של הציוד.
לדוגמה, במערכת פלואורוסקופיה ניתן לתכנן ממשק המאפשר למפעיל לשלוט בפונקציה מוגדרת באמצעות הרגל, תוך המשך אחיזה במכשור רפואי אחר.
ביישומים אלה יש חשיבות מיוחדת לתכנון בטיחותי:
- מניעת הפעלה בלתי מכוונת.
- הגדרת התנהגות המערכת בעת שחרור הדוושה.
- זיהוי תקלות במפסק או בחיבור.
- מניעת הפעלה בעקבות תקלה חשמלית.
- שילוב אמצעי הגנה נוספים לפי ניתוח הסיכונים של המערכת.
חשוב להדגיש: מפסק הרגל אינו מהווה בפני עצמו מערכת בטיחות להפעלת קרינה. כל פונקציה המשפיעה על יצירת קרינה חייבת להשתלב בארכיטקטורת הבטיחות ובדרישות הרגולטוריות החלות על מערכת הדימות השלמה.
2.4 ומה לגבי מערכות MRI?
גם במערכות MRI עשוי להתעורר צורך בהפעלה ללא ידיים, אך סביבת MRI מציבה מגבלות ייחודיות.
שדות מגנטיים חזקים, הפרעות אלקטרומגנטיות ודרישות התאימות לסביבת הסורק מחייבים בחינה נפרדת של כל רכיב.
אין להניח שמפסק רגל המתאים למערכת אולטרסאונד או למכשור רפואי רגיל מתאים אוטומטית גם לשימוש בחדר MRI.
התאמה כזו מחייבת בדיקה של המבנה, החומרים, הכבלים, המיקום המתוכנן והסיווג הרלוונטי לסביבת MR.
3. מפסקי רגל ברובוטיקה כירורגית – Surgical Robotics
3.1 מדוע רובוטיקה כירורגית זקוקה לממשקי הפעלה נוספים?
מערכות רובוטיקה כירורגית מאפשרות למנתחים לשלוט בכלים רפואיים באמצעות ממשקי בקרה מתקדמים.
במהלך פעולה כירורגית, ידיו של המנתח עשויות להיות עסוקות בשליטה בכלים, בתנועה עדינה או בהפעלת ממשק רובוטי.
במצבים אלה, שימוש במפסק רגל מאפשר להוסיף ערוץ פיקוד נפרד, מבלי להעמיס פונקציות נוספות על ממשקי הידיים.
בהתאם לתכנון המערכת, מפסק הרגל עשוי לשמש לבחירת פונקציה, להפעלת מצב עבודה או לשליטה בפעולה מוגדרת אחרת.
הדבר עשוי לתרום לרציפות העבודה ולהפחתת הצורך בהחלפת אמצעי שליטה.
3.2 בקרה דטרמיניסטית – Deterministic Control
אחד המושגים החשובים בתכנון מערכות רובוטיות הוא בקרה דטרמיניסטית (Deterministic Control).
הכוונה היא להתנהגות צפויה ומוגדרת של מערכת הבקרה, לרבות תזמון התגובה לפקודות המפעיל.
כאשר מנתח מפעיל דוושה, חשוב שהמערכת תזהה את האירוע ותטפל בו באופן עקבי ובהתאם לדרישות התכנון.
עם זאת, יש להבחין בין שלושה שלבים:
- זיהוי הלחיצה על ידי מפסק הרגל.
- העברת האות לבקר המערכת.
- עיבוד הפקודה וביצוע הפעולה על ידי המערכת הרובוטית.
התגובה הכוללת תלויה בכל שרשרת הבקרה, ולא במפסק בלבד.
3.3 השהיה נמוכה – Low-Latency Operation
במערכות רפואיות מתקדמות, זמן התגובה בין פעולת המשתמש לבין תגובת המערכת עשוי להיות פרמטר תכנוני חשוב.
לדוגמה, אם מפסק רגל משמש להפעלת פונקציה רובוטית, יש לבחון את השהיית התגובה הכוללת:
Total Response Time = Switch Response + Signal Processing + Communication + Controller Response + Actuation
במערכות מסוימות, השהיה ארוכה או בלתי עקבית עלולה לפגוע בתחושת השליטה של המפעיל.
לכן, בשלב תכנון המערכת יש להגדיר דרישות לזמני תגובה, לשונות בזמן התגובה (Jitter) ולהתנהגות במקרה של תקלה.
אין להסיק שהשהיה נמוכה מובטחת רק משום שנבחר מפסק מכני או חשמלי מסוים. נדרשת בדיקה של המערכת השלמה.
3.4 ארגונומיה, דיוק ומניעת הפעלה לא מכוונת
בסביבה כירורגית, מיקום הדוושה ומבנה המפסק חשובים לא פחות מהממשק החשמלי.
יש להביא בחשבון:
- כוח הלחיצה הדרוש להפעלה.
- מהלך הדוושה.
- משוב תחושתי בעת הלחיצה.
- יציבות המפסק על הרצפה.
- מניעת החלקה במהלך העבודה.
- אפשרות להפעלה באמצעות נעליים רפואיות.
- זיהוי ברור של הדוושה כאשר קיימים מספר מפסקים.
- הגנה מפני הפעלה מקרית.
במערכות בעלות מספר דוושות, יש לבחון גם את המרווחים ביניהן ואת היכולת להבחין בין הפונקציות השונות באמצעות מיקום, צורה או משוב תחושתי.
תכנון ארגונומי נכון יכול להפחית טעויות תפעול ולשפר את נוחות השימוש במהלך פרוצדורות ממושכות.