flagEnglish
flagעברית
רבינוביץ' 3, פתח-תקווה, ישראל
03-9047744
office@amironic.co.il
Facebook
Twitter
LinkedIn
YouTube
  • ראשי
  • מוצרים
    • אינרציאלי MEMS
      • ג'יירוסקופים בטכנולוגיית MEMS
      • יחידות מדידה אינרציאליות (IMU)
      • מדי תאוצה בטכנולוגיית MEMS
      • INS/GPS
      • AHRS
    • מאמ”תים
      • מאמ"תים
      • מאמ"ת אלקטרוני
      • מאמ”תים לתעופה
      • מאמ”תים תרמיים
      • אטימות למפסקים וידיות
    • מפסקי רגל
      • פדלים ולחיצים
      • USB
      • מפסקי אוויר
      • מפסקים רפואיים
      • מפסקי רגל מודולריים
      • מפסקים תעשייתיים
      • מפסק רגל פוטנציומטרי
      • מפסקים אלחוטיים
    • מכניקה ותמסורת
      • גלגלי שיניים
      • ברגים אטומים
      • קופסאות תמסורת
      • קופלונגים
      • מיסבים
      • ברגים ומהדקים
      • קפיצים ופריטים מכניים
      • תנועה לינארית
      • בולמי זעזועים
    • סנסורים
      • תרמוסטטים
      • טמפרטורה
      • מיקום
      • לחץ
      • מהירות
      • מד מפלס (גובה נוזל)
      • מתמרי עומס
      • פוטנציומטרים ממברניים
      • סנסור FLEX
    • מנועים
      • זרם ישר עם תמסורת
      • זרם ישר ללא מברשות
      • מנועי צעד עם גיר
      • מנועי סרוו ו-Torque ללא מברשות
      • מנוע זרם ישר
    • אלקטרוניקה
      • נורות קסנון ואינפרא אדום
      • מונים ושעונים
      • מארזים למיקרו אלקטרוניקה
      • מתגים עמידים במים
      • מיקרו סוויץ’
    • שליטה ביד
      • ג’ויסטיקים ולחיצים
      • מפסקים אלקטרוניים
      • מפסקים למיטות חולים
      • בקר יד USB דגם Herga 6310
      • מפסקים לג’קוזי וטוחני אשפה
      • מפסקי לחץ
      • מפסק אינפרא אדום IR
    • פתרונות הספק
      • ספקי כח צבאיים וקשיחים
      • הגנה על מעגלים חכמה
      • מתאם הספק צבאי
      • ספק כוח צבאי תלת-ערוצי – עד 250W
    • חומרים
      • מוליבדן (Molybdenum) וסגסוגות מתקדמות – פתרונות חומרי גלם וייצור ליישומים קיצוניים
      • טונגסטן (Tungsten / Wolfram) וסגסוגות מתקדמות – חומרי גלם ופתרונות ייצור ליישומים קיצוניים
      • חומרי גלם לגלגלי שיניים
  • חנות
  • חברות
  • אודות אמירוניק
  • חדשות
  • צור קשר
Product was added to your cart

עגלת קניות

waze

מפסקי רגל במערכות דימות רפואי ורובוטיקה כירורגית – הפעלה ללא ידיים, ארגונומיה ובקרה מדויקת

מפסקי רגל10/11/2026amironicLTD

Footswitches in Medical Imaging Systems and Surgical Robotics

1. מבוא – מדוע מפסקי רגל הפכו לרכיב חשוב במכשור רפואי מתקדם?

בסביבת העבודה הרפואית המודרנית, שבה מערכות דימות, מכשור אבחוני, רובוטיקה כירורגית וטכנולוגיות טיפול מתקדמות פועלות לעיתים במקביל, היכולת לשלוט בפונקציות שונות מבלי להשתמש בידיים מהווה יתרון תפעולי משמעותי.

רופאים, מנתחים, טכנאי דימות ואנשי צוות רפואי נדרשים לעיתים להפעיל ציוד תוך שמירה על מיקום מדויק של מכשירים, אחיזה בכלים רפואיים, עבודה בסביבה סטרילית או מעקב רציף אחר המטופל.

במצבים אלה, מפסק רגל רפואי (Medical Footswitch) מאפשר להפעיל פונקציות מוגדרות באמצעות הרגל, מבלי להפסיק את הפעולה המתבצעת בידיים.

מפסקי רגל משמשים במגוון מערכות רפואיות, ובהן:

  • מערכות דימות רפואי (Medical Imaging Systems).
  • מערכות אולטרסאונד (Ultrasound Systems).
  • מערכות רנטגן ופלואורוסקופיה (X-ray & Fluoroscopy).
  • מערכות רובוטיקה כירורגית (Surgical Robotics).
  • ציוד אלקטרוכירורגי (Electrosurgical Equipment).
  • מערכות טיפול באמצעות גירוי מגנטי מוחי (Transcranial Magnetic Stimulation – TMS).
  • מערכות רפואיות אוטומטיות וציוד אבחוני מתקדם.

למרות שמדובר ברכיב קטן יחסית למערכת הרפואית השלמה, בחירה נכונה של מפסק הרגל עשויה להשפיע על נוחות העבודה, רציפות התהליך, אמינות ההפעלה ואופן ההתמודדות עם סיכונים תפעוליים.

יצרנית המפסקים הבריטית HERGA Technology, המיוצגת בישראל על ידי אמירוניק, מציעה מגוון פתרונות להפעלה באמצעות הרגל, לרבות מפסקים חשמליים, מפסקים פנאומטיים ופתרונות המיועדים להשתלבות במערכות OEM.

במאמר זה נבחן את השיקולים ההנדסיים המרכזיים בבחירת מפסק רגל למכשור רפואי, נסקור יישומים נפוצים ונציג את השיקולים החשובים לשילוב המפסק במערכות דימות, רובוטיקה רפואית וציוד טיפולי מתקדם.


2. הפעלה ללא ידיים במערכות דימות רפואי – Hands-Free Medical Control

2.1 האתגר התפעולי במערכות דימות

מערכות דימות רפואי נועדו לספק מידע חזותי המסייע באבחון, בטיפול ובהנחיית פעולות רפואיות.

בחלק מהיישומים, המפעיל נדרש לבצע מספר פעולות בו-זמנית:

  • להחזיק או למקם מכשיר רפואי.
  • לשמור על מיקום המטופל או על מיקום חיישן.
  • לעקוב אחר תמונה המוצגת על גבי מסך.
  • להפעיל פונקציה מוגדרת במערכת.
  • לשמור על רציפות הפעולה ועל סביבת עבודה מתאימה.

כאשר כל פעולה מחייבת שימוש בלחצן ידני, במקלדת או במסך מגע, המפעיל עלול להידרש לשחרר את אחיזתו במכשיר או לשנות את תנוחת העבודה.

מפסק רגל מאפשר להפריד בין פעולות המבוצעות באמצעות הידיים לבין פקודות הניתנות באמצעות הרגל.

כך ניתן לתכנן ממשק אדם–מכונה (Human-Machine Interface – HMI) המתאים טוב יותר לאופי הפעולה הרפואית.

2.2 שימוש במפסקי רגל במערכות אולטרסאונד

בבדיקות אולטרסאונד, הרופא או הטכנאי מחזיק את המתמר (Ultrasound Transducer) וממקם אותו על גוף המטופל.

במקביל, לעיתים נדרשת הפעלת פונקציות כגון:

  • הקפאת תמונה (Freeze).
  • שמירת תמונה או רצף תמונות.
  • התחלת הקלטה או סיום הקלטה.
  • מעבר בין מצבי עבודה מוגדרים.

כאשר מערכת האולטרסאונד תומכת בממשק מתאים, ניתן להקצות חלק מהפעולות הללו למפסק רגל.

היתרון הוא שהמפעיל יכול להמשיך להחזיק את המתמר במיקום הרצוי, מבלי להעביר את ידו לממשק הבקרה.

לדוגמה, במהלך בדיקה שבה נדרש לשמור תמונה ברגע מסוים, ניתן לתכנן את המערכת כך שלחיצה על דוושה תפעיל פקודת שמירה.

עם זאת, יש להבחין בין פעולת המפסק לבין פעולת התוכנה: המפסק מספק אות הפעלה, ואילו המערכת היא שמפרשת אותו ומבצעת את הפונקציה שהוגדרה.

2.3 שימוש במפסקי רגל במערכות רנטגן ופלואורוסקופיה

במערכות רנטגן ופלואורוסקופיה, מפסקי רגל עשויים להשתלב בממשק ההפעלה של המערכת.

ביישומים מסוימים, דוושה משמשת להפעלת פונקציה הקשורה לתהליך הדימות, בכפוף לארכיטקטורת הבקרה ולדרישות הבטיחות של הציוד.

לדוגמה, במערכת פלואורוסקופיה ניתן לתכנן ממשק המאפשר למפעיל לשלוט בפונקציה מוגדרת באמצעות הרגל, תוך המשך אחיזה במכשור רפואי אחר.

ביישומים אלה יש חשיבות מיוחדת לתכנון בטיחותי:

  • מניעת הפעלה בלתי מכוונת.
  • הגדרת התנהגות המערכת בעת שחרור הדוושה.
  • זיהוי תקלות במפסק או בחיבור.
  • מניעת הפעלה בעקבות תקלה חשמלית.
  • שילוב אמצעי הגנה נוספים לפי ניתוח הסיכונים של המערכת.

חשוב להדגיש: מפסק הרגל אינו מהווה בפני עצמו מערכת בטיחות להפעלת קרינה. כל פונקציה המשפיעה על יצירת קרינה חייבת להשתלב בארכיטקטורת הבטיחות ובדרישות הרגולטוריות החלות על מערכת הדימות השלמה.

2.4 ומה לגבי מערכות MRI?

גם במערכות MRI עשוי להתעורר צורך בהפעלה ללא ידיים, אך סביבת MRI מציבה מגבלות ייחודיות.

שדות מגנטיים חזקים, הפרעות אלקטרומגנטיות ודרישות התאימות לסביבת הסורק מחייבים בחינה נפרדת של כל רכיב.

אין להניח שמפסק רגל המתאים למערכת אולטרסאונד או למכשור רפואי רגיל מתאים אוטומטית גם לשימוש בחדר MRI.

התאמה כזו מחייבת בדיקה של המבנה, החומרים, הכבלים, המיקום המתוכנן והסיווג הרלוונטי לסביבת MR.


3. מפסקי רגל ברובוטיקה כירורגית – Surgical Robotics

3.1 מדוע רובוטיקה כירורגית זקוקה לממשקי הפעלה נוספים?

מערכות רובוטיקה כירורגית מאפשרות למנתחים לשלוט בכלים רפואיים באמצעות ממשקי בקרה מתקדמים.

במהלך פעולה כירורגית, ידיו של המנתח עשויות להיות עסוקות בשליטה בכלים, בתנועה עדינה או בהפעלת ממשק רובוטי.

במצבים אלה, שימוש במפסק רגל מאפשר להוסיף ערוץ פיקוד נפרד, מבלי להעמיס פונקציות נוספות על ממשקי הידיים.

בהתאם לתכנון המערכת, מפסק הרגל עשוי לשמש לבחירת פונקציה, להפעלת מצב עבודה או לשליטה בפעולה מוגדרת אחרת.

הדבר עשוי לתרום לרציפות העבודה ולהפחתת הצורך בהחלפת אמצעי שליטה.

3.2 בקרה דטרמיניסטית – Deterministic Control

אחד המושגים החשובים בתכנון מערכות רובוטיות הוא בקרה דטרמיניסטית (Deterministic Control).

הכוונה היא להתנהגות צפויה ומוגדרת של מערכת הבקרה, לרבות תזמון התגובה לפקודות המפעיל.

כאשר מנתח מפעיל דוושה, חשוב שהמערכת תזהה את האירוע ותטפל בו באופן עקבי ובהתאם לדרישות התכנון.

עם זאת, יש להבחין בין שלושה שלבים:

  1. זיהוי הלחיצה על ידי מפסק הרגל.
  2. העברת האות לבקר המערכת.
  3. עיבוד הפקודה וביצוע הפעולה על ידי המערכת הרובוטית.

התגובה הכוללת תלויה בכל שרשרת הבקרה, ולא במפסק בלבד.

3.3 השהיה נמוכה – Low-Latency Operation

במערכות רפואיות מתקדמות, זמן התגובה בין פעולת המשתמש לבין תגובת המערכת עשוי להיות פרמטר תכנוני חשוב.

לדוגמה, אם מפסק רגל משמש להפעלת פונקציה רובוטית, יש לבחון את השהיית התגובה הכוללת:

Total Response Time = Switch Response + Signal Processing + Communication + Controller Response + Actuation

במערכות מסוימות, השהיה ארוכה או בלתי עקבית עלולה לפגוע בתחושת השליטה של המפעיל.

לכן, בשלב תכנון המערכת יש להגדיר דרישות לזמני תגובה, לשונות בזמן התגובה (Jitter) ולהתנהגות במקרה של תקלה.

אין להסיק שהשהיה נמוכה מובטחת רק משום שנבחר מפסק מכני או חשמלי מסוים. נדרשת בדיקה של המערכת השלמה.

3.4 ארגונומיה, דיוק ומניעת הפעלה לא מכוונת

בסביבה כירורגית, מיקום הדוושה ומבנה המפסק חשובים לא פחות מהממשק החשמלי.

יש להביא בחשבון:

  • כוח הלחיצה הדרוש להפעלה.
  • מהלך הדוושה.
  • משוב תחושתי בעת הלחיצה.
  • יציבות המפסק על הרצפה.
  • מניעת החלקה במהלך העבודה.
  • אפשרות להפעלה באמצעות נעליים רפואיות.
  • זיהוי ברור של הדוושה כאשר קיימים מספר מפסקים.
  • הגנה מפני הפעלה מקרית.

במערכות בעלות מספר דוושות, יש לבחון גם את המרווחים ביניהן ואת היכולת להבחין בין הפונקציות השונות באמצעות מיקום, צורה או משוב תחושתי.

תכנון ארגונומי נכון יכול להפחית טעויות תפעול ולשפר את נוחות השימוש במהלך פרוצדורות ממושכות.
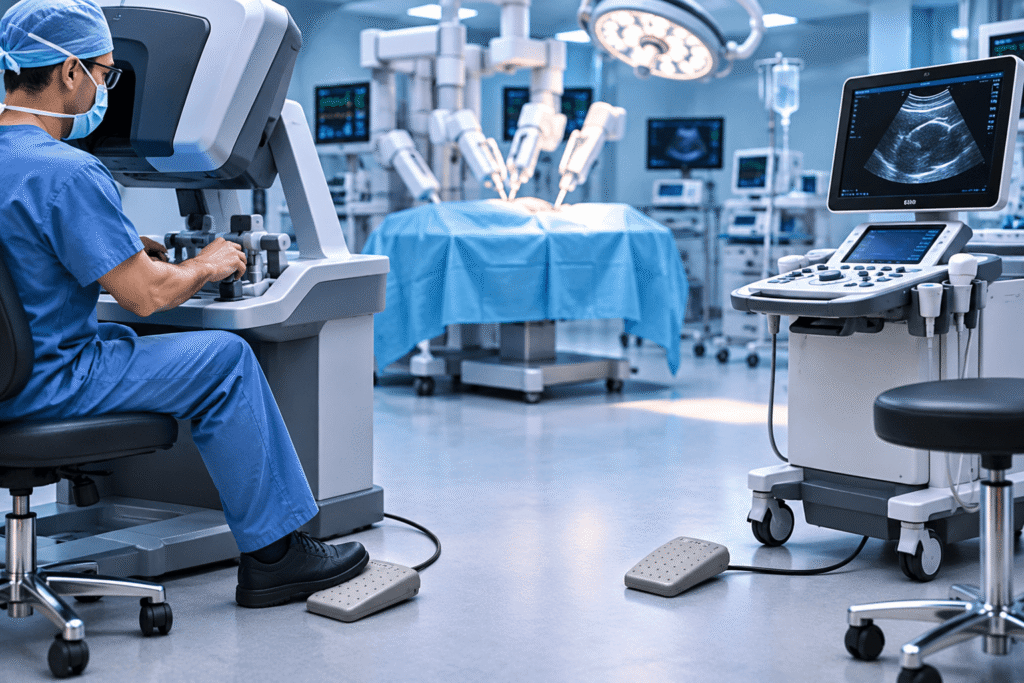
מפסקי רגל במערכות דימות רפואי ורובוטיקה כירורגית – הפעלה ללא ידיים המאפשרת לצוות הרפואי לשמור על שליטה במכשור, רציפות העבודה ודיוק תפעולי.

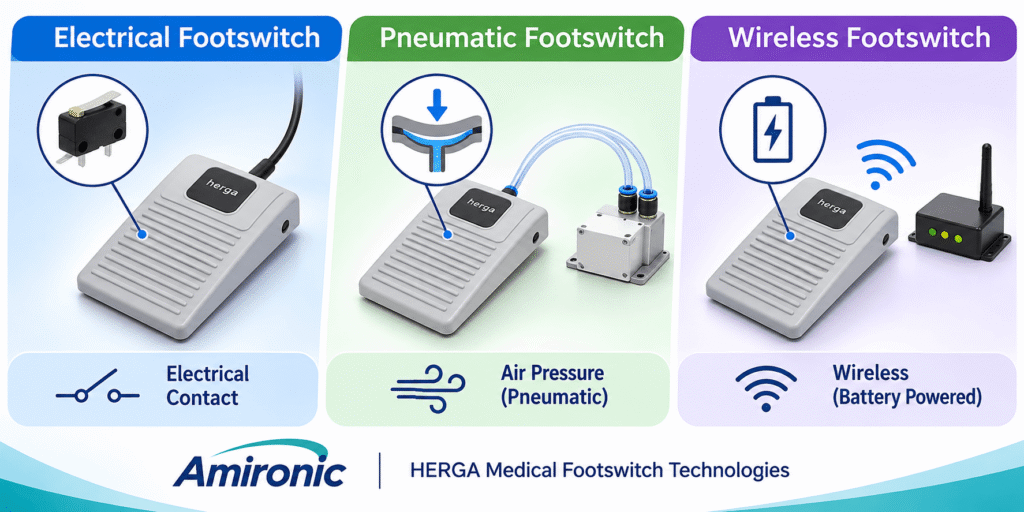
4. טכנולוגיות הפעלה במפסקי רגל רפואיים – חשמליים, פנאומטיים ואלחוטיים

בחירת מפסק רגל למערכת רפואית אינה מסתכמת במבנה הדוושה או בנוחות ההפעלה.

אחד השיקולים ההנדסיים המרכזיים הוא אופן העברת פקודת ההפעלה אל מערכת הבקרה.

במכשור רפואי ניתן למצוא שלוש גישות עיקריות:

  • מפסקי רגל חשמליים (Electrical Footswitches).
  • מפסקי רגל פנאומטיים (Pneumatic Footswitches).
  • מפסקי רגל אלחוטיים (Wireless Footswitches).

לכל טכנולוגיה יתרונות, מגבלות ושיקולי אינטגרציה שונים.

4.1 מפסקי רגל חשמליים – Electrical Footswitches

מפסק רגל חשמלי מבוסס בדרך כלל על מנגנון מיתוג המופעל באמצעות לחיצה על דוושה.

כאשר המפעיל לוחץ על המפסק, מתרחש שינוי במצב המגעים החשמליים, והמערכת מזהה את אות ההפעלה.

בהתאם לתכנון המפסק, ניתן להשתמש במגעים מסוג:

  • Normally Open – NO: המגע פתוח במצב מנוחה ונסגר בעת הפעלה.
  • Normally Closed – NC: המגע סגור במצב מנוחה ונפתח בעת הפעלה.
  • Changeover – SPDT: מנגנון המאפשר מעבר בין שני מסלולי מיתוג.

בחירת תצורת המגעים תלויה בלוגיקת הבקרה, בדרישות המערכת ובניתוח הסיכונים.

לדוגמה, במערכת אולטרסאונד ניתן להשתמש במפסק רגל המחובר לכניסה דיגיטלית בבקר.

בעת הלחיצה, הבקר מזהה שינוי במצב הכניסה ומפעיל פונקציה שהוגדרה מראש, כגון הקפאת תמונה או שמירתה.

יתרונות מרכזיים:

  • ממשק פשוט יחסית לשילוב בבקרים אלקטרוניים.
  • אפשרות לחיבור ישיר לכניסות דיגיטליות מתאימות.
  • מגוון תצורות מגעים ומנגנוני הפעלה.
  • היעדר צורך בסוללה במפסק פסיבי.
  • התאמה למגוון רחב של מערכות OEM.

עם זאת, יש לבחון את דירוג המגעים, אורך החיים המכני והחשמלי, התאמת המפסק למיתוג אותות ברמה נמוכה ואת ההגנה הנדרשת מפני חדירת נוזלים.

במערכות המשתמשות באותות בקרה בעלי זרם נמוך במיוחד, יש לוודא שהמגעים מתאימים לתנאי העבודה. מגע המיועד למיתוג עומסים גבוהים אינו בהכרח הבחירה המיטבית למעגל בקרה בעל זרם זעיר.

4.2 מפסקי רגל פנאומטיים – Pneumatic Footswitches

מפסק רגל פנאומטי פועל באמצעות שינוי בלחץ האוויר ולא באמצעות מגע חשמלי הממוקם בהכרח בתוך הדוושה.

במערכת פנאומטית טיפוסית, לחיצה על הדוושה יוצרת שינוי לחץ המועבר דרך צינור גמיש אל יחידת מיתוג פנאומטית-חשמלית.

יחידת המיתוג יכולה להיות ממוקמת בנפרד מהדוושה, בהתאם לתכנון המערכת.

מבנה זה מאפשר להפריד בין נקודת ההפעלה המכאנית לבין הרכיב החשמלי.

יתרונות אפשריים של פתרון פנאומטי:

  • הפרדה פיזית בין הדוושה לבין מגעי המיתוג החשמליים.
  • אפשרות למקם את יחידת המיתוג החשמלית באזור מוגן.
  • גמישות בתכנון מערכות שבהן קיימות מגבלות על רכיבים חשמליים באזור ההפעלה.
  • התאמה אפשרית לסביבות שבהן נדרשת עמידות בפני לחות או ניקוי, בכפוף למבנה המוצר.

לדוגמה, במערכת רפואית שבה הדוושה נמצאת באזור החשוף לנוזלים, ניתן לבחון שימוש במפסק פנאומטי כאשר המיתוג החשמלי מתבצע במקום נפרד.

עם זאת, מפסק פנאומטי אינו בהכרח אטום למים או מאושר לשימוש רפואי רק בשל עקרון הפעולה שלו.

יש לבדוק את דרגת האטימות, חומרי המבנה, התאמת הצינור, אופן החיבור ואת מאפייני יחידת המיתוג.

בנוסף, במערכת פנאומטית יש להביא בחשבון גורמים כגון אורך הצינור, נפחו הפנימי, דליפות אפשריות ודרישות כוח ההפעלה.

גורמים אלה עשויים להשפיע על תחושת ההפעלה ועל התגובה הדינמית של המערכת.

4.3 מפסקי רגל אלחוטיים – Wireless Medical Footswitches

במערכות רפואיות מסוימות, כבלים המונחים על הרצפה עלולים להגביל את חופש התנועה, להקשות על סידור הציוד או ליצור אתגר תפעולי.

מפסקי רגל אלחוטיים מאפשרים להעביר פקודות באמצעות תקשורת אלחוטית במקום כבל אות המחובר ישירות לדוושה.

בהתאם למוצר ולמערכת, התקשורת עשויה להתבסס על Bluetooth Low Energy או על טכנולוגיית תקשורת אחרת.

יתרונות אפשריים:

  • הפחתת כבלי אות באזור העבודה.
  • גמישות במיקום הדוושה.
  • אפשרות לשינוי סידור סביבת העבודה.
  • שילוב נוח יותר בחלק מהמערכות הניידות.

אולם, פתרון אלחוטי מחייב התייחסות לשיקולים נוספים:

  • זמן תגובה ושונות בזמן התגובה.
  • אמינות הקישור האלחוטי.
  • הפרעות אלקטרומגנטיות.
  • אבטחת תקשורת וצימוד בין התקנים.
  • מצב הסוללה ותחזוקתה.
  • התנהגות המערכת בעת אובדן תקשורת.
  • מניעת הפעלה בלתי צפויה בעת חידוש הקישור.

במערכות רפואיות שבהן לפקודת ההפעלה יש משמעות בטיחותית, יש לבחון את ההתאמה של הטכנולוגיה האלחוטית כחלק מתהליך ניהול הסיכונים של המערכת השלמה.

4.4 השוואה הנדסית בין טכנולוגיות מפסקי רגל

מאפיין חשמלי פנאומטי אלחוטי
עקרון פעולה מיתוג חשמלי שינוי לחץ אוויר שידור פקודה
חיבור למערכת כבל חשמלי צינור ויחידת מיתוג מקלט או ממשק תקשורת
רכיב חשמלי בדוושה בדרך כלל כן לא בהכרח בדרך כלל כן
צורך בסוללה בדוושה בדרך כלל לא לא בדרך כלל כן
מגבלות מיקום אורך כבל אורך ומאפייני צינור טווח וקליטת תקשורת
שיקולי תחזוקה מגעים וכבל צינור, אטימות ויחידת מיתוג סוללה ותקשורת
שיקולי תכנון מיוחדים דירוג מגעים והגנת כניסות דליפות ותגובה פנאומטית השהיה, קישור ואבטחה

הבחירה בין הטכנולוגיות צריכה להתבסס על דרישות היישום ולא על הנחה שטכנולוגיה אחת עדיפה בכל מצב.

במערכת דימות נייחת, מפסק חשמלי עשוי לספק פתרון פשוט ואמין.

בסביבה שבה רצויה הפרדה בין נקודת ההפעלה לבין המיתוג החשמלי, ניתן לבחון פתרון פנאומטי.

במערכת ניידת או בסביבת עבודה שבה ניהול הכבלים מהווה שיקול משמעותי, פתרון אלחוטי עשוי להיות רלוונטי.


5. היגיינה, ניקוי ועמידות סביבתית במפסקי רגל רפואיים

5.1 מדוע סביבת העבודה הרפואית מציבה דרישות מיוחדות?

מפסקי רגל מותקנים בדרך כלל בגובה הרצפה, באזור שבו עשויים להימצא נוזלי ניקוי, חומרי חיטוי, אבק ולכלוך.

בחדרי טיפול, מעבדות רפואיות וחדרי ניתוח, הציוד עשוי לעבור תהליכי ניקוי וחיטוי בתדירות גבוהה.

לכן, בחירת מפסק רגל מחייבת התייחסות לא רק לפעולה החשמלית או המכאנית, אלא גם למבנה החיצוני וליכולת לתחזק את המוצר לאורך זמן.

בין השיקולים המרכזיים:

  • מבנה המארז ומספר החריצים והפתחים.
  • התאמת חומרי המארז לחומרי הניקוי המתוכננים.
  • עמידות בפני חדירת נוזלים.
  • עמידות הכבל והמחבר.
  • הצטברות לכלוך באזורי חיבור וצירים.
  • עמידות סימונים ותוויות לאורך זמן.

5.2 דרגת אטימות IP – מה היא באמת מבטיחה?

אחד הפרמטרים הנפוצים בהערכת עמידות סביבתית הוא דירוג IP, בהתאם לתקן IEC 60529.

דירוג זה מתאר את רמת ההגנה של המארז מפני חדירת גופים מוצקים ומים בתנאי בדיקה מוגדרים.

לדוגמה:

דירוג משמעות כללית
IP54 הגנה מוגבלת מפני אבק והתזת מים
IP65 אטום לאבק ומוגן מפני סילוני מים
IP67 אטום לאבק ומוגן מפני טבילה זמנית בתנאים מוגדרים
IP68 אטום לאבק ומוגן מפני טבילה בתנאים המוגדרים על ידי היצרן

חשוב להבין שדירוג IP אינו מעיד בהכרח על עמידות בפני חומרי חיטוי, ניקוי חוזר או חשיפה לכימיקלים.

לדוגמה, מפסק בעל דירוג IP67 אינו בהכרח מתאים לניקוי באמצעות כל חומר חיטוי רפואי.

התאמה כזו תלויה גם בחומרי המארז, באטמים, בכבל ובתנאי השימוש.

5.3 עמידות כימית וחומרי ניקוי

במכשור רפואי עשויים להשתמש בחומרי ניקוי וחיטוי המבוססים על אלכוהול, תרכובות אמוניום רבעוניות וחומרים פעילים נוספים.

חשיפה חוזרת לחומרים אלה עלולה להשפיע על סוגים מסוימים של פלסטיק, גומי, ציפויים ודבקים.

לכן, כאשר מתכננים מערכת רפואית, מומלץ לקבל מהיצרן מידע לגבי התאמת חומרי המפסק לפרוטוקול הניקוי של המערכת.

יש לבחון גם את משך החשיפה, ריכוז החומר, טמפרטורת העבודה ותדירות הניקוי.

אין להסתפק בהגדרה כללית כגון "מתאים לסביבה רפואית" ללא בדיקה של תנאי השימוש בפועל.

5.4 מניעת החלקה ויציבות על הרצפה

מפסק רגל עלול לזוז במהלך השימוש אם כוח הלחיצה אינו מאוזן או אם מקדם החיכוך עם הרצפה נמוך.

בסביבה רפואית, תנועה בלתי רצויה של הדוושה עלולה להקשות על המפעיל לאתר אותה במהירות או לגרום להפעלה לא מכוונת.

לכן יש להתייחס ל:

  • מבנה בסיס המפסק.
  • משטחי אחיזה או רגליות נגד החלקה.
  • משקל המפסק.
  • כיוון הפעלת הכוח.
  • מיקום הכבל וההשפעה שלו על יציבות הדוושה.
  • התאמה לסוג הרצפה ולנעלי המפעיל.

במערכות שבהן המפעיל נדרש להפעיל מספר פונקציות, מומלץ לבחון את מיקום הדוושות באמצעות בדיקות שימושיות בתנאים המדמים את סביבת העבודה האמיתית.


6. שילוב מפסקי רגל במכשור רפואי – OEM Integration

6.1 מפסק הרגל כחלק ממערכת הבקרה

יצרני ציוד רפואי אינם בוחרים מפסק רגל כמוצר עצמאי בלבד.

המפסק הוא חלק ממערכת רחבה הכוללת בקר אלקטרוני, תוכנה, ממשקי משתמש, אמצעי הגנה ולעיתים גם מנגנוני הנעה.

לכן, תהליך בחירת המפסק צריך להתחיל בהגדרת הפונקציה שאותה הוא אמור לבצע.

שאלות מרכזיות הן:

  • האם המפסק מיועד להפעלה רגעית או לפקודת שינוי מצב?
  • האם נדרשת דוושה אחת או מספר דוושות?
  • האם הפקודה צריכה להישאר פעילה כל עוד הדוושה לחוצה?
  • מה צריך לקרות בעת שחרור הדוושה?
  • כיצד המערכת תזהה תקלה בכבל או במגעים?
  • האם יש צורך בהגנה מפני הפעלה מקרית?
  • האם המפסק יותקן במיקום קבוע או יועבר בין עמדות?

התשובות לשאלות אלה משפיעות על בחירת מנגנון המיתוג, הממשק החשמלי ומבנה הדוושה.

6.2 הפעלה רגעית לעומת הפעלה מתמשכת

במערכות רפואיות ניתן להבחין בין שני סוגי פקודות נפוצים.

Momentary Command – פקודה רגעית

לחיצה על הדוושה יוצרת אירוע שהמערכת מזהה, למשל לצורך שמירת תמונה.

במקרה כזה, תוכנת המערכת יכולה לזהות מעבר במצב המגע ולהפעיל פונקציה אחת.

Hold-to-Operate – הפעלה כל עוד הדוושה לחוצה

ביישומים אחרים, הפונקציה מיועדת להישאר פעילה רק במהלך הלחיצה.

לדוגמה, מערכת יכולה להיות מתוכננת כך ששחרור הדוושה יגרום להפסקת פעולה מוגדרת.

עם זאת, אין להניח ששימוש במפסק קפיצי מבטיח בפני עצמו הפסקה בטוחה של הפעולה.

התנהגות המערכת תלויה בלוגיקת הבקרה, בזיהוי תקלות ובאמצעי הבטיחות הנוספים.

6.3 Debouncing – מניעת זיהוי שגוי של לחיצות

במפסקי מגע מכאניים, מעבר בין מצב פתוח לסגור עשוי לכלול מספר שינויים חשמליים מהירים הנובעים מתופעת רטיטת מגעים (Contact Bounce).

אם הבקר אינו מטפל בתופעה, לחיצה אחת עלולה להתפרש כמספר אירועי הפעלה.

במערכת רפואית שבה לחיצה על הדוושה מפעילה פונקציה מוגדרת, יש חשיבות לזיהוי עקבי של אירועי הלחיצה והשחרור.

ניתן להתמודד עם התופעה באמצעות סינון חומרתי, סינון תוכנתי או שילוב ביניהם.

עם זאת, יש לאזן בין סינון הרעידות לבין דרישות זמן התגובה, כדי שלא להוסיף השהיה בלתי רצויה.

6.4 כבלים, מחברים ותצורות מותאמות ל-OEM

בפרויקטים של פיתוח מכשור רפואי, התאמה מכאנית וחשמלית למערכת חשובה לא פחות מבחירת הדוושה עצמה.

יצרני OEM עשויים להידרש להגדיר:

  • אורך כבל.
  • סוג מחבר.
  • תצורת חיווט.
  • מספר מעגלי מיתוג.
  • מיקום יציאת הכבל.
  • צבע או מבנה הדוושה.
  • סימון פונקציות.
  • דרישות אריזה ועקיבות.

לא כל אפשרות זמינה בכל דגם, וחלק מההתאמות עשויות להיות כפופות לכמויות מינימום או לתהליך אישור הנדסי מול היצרן.

בשלב התכנון מומלץ להגדיר את דרישות הממשק מוקדם ככל האפשר, כדי להימנע משינויים מכאניים וחשמליים בשלבים מתקדמים של הפרויקט.

6.5 בטיחות חשמלית ותקינה רפואית

בעת שילוב מפסק רגל במכשור רפואי, יש להתייחס לדרישות הבטיחות החלות על המערכת השלמה.

אחד התקנים המרכזיים בתחום הוא IEC 60601-1, העוסק בדרישות כלליות לבטיחות בסיסית ולביצועים חיוניים של ציוד רפואי חשמלי.

בנוסף, בהתאם ליישום, עשויים להיות רלוונטיים תקנים ונהלים נוספים, כגון:

  • IEC 60601-1-2 – תאימות אלקטרומגנטית (EMC).
  • ISO 14971 – ניהול סיכונים במכשור רפואי.
  • IEC 62366-1 – הנדסת שימושיות במכשור רפואי.
  • IEC 62304 – תהליכי מחזור חיים של תוכנה רפואית, כאשר רלוונטי.

חשוב להבחין בין עמידה של רכיב בדרישה מסוימת לבין עמידה של המערכת הרפואית השלמה בתקינה.

גם כאשר מפסק מסוים משווק לשימוש במכשור רפואי, יצרן המערכת נדרש לוודא שהשילוב שלו מתאים ליישום ולדרישות הרגולטוריות הרלוונטיות.

7. HERGA 6210-3958-1 – מפסק רגל פנאומטי למכשור רפואי ומערכות OEM

אחת הדרכים לשלב הפעלה ללא ידיים במכשור רפואי היא באמצעות מפסק רגל פנאומטי (Pneumatic Footswitch), המעביר פקודת הפעלה באמצעות שינוי בלחץ האוויר במקום באמצעות מגע חשמלי הממוקם בדוושה.

חברת HERGA Technology הבריטית מציעה מגוון פתרונות הפעלה פנאומטיים, המאפשרים להפריד בין נקודת ההפעלה המכאנית לבין נקודת המיתוג החשמלי.

אחד הדגמים המשווקים בישראל על ידי אמירוניק הוא HERGA 6210-3958-1, מפסק רגל פנאומטי ממשפחת 6210.

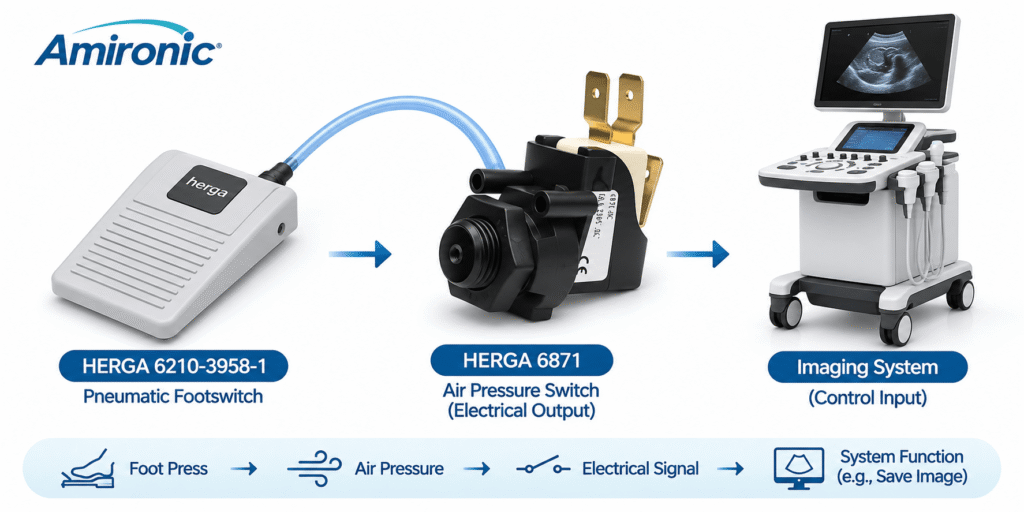
ביישומים רבים משולב מפסק זה עם מפסק לחץ פנאומטי-חשמלי מסדרת HERGA 6871, המשמש להמרת שינוי הלחץ לאות מיתוג חשמלי.

שילוב זה מאפשר ליצרני ציוד רפואי ו-OEM לתכנן ממשק הפעלה שבו הדוושה עצמה אינה מכילה את מגעי המיתוג החשמליים.

7.1 כיצד פועל מפסק רגל פנאומטי?

עקרון הפעולה מבוסס על יצירת שינוי בלחץ האוויר כתוצאה מלחיצה על הדוושה.

במערכת טיפוסית ניתן לזהות ארבעה שלבים:

  1. לחיצה על הדוושה: המפעיל לוחץ על מפסק הרגל HERGA 6210-3958-1.
  2. יצירת שינוי לחץ: מנגנון פנאומטי בתוך הדוושה יוצר שינוי בלחץ האוויר במעגל.
  3. העברת האות: שינוי הלחץ מועבר דרך צינור אוויר אל מפסק לחץ מסדרת HERGA 6871.
  4. מיתוג חשמלי: מפסק הלחץ מגיב לשינוי הפנאומטי ומשנה את מצב המגעים החשמליים שלו, בהתאם לתצורתו.

האות החשמלי המתקבל יכול לשמש ככניסה לבקר, למעגל בקרה או לממשק אחר במערכת.

שרשרת ההפעלה היא:

לחיצה על הדוושה ← שינוי לחץ אוויר ← צינור פנאומטי ← HERGA 6871 ← אות מיתוג חשמלי ← בקר המערכת.

חשוב להבין שהדוושה הפנאומטית אינה מעבירה בעצמה אות חשמלי דרך צינור האוויר. האות החשמלי נוצר ביחידת המיתוג הנפרדת.

7.2 היתרון ההנדסי – הפרדה בין הדוושה למגעים החשמליים

אחד היתרונות המרכזיים של הפעלה פנאומטית הוא האפשרות למקם את המגעים החשמליים בנפרד מאזור ההפעלה.

במערכת חשמלית רגילה, מנגנון המיתוג נמצא בדרך כלל בתוך גוף הדוושה, וכבל חשמלי מחבר אותו למערכת הבקרה.

לעומת זאת, במערכת פנאומטית המבוססת על 6210-3958-1 ויחידת מיתוג מתאימה מסדרת 6871, הדוושה יוצרת אות לחץ בלבד.

המיתוג החשמלי מתבצע בנקודה אחרת במערכת.

להפרדה זו מספר יתרונות תכנוניים אפשריים:

  • הפרדה פיזית: ניתן להרחיק את מגעי המיתוג החשמליים מאזור הדוושה.
  • גמישות בתכנון: ניתן למקם את יחידת המיתוג בתוך מארז המערכת או באזור מוגן אחר.
  • התאמה לסביבות עבודה מאתגרות: ניתן לבחון שימוש בפתרון פנאומטי כאשר סביבת הדוושה חשופה ללחות או לנוזלים.
  • אינטגרציה עם בקר אלקטרוני: יחידת 6871 מאפשרת להמיר את אות הלחץ לאות חשמלי שניתן לשלב במעגל הבקרה.

עם זאת, הפרדה פנאומטית אינה מהווה כשלעצמה אישור לבטיחות חשמלית רפואית או מבטיחה התאמה לסביבה רטובה. יש לבחון את המערכת השלמה, לרבות הצינור, המחברים, יחידת המיתוג ומארז הציוד.

7.3 תפקידו של HERGA 6871 במערכת

סדרת HERGA 6871 כוללת מפסקי לחץ המיועדים להפעלה באמצעות שינוי לחץ פנאומטי.

במערכת הכוללת מפסק רגל פנאומטי, יחידת 6871 משמשת כממשק בין עולם ההפעלה המכאני-פנאומטי לבין עולם הבקרה החשמלית.

כאשר שינוי הלחץ מגיע ליחידה ועומד בתנאי המיתוג שלה, מצב המגעים משתנה.

בהתאם לתצורה שנבחרה, ניתן לשלב את המגעים במעגל הבקרה של הציוד.

בבחירת יחידת 6871 יש לוודא התאמה של:

  • תחום לחץ ההפעלה ונקודת המיתוג.
  • תצורת המגעים החשמליים.
  • דירוגי המתח והזרם.
  • מאפייני החזרה למצב מנוחה.
  • התאמה לצינור הפנאומטי.
  • תנאי הסביבה וההתקנה.

יש להתייחס למק"ט המדויק של יחידת 6871, מאחר שמאפייני המיתוג עשויים להשתנות בין תצורות שונות.

7.4 השפעת הצינור הפנאומטי על ביצועי המערכת

בניגוד למפסק חשמלי שבו אות המיתוג מועבר באמצעות מוליכים, במערכת פנאומטית מועבר שינוי לחץ דרך צינור.

לכן, הצינור הוא חלק ממערכת ההפעלה ויש להביא בחשבון את מאפייניו.

בין הגורמים החשובים:

אורך הצינור: אורך גדול יותר עשוי להשפיע על התגובה הדינמית, בהתאם לנפח האוויר ולמאפייני המערכת.

קוטר פנימי: משפיע על נפח האוויר ועל התנגדות הזרימה.

גמישות הצינור: התרחבות הצינור תחת שינוי לחץ עשויה להשפיע על האות הפנאומטי.

אטימות החיבורים: דליפות עלולות לגרום לשינוי במאפייני ההפעלה או לכשל בזיהוי הלחיצה.

ניתוב מכאני: יש להימנע מכיפופים חדים, מעיכה או מיקום העלול לפגוע בצינור.

לפיכך, כאשר מתכננים מערכת רפואית המבוססת על מפסק פנאומטי, מומלץ לבדוק את פעולת המערכת עם אורך הצינור והתצורה המיועדים לשימוש בפועל.

7.5 יישומים אפשריים במכשור רפואי

שילוב של מפסק רגל פנאומטי ויחידת המרה פנאומטית-חשמלית עשוי להתאים למגוון יישומי OEM, בכפוף לדרישות המערכת.

דוגמאות ליישומים שניתן לבחון:

  • מערכות אולטרסאונד ודימות רפואי.
  • מערכות טיפול ואבחון.
  • מערכות TMS.
  • ציוד מעבדתי רפואי.
  • מערכות רפואיות שבהן רצויה הפרדה בין אזור ההפעלה לבין המיתוג החשמלי.
  • מערכות בקרה שבהן נדרש ממשק הפעלה באמצעות הרגל.

בכל אחד מהיישומים יש לבדוק את התאמת הרכיבים לדרישות החשמליות, הסביבתיות, התפעוליות והרגולטוריות של המערכת.


8. מפסקי רגל פנאומטיים במערכות TMS – גירוי מגנטי מוחי

8.1 האתגר בהפעלת מערכות TMS

Transcranial Magnetic Stimulation – TMS היא טכנולוגיה רפואית המבוססת על שימוש בשדות מגנטיים משתנים לצורך גירוי עצבי.

במהלך הטיפול, סליל מגנטי ממוקם בסמוך לראש המטופל בהתאם לפרוטוקול הטיפול.

בחלק מהמערכות נדרש המפעיל לשמור על מיקום הסליל ובמקביל לשלוט בפונקציות שונות של הציוד.

כאשר הידיים עסוקות במיקום הסליל, הפעלה באמצעות הרגל יכולה לספק ממשק בקרה נוסף.

8.2 שילוב מערכת הפעלה פנאומטית

במערכת TMS ניתן לבחון שימוש במפסק רגל פנאומטי כגון HERGA 6210-3958-1, בשילוב יחידת מיתוג מתאימה מסדרת HERGA 6871.

המערכת יכולה לפעול באופן הבא:

  1. המפעיל ממקם את הסליל בהתאם לדרישות הטיפול.
  2. לחיצה על מפסק הרגל יוצרת שינוי לחץ פנאומטי.
  3. שינוי הלחץ מועבר ליחידת המיתוג.
  4. יחידת 6871 משנה את מצב המגעים החשמליים.
  5. בקר מערכת ה-TMS מזהה את האות ומחליט אם לבצע את הפונקציה שהוגדרה.

יתרון אפשרי של מבנה זה הוא האפשרות להפריד בין הדוושה הממוקמת ליד המפעיל לבין יחידת המיתוג החשמלית.

עם זאת, אין להסיק שהשימוש במפסק פנאומטי מבטיח חסינות מפני הפרעות אלקטרומגנטיות או התאמה לכל סביבת TMS. יש לבדוק את התנהגות המערכת בתנאי הפעולה בפועל.

8.3 דרישות בטיחות ותכנון

במערכת טיפולית, אות ממפסק רגל צריך להיחשב לפקודת מפעיל ולא לאישור עצמאי לביצוע פעולה טיפולית.

בקר המערכת נדרש לוודא שהתקיימו התנאים הנדרשים להפעלה.

לדוגמה:

  • המערכת נמצאת במצב עבודה מתאים.
  • לא קיימת תקלה המונעת הפעלה.
  • פרוטוקול הטיפול הוגדר כנדרש.
  • תנאי הבטיחות מתקיימים.
  • אות ההפעלה מזוהה באופן תקין.

בנוסף, יש להגדיר את התנהגות המערכת במקרה של דליפה בצינור, ניתוק פנאומטי, תקלה ביחידת המיתוג או לחיצה ממושכת.

הדרישות המדויקות תלויות בתכנון מערכת ה-TMS ובניתוח הסיכונים שלה.


9. מקרה בוחן הנדסי – שילוב HERGA 6210-3958-1 ו-HERGA 6871 במערכת דימות רפואי

9.1 הגדרת הבעיה

נבחן תרחיש תכנון של יצרן OEM המפתח מערכת אולטרסאונד לשימוש בחדר טיפולים.

במהלך הבדיקה, הרופא מחזיק את מתמר האולטרסאונד ונדרש לעיתים לשמור תמונה המוצגת על המסך.

במערכת המקורית, שמירת התמונה מתבצעת באמצעות לחצן בלוח הבקרה.

היצרן מעוניין להוסיף אפשרות להפעלה באמצעות הרגל, כדי לצמצם את הצורך בהעברת היד מהמתמר אל לוח הבקרה.

בנוסף, צוות הפיתוח מעוניין לבחון פתרון שבו מגעי המיתוג החשמליים ממוקמים בתוך מארז המערכת ולא בתוך הדוושה.

מקרה הבוחן הוא תרחיש הנדסי להמחשה, ולא תיאור של התקנה מסחרית שבוצעה בפועל.

9.2 הפתרון המוצע

הפתרון מבוסס על שני רכיבים עיקריים:

HERGA 6210-3958-1 – Pneumatic Footswitch

מפסק הרגל המשמש כממשק ההפעלה של הרופא.

HERGA 6871 – Air Pressure Switch

יחידת המיתוג הממירה את שינוי הלחץ הפנאומטי לשינוי במצב מגעים חשמליים.

בין שני הרכיבים מותקן צינור פנאומטי מתאים.

יחידת 6871 מחוברת למעגל הבקרה של מערכת האולטרסאונד.

9.3 רצף הפעולה

כאשר הרופא מעוניין לשמור תמונה:

  1. הוא לוחץ על דוושת HERGA 6210-3958-1.
  2. הלחיצה יוצרת שינוי לחץ במעגל הפנאומטי.
  3. שינוי הלחץ מגיע דרך הצינור ליחידת HERGA 6871.
  4. יחידת המיתוג משנה את מצב המגעים החשמליים.
  5. בקר האולטרסאונד מזהה את שינוי המצב.
  6. התוכנה מפעילה את פקודת שמירת התמונה.

לאחר שחרור הדוושה, המערכת הפנאומטית והמגעים חוזרים למצבם בהתאם למאפייני הרכיבים ולתצורה שנבחרה.

9.4 שיקולי אינטגרציה

כדי לוודא פעולה תקינה, צוות הפיתוח נדרש לבדוק מספר פרמטרים.

פרמטר שיקול הנדסי
מפסק רגל התאמת 6210-3958-1 למבנה ולארגונומיה
יחידת מיתוג בחירת תצורה מתאימה מסדרת 6871
צינור פנאומטי אורך, קוטר, גמישות ואטימות
נקודת מיתוג התאמה לשינוי הלחץ שיוצרת הדוושה
ממשק חשמלי התאמת מגעי 6871 לכניסת הבקר
זמן תגובה בדיקת שרשרת ההפעלה המלאה
זיהוי לחיצה מניעת פקודות כפולות או שגויות
תחזוקה בדיקת חיבורים, צינור ויחידת מיתוג
בטיחות הגדרת התנהגות במקרה של תקלה

9.5 בדיקות אימות מומלצות

לאחר הרכבת המערכת, מומלץ לבצע בדיקות בתנאים המדמים את סביבת העבודה.

בדיקת לחיצה ושחרור: לוודא שהמערכת מזהה את פעולות המפעיל בהתאם לדרישות.

בדיקת לחיצות חוזרות: לבדוק את עקביות ההפעלה לאורך מספר מחזורים.

בדיקת אורך צינור: לוודא שהתגובה מתאימה לתצורה שנבחרה.

בדיקת דליפה או ניתוק: לבדוק את התנהגות המערכת כאשר האות הפנאומטי נפגע.

בדיקת זמן תגובה: למדוד את הזמן הכולל בין הלחיצה לבין זיהוי הפקודה בבקר.

בדיקת שימושיות: לוודא שהדוושה ממוקמת בצורה נוחה ויציבה במהלך הבדיקה.

9.6 הערך ההנדסי של הפתרון

השילוב בין HERGA 6210-3958-1 לבין יחידת מיתוג מסדרת HERGA 6871 מאפשר לתכנן מערכת הפעלה שבה:

  • הרופא מפעיל את הפונקציה באמצעות הרגל.
  • פקודת ההפעלה מועברת באופן פנאומטי.
  • המגעים החשמליים ממוקמים בנפרד מהדוושה.
  • בקר המערכת מקבל אות מיתוג חשמלי.
  • תוכנת המערכת אחראית לביצוע הפונקציה בהתאם ללוגיקה שהוגדרה.

היתרון המרכזי הוא הגמישות בארכיטקטורת ההפעלה והאפשרות להפריד בין ממשק המשתמש לבין נקודת המיתוג החשמלי.

זהו אחד היתרונות החשובים של פתרונות הפעלה פנאומטיים בתכנון מערכות OEM ומכשור רפואי.

10. טעויות נפוצות בבחירת מפסקי רגל למכשור רפואי

בחירת מפסק רגל למערכת רפואית עשויה להיראות פשוטה, אך החלטות תכנון שאינן מביאות בחשבון את המערכת השלמה עלולות להוביל לבעיות אמינות, תפעול ותחזוקה.

להלן מספר טעויות נפוצות שכדאי להימנע מהן.

10.1 בחירת מפסק לפי המראה החיצוני בלבד

שני מפסקי רגל עשויים להיראות כמעט זהים, אך לפעול בטכנולוגיות שונות לחלוטין.

מפסק חשמלי מכיל מנגנון מיתוג חשמלי, בעוד שמפסק פנאומטי כגון HERGA 6210-3958-1 יוצר שינוי לחץ אוויר המועבר ליחידת מיתוג נפרדת.

בחירה המבוססת על מידות, צבע או צורת הדוושה בלבד עלולה להוביל לבחירת רכיב שאינו מתאים לארכיטקטורת הבקרה.

המלצה: יש לזהות תחילה את טכנולוגיית ההפעלה, ורק לאחר מכן לבחון את המבנה המכאני והארגונומי.

10.2 התעלמות מהתאמה בין הדוושה ליחידת המיתוג

במערכת פנאומטית, הדוושה ויחידת המיתוג חייבות לפעול יחד.

לדוגמה, שילוב HERGA 6210-3958-1 עם מפסק לחץ מסדרת HERGA 6871 מחייב התאמה בין שינוי הלחץ שיוצרת הדוושה לבין נקודת ההפעלה של יחידת המיתוג.

אם נקודת המיתוג אינה מתאימה למאפייני המערכת, עלולות להתרחש תופעות כגון:

  • צורך בכוח לחיצה גבוה מהמתוכנן.
  • אי-זיהוי של לחיצות מסוימות.
  • תגובה לא עקבית.
  • קושי בחזרה למצב מנוחה.

המלצה: יש לבדוק את התאמת צירוף הרכיבים בהתאם לנתוני היצרן ולתצורת ההתקנה בפועל.

10.3 התעלמות מאורך הצינור הפנאומטי

אחת הטעויות האפשריות היא להתייחס לצינור האוויר כאל אביזר חיבור בלבד.

בפועל, אורך הצינור, הקוטר הפנימי, הגמישות והאטימות שלו עשויים להשפיע על תגובת המערכת.

לדוגמה, הארכת צינור ללא בדיקה עשויה לשנות את הנפח הפנאומטי הכולל ואת התגובה לשינוי לחץ.

במערכות שבהן נדרש זמן תגובה מוגדר, יש לבחון את המערכת בתצורה הסופית.

המלצה: אין לשנות את אורך הצינור או את סוגו ללא בחינת ההשפעה על ביצועי ההפעלה.

10.4 הנחה שמפסק פנאומטי הוא בהכרח אטום למים

הפרדה בין הדוושה לבין המגעים החשמליים עשויה לספק יתרון תכנוני בסביבות מסוימות, אך אינה מבטיחה אטימות למים.

דרגת האטימות תלויה במבנה הדוושה, בחומרים, בחיבורים ובתנאי הבדיקה.

גם אם אין מגעים חשמליים בתוך הדוושה, חדירת נוזלים עלולה להשפיע על המנגנון הפנאומטי או על תפקודו לאורך זמן.

המלצה: יש לבדוק את דרגת ההגנה ואת התאמת המוצר לפרוטוקול הניקוי והחיטוי של המערכת.

10.5 התעלמות מהתנהגות המערכת במקרה של תקלה

מפסק רגל הוא רכיב במערכת בקרה, ולכן יש להגדיר כיצד המערכת מתנהגת כאשר מתרחשת תקלה.

במערכת פנאומטית, תקלות אפשריות כוללות:

  • ניתוק צינור.
  • דליפת אוויר.
  • חסימה או מעיכה של הצינור.
  • תקלה ביחידת המיתוג.
  • כשל בחיווט החשמלי של יחידת המיתוג.

יש לבחון האם התקלה גורמת לאובדן פקודה, להופעת אות שגוי או למצב אחר.

חשוב במיוחד להבין שלא כל תקלה פנאומטית תזוהה אוטומטית על ידי בקר המערכת.

המלצה: יש להגדיר מראש את מצבי הכשל ולבחון אותם במסגרת ניהול הסיכונים של הציוד.

10.6 בלבול בין התאמה למכשור רפואי לבין אישור רפואי

רכיב המשמש במכשור רפואי אינו בהכרח מאושר באופן עצמאי לכל יישום רפואי.

יש להבחין בין מאפייני הרכיב לבין עמידת המערכת השלמה בדרישות התקינה הרלוונטיות.

לדוגמה, שילוב מפסק רגל במערכת דימות עשוי לדרוש בדיקות בטיחות חשמלית, תאימות אלקטרומגנטית ושימושיות, בהתאם לסיווג המערכת ולדרישות החלות עליה.

המלצה: אין להסתמך על הגדרה שיווקית כגון Medical Footswitch כתחליף לבדיקת התאמה הנדסית ורגולטורית.


11. כללי אצבע לבחירת מפסק רגל רפואי

לאחר הבנת טכנולוגיות ההפעלה והשיקולים ההנדסיים, ניתן להגדיר מספר כללי אצבע שיסייעו למהנדסי פיתוח וליצרני OEM לבחור פתרון מתאים.

11.1 התחילו מהפונקציה ולא מהמוצר

לפני בחירת מפסק הרגל, הגדירו מה המערכת אמורה לבצע בעקבות הלחיצה.

האם מדובר בשמירת תמונה? הפעלת מצב עבודה? בחירת פונקציה? או פקודה המחייבת פעולה רציפה כל עוד הדוושה לחוצה?

הגדרת הפונקציה תסייע לקבוע את תצורת המיתוג ואת דרישות הבקרה.

11.2 כאשר רצויה הפרדה בין הדוושה למיתוג החשמלי – בחנו פתרון פנאומטי

ביישומים שבהם יש יתרון למיקום המגעים החשמליים בנפרד מאזור ההפעלה, מפסק רגל פנאומטי עשוי להיות פתרון מתאים.

לדוגמה, ניתן לבחון מערכת המבוססת על:

HERGA 6210-3958-1 + HERGA 6871

הדוושה יוצרת שינוי לחץ, ויחידת המיתוג הנפרדת ממירה אותו לאות חשמלי.

יש לוודא התאמה בין הרכיבים ובין תנאי ההתקנה.

11.3 הגדירו את זמן התגובה הנדרש

לא כל יישום רפואי מחייב את אותו זמן תגובה.

במערכת שבה הדוושה משמשת לשמירת תמונה, דרישות התזמון עשויות להיות שונות מאלה של מערכת שבה הפקודה משפיעה על פעולה מכאנית.

יש להגדיר את זמן התגובה המרבי ואת השונות המותרת, ולבדוק את שרשרת ההפעלה המלאה.

11.4 אל תתעלמו מהארגונומיה

מפסק רגל שאינו ממוקם נכון עלול להקשות על העבודה גם אם הוא תקין מבחינה חשמלית ופנאומטית.

יש לבדוק את גובה הדוושה, כוח ההפעלה, יציבותה ונגישותה כאשר המפעיל יושב או עומד.

ביישומים שבהם נדרשות לחיצות חוזרות, מומלץ לבצע בדיקות שימושיות עם משתמשים המייצגים את סביבת העבודה המתוכננת.

11.5 בדקו את תנאי הניקוי והחיטוי

בסביבה רפואית, התאמה לניקוי היא דרישה תכנונית חשובה.

יש לבדוק את חומרי המארז, דרגת האטימות, התאמת הצינור והחיבורים, ואת עמידות המוצר לחומרי הניקוי הרלוונטיים.

אין להסיק התאמה לחיטוי חוזר מדירוג IP בלבד.

11.6 בחרו את יחידת המיתוג לפי דרישות הבקר

במערכת פנאומטית, יחידת המיתוג היא החוליה המקשרת בין אות הלחץ לבין הבקר האלקטרוני.

יש לוודא שתצורת המגעים, הדירוגים החשמליים ונקודת ההפעלה מתאימים לדרישות המערכת.

כאשר משתמשים ביחידה מסדרת HERGA 6871, חשוב לבחור את התצורה המדויקת ולא להסתפק בשם הסדרה.

11.7 תכננו מראש את התחזוקה

במערכת פנאומטית מומלץ להביא בחשבון את האפשרות לבדוק ולהחליף צינור, מחבר או יחידת מיתוג בהתאם להוראות היצרן.

יש לוודא שהתקנת הרכיבים מאפשרת גישה סבירה לתחזוקה, במיוחד כאשר יחידת המיתוג ממוקמת בתוך מארז הציוד.

11.8 בצעו בדיקות מערכת ולא רק בדיקות רכיב

גם כאשר כל רכיב עומד בדרישות המפרט שלו, אין בכך הבטחה שהמערכת השלמה תפעל כנדרש.

לכן, מומלץ לבדוק את הדוושה, הצינור, יחידת המיתוג, הבקר והתוכנה כמערכת משולבת.

כלל האצבע המרכזי: בחרו את מפסק הרגל לפי דרישות המערכת השלמה – טכנולוגיית ההפעלה, ארגונומיה, תנאי סביבה, אמינות, תחזוקה ובטיחות.


12. שאלות ותשובות נפוצות – FAQ

מהו מפסק רגל רפואי (Medical Footswitch)?

מפסק רגל רפואי הוא רכיב המשמש להפעלת פונקציה במכשור רפואי באמצעות הרגל, במקום באמצעות הידיים.

הוא עשוי לשמש במערכות דימות, ציוד טיפולי, מערכות אבחון ורובוטיקה כירורגית.

ההתאמה ליישום רפואי מסוים תלויה במאפייני המפסק ובדרישות המערכת.

מה ההבדל בין מפסק רגל חשמלי למפסק רגל פנאומטי?

מפסק רגל חשמלי משנה את מצבם של מגעים חשמליים בעת הלחיצה.

מפסק רגל פנאומטי יוצר שינוי לחץ אוויר המועבר דרך צינור ליחידת מיתוג נפרדת.

בפתרון פנאומטי ניתן למקם את המגעים החשמליים בנפרד מהדוושה.

מהו HERGA 6210-3958-1?

HERGA 6210-3958-1 הוא מפסק רגל פנאומטי ממשפחת 6210 של HERGA Technology.

בעת הלחיצה הוא יוצר שינוי לחץ פנאומטי, שניתן להעביר ליחידת מיתוג מתאימה.

הדגם משווק בישראל על ידי אמירוניק.

מהו HERGA 6871?

HERGA 6871 היא סדרת מפסקי לחץ פנאומטיים-חשמליים.

במערכת הפעלה פנאומטית, יחידה מתאימה מהסדרה יכולה לזהות שינוי לחץ ולהמיר אותו לשינוי במצב המגעים החשמליים.

כך ניתן להעביר פקודת הפעלה לבקר אלקטרוני.

האם ניתן לשלב HERGA 6210-3958-1 עם HERGA 6871?

כן. שילוב של מפסק רגל פנאומטי ממשפחת 6210 עם יחידת מיתוג מתאימה מסדרת 6871 הוא פתרון שניתן לבחון במערכות OEM.

יש לוודא התאמה בין הדוושה, הצינור ונקודת המיתוג של יחידת 6871, בהתאם למפרטי היצרן.

האם מפסק רגל פנאומטי זקוק לחיבור חשמלי בדוושה?

לא. במבנה פנאומטי כגון HERGA 6210-3958-1, הדוושה עצמה משמשת ליצירת שינוי לחץ אוויר.

המיתוג החשמלי מתבצע ביחידה נפרדת, כגון מפסק לחץ מתאים מסדרת HERGA 6871.

האם מפסק רגל פנאומטי מתאים לסביבה רטובה?

פתרון פנאומטי מאפשר להפריד בין הדוושה לבין המגעים החשמליים, אך אינו מבטיח כשלעצמו אטימות למים.

יש לבדוק את דרגת האטימות ואת התאמת המוצר לתנאי הסביבה ולחומרי הניקוי.

האם ניתן להשתמש במפסק רגל במערכת אולטרסאונד?

כן, ניתן לתכנן מערכות אולטרסאונד שבהן מפסק רגל משמש להפעלת פונקציות כגון הקפאת תמונה או שמירתה.

ההתאמה של מפסק מסוים תלויה בממשק הבקרה, בדרישות החשמליות, בארגונומיה ובתנאי הסביבה.

האם מפסקי רגל משמשים גם ברובוטיקה כירורגית?

כן. מפסקי רגל יכולים לשמש כממשק הפעלה נוסף במערכות רובוטיקה כירורגית.

הם מאפשרים למפעיל לשלוח פקודות באמצעות הרגל בזמן שידיו עסוקות בשליטה בכלים או בממשקים אחרים.

ביישומים אלה יש חשיבות מיוחדת לזמני תגובה, לארגונומיה ולמניעת הפעלה לא מכוונת.

האם מפסק רגל פנאומטי מתאים למערכות TMS?

ניתן לבחון שימוש במפסק רגל פנאומטי במערכת TMS כאשר נדרש ממשק הפעלה ללא ידיים.

יש לבדוק את התאמת הרכיבים, את התגובה הדינמית, את התנהגות המערכת במקרה של תקלה ואת דרישות הבטיחות של הציוד.

האם ניתן להשתמש במפסק רגל רגיל בחדר MRI?

לא ניתן להניח שמפסק רגל רגיל מתאים לסביבת MRI.

סביבת MRI מחייבת בחינה של חומרים, שדות מגנטיים, תאימות אלקטרומגנטית ומיקום הרכיבים.

גם במערכת פנאומטית יש לבדוק את כל הרכיבים ואת סיווגם ביחס לסביבת MR.

האם אורך הצינור משפיע על פעולת מפסק פנאומטי?

כן. אורך הצינור, הקוטר הפנימי, הגמישות והאטימות עשויים להשפיע על התגובה הפנאומטית.

מומלץ להשתמש בתצורה התואמת את הנחיות היצרן ולבצע בדיקות בתנאי ההתקנה בפועל.

האם מפסק רגל רפואי חייב לעמוד בתקן IEC 60601-1?

IEC 60601-1 עוסק בבטיחות בסיסית ובביצועים חיוניים של ציוד רפואי חשמלי.

הדרישות החלות על מפסק רגל כרכיב תלויות באופן שילובו במערכת ובדרישות הרגולטוריות הרלוונטיות.

אין להניח שכל מפסק המשווק למכשור רפואי מחזיק באישור עצמאי לתקן.

מה חשוב לבדוק לפני הזמנת מפסק רגל למערכת OEM?

מומלץ להגדיר את טכנולוגיית ההפעלה, תצורת המיתוג, תנאי הסביבה, כוח הלחיצה, דרישות החיבור, זמני התגובה, דרישות התחזוקה והתקינה הרלוונטית.

במערכת פנאומטית יש לבדוק גם את התאמת הדוושה, הצינור ויחידת המיתוג.

היכן ניתן לרכוש מפסקי רגל HERGA בישראל?

אמירוניק מייצגת את HERGA Technology בישראל ומספקת פתרונות הפעלה ללקוחות תעשייתיים וליצרני OEM.

ניתן לפנות לאמירוניק לבירור התאמה, מידע טכני והצעות מחיר למפסקי רגל ולרכיבי מיתוג פנאומטיים.


13. מילון מונחים מקצועי – Medical Footswitch Glossary

מונח הסבר
Medical Footswitch מפסק רגל המשולב במערכת רפואית לצורך הפעלת פונקציה באמצעות הרגל
Pneumatic Footswitch מפסק רגל היוצר שינוי לחץ אוויר בעת הפעלה
Electrical Footswitch מפסק רגל המבצע מיתוג חשמלי באמצעות מנגנון מגעים
Air Pressure Switch מפסק לחץ המגיב לשינוי לחץ ומשנה את מצב המגעים החשמליים
Pneumatic Tubing צינור המשמש להעברת אות לחץ פנאומטי
Pressure Actuation הפעלה המבוססת על שינוי לחץ
Switching Point נקודת הלחץ שבה מתבצע שינוי במצב המיתוג
Normally Open – NO מגע חשמלי הפתוח במצב המנוחה המוגדר
Normally Closed – NC מגע חשמלי הסגור במצב המנוחה המוגדר
SPDT תצורת מגע מחליף בין שני מסלולי מיתוג
Momentary Operation הפעלה רגעית שבה המנגנון חוזר למצבו לאחר שחרור
Hold-to-Operate שיטת בקרה שבה פעולה מוגדרת נמשכת כל עוד מתקיים אות הפעלה תקין
Contact Bounce רטיטת מגעים היוצרת מעברים חשמליים מהירים בזמן מיתוג
Debouncing סינון חומרתי או תוכנתי של רטיטת מגעים
Response Time הזמן בין אירוע ההפעלה לבין התגובה המוגדרת
Latency השהיה בין פקודה לבין תגובת המערכת
Jitter שונות בתזמון התגובה
Deterministic Control בקרה בעלת התנהגות ותזמון צפויים במסגרת דרישות מוגדרות
Hands-Free Control הפעלת פונקציות ללא שימוש בידיים
Human-Machine Interface – HMI ממשק המאפשר למשתמש לשלוט במערכת
OEM יצרן ציוד מקורי המשלב רכיבים במוצר או במערכת
IP Rating סיווג הגנת מארז מפני חדירת גופים מוצקים ומים
IEC 60601-1 תקן לדרישות כלליות של בטיחות בסיסית וביצועים חיוניים בציוד רפואי חשמלי
ISO 14971 תקן לניהול סיכונים במכשור רפואי
IEC 62366-1 תקן להנדסת שימושיות של מכשור רפואי
TMS גירוי מגנטי מוחי – Transcranial Magnetic Stimulation
Surgical Robotics מערכות רובוטיות המשמשות לביצוע או לסיוע בפעולות כירורגיות
Medical Imaging טכנולוגיות דימות רפואי כגון אולטרסאונד, רנטגן, CT ו-MRI
Fail-Safe עקרון תכנון שנועד להביא מערכת למצב בטוח או לשמר מצב בטוח בתנאי כשל מוגדרים

14. סיכום – מפסק רגל קטן, השפעה משמעותית על תכנון המערכת

מפסקי רגל ממלאים תפקיד חשוב בממשקי ההפעלה של מערכות רפואיות מתקדמות.

במערכות דימות, ציוד טיפולי, רובוטיקה כירורגית ומערכות TMS, הפעלה באמצעות הרגל מאפשרת למפעיל לבצע פונקציות מוגדרות תוך שמירה על חופש פעולה של הידיים.

אולם, בחירת מפסק רגל אינה מסתכמת במבנה הדוושה.

יש להביא בחשבון את טכנולוגיית ההפעלה, תנאי הסביבה, זמני התגובה, הארגונומיה, דרישות התחזוקה והאינטגרציה עם מערכת הבקרה.

פתרונות פנאומטיים מציעים אפשרות הנדסית מעניינת במיוחד כאשר רצויה הפרדה בין נקודת ההפעלה לבין המגעים החשמליים.

דוגמה לכך היא שילוב של מפסק הרגל הפנאומטי HERGA 6210-3958-1 עם יחידת מיתוג מתאימה מסדרת HERGA 6871.

במערכת כזו, הלחיצה על הדוושה יוצרת שינוי לחץ אוויר המועבר דרך צינור פנאומטי ליחידת המיתוג, ושם מומר לאות חשמלי עבור בקר המערכת.

מבנה זה מאפשר גמישות בתכנון ובמיקום הרכיבים, אך מחייב בחינה של המערכת השלמה ושל התאמת כל הרכיבים לתנאי העבודה.

עבור מהנדסי פיתוח ויצרני OEM, הבחירה הנכונה היא זו המאזנת בין נוחות ההפעלה, אמינות, דרישות סביבתיות, תחזוקה ובטיחות.

HERGA Technology בישראל – פתרונות הפעלה למכשור רפואי ולמערכות OEM

חברת אמירוניק, נציגת HERGA Technology בישראל, מציעה מגוון מפסקי רגל ופתרונות הפעלה פנאומטיים וחשמליים ליישומים רפואיים ותעשייתיים.

בין הפתרונות ניתן למצוא את מפסק הרגל הפנאומטי HERGA 6210-3958-1 ואת משפחת מפסקי הלחץ HERGA 6871, לצד מוצרים נוספים המיועדים לשילוב במערכות OEM.

מתכננים מערכת דימות רפואי, ציוד טיפולי או מערכת בקרה הדורשת הפעלה ללא ידיים?

פנו לצוות אמירוניק לבחינת פתרון ההפעלה המתאים לדרישות הפרויקט, לקבלת מידע טכני ולהצעת מחיר.

אמירוניק – www.amironic.co.il

Tags: Herga

Related Articles

פתרונות מתקדמים לבקרת הדמיה רפואית

19/03/2025amironicLTD

🧠 מפסקים רגליים חוטיים מול אלחוטיים (Bluetooth): מתי זה באמת משנה?

19/04/2026amironicLTD

הכפתור שאין בו חשמל: למה לפעמים עדיף להעביר אוויר במקום חוטים?

17/08/2026amironicLTD

פוסטים אחרונים

  • מפסקי רגל במערכות דימות רפואי ורובוטיקה כירורגית – הפעלה ללא ידיים, ארגונומיה ובקרה מדויקת
  • כיצד בוחרים IMU מדויק למערכת ניווט ללא GPS? מדריך הנדסי ל-GPS-Denied Navigation
  • מפסקי ואקום לניטור מסננים – זיהוי סתימות, הפרשי לחצים ותחזוקה חזויה
  • Hook Terminal vs. Screw Terminal – מה ההבדל בין סוגי החיבורים במאמ"תים מגנטיים של AIRPAX?
  • אטימה הרמטית בחיישנים אינרציאליים – מה ההבדל בין IP67 ל-MIL-STD-883?

קטגוריות

  • Bend Sensor
  • Gears & Transmission
  • Hand Control
  • Hermetic Glass & Metal Seals
  • IR LAMPS
  • LCD HOUR METER
  • Mechanics
  • MEMS
  • Power Supply
  • Sealing
  • Tungsten & Molybdenum
  • Uncategorized
  • זיווד אלקטרוני
  • מא"זים
  • מד תאוצה
  • מונים ושעונים
  • מנועים
  • מפסק ואקום
  • מפסק לחץ
  • מפסק ללא מגע
  • מפסקי אוויר
  • מפסקי רגל
  • מפסקים אוטומטיים
  • מפסקים אטומים
  • מתגים
  • סנסור טמפרטורה
  • סנסור כוח
  • סנסור לחץ
  • סנסור מהירות
  • סנסור מיקום

צרו עמנו קשר

מלאו את הטופס ונציגנו ישובו אליכם במהרה

    שם (חובה)

    אימייל (חובה)

    טלפון

    תוכן ההודעה

    אתר זה מוגן על-ידי שירות reCAPTCHA וחלים עליו
    מדיניות הפרטיות ותנאי השימוש של גוגל.

    אמירוניק בע"מ

    רחוב רבינוביץ' 3, פתח-תקווה 4928144.
    טלפון: 03-9047744
    דוא"ל: office@amironic.co.il
    Email
    Facebook
    Twitter
    LinkedIn
    YouTube
    לצפיה והורדה של קובץ ה-ISO יש ללחוץ על על התמונה
    ISO 9001:2015 Certification
    • אינרציאלי MEMS
    • מאמ"תים
    • מפסקי רגל
    • מכניקה ותמסורת
    • סנסורים
    • מנועים
    • אלקטרוניקה
    • שליטה ביד
    • פתרונות הספק

    חדשות

    • מפסקי רגל במערכות דימות רפואי ורובוטיקה כירורגית – הפעלה ללא ידיים, ארגונומיה ובקרה מדויקת
    • כיצד בוחרים IMU מדויק למערכת ניווט ללא GPS? מדריך הנדסי ל-GPS-Denied Navigation
    • מפסקי ואקום לניטור מסננים – זיהוי סתימות, הפרשי לחצים ותחזוקה חזויה
    • Hook Terminal vs. Screw Terminal – מה ההבדל בין סוגי החיבורים במאמ"תים מגנטיים של AIRPAX?
    • אטימה הרמטית בחיישנים אינרציאליים – מה ההבדל בין IP67 ל-MIL-STD-883?
    אודות אמירוניקצור קשרEnglish
    © 2022 Amironic All rights reserved. All Trademarks are the property of their respective owners.
    • הגדלת גופן
    • הקטנת גופן
    • תצוגת שחור לבן
    • מצב ניגודיות גבוהה
    • הדגשת קישורים
    • גופן קריא (אריאל)
    • איפוס