flagEnglish
flagעברית
רבינוביץ' 3, פתח-תקווה, ישראל
03-9047744
office@amironic.co.il
Facebook
Twitter
LinkedIn
YouTube
  • ראשי
  • מוצרים
    • אינרציאלי MEMS
      • ג'יירוסקופים בטכנולוגיית MEMS
      • יחידות מדידה אינרציאליות (IMU)
      • מדי תאוצה בטכנולוגיית MEMS
      • INS/GPS
      • AHRS
    • מאמ”תים
      • מאמ"תים
      • מאמ"ת אלקטרוני
      • מאמ”תים לתעופה
      • מאמ”תים תרמיים
      • אטימות למפסקים וידיות
    • מפסקי רגל
      • פדלים ולחיצים
      • USB
      • מפסקי אוויר
      • מפסקים רפואיים
      • מפסקי רגל מודולריים
      • מפסקים תעשייתיים
      • מפסק רגל פוטנציומטרי
      • מפסקים אלחוטיים
    • מכניקה ותמסורת
      • גלגלי שיניים
      • ברגים אטומים
      • קופסאות תמסורת
      • קופלונגים
      • מיסבים
      • ברגים ומהדקים
      • קפיצים ופריטים מכניים
      • תנועה לינארית
      • בולמי זעזועים
    • סנסורים
      • תרמוסטטים
      • טמפרטורה
      • מיקום
      • לחץ
      • מהירות
      • מד מפלס (גובה נוזל)
      • מתמרי עומס
      • פוטנציומטרים ממברניים
      • סנסור FLEX
    • מנועים
      • זרם ישר עם תמסורת
      • זרם ישר ללא מברשות
      • מנועי צעד עם גיר
      • מנועי סרוו ו-Torque ללא מברשות
      • מנוע זרם ישר
    • אלקטרוניקה
      • נורות קסנון ואינפרא אדום
      • מונים ושעונים
      • מארזים למיקרו אלקטרוניקה
      • מתגים עמידים במים
      • מיקרו סוויץ’
    • שליטה ביד
      • ג’ויסטיקים ולחיצים
      • מפסקים אלקטרוניים
      • מפסקים למיטות חולים
      • בקר יד USB דגם Herga 6310
      • מפסקים לג’קוזי וטוחני אשפה
      • מפסקי לחץ
      • מפסק אינפרא אדום IR
    • פתרונות הספק
      • ספקי כח צבאיים וקשיחים
      • הגנה על מעגלים חכמה
      • מתאם הספק צבאי
      • ספק כוח צבאי תלת-ערוצי – עד 250W
    • חומרים
      • מוליבדן (Molybdenum) וסגסוגות מתקדמות – פתרונות חומרי גלם וייצור ליישומים קיצוניים
      • טונגסטן (Tungsten / Wolfram) וסגסוגות מתקדמות – חומרי גלם ופתרונות ייצור ליישומים קיצוניים
      • חומרי גלם לגלגלי שיניים
  • חנות
  • חברות
  • אודות אמירוניק
  • חדשות
  • צור קשר
Product was added to your cart

עגלת קניות

waze

כיצד בוחרים IMU מדויק למערכת ניווט ללא GPS? מדריך הנדסי ל-GPS-Denied Navigation

MEMS09/11/2026amironicLTD

מערכות ניווט הפועלות ללא קליטת GPS מציבות אתגר הנדסי משמעותי: כיצד ניתן להמשיך להעריך את מיקום הפלטפורמה, מהירותה וכיוונה כאשר מקור הייחוס הלווייני אינו זמין?

במערכות צבאיות, כלי טיס בלתי מאוישים (UAV), מערכות רובוטיות ופלטפורמות אוטונומיות, אובדן קליטת GPS אינו בהכרח אירוע חריג. שיבוש מכוון (Jamming), הטעיית אותות (Spoofing), חסימה פיזית של אותות לווייניים או פעילות בסביבה שבה הקליטה מוגבלת עלולים לחייב את מערכת הניווט להמשיך לפעול באופן עצמאי.

אחד הרכיבים המרכזיים המאפשרים זאת הוא יחידת המדידה האינרציאלית – Inertial Measurement Unit (IMU).

אולם לא כל יחידת IMU מתאימה באותה מידה לניווט ללא GPS. הבדלים ברעש הג'יירוסקופ, ביציבות ההיסט (Bias Stability), בדיוק מדי התאוצה ובמאפייני הכיול עשויים להשפיע באופן משמעותי על קצב הצטברות שגיאות הניווט.

חשוב להבין גם את המגבלה הבסיסית: IMU אינו מודד מיקום באופן ישיר, וגם IMU מדויק במיוחד אינו מסוגל למנוע לחלוטין הצטברות שגיאות ניווט לאורך זמן ללא מקור ייחוס חיצוני.

במאמר זה נבחן את הגורמים המשפיעים על דיוק הניווט האינרציאלי, נסביר כיצד שגיאות קטנות במדידות מתפתחות לשגיאות מיקום, ונציג שיקולים מעשיים לבחירת IMU בהתאם למשך המשימה, לתנאי הסביבה ולרמת הדיוק הנדרשת.

בנוסף, נבחן את התפתחות משפחת LandMark של חברת Gladiator Technologies, החל מ-LandMark 005 המבוסס על דור SX2, דרך LandMark 006 מדור SX3, ועד LandMark 008 הנמצא בפיתוח ומיועד לשלב שיפורים נוספים בביצועי הג'יירוסקופים ומדי התאוצה.


1. מהו ניווט ללא GPS ומדוע הוא מחייב IMU מדויק?

1.1 מה המשמעות של GPS-Denied Navigation?

המונח GPS-Denied Navigation מתאר ניווט בתנאים שבהם מערכת אינה יכולה להסתמך על נתוני מיקום אמינים המתקבלים ממערכת ה-GPS.

במובן הרחב יותר, נהוג להתייחס גם למונח GNSS-Denied Navigation, הכולל מצבים שבהם אין אפשרות להסתמך על מערכות ניווט לווייניות אחרות, כגון Galileo, GLONASS או BeiDou.

במערכת ניווט רגילה, מקלט GNSS מספק מדידות המאפשרות להעריך מיקום ומהירות ביחס למערכת ייחוס חיצונית. כאשר המידע זמין ואמין, ניתן להשתמש בו כדי להגביל את הצטברות השגיאות של מערכת הניווט האינרציאלית.

כאשר המידע הלווייני אינו זמין, מערכת הניווט נדרשת להסתמך על מקורות מידע חלופיים.

אחת האפשרויות היא ניווט אינרציאלי, שבו המערכת מחשבת את התנועה מתוך מדידות של מהירות זוויתית ותאוצה.

שיטה זו מאפשרת המשכיות ניווט ללא תלות ישירה בקליטת אותות חיצוניים, אך היא אינה מספקת תיקון עצמאי לשגיאות המצטברות במדידות.

1.2 כיצד פועלת מערכת ניווט אינרציאלית?

יחידת IMU טיפוסית כוללת שישה צירי מדידה:

  • שלושה ג'יירוסקופים (Gyroscopes), המודדים מהירות זוויתית סביב שלושת צירי המערכת.
  • שלושה מדי תאוצה (Accelerometers), המודדים תאוצה סגולית (Specific Force) לאורך שלושת הצירים.

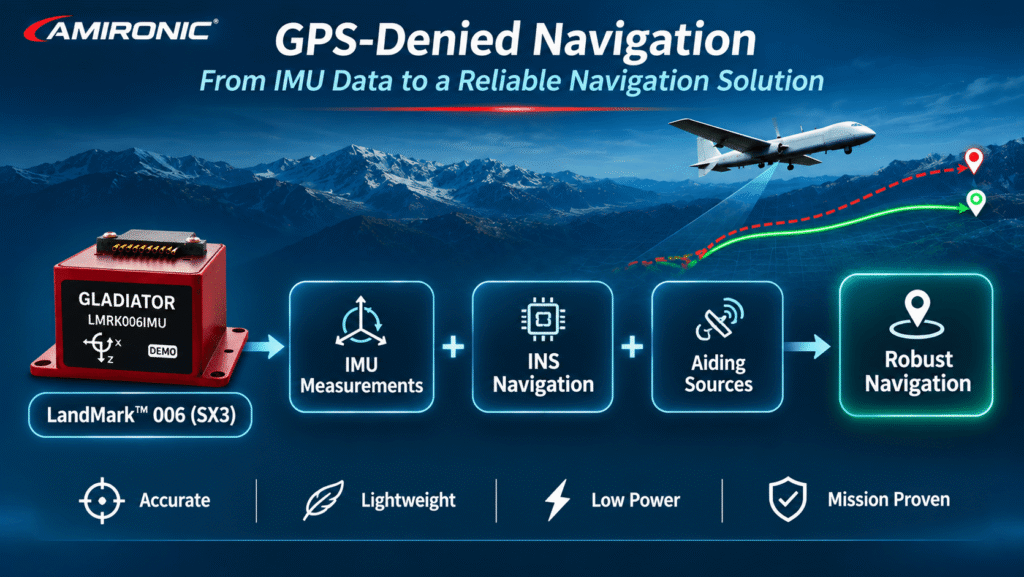
מדידות אלה משמשות מערכת ניווט אינרציאלית (INS – Inertial Navigation System) לחישוב מצב התנועה של הפלטפורמה.

תהליך החישוב כולל שלושה שלבים עיקריים.

שלב ראשון – חישוב אוריינטציה (Attitude)

המערכת מבצעת אינטגרציה של מדידות המהירות הזוויתית כדי להעריך את השינוי בכיוון הפלטפורמה לאורך הזמן.

חישוב זה מאפשר לעקוב אחר האוריינטציה של הפלטפורמה, לרבות זוויות Roll, Pitch ו-Yaw.

שלב שני – חישוב מהירות (Velocity)

מדידות מדי התאוצה מומרות ממערכת הצירים של החיישן למערכת צירי הניווט.

לאחר התחשבות בכבידה ובגורמים הנדרשים למודל הניווט, המערכת מבצעת אינטגרציה של התאוצה כדי להעריך את המהירות.

שלב שלישי – חישוב מיקום (Position)

המערכת מבצעת אינטגרציה נוספת של המהירות כדי להעריך את השינוי במיקום לאורך הזמן.

המשמעות ההנדסית היא שמערכת הניווט אינה מקבלת את המיקום ישירות מה-IMU. היא מחשבת אותו באמצעות שרשרת של פעולות מתמטיות המבוססות על מדידות החיישנים ועל תנאי ההתחלה הידועים.

לכן, שגיאה במדידת התאוצה או המהירות הזוויתית אינה נשארת בהכרח שגיאה מקומית במדידה, אלא עלולה להשפיע על פתרון הניווט כולו.

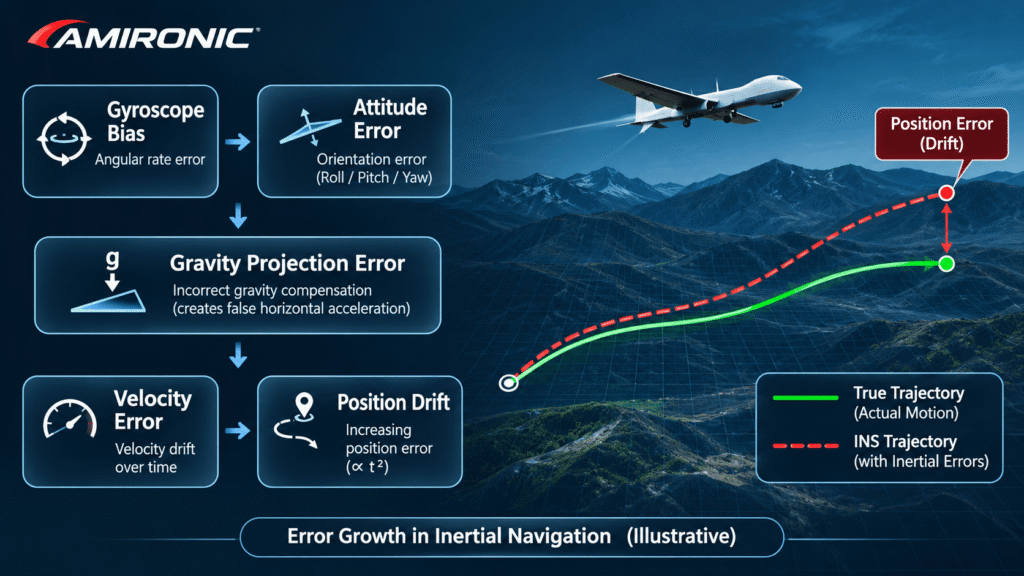
1.3 מדוע שגיאת ג'יירוסקופ משפיעה גם על חישוב המיקום?

אחד המאפיינים החשובים של ניווט אינרציאלי הוא הקשר בין דיוק האוריינטציה לבין דיוק חישוב התאוצה.

נניח שמערכת ניווט מותקנת על כלי טיס, והג'יירוסקופ מפתח שגיאה קטנה בהערכת זווית ה-Pitch או ה-Roll.

כתוצאה מכך, מערכת הניווט עלולה להמיר את מדידות התאוצה למערכת צירי הניווט בזווית שאינה מדויקת.

מאחר שחישוב התאוצה כולל גם פיצוי על השפעת הכבידה, שגיאת זווית קטנה עלולה לגרום לכך שחלק מתאוצת הכבידה יתפרש בטעות כתאוצה אופקית של הפלטפורמה.

לדוגמה, שגיאת הטיה של 0.1° בלבד עשויה ליצור שגיאת תאוצה אופקית של כ-0.017 m/s² כתוצאה מהשלכה שגויה של הכבידה.

אם נניח לצורך המחשה שהשגיאה נשארת קבועה במשך 10 שניות, ללא תיקון חיצוני, היא עשויה ליצור שגיאת מהירות של כ-0.17 m/s ושגיאת מיקום של כ-0.85 מטר.

מדובר בדוגמה תאורטית מפושטת, שאינה כוללת את כלל שגיאות החיישנים, תנועת הפלטפורמה או מנגנוני התיקון האפשריים במערכת ניווט אמיתית.

עם זאת, היא ממחישה עיקרון חשוב:

דיוק הג'יירוסקופ אינו משפיע רק על מדידת הזווית. הוא עשוי להשפיע גם על דיוק המהירות והמיקום המחושבים.

1.4 ההבדל בין IMU לבין INS

בעת בחירת מערכת לניווט ללא GPS, חשוב להבחין בין שני מושגים שלעיתים משמשים בטעות כאילו הם זהים.

IMU – Inertial Measurement Unit

יחידת מדידה המספקת נתוני תאוצה ומהירות זוויתית. בהתאם למוצר ולממשק, הנתונים עשויים להיות מסופקים לאחר כיול, פיצוי ועיבוד פנימי.

INS – Inertial Navigation System

מערכת ניווט המשתמשת במדידות אינרציאליות, במצב התחלתי ידוע ובאלגוריתמי חישוב כדי להעריך אוריינטציה, מהירות ומיקום.

מערכת INS עשויה לכלול גם שילוב של חיישנים ומקורות ייחוס נוספים לצורך תיקון שגיאות ושיפור אמינות הניווט.

הבחנה זו חשובה במיוחד כאשר משווים בין מוצרים.

IMU בעל ביצועי רעש ו-Bias מצוינים עשוי להיות בסיס מתאים למערכת ניווט מדויקת, אך ביצועי הניווט הסופיים תלויים גם באלגוריתם, באיכות האתחול, במודל השגיאות, בתנאי המשימה ובמקורות המידע הנוספים העומדים לרשות המערכת.

לכן, בחירת IMU לניווט ללא GPS חייבת להתחיל בהגדרת דרישות הניווט של המערכת כולה, ולא רק בהשוואת נתוני החיישנים בדף המפרט.
2. כיצד רעש הג'יירוסקופ ו-Bias משפיעים על הצטברות שגיאות הניווט?

אחד השיקולים החשובים ביותר בבחירת IMU למערכת ניווט ללא GPS הוא היכולת לשמור על דיוק האוריינטציה לאורך זמן.

כאשר מערכת הניווט אינה מקבלת תיקוני מיקום ממקור חיצוני, שגיאות במדידת המהירות הזוויתית עלולות להצטבר ולהשפיע על חישובי האוריינטציה, המהירות והמיקום.

שני פרמטרים מרכזיים המשפיעים על ביצועים אלה הם Angle Random Walk (ARW) ו-Gyroscope Bias Stability.

חברת Gladiator Technologies מתמקדת בפיתוח חיישנים אינרציאליים מבוססי MEMS בעלי רעש נמוך, יציבות גבוהה וביצועים המתאימים ליישומי ניווט, ייצוב ובקרה בתנאים מאתגרים.

המעבר מדור SX2 לדור SX3 ממחיש כיצד שיפור בביצועי הג'יירוסקופ עשוי לתרום להפחתת שגיאות במערכות ניווט אינרציאליות.

2.1 Angle Random Walk – כיצד רעש הג'יירוסקופ משפיע על דיוק האוריינטציה?

Angle Random Walk, או בקיצור ARW, הוא מדד המתאר את הצטברות אי־הוודאות הזוויתית הנובעת מרעש לבן במדידת המהירות הזוויתית.

גם כאשר הפלטפורמה נמצאת במנוחה, מדידות הג'יירוסקופ כוללות רעש פנימי. כאשר מערכת הניווט מבצעת אינטגרציה של המדידות לאורך זמן, הרעש גורם להצטברות אי־ודאות בחישוב הזווית.

ARW מבוטא בדרך כלל ביחידות של °/√hr.

ככל שערך ה-ARW נמוך יותר, כך קטנה השפעת הרעש הלבן על חישוב האוריינטציה לאורך זמן.

במודל אידיאלי של רעש לבן מתקיים הקשר:

σθ(t) = ARW × √t

כאשר:

  • σθ – סטיית התקן של שגיאת הזווית במעלות.
  • ARW – מקדם הרעש במעלות לשורש שעה.
  • t – משך הזמן בשעות.

כדי להבין את המשמעות המעשית, ניתן להשוות בין שני דורות של יחידות IMU מתוצרת Gladiator Technologies.

LandMark 005 – דור SX2

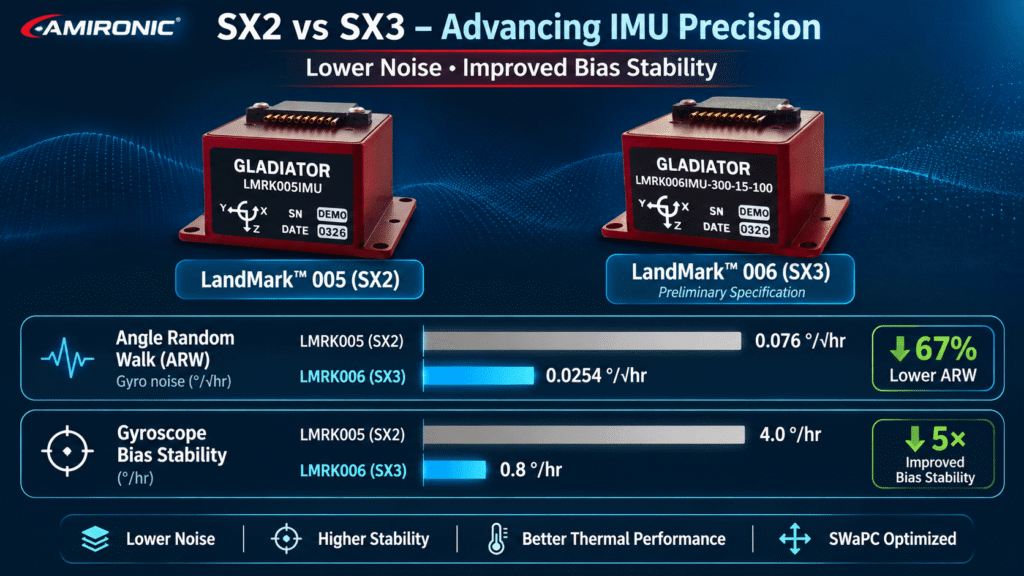
יחידת LandMark 005 מציעה ביצועי רעש נמוכים, עם ערך ARW של 0.076°/√hr על פי מפרט SX2.

LandMark 006 – דור SX3

יחידת LandMark 006 מציגה שיפור משמעותי בביצועי הרעש, עם ערך ARW של 0.0254°/√hr בתצורת Grade C, על פי המפרט המקדמי של היצרן.

המשמעות היא הפחתה של כ-67% במקדם ה-ARW, כלומר כמעט פי שלושה פחות רעש זוויתי מצטבר לפי מדד זה.

פרמטר LandMark 005 – SX2 LandMark 006 – SX3
ARW 0.076°/√hr 0.0254°/√hr
דור טכנולוגי SX2 SX3
טכנולוגיית עיבוד VELOX / VELOX Plus VELOX / VELOX Plus
טווח מדידה זוויתי ±490°/s ±300°/s

נתוני LandMark 006 מתייחסים לתצורת Grade C והם מקדמיים.

השיפור ב-ARW משמעותי במיוחד במערכות הנדרשות לעקוב אחר שינויים זוויתיים קטנים תוך שמירה על רמת רעש נמוכה.

עם זאת, ARW אינו הפרמטר היחיד המשפיע על דיוק הניווט. במערכות הפועלות לאורך זמן ללא תיקון חיצוני, יש חשיבות רבה גם ליציבות ההיסט של הג'יירוסקופ.

2.2 Gyroscope Bias Stability – מדוע יציבות ההיסט חשובה כל כך?

Bias הוא היסט במדידת הג'יירוסקופ ביחס למהירות הזוויתית האמיתית.

כאשר ההיסט אינו ידוע או אינו מפוצה במלואו, מערכת הניווט עלולה לפרש חלק ממנו כתנועה זוויתית אמיתית.

כתוצאה מכך, עלולה להתפתח שגיאה בחישוב האוריינטציה.

שגיאה זו עשויה להשפיע בהמשך גם על חישוב התאוצה במערכת צירי הניווט ועל הפיצוי על הכבידה.

Bias Stability מתאר את יציבות ההיסט של החיישן בהתאם לשיטת המדידה שהוגדרה על ידי היצרן.

ערך נמוך יותר מעיד על יציבות טובה יותר לפי אותו מדד, ועשוי לסייע בהפחתת אי־הוודאות בחישוב האוריינטציה.

גם בתחום זה ניתן לראות שיפור משמעותי במעבר בין דורות המוצרים של Gladiator Technologies.

על פי המפרטים:

  • LandMark 005 מציג Gyroscope Bias Stability של 4°/hr.
  • LandMark 006 בתצורת Grade C מציג Gyroscope Bias Stability של 0.8°/hr.

מדובר בשיפור של פי חמישה בערך המדווח.

חשוב להבחין בין Bias Stability לבין היסט שיורי קבוע. לא ניתן להכפיל ישירות את נתון Bias Stability במשך המשימה ולהסיק ממנו את שגיאת הזווית או המיקום בפועל.

לצורך הערכת ביצועי ניווט יש להתחשב במודל השגיאות המלא של החיישן, בתנאי האתחול, במאפייני הרעש ובאלגוריתם הניווט.

2.3 Bias Over Temperature – השפעת שינויי טמפרטורה על דיוק הניווט

מערכות ניווט אינרציאליות אינן פועלות תמיד בתנאי מעבדה יציבים.

כלי טיס בלתי מאוישים, מערכות יבשתיות וציוד צבאי עשויים להיחשף לשינויי טמפרטורה משמעותיים במהלך המשימה.

שינויים אלה עלולים להשפיע על ההיסט של הג'יירוסקופ וליצור שגיאות נוספות במדידה.

לכן, מעבר ל-Bias Stability, חשוב לבחון גם את הפרמטר Bias Over Temperature.

פרמטר זה מתאר את שינוי ההיסט על פני תחום טמפרטורות מוגדר, בהתאם לשיטת הבדיקה והכיול של היצרן.

Gladiator Technologies מבצעת כיול ומידול של החיישנים על פני תחום טמפרטורות רחב, במטרה לשפר את יכולת הפיצוי ואת עקביות המדידות בתנאי סביבה משתנים.

בהשוואה בין המוצרים:

LandMark 005

מפרט SX2 מציין Gyroscope Bias Over Temperature של 0.075°/s, ערך השקול ל-270°/hr.

LandMark 006

המפרט המקדמי של SX3 מציין Gyroscope Bias Over Temperature של 35°/hr בתצורת Grade C.

בהמרת היחידות לאותו בסיס מתקבל שיפור משמעותי בערך המדווח.

עם זאת, יש לוודא שתנאי המדידה, הגדרות הכיול והקריטריונים במפרטים השונים אכן בני השוואה לפני הסקת מסקנות כמותיות לגבי ביצועי ניווט בפועל.

המשמעות ההנדסית ברורה: מערכת ניווט המיועדת לפעול בתנאי טמפרטורה משתנים צריכה להיבחן לא רק לפי ביצועי הרעש שלה, אלא גם לפי היציבות התרמית של החיישנים ואיכות הפיצוי המיושם בהם.

2.4 מה המשמעות של המעבר מ-SX2 ל-SX3 עבור ניווט ללא GPS?

השוואת LandMark 005 ל-LandMark 006 ממחישה את ההתפתחות הטכנולוגית של Gladiator Technologies בתחום חיישני MEMS מדויקים.

פרמטר LandMark 005 – SX2 LandMark 006 – SX3 Grade C
Gyroscope ARW 0.076°/√hr 0.0254°/√hr
Gyroscope Bias Stability 4°/hr 0.8°/hr
Gyroscope Bias Over Temperature 270°/hr 35°/hr
Gyroscope Range ±490°/s ±300°/s
Accelerometer Range ±15g ±15g
Accelerometer Bias Stability 0.020mg 0.020mg

הנתונים מבוססים על מפרט LandMark 005 SX2 ועל מפרט LandMark 006 SX3 המקדמי. ערכי Bias Over Temperature מוצגים ביחידות אחידות, אך אין להסיק מכך בהכרח זהות בשיטות הבדיקה.

מההשוואה ניתן לזהות שלושה שיפורים מרכזיים בדור SX3:

ראשית, הפחתת רעש הג'יירוסקופ. ערך ARW נמוך יותר מפחית את תרומת הרעש הלבן לאי־הוודאות בחישוב האוריינטציה.

שנית, שיפור ביציבות ההיסט. Bias Stability נמוך יותר עשוי לתרום לשמירה על פתרון אוריינטציה יציב יותר לאורך זמן.

שלישית, שיפור בהתנהגות התרמית. הפחתת שינויי ההיסט על פני טווח הטמפרטורות עשויה להקטין את השפעת תנאי הסביבה על מדידות הג'יירוסקופ.

שיפורים אלה רלוונטיים במיוחד למערכות APNT – Assured Positioning, Navigation and Timing – שבהן נדרשת המשכיות תפקודית גם כאשר מקורות ניווט חיצוניים אינם זמינים או אינם אמינים.

עם זאת, הבחירה בין LandMark 005 ל-LandMark 006 אינה צריכה להתבסס רק על ערכי ARW ו-Bias.

יש להביא בחשבון גם את טווחי המדידה הנדרשים, דינמיקת הפלטפורמה, תנאי הסביבה, ממשק הנתונים ודרישות המערכת.

השיפור בביצועי הג'יירוסקופ של SX3 מספק בסיס מדידה מתקדם יותר, אך דיוק הניווט הסופי עדיין תלוי במערכת ה-INS כולה ובאופן שבו היא משתמשת בנתוני ה-IMU.

3. שגיאות מדי התאוצה – מדוע דיוק הג'יירוסקופ אינו מספיק?

עד כה התמקדנו בהשפעת רעש הג'יירוסקופ ויציבות ה-Bias על חישוב האוריינטציה. אולם במערכת ניווט אינרציאלית, ביצועי הג'יירוסקופ הם רק חלק מהתמונה.

גם כאשר מערכת הניווט מצליחה להעריך את האוריינטציה ברמת דיוק גבוהה, שגיאות במדידות התאוצה עלולות להוביל להצטברות משמעותית של שגיאות מהירות ומיקום.

הסיבה לכך היא שמערכת INS מחשבת מהירות באמצעות אינטגרציה של התאוצה, ומיקום באמצעות אינטגרציה נוספת של המהירות.

לכן, בניגוד לשגיאת מדידה רגעית, שגיאת תאוצה מתמשכת עשויה להשפיע על פתרון הניווט במשך כל הזמן שבו המערכת פועלת ללא תיקון חיצוני.

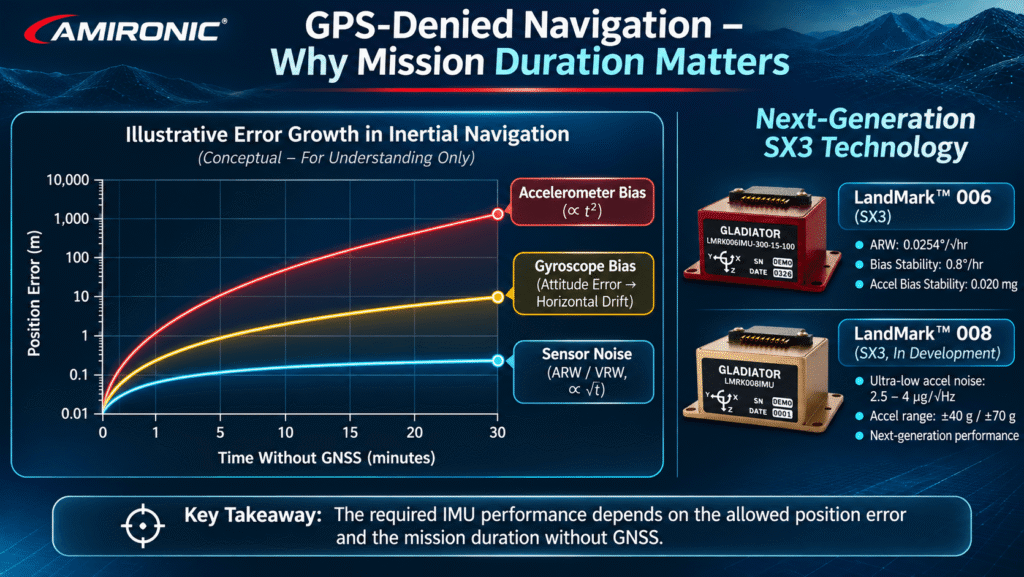
3.1 Accelerometer Bias – כיצד היסט קטן הופך לשגיאת מיקום?

Accelerometer Bias הוא היסט במדידת התאוצה ביחס לערך האמיתי.

כאשר ההיסט אינו מפוצה במלואו, מערכת הניווט עלולה לפרש אותו כתאוצה אמיתית של הפלטפורמה.

במודל פשוט, שבו שגיאת התאוצה קבועה והפלטפורמה מתחילה ללא שגיאת מהירות, שגיאת המיקום מתפתחת לפי הקשר:

Position Error = ½ × Acceleration Error × Time²

כלומר, שגיאת המיקום גדלה ביחס לריבוע הזמן.

נבחן לדוגמה את LandMark 006 של Gladiator Technologies.

על פי המפרט המקדמי של היצרן, מדי התאוצה ביחידה מציגים Accelerometer Bias Stability של 0.020mg, כלומר 20µg.

כדי להמחיש את משמעות סדר הגודל הזה, נניח לצורך חישוב תאורטי שקיימת שגיאת תאוצה שיורית קבועה של 20µg בציר אופקי.

שגיאה זו שקולה בקירוב ל-0.000196m/s².

בהנחה שהשגיאה נשארת קבועה, ללא תיקון חיצוני וללא מקורות שגיאה נוספים, מתקבלות התוצאות הבאות:

משך הזמן שגיאת מיקום תאורטית
10 שניות כ-1 ס"מ
30 שניות כ-8.8 ס"מ
60 שניות כ-35 ס"מ
120 שניות כ-1.41 מטר
300 שניות כ-8.83 מטר

הערה הנדסית חשובה: ערך Bias Stability של 20µg אינו שקול בהכרח לשגיאת Bias קבועה של 20µg במהלך המשימה. החישוב משתמש בערך זה כהנחת שגיאה לצורך המחשת השפעת האינטגרציה הכפולה בלבד, ואינו מהווה תחזית לביצועי הניווט של LandMark 006.

במערכת אמיתית יש להתחשב גם בשגיאות האוריינטציה, ברעש החיישנים, בשינויי טמפרטורה, בשגיאות האתחול ובמאפייני אלגוריתם הניווט.

למרות הפשטות של הדוגמה, היא ממחישה עיקרון מרכזי: ככל שמשך הפעולה ללא מקור ייחוס מתארך, כך גדלה החשיבות של צמצום שגיאות התאוצה השיוריות.

3.2 Velocity Random Walk – השפעת רעש מד התאוצה

בדומה ל-Angle Random Walk בג'יירוסקופ, גם מדי תאוצה מאופיינים ברעש מדידה.

אחד המדדים המקובלים לתיאור רעש זה הוא Velocity Random Walk, או VRW.

VRW מתאר את הצטברות אי־הוודאות במהירות כתוצאה מרעש לבן במדידת התאוצה.

ככל שרמת הרעש נמוכה יותר, כך קטנה תרומת הרעש לאי־הוודאות בחישוב המהירות.

במפרט LandMark 006 מצוין ערך רעש של:

40µg/√Hz, השקול בקירוב ל-0.0235m/s/√hr במדד VRW.

זהו נתון חשוב עבור מערכות הדורשות מדידות תאוצה בעלות רעש נמוך, כגון מערכות ייצוב מדויקות, מערכות ניווט אינרציאליות ופלטפורמות אוטונומיות.

עם זאת, יש להבחין בין VRW לבין Bias.

רעש לבן גורם לאי־ודאות סטטיסטית הגדלה עם הזמן, בעוד שהיסט שיורי מתמשך עשוי ליצור שגיאה שיטתית.

לכן, בעת בחירת IMU למערכת ניווט ללא GPS יש לבחון את שני הפרמטרים ולא להסתפק באחד מהם.

3.3 מדוע שיפור הג'יירוסקופ לבדו אינו מבטיח שיפור זהה בדיוק המיקום?

השוואת LandMark 005 ל-LandMark 006 ממחישה נקודה הנדסית חשובה.

בדור SX3 חל שיפור משמעותי בביצועי הג'יירוסקופ, במיוחד במדדי ARW ו-Bias Stability.

אולם על פי המפרטים המצורפים, שני הדגמים מציגים ערך Accelerometer Bias Stability של 0.020mg.

כלומר, השיפור בביצועי הג'יירוסקופ אינו מלווה בהכרח בשיפור זהה בכל אחד מפרמטרי מד התאוצה.

המשמעות היא שבמערכת שבה שגיאות האוריינטציה מהוות את הגורם הדומיננטי לשגיאות הניווט, שיפור ביצועי הג'יירוסקופ עשוי להיות בעל ערך משמעותי.

לעומת זאת, במערכת שבה שגיאות מדי התאוצה הן הגורם המגביל, שיפור הג'יירוסקופ לבדו עשוי להניב תועלת מוגבלת יותר.

זוהי אחת הסיבות לכך שבחירת IMU צריכה להתבסס על ניתוח תקציב השגיאות של מערכת הניווט כולה (Navigation Error Budget).

3.4 LandMark 008 – הדור הבא של ביצועי מדי התאוצה

אחד הכיוונים המעניינים בהתפתחות משפחת LandMark הוא LandMark 008, יחידת IMU מדור SX3 הנמצאת בפיתוח.

בניגוד להתמקדות בשיפור ביצועי הג'יירוסקופ בלבד, LandMark 008 מיועדת לשלב גם דור חדש של מדי תאוצה מבוססי MEMS בטכנולוגיית Open-Loop.

על פי סקירת היכולות של Gladiator Technologies לשנת 2026, המפרט המקדמי כולל:

  • טווחי מדידת תאוצה של ±40g ו-±70g.
  • רמת רעש תאוצה של 2.5–4µg/√Hz.
  • Accelerometer Bias Stability של 120–180µg.
  • שיפורים מתוכננים ביציבות הג'יירוסקופ ובביצועי הרעש.

בהשוואה לערך הרעש של 40µg/√Hz ב-LandMark 006, הנתונים המקדמיים של LandMark 008 מצביעים על הפחתה צפויה של פי 10 עד פי 16 ברעש מד התאוצה.

זהו שיפור משמעותי במדד הרעש, במיוחד עבור מערכות שבהן נדרשת מדידת תאוצה בעלת רזולוציה גבוהה.

עם זאת, חשוב להבחין בין רעש נמוך לבין יציבות Bias.

ערך Accelerometer Bias Stability המקדמי של LandMark 008 גבוה מזה המצוין עבור LandMark 006. לכן אין להסיק ש-LandMark 008 עדיף בכל פרמטר של דיוק תאוצה או שיספק בהכרח סחיפת מיקום נמוכה יותר.

בנוסף, טווחי המדידה הרחבים של LandMark 008 עשויים להתאים לפלטפורמות בעלות דינמיקה גבוהה יותר, אך בחירת טווח המדידה צריכה להתבצע בהתאם לתאוצות הצפויות ולדרישות הדיוק של המערכת.

LandMark 008 ממחיש את כיוון הפיתוח של Gladiator Technologies: שילוב של ביצועי ג'יירוסקופ מתקדמים עם מדי תאוצה בעלי רעש נמוך וטווחי מדידה רחבים יותר.

מכיוון שהמוצר נמצא בפיתוח, הנתונים המוצגים הם מקדמיים ועשויים להשתנות.


4. משך המשימה – הגורם שקובע כמה דיוק באמת צריך

אחד המשתנים החשובים ביותר בבחירת IMU למערכת ניווט ללא GPS הוא משך הזמן שבו המערכת נדרשת לפעול ללא תיקון חיצוני.

מערכת הנדרשת להמשיך בניווט אינרציאלי למשך מספר שניות אינה מציבה בהכרח אותן דרישות כמו מערכת הנדרשת לפעול במשך דקות ארוכות.

ככל שמשך המשימה ללא מקור ייחוס מתארך, כך גדלה השפעתן של שגיאות החיישנים, שגיאות האתחול ומגבלות אלגוריתם הניווט.

4.1 ניווט אינרציאלי לטווח קצר

ביישומים שבהם נדרשת המשכיות ניווט לפרקי זמן קצרים, הדגש עשוי להיות על:

  • רעש ג'יירוסקופ נמוך.
  • דיוק מדידת התאוצה.
  • רוחב פס מתאים לדינמיקת הפלטפורמה.
  • השהיית נתונים נמוכה.
  • סנכרון מדויק בין החיישנים למערכת הבקרה.

במערכות כאלה, יחידות IMU קומפקטיות כדוגמת LandMark 005 ו-LandMark 006 עשויות לשמש בסיס למדידה אינרציאלית מדויקת.

עם זאת, ההתאמה לדרישת ניווט מסוימת תלויה גם ברמת השגיאה המותרת ובתנאי המשימה.

4.2 ניווט אינרציאלי למשכי זמן ארוכים יותר

כאשר נדרשת פעולה ממושכת ללא GPS, חשיבותם של פרמטרים נוספים גדלה.

בין היתר יש לבחון:

יציבות Bias לאורך זמן

שינויים בהיסט של הג'יירוסקופ או מד התאוצה עלולים ליצור שגיאות מצטברות שאינן ניתנות לתיקון באמצעות אינטגרציה בלבד.

יציבות תרמית

שינויי טמפרטורה במהלך המשימה עלולים להשפיע על מדידות החיישנים גם לאחר כיול.

דיוק האתחול

שגיאות התחלתיות באוריינטציה, במהירות או במיקום עשויות להשפיע על פתרון הניווט לאורך המשימה.

מודל שגיאות החיישנים

מערכת ניווט מתקדמת צריכה להתחשב במאפייני הרעש, בהיסטים, בשגיאות Scale Factor ובאי־התאמות בין הצירים.

מקורות תיקון נוספים

שילוב מדידות חיצוניות עשוי לסייע בהגבלת הצטברות השגיאות, בהתאם לאיכותן ולזמינותן.

4.3 מדוע אין מספר אחד שמגדיר כמה זמן IMU יכול לנווט ללא GPS?

לעיתים עולה השאלה: כמה זמן יכול IMU מסוים לספק ניווט מדויק ללא GPS?

התשובה תלויה במערכת כולה.

שני כלי רכב המשתמשים באותו IMU עשויים להציג ביצועי ניווט שונים לחלוטין כתוצאה מהבדלים בתנאי ההתחלה, בדינמיקת התנועה, באלגוריתם הניווט ובמקורות המידע הנוספים.

לדוגמה, מערכת המשתמשת בנתוני IMU בלבד תתמודד עם מגבלות שונות ממערכת המשלבת גם מדידות מהירות, נתוני מצלמה או מידע ממערכת ניווט חיצונית שאינה מבוססת GNSS.

לכן, אין לקבוע משך ניווט מובטח על בסיס נתוני ARW ו-Bias Stability בלבד.

הגישה ההנדסית הנכונה היא להגדיר תחילה את שגיאת המיקום המותרת ואת משך הפעולה ללא GPS, ולאחר מכן לבצע ניתוח שגיאות וסימולציה של מערכת הניווט.

המטרה אינה לבחור את ה-IMU בעל הנתון המרשים ביותר בדף המפרט, אלא את ה-IMU שמאפשר למערכת לעמוד בדרישות הניווט שלה בתנאי המשימה האמיתיים.

5. כיצד בוחרים IMU מתאים למערכת ניווט ללא GPS?

לאחר שהבנו את השפעת רעש הג'יירוסקופ, יציבות ה-Bias, שגיאות מדי התאוצה ומשך המשימה, ניתן לעבור לשאלה ההנדסית המרכזית: כיצד בוחרים את יחידת ה-IMU המתאימה לדרישות המערכת?

בחירת IMU ליישומי GPS-Denied Navigation אינה מסתכמת בהשוואת נתון בודד מתוך דף המפרט.

מערכת ניווט אינרציאלית חייבת להתמודד עם שילוב של רעש מדידה, שגיאות כיול, שינויים תרמיים, דינמיקת תנועה ומגבלות זמן.

בנוסף, יש להביא בחשבון את דרישות המשקל, הנפח, צריכת ההספק והממשק למחשב הניווט.

משפחת LandMark של חברת Gladiator Technologies מציעה מספר פתרונות המבוססים על טכנולוגיית MEMS, עם מאפייני ביצועים שונים המאפשרים להתאים את החיישן לדרישות היישום.

5.1 השוואה בין LandMark 005, LandMark 006 ו-LandMark 008

שלושת הדגמים מייצגים שלבים שונים בהתפתחות הטכנולוגיה האינרציאלית של Gladiator Technologies.

LandMark 005 – דור SX2

יחידת IMU קומפקטית בעלת שישה צירי מדידה, המיועדת בין היתר ליישומי ייצוב מדויק, בקרת טיסה וניווט לטווח קצר.

היחידה משלבת ג'יירוסקופים ומדי תאוצה בעלי רעש נמוך, כיול על פני טווח טמפרטורות רחב ותמיכה בטכנולוגיית VELOX.

LandMark 006 – דור SX3

יחידת IMU מתקדמת המיועדת לספק שיפור בביצועי הג'יירוסקופ בהשוואה לדור SX2.

השיפור מתבטא בעיקר בהפחתת ARW, בשיפור Bias Stability ובצמצום שינויי ההיסט כתלות בטמפרטורה.

היצרן מציג את LandMark 006 כפתרון המתאים בין היתר ליישומי APNT, מערכות ייצוב ויישומים הדורשים מדידה אינרציאלית מדויקת בתנאים מאתגרים.

LandMark 008 – הדור העתידי

יחידת IMU הנמצאת בפיתוח, המיועדת לשלב ג'יירוסקופים מדור SX3 עם מדי תאוצה חדשים בטכנולוגיית Open-Loop.

הדגם מתוכנן להציע טווחי תאוצה רחבים יותר ורעש תאוצה נמוך במיוחד, לצד אפשרויות לטווחי מדידה זוויתיים שונים.

פרמטר LandMark 005 LandMark 006 LandMark 008
דור טכנולוגי SX2 SX3 SX3
Gyro ARW 0.076°/√hr 0.0254°/√hr 0.036°/√hr
Gyro Bias Stability 4°/hr 0.8°/hr 0.8°/hr
Gyro Range ±490°/s ±300°/s ±300/490/1000/2000°/s
Accel Range ±15g ±15g ±40g / ±70g
Accel Noise 50µg/√Hz 40µg/√Hz 2.5–4µg/√Hz
Accel Bias Stability 20µg 20µg 120–180µg
טכנולוגיית עיבוד VELOX / VELOX Plus VELOX / VELOX Plus VELOX Plus – לפי סקירת היצרן
סטטוס מוצר קיים מפרט מקדמי בפיתוח

הנתונים מבוססים על מפרט LandMark 005 SX2, מפרט LandMark 006 SX3 המקדמי וסקירת היכולות של Gladiator Technologies משנת 2026. נתוני LandMark 006 מתייחסים ל-Grade C. נתוני LandMark 008 מקדמיים ועשויים להשתנות.

חשוב להדגיש כי LandMark 008 אינו מציג בהכרח ביצועים עדיפים בכל פרמטר. לדוגמה, ערך ARW המקדמי שלו גבוה מזה של LandMark 006 בתצורת Grade C, בעוד שרעש מד התאוצה נמוך משמעותית.

לכן, אין להתייחס לדגמים כאל דירוג פשוט של טוב, טוב יותר והטוב ביותר.

כל דגם מציע שילוב שונה של טווחי מדידה, רעש, יציבות ומאפיינים מערכתיים.

5.2 התאמת טווח המדידה לדינמיקת הפלטפורמה

אחד הפרמטרים הראשונים שיש לבדוק הוא טווח המדידה של הג'יירוסקופים ומדי התאוצה.

אם הפלטפורמה צפויה לבצע תמרונים מהירים או להיחשף לתאוצות גבוהות, יש לוודא שהחיישנים מסוגלים למדוד את התנועה ללא רוויה (Saturation).

לדוגמה, LandMark 006 מציע טווח מדידה זוויתי של ±300°/s וטווח תאוצה של ±15g.

לעומתו, LandMark 008 מתוכנן להציע אפשרויות לטווחים זוויתיים של עד ±2000°/s וטווחי תאוצה של ±40g או ±70g.

טווחים אלה עשויים להיות רלוונטיים לפלטפורמות בעלות דינמיקה גבוהה.

עם זאת, טווח מדידה רחב אינו מבטיח בהכרח דיוק גבוה יותר.

במקרים מסוימים, חיישן בעל טווח מדידה מצומצם יותר עשוי להציע ביצועי רעש או יציבות המתאימים יותר ליישום.

לכן, יש לבחור את טווח המדידה בהתאם לתנאי הפעולה הצפויים ולא רק לפי הערך המרבי האפשרי.

5.3 רוחב פס, קצב נתונים והשהיה – מדוע הם חשובים לניווט?

מערכת ניווט אינרציאלית נדרשת לעבד מדידות המתקבלות ברציפות מהחיישנים.

מעבר לדיוק המדידה, יש חשיבות גם לזמן שבו הנתונים מגיעים למחשב הניווט.

שלושה פרמטרים מרכזיים הם:

Bandwidth – רוחב פס

קובע את תחום התדרים שבו החיישן ומערכת העיבוד מסוגלים לעקוב אחר שינויי התנועה בהתאם לתגובת המערכת.

Data Rate – קצב נתונים

קובע באיזו תדירות מועברים נתונים למערכת החיצונית.

Message Delay – השהיית הודעה

מתאר את ההשהיה בין מדידת החיישן לבין זמינות המידע בממשק, בהתאם להגדרת המדידה של היצרן.

Gladiator Technologies פיתחה את טכנולוגיית VELOX במטרה לאפשר קצבי נתונים גבוהים, רוחב פס רחב והשהיות נמוכות.

במפרט LandMark 006 מצוינים הנתונים הבאים:

פרמטר VELOX VELOX Plus
Data Rate עד 8kHz עד 10kHz
External Sync עד 8kHz עד 10kHz
Max Bandwidth 270Hz 600Hz
Digital Message Delay 60µs 20µs

נתונים אלה מדגישים את חשיבות ממשק הנתונים כחלק מבחירת ה-IMU.

במערכת בעלת דינמיקה גבוהה, נתונים מדויקים המגיעים באיחור עלולים לפגוע באיכות הערכת המצב ובביצועי הבקרה.

עם זאת, קצב נתונים גבוה אינו שקול בהכרח לרמת דיוק ניווט גבוהה יותר.

יש להתחשב גם ברוחב הפס האפקטיבי, בסנכרון, בחותמות הזמן, באיכות האלגוריתם וביכולת מחשב הניווט לעבד את המידע.

5.4 SWaP-C – ביצועים אינרציאליים במערכות קומפקטיות

במערכות מוטסות, מערכות בלתי מאוישות ופלטפורמות ניידות, בחירת IMU מושפעת גם ממגבלות פיזיות.

המונח SWaP-C מתייחס ל:

  • Size – גודל.
  • Weight – משקל.
  • Power – צריכת הספק.
  • Cost – עלות.

יחידת IMU בעלת ביצועים מצוינים עשויה שלא להתאים למערכת אם היא גדולה מדי, כבדה מדי או צורכת הספק גבוה מהתקציב המותר.

LandMark 005 ו-LandMark 006 מציעים מארזים קומפקטיים במיוחד.

על פי המפרטים המצורפים:

  • LandMark 005: נפח של כ-0.6 אינץ' מעוקב ומשקל של כ-19 גרם.
  • LandMark 006: נפח של כ-0.63 אינץ' מעוקב ומשקל של כ-17 גרם.

LandMark 008, לעומתם, מתוכנן למארז גדול יותר, בנפח הנמוך מ-1.5 אינץ' מעוקב ובמשקל שאינו עולה על 50 גרם, על פי הנתונים המקדמיים.

הבחירה בין הדגמים מחייבת אפוא איזון בין ביצועי המדידה לבין מגבלות הפלטפורמה.


6. מקרה בוחן הנדסי: בחירת IMU לכלי טיס בלתי מאויש הפועל בסביבת GPS-Denied

נבחן תרחיש הנדסי אופייני של כלי טיס בלתי מאויש הנדרש להמשיך לפעול כאשר קליטת ה-GNSS נפגעת.

התרחיש נועד להמחיש את תהליך בחירת החיישן ואינו מתאר ניסוי או פרויקט לקוח מסוים של Gladiator Technologies.

6.1 הגדרת הדרישות

מערכת הניווט של כלי הטיס משלבת מקלט GNSS, יחידת IMU ומחשב ניווט.

במהלך הפעולה, קליטת ה-GNSS עלולה להיפגע באופן זמני.

המערכת נדרשת להמשיך להעריך את האוריינטציה, המהירות והמיקום עד לחזרת מקור ייחוס אמין או עד לקבלת מידע ממקור חלופי.

הדרישות ההנדסיות כוללות:

  • שמירה על רציפות נתוני התנועה.
  • צמצום הצטברות שגיאות האוריינטציה.
  • התאמה לתמרונים ולתאוצות הצפויים.
  • השהיית נתונים נמוכה.
  • משקל ונפח המתאימים לפלטפורמה.
  • יכולת פעולה בטווח טמפרטורות רחב.

6.2 בחינת LandMark 005

LandMark 005 עשוי להתאים למערכות שבהן נדרשים חיישנים אינרציאליים קומפקטיים, בעלי רעש נמוך ותמיכה בממשק נתונים מהיר.

היחידה מציעה טווח מדידה זוויתי של ±490°/s וטווח תאוצה של ±15g.

נתונים אלה עשויים להתאים לפלטפורמות בעלות דינמיקה מתאימה, בכפוף לניתוח דרישות התנועה.

עם זאת, כאשר נדרשת הפחתה נוספת של רעש הג'יירוסקופ ושיפור ביציבות ה-Bias, יש מקום לבחון את דור SX3.

6.3 בחינת LandMark 006

LandMark 006 מציע שיפור משמעותי במדדי הג'יירוסקופ בהשוואה ל-LandMark 005.

הפחתת ARW מ-0.076°/√hr ל-0.0254°/√hr ושיפור Bias Stability מ-4°/hr ל-0.8°/hr עשויים לתרום לצמצום רכיבי שגיאה בהערכת האוריינטציה.

במערכת ניווט שבה שגיאות הג'יירוסקופ מהוות גורם משמעותי בתקציב השגיאות, שיפור זה עשוי להיות בעל ערך הנדסי ממשי.

בנוסף, התמיכה ב-VELOX Plus מאפשרת קצבי נתונים גבוהים והשהיות נמוכות, בהתאם לתצורה.

עם זאת, טווח המדידה הזוויתי של ±300°/s מחייב בדיקה מול קצבי הסיבוב המרביים הצפויים של כלי הטיס.

6.4 בחינת LandMark 008

אם הפלטפורמה נדרשת לפעול בטווחי תאוצה גבוהים יותר, או אם נדרשת הפחתה משמעותית ברעש מד התאוצה, LandMark 008 עשוי להיות מועמד מעניין בעתיד.

הדגם מתוכנן להציע מדי תאוצה בעלי רעש נמוך במיוחד, לצד טווחי מדידה רחבים.

עם זאת, מכיוון שהמוצר נמצא בפיתוח, יש להתייחס לביצועיו כאל נתונים מקדמיים בלבד.

בנוסף, ערכי Bias Stability של מדי התאוצה מחייבים בחינה נפרדת, ואין להסיק מרמת הרעש הנמוכה בלבד על ביצועי ניווט עדיפים.

6.5 מסקנות מקרה הבוחן

במערכת שבה נדרש שיפור בדיוק האוריינטציה תוך שמירה על מארז קומפקטי, LandMark 006 עשוי להציע יתרון משמעותי ביחס לדור SX2.

לעומת זאת, אם הדרישה המרכזית היא טווח תאוצה רחב במיוחד או רעש תאוצה נמוך, ניתן לבחון את מאפייני LandMark 008 העתידי.

בכל מקרה, בחירה סופית מחייבת ניתוח של מערכת הניווט המלאה.

החלטה הנדסית נכונה אינה מבוססת על בחירת ה-IMU החדש ביותר, אלא על התאמת מאפייני החיישן למקורות השגיאה הדומיננטיים ולדרישות המשימה.

7. מה IMU לבדו אינו מסוגל לפתור בניווט ללא GPS?

אחת הנקודות החשובות ביותר בתכנון מערכת GPS-Denied Navigation היא ההבנה שגם יחידת IMU מדויקת במיוחד אינה מהווה פתרון ניווט מלא בפני עצמה.

יחידות מתקדמות כדוגמת LandMark 005 ו-LandMark 006 של Gladiator Technologies מספקות מדידות אינרציאליות מדויקות, בעלות רעש נמוך ומאפייני יציבות המאפשרים שימוש במערכות ניווט, ייצוב ובקרה.

אולם IMU מודד מהירות זוויתית ותאוצה סגולית. הוא אינו מודד ישירות מיקום גאוגרפי או מהירות ביחס לקרקע.

לכן, קיימות מספר מגבלות בסיסיות שיש להביא בחשבון בעת תכנון המערכת.

7.1 IMU אינו מספק מיקום מוחלט

יחידת IMU אינה יודעת באופן עצמאי היכן הפלטפורמה נמצאת.

כדי לחשב מיקום באמצעות ניווט אינרציאלי, מערכת ה-INS זקוקה למידע התחלתי, הכולל בין היתר מיקום, מהירות ואוריינטציה.

לאחר האתחול, ניתן להשתמש במדידות האינרציאליות כדי לחשב את השינוי במצב הפלטפורמה.

אולם אם המיקום ההתחלתי שגוי, מערכת הניווט אינה יכולה לזהות ולתקן את השגיאה באמצעות מדידות IMU בלבד.

7.2 IMU אינו מונע הצטברות שגיאות לאורך זמן

גם כאשר משתמשים בחיישנים בעלי רעש נמוך במיוחד, המדידות עדיין כוללות שגיאות.

שגיאות אלה עשויות לנבוע מרעש, Bias, שינויי טמפרטורה, שגיאות Scale Factor ואי־התאמות בין צירי המדידה.

כאשר מערכת הניווט מבצעת אינטגרציה של המדידות, חלק מהשגיאות מצטברות לאורך הזמן.

שיפור ביצועי החיישנים עשוי להקטין את קצב הצטברות השגיאות, אך אינו מבטל את התופעה.

זו הסיבה לכך שגם IMU מתקדם מדור SX3 אינו יכול להבטיח ניווט מדויק ללא הגבלת זמן כאשר אין מקור ייחוס נוסף.

7.3 IMU אינו מזהה בעצמו GPS Spoofing או Jamming

שיבוש GPS והטעיית GPS הם שני איומים שונים.

Jamming עלול לפגוע ביכולת המקלט לקלוט אותות לווייניים, בעוד Spoofing עלול לגרום למקלט להפיק נתוני ניווט שגויים.

יחידת IMU אינה תלויה בקליטת אותות לווייניים לצורך ביצוע המדידות שלה, ולכן היא יכולה להמשיך לספק נתוני תנועה גם כאשר קליטת ה-GPS נפגעת.

עם זאת, IMU לבדו אינו מזהה בהכרח את מקור התקלה ואינו מסוגל לקבוע באופן עצמאי אם אות GNSS מסוים אמיתי או מזויף.

במערכות מתקדמות ניתן להשוות בין פתרון הניווט הלווייני לבין תחזית התנועה האינרציאלית כדי לזהות אי־התאמות.

זיהוי אמין של שיבוש או הטעיה מחייב אלגוריתמים מתאימים ולעיתים גם מקורות מידע נוספים.

7.4 IMU אינו מחליף מערכת INS

גם כאשר יחידת IMU כוללת כיול מתקדם, עיבוד אותות וקצב נתונים גבוה, היא אינה בהכרח מספקת פתרון ניווט מלא.

מערכת INS אחראית לחישוב האוריינטציה, המהירות והמיקום באמצעות הנתונים האינרציאליים ומידע נוסף על מצב המערכת.

לכן, יש להבחין בין איכות המדידות שמספק ה-IMU לבין איכות פתרון הניווט שמפיקה מערכת ה-INS.

המסקנה ההנדסית היא ש-IMU מדויק מהווה רכיב יסוד חשוב במערכת ניווט ללא GPS, אך אינו תחליף לאלגוריתם ניווט מתאים, לאתחול מדויק ולמקורות תיקון נוספים כאשר אלה נדרשים.


8. Sensor Fusion – כיצד משלבים IMU עם מקורות ניווט נוספים?

אחת הגישות המרכזיות לשיפור אמינות הניווט בסביבה שבה GNSS אינו זמין היא שילוב מדידות ממספר מקורות.

גישה זו מכונה Sensor Fusion.

במקום להסתמך על מדידות אינרציאליות בלבד, מערכת הניווט משלבת מידע מחיישנים שונים כדי לשפר את הערכת מצב הפלטפורמה ולהגביל את הצטברות השגיאות.

8.1 שילוב IMU עם GNSS

כאשר אות GNSS זמין ואמין, ניתן להשתמש בו לצורך תיקון שגיאות המיקום והמהירות המצטברות במערכת הניווט האינרציאלית.

כאשר האות נעלם, מערכת ה-INS יכולה להמשיך לחשב את התנועה באמצעות נתוני ה-IMU.

לאחר חזרת אות GNSS אמין, ניתן לחדש את השילוב בין מקורות המדידה.

גישה זו נפוצה במערכות ניווט משולבות INS/GNSS.

עם זאת, אם אות GNSS חשוד בהטעיה, אין להשתמש בו באופן אוטומטי לצורך תיקון פתרון הניווט.

8.2 שילוב IMU עם מערכות ראייה

מערכות ניווט מבוססות ראייה עשויות להשתמש במצלמות ובאלגוריתמים לעיבוד תמונה כדי להעריך את תנועת הפלטפורמה ביחס לסביבה.

טכנולוגיות כגון Visual Odometry ו-Visual-Inertial Odometry משלבות מידע חזותי עם מדידות אינרציאליות.

ה-IMU מספק מידע על תנועה זוויתית ותאוצה בקצב גבוה, בעוד מערכת הראייה עשויה לספק אילוצים נוספים על התנועה.

השילוב יכול לשפר את הערכת המסלול ולהגביל חלק משגיאות הניווט המצטברות.

עם זאת, ביצועי מערכות ראייה תלויים בתנאי התאורה, במרקם הסביבה, באיכות התמונות ובמאפייני התנועה.

8.3 שילוב IMU עם חיישני מהירות ומרחק

בפלטפורמות יבשתיות ניתן לשלב מדידות מהירות המתקבלות מחיישני גלגלים או ממקורות אחרים.

בפלטפורמות מוטסות ניתן להשתמש, בהתאם ליישום, גם במדידות גובה, מהירות או מרחק ממערכות נוספות.

מקורות אלה עשויים לספק אילוצים המסייעים לצמצם את אי־הוודאות בחישוב מצב הפלטפורמה.

לדוגמה, כאשר מערכת ניווט מקבלת מדידת מהירות עצמאית, ניתן להשתמש בה כדי להגביל חלק משגיאות המהירות המצטברות כתוצאה ממדידות התאוצה.

8.4 תפקידו של IMU מדויק במערכת Sensor Fusion

במערכת המשלבת מספר מקורות מדידה, איכות ה-IMU עדיין חשובה מאוד.

החיישנים האינרציאליים מספקים מידע רציף ובקצב גבוה על תנועת הפלטפורמה, גם כאשר מקורות אחרים אינם זמינים באופן זמני.

לכן, שיפור ביצועי הרעש וה-Bias עשוי לשפר את איכות תחזית התנועה בין עדכוני המדידה החיצוניים.

במובן זה, LandMark 006 מדור SX3 עשוי להציע יתרון במערכות שבהן נדרשת מדידה אינרציאלית מדויקת במיוחד.

עם זאת, רמת השיפור בפתרון הניווט המשולב תלויה גם באיכות החיישנים האחרים, במודל השגיאות ובאלגוריתם המיזוג.


9. טעויות נפוצות בבחירת IMU לניווט ללא GPS

9.1 בחירת IMU לפי ARW בלבד

ARW נמוך הוא נתון חשוב, אך הוא אינו מתאר את כלל ביצועי החיישן.

בחירה המבוססת על ARW בלבד עלולה להתעלם מ-Bias Stability, משינויים תרמיים, משגיאות Scale Factor וממאפייני מדי התאוצה.

לדוגמה, LandMark 006 מציג שיפור משמעותי ב-ARW בהשוואה ל-LandMark 005, אך בחירת הדגם המתאים עדיין מחייבת בחינה של טווח המדידה ושל דרישות המערכת.

9.2 הנחה ש-Bias Stability מייצג ישירות שגיאת ניווט

ערך Bias Stability אינו שקול בהכרח להיסט קבוע במהלך המשימה.

לא ניתן להשתמש בו לבדו כדי לחשב את שגיאת המיקום לאחר מספר דקות ללא GPS.

לצורך הערכת ביצועי ניווט נדרש מודל שגיאות המתחשב במאפייני החיישנים, באתחול ובתנאי התנועה.

9.3 התעלמות מביצועי מדי התאוצה

מערכת ניווט אינרציאלית משתמשת גם בג'יירוסקופים וגם במדי תאוצה.

לכן, גם כאשר הג'יירוסקופ מציג ביצועים מצוינים, שגיאות תאוצה עלולות להמשיך ולהשפיע על חישובי המהירות והמיקום.

ההשוואה בין LandMark 006 לבין הנתונים המקדמיים של LandMark 008 ממחישה מדוע יש לבחון בנפרד רעש תאוצה, Bias Stability וטווחי מדידה.

9.4 בחירת טווח מדידה שאינו מתאים לפלטפורמה

חיישן בעל ביצועי רעש מצוינים עלול שלא להתאים למערכת אם טווח המדידה שלו נמוך מהתאוצות או מקצבי הסיבוב הצפויים.

רוויה של חיישן במהלך תמרון עלולה לפגוע משמעותית באיכות פתרון הניווט.

לכן, יש להגדיר מראש את תנאי הדינמיקה המרביים של הפלטפורמה, לרבות מרווחי תכנון מתאימים.

9.5 התעלמות מהשהיית הנתונים ומהסנכרון

מערכת ניווט אינה זקוקה רק למדידות מדויקות, אלא גם למידע על העיתוי שבו בוצעו.

השהיות לא ידועות, חותמות זמן לא מדויקות או חוסר סנכרון בין חיישנים עלולים ליצור שגיאות נוספות.

טכנולוגיות עיבוד מהירות כגון VELOX ו-VELOX Plus עשויות לסייע בהתמודדות עם דרישות קצב הנתונים וההשהיה, אך נדרש גם תכנון נכון של ממשק המערכת.

9.6 הנחה ש-IMU מדויק מבטל את הצורך במקורות תיקון

אחת הטעויות המשמעותיות היא ההנחה שדיוק חיישנים גבוה מאפשר ניווט ללא GPS לאורך זמן בלתי מוגבל.

בפועל, כל מערכת ניווט אינרציאלית עצמאית סובלת מהצטברות שגיאות.

שיפור החיישנים עשוי להפחית את קצב הסחיפה, אך אינו מבטל את הצורך בבחינת מקורות ייחוס נוספים כאשר דרישות הניווט מחייבות זאת.


10. כללי אצבע לבחירת IMU למערכת GPS-Denied Navigation

בחירת יחידת IMU צריכה להתבצע כחלק מתהליך תכנון מערכת הניווט ולא כפעולה נפרדת המבוססת על נתוני קטלוג בלבד.

להלן מספר כללי אצבע שיכולים לסייע למהנדסי מערכת בשלב הגדרת הדרישות.

10.1 הגדירו את משך הפעולה ללא GNSS

לפני בחירת החיישן יש להגדיר את פרק הזמן שבו מערכת הניווט נדרשת לפעול ללא מקור ייחוס לווייני.

ככל שמשך הפעולה מתארך, כך גדלה החשיבות של יציבות החיישנים ושל יכולת המערכת להגביל הצטברות שגיאות.

10.2 הגדירו את שגיאת המיקום המותרת

אין די בהגדרה כללית של "ניווט מדויק".

יש להגדיר דרישות כמותיות לשגיאות המיקום, המהירות והאוריינטציה, כולל רמת הביטחון הסטטיסטית הנדרשת.

דרישות אלה מאפשרות לבצע ניתוח תקציב שגיאות ולהעריך את התאמת החיישנים.

10.3 בחנו ARW ו-Bias Stability יחד

ARW מתאר את תרומת הרעש הלבן לאי־הוודאות הזוויתית, בעוד Bias Stability מתייחס ליציבות ההיסט בהתאם לשיטת המדידה.

שני הפרמטרים חשובים, אך אינם מתארים את אותה תופעה.

כאשר משווים בין LandMark 005 ל-LandMark 006, ניתן לזהות שיפור משמעותי בשני המדדים בדור SX3.

10.4 אל תזניחו את מדי התאוצה

לצד ביצועי הג'יירוסקופ יש לבדוק את רעש מדי התאוצה, יציבות ההיסט, השפעות הטמפרטורה וטווחי המדידה.

במערכות מסוימות, שגיאות התאוצה עשויות להיות הגורם המגביל את דיוק המיקום.

10.5 התאימו את טווח המדידה לתנאי המשימה

יש לוודא שטווחי המדידה הזוויתיים והליניאריים מתאימים לתמרונים, לרעידות ולתאוצות הצפויים.

LandMark 005, LandMark 006 ו-LandMark 008 מציעים טווחי מדידה שונים, ולכן יש לבחון את התאמתם בהתאם ליישום.

10.6 בדקו את דרישות רוחב הפס וההשהיה

במערכות דינמיות, קצב הנתונים, רוחב הפס והשהיית ההודעות עשויים להשפיע על ביצועי המערכת.

יש לוודא שהממשק האינרציאלי מתאים לארכיטקטורת מחשב הניווט ולדרישות הסנכרון.

10.7 התייחסו לתנאי הסביבה

טמפרטורה, רעידות, הלמים ותנאי התקנה עלולים להשפיע על ביצועי החיישנים.

יש לבחון את נתוני הסביבה במפרט היצרן ולוודא שהם תואמים לתנאי הפעולה הצפויים.

10.8 בצעו סימולציה לפני בחירת המוצר

כאשר קיימות דרישות ניווט מוגדרות, מומלץ לבצע סימולציה המבוססת על מודל השגיאות של החיישנים ועל פרופיל המשימה.

סימולציה כזו יכולה לסייע בזיהוי הגורמים הדומיננטיים לשגיאות ובהשוואה בין חלופות.

בשלב מתקדם יותר יש לאמת את התוצאות באמצעות בדיקות מערכת מתאימות.


11. שאלות נפוצות – FAQ

האם ניתן לנווט ללא GPS באמצעות IMU בלבד?

כן. מערכת INS יכולה לחשב שינויי אוריינטציה, מהירות ומיקום באמצעות מדידות IMU ומצב התחלתי ידוע, ללא צורך בקליטת GPS רציפה.

עם זאת, שגיאות המדידה מצטברות לאורך הזמן, ולכן דיוק הניווט אינו נשמר ללא הגבלה.

מה ההבדל בין IMU לבין INS?

IMU היא יחידת מדידה המספקת נתוני תאוצה ומהירות זוויתית.

INS היא מערכת ניווט המשתמשת במדידות אינרציאליות ובאלגוריתמים מתאימים כדי לחשב אוריינטציה, מהירות ומיקום.

מהו הפרמטר החשוב ביותר בבחירת IMU לניווט ללא GPS?

אין פרמטר יחיד שקובע את איכות הניווט.

יש לבחון שילוב של ARW, Bias Stability, ביצועי מדי התאוצה, שגיאות כיול, תנאי הסביבה ומשך המשימה.

מה ההבדל בין ARW לבין Bias Stability?

ARW מתאר את הצטברות אי־הוודאות הזוויתית הנובעת מרעש לבן בג'יירוסקופ.

Bias Stability מתאר את יציבות ההיסט של החיישן בהתאם לשיטת המדידה.

שני הפרמטרים משפיעים על ביצועי החיישן, אך באמצעות מנגנוני שגיאה שונים.

האם ARW נמוך יותר מבטיח שגיאת מיקום קטנה יותר?

לא בהכרח.

ARW נמוך מפחית את תרומת הרעש הלבן לשגיאת האוריינטציה, אך שגיאת המיקום תלויה גם בביצועי מדי התאוצה, ב-Bias, באתחול ובאלגוריתם הניווט.

מה היתרון של LandMark 006 לעומת LandMark 005?

LandMark 006 מדור SX3 מציג שיפור משמעותי במדדי הג'יירוסקופ בהשוואה ל-LandMark 005 מדור SX2.

על פי המפרטים המצורפים, ARW יורד מ-0.076°/√hr ל-0.0254°/√hr, ו-Gyroscope Bias Stability משתפר מ-4°/hr ל-0.8°/hr.

נתוני LandMark 006 מתייחסים לתצורת Grade C ולמפרט מקדמי.

האם LandMark 008 מדויק יותר מ-LandMark 006?

לא ניתן לקבוע זאת באופן גורף.

LandMark 008 מתוכנן להציע רעש תאוצה נמוך במיוחד וטווחי מדידה רחבים יותר, אך חלק ממדדי ה-Bias וה-ARW שונים מאלה של LandMark 006.

הבחירה תלויה בדרישות היישום, והמפרט של LandMark 008 עדיין מקדמי.

האם קצב נתונים של 10kHz משפר את דיוק הניווט?

קצב נתונים גבוה עשוי לסייע במערכות דינמיות הדורשות עדכונים מהירים וסנכרון מדויק.

עם זאת, קצב נתונים גבוה אינו מבטל שגיאות חיישנים ואינו מבטיח בפני עצמו דיוק ניווט גבוה יותר.

כמה זמן יכול LandMark 006 לנווט ללא GPS?

LandMark 006 הוא IMU ולא פתרון INS מלא.

לא ניתן לקבוע משך ניווט מדויק על בסיס מפרט החיישן בלבד.

משך הפעולה האפשרי תלוי בשגיאה המותרת, בתנאי ההתחלה, בפרופיל התנועה, באלגוריתם הניווט ובמקורות תיקון נוספים.

האם IMU יכול לזהות GPS Spoofing?

IMU אינו מזהה בעצמו בהכרח אות GPS מזויף.

עם זאת, ניתן להשתמש במדידות אינרציאליות כחלק ממערכת המצליבה מקורות ניווט כדי לזהות אי־התאמות בין תנועה צפויה לבין נתוני GNSS.

האם LandMark 006 מתאים למערכות APNT?

Gladiator Technologies מציגה את LandMark 006 כפתרון המיועד בין היתר ליישומי APNT ולפלטפורמות הפועלות בסביבות GPS-Denied.

ההתאמה למערכת מסוימת מחייבת בחינה של דרישות הדיוק, הדינמיקה, תנאי הסביבה וארכיטקטורת הניווט.


12. מילון מונחים – GPS-Denied Navigation ויחידות IMU

IMU – Inertial Measurement Unit

יחידת מדידה אינרציאלית הכוללת בדרך כלל שלושה ג'יירוסקופים ושלושה מדי תאוצה, ומספקת נתונים על תנועה זוויתית ותאוצה סגולית.

INS – Inertial Navigation System

מערכת ניווט המשתמשת במדידות אינרציאליות כדי לחשב אוריינטציה, מהירות ומיקום ביחס למצב התחלתי ידוע.

GNSS – Global Navigation Satellite System

שם כולל למערכות ניווט לווייניות, ובהן GPS, Galileo, GLONASS ו-BeiDou.

GPS-Denied Navigation

ניווט בתנאים שבהם אין אפשרות להסתמך על מידע GPS אמין או זמין.

APNT – Assured Positioning, Navigation and Timing

גישה מערכתית המיועדת לשפר את הזמינות, האמינות והעמידות של שירותי מיקום, ניווט ותזמון בתנאים מאתגרים.

Gyroscope

חיישן המודד מהירות זוויתית סביב ציר אחד או יותר.

Accelerometer

חיישן המודד תאוצה סגולית, המשמשת בין היתר לחישובי תנועה וניווט.

ARW – Angle Random Walk

מדד לרעש הלבן של הג'יירוסקופ ולהצטברות אי־הוודאות הזוויתית כתוצאה מאינטגרציה שלו.

VRW – Velocity Random Walk

מדד המתאר את השפעת הרעש הלבן של מד התאוצה על אי־הוודאות המצטברת בחישוב המהירות.

Bias

היסט במדידת חיישן ביחס לערך האמיתי.

Bias Stability

מדד ליציבות ההיסט של חיישן בתנאי מדידה מוגדרים.

Bias Over Temperature

שינוי ההיסט של החיישן על פני תחום טמפרטורות מוגדר, בהתאם לשיטת הבדיקה והכיול.

Scale Factor Error

שגיאה ביחס בין הערך הפיזיקלי הנמדד לבין אות המוצא של החיישן.

Misalignment

אי־התאמה בין צירי המדידה של החיישן לבין מערכת הצירים הרצויה.

Dead Reckoning

שיטת ניווט שבה המיקום הנוכחי מחושב מתוך מצב התחלתי והערכת התנועה המצטברת.

Sensor Fusion

שילוב מידע ממספר חיישנים או מקורות מדידה לצורך שיפור הערכת מצב המערכת.

Allan Deviation

שיטת ניתוח סטטיסטית המשמשת לאפיון רכיבי רעש ויציבות בחיישנים לאורך זמני מדידה שונים.

SWaP-C – Size, Weight, Power and Cost

מכלול שיקולי גודל, משקל, צריכת הספק ועלות בתכנון ובבחירת רכיבים למערכת.

VELOX / VELOX Plus

טכנולוגיות עיבוד וממשק נתונים של Gladiator Technologies, המיועדות לתמוך בקצבי נתונים גבוהים, ברוחב פס רחב ובהשהיות נמוכות.

SX2 / SX3

דורות טכנולוגיים של חיישנים ומערכות אינרציאליות מתוצרת Gladiator Technologies.


13. סיכום – בחירת IMU מדויק מתחילה בהבנת שגיאות הניווט

ניווט ללא GPS הוא אחד האתגרים המרכזיים בתכנון מערכות אוטונומיות, מערכות צבאיות ופלטפורמות הפועלות בסביבות שבהן קליטת GNSS אינה זמינה או אינה אמינה.

יחידת IMU מדויקת מהווה רכיב חשוב ביכולת להמשיך ולהעריך את תנועת הפלטפורמה גם כאשר מקור הייחוס הלווייני נעלם.

אולם איכות הניווט אינה נקבעת על ידי נתון יחיד.

רעש הג'יירוסקופ, יציבות ה-Bias, ביצועי מדי התאוצה, שגיאות הכיול, השפעות הטמפרטורה ומשך המשימה משפיעים כולם על הצטברות שגיאות האוריינטציה, המהירות והמיקום.

המעבר מדור SX2 לדור SX3 של Gladiator Technologies מציג התקדמות משמעותית בביצועי הג'יירוסקופ.

LandMark 006 מציע הפחתה משמעותית ב-ARW ושיפור ב-Bias Stability בהשוואה ל-LandMark 005, ובכך מספק בסיס מדידה מתקדם יותר עבור מערכות הדורשות דיוק אינרציאלי גבוה.

במקביל, LandMark 008 הנמצא בפיתוח מצביע על כיוון טכנולוגי נוסף, הכולל מדי תאוצה בעלי רעש נמוך במיוחד וטווחי מדידה רחבים יותר.

עם זאת, גם חיישן אינרציאלי מתקדם אינו מבטל לחלוטין את הצטברות שגיאות הניווט.

לכן, תכנון מערכת GPS-Denied Navigation מחייב בחינה משולבת של ביצועי ה-IMU, אלגוריתם ה-INS, תנאי האתחול ומקורות הייחוס הנוספים.

העיקרון המרכזי הוא פשוט: IMU מדויק אינו מחליף מערכת ניווט מתוכננת היטב, אך הוא יכול לשפר משמעותית את איכות המדידות שעליהן מערכת כזו מתבססת.

חברת אמירוניק, נציגת Gladiator Technologies בישראל, מסייעת למהנדסים ולמתכנני מערכות בבחירת חיישנים אינרציאליים ויחידות IMU בהתאם לדרישות היישום.

לבחינת התאמת LandMark 005, LandMark 006 או טכנולוגיות הדור הבא של Gladiator Technologies לפרויקט שלכם, ניתן לפנות לצוות אמירוניק לקבלת מידע טכני נוסף ולסיוע בבחירת הפתרון המתאים.

חלק מסדרת המאמרים ההנדסיים בנושא חיישנים אינרציאליים מתקדמים

מאמר זה הוא חלק מסדרה מקצועית בת שבעה מאמרים מבית אמירוניק, העוסקת באתגרים ההנדסיים של חיישנים אינרציאליים בטכנולוגיית MEMS ובהתפתחות הטכנולוגית של מוצרי Gladiator Technologies, מדור SX2 ועד לדור הבא SX3.

הסדרה בוחנת את הגורמים המשפיעים על ביצועי ג'יירוסקופים, מדי תאוצה ויחידות מדידה אינרציאליות (IMU), ובהם רעש מדידה, יציבות, רוחב פס, השהיה, עמידות בתנאי סביבה קשים ודיוק ניווט.

לקריאת כל המאמרים בסדרה:

  1. חיישני IMU למערכות בקרה מהירות – האיזון בין רעש, רוחב פס והשהיה
  2. Allan Deviation בחיישני MEMS – כיצד מודדים רעש וסחיפה בג'יירוסקופים ובמדי תאוצה?
  3. SX2 לעומת SX3 – לאן מתקדמת טכנולוגיית החיישנים האינרציאליים?
  4. Open-Loop לעומת Closed-Loop Accelerometers – איזו טכנולוגיה מתאימה ליישום שלכם?
  5. כיצד רעידות והלם מכני משפיעים על דיוק חיישני IMU?
  6. אטימה הרמטית בחיישנים אינרציאליים – מה ההבדל בין IP67 ל-MIL-STD-883?
  7. כיצד בוחרים IMU מדויק למערכת ניווט ללא GPS?

Tags: Gladiator_Technologies

Related Articles

טכנולוגית MEMS ליישומים טקטיים

10/03/2020amironicLTD

כשה-GPS משקר: מדוע IMU הופך לקריטי בעידן ה-Wingmen האוטונומיים

04/08/2026amironicLTD

אטימה הרמטית בחיישנים אינרציאליים – מה ההבדל בין IP67 ל-MIL-STD-883?

05/11/2026amironicLTD

פוסטים אחרונים

  • כיצד בוחרים IMU מדויק למערכת ניווט ללא GPS? מדריך הנדסי ל-GPS-Denied Navigation
  • מפסקי ואקום לניטור מסננים – זיהוי סתימות, הפרשי לחצים ותחזוקה חזויה
  • Hook Terminal vs. Screw Terminal – מה ההבדל בין סוגי החיבורים במאמ"תים מגנטיים של AIRPAX?
  • אטימה הרמטית בחיישנים אינרציאליים – מה ההבדל בין IP67 ל-MIL-STD-883?
  • מפסקים פנאומטיים לסביבות רטובות – עקרונות פעולה, הפרדה חשמלית ויישומים בבריכות, ספא ומערכות לחות

קטגוריות

  • Bend Sensor
  • Gears & Transmission
  • Hand Control
  • Hermetic Glass & Metal Seals
  • IR LAMPS
  • LCD HOUR METER
  • Mechanics
  • MEMS
  • Power Supply
  • Sealing
  • Tungsten & Molybdenum
  • Uncategorized
  • זיווד אלקטרוני
  • מא"זים
  • מד תאוצה
  • מונים ושעונים
  • מנועים
  • מפסק ואקום
  • מפסק לחץ
  • מפסק ללא מגע
  • מפסקי אוויר
  • מפסקי רגל
  • מפסקים אוטומטיים
  • מפסקים אטומים
  • מתגים
  • סנסור טמפרטורה
  • סנסור כוח
  • סנסור לחץ
  • סנסור מהירות
  • סנסור מיקום

צרו עמנו קשר

מלאו את הטופס ונציגנו ישובו אליכם במהרה

    שם (חובה)

    אימייל (חובה)

    טלפון

    תוכן ההודעה

    אתר זה מוגן על-ידי שירות reCAPTCHA וחלים עליו
    מדיניות הפרטיות ותנאי השימוש של גוגל.

    אמירוניק בע"מ

    רחוב רבינוביץ' 3, פתח-תקווה 4928144.
    טלפון: 03-9047744
    דוא"ל: office@amironic.co.il
    Email
    Facebook
    Twitter
    LinkedIn
    YouTube
    לצפיה והורדה של קובץ ה-ISO יש ללחוץ על על התמונה
    ISO 9001:2015 Certification
    • אינרציאלי MEMS
    • מאמ"תים
    • מפסקי רגל
    • מכניקה ותמסורת
    • סנסורים
    • מנועים
    • אלקטרוניקה
    • שליטה ביד
    • פתרונות הספק

    חדשות

    • כיצד בוחרים IMU מדויק למערכת ניווט ללא GPS? מדריך הנדסי ל-GPS-Denied Navigation
    • מפסקי ואקום לניטור מסננים – זיהוי סתימות, הפרשי לחצים ותחזוקה חזויה
    • Hook Terminal vs. Screw Terminal – מה ההבדל בין סוגי החיבורים במאמ"תים מגנטיים של AIRPAX?
    • אטימה הרמטית בחיישנים אינרציאליים – מה ההבדל בין IP67 ל-MIL-STD-883?
    • מפסקים פנאומטיים לסביבות רטובות – עקרונות פעולה, הפרדה חשמלית ויישומים בבריכות, ספא ומערכות לחות
    אודות אמירוניקצור קשרEnglish
    © 2022 Amironic All rights reserved. All Trademarks are the property of their respective owners.
    • הגדלת גופן
    • הקטנת גופן
    • תצוגת שחור לבן
    • מצב ניגודיות גבוהה
    • הדגשת קישורים
    • גופן קריא (אריאל)
    • איפוס