flagEnglish
flagעברית
רבינוביץ' 3, פתח-תקווה, ישראל
03-9047744
office@amironic.co.il
Facebook
Twitter
LinkedIn
YouTube
  • ראשי
  • מוצרים
    • אינרציאלי MEMS
      • ג'יירו ומדי תאוצה
      • מדיד IMU
      • INS/GPS
      • AHRS
    • מאמ”תים
      • מאמ"תים
      • מאמ"ת אלקטרוני
      • מאמ”תים לתעופה
      • מאמ”תים תרמיים
      • אטימות למפסקים וידיות
    • מפסקי רגל
      • פדלים ולחיצים
      • USB
      • מפסקי אוויר
      • מפסקים רפואיים
      • מפסקי רגל מודולריים
      • מפסקים תעשייתיים
      • מפסק רגל פוטנציומטרי
      • מפסקים אלחוטיים
    • מכניקה ותמסורת
      • גלגלי שיניים
      • ברגים אטומים
      • קופסאות תמסורת
      • קופלונגים
      • מיסבים
      • ברגים ומהדקים
      • קפיצים ופריטים מכניים
      • תנועה לינארית
      • בולמי זעזועים
    • סנסורים
      • תרמוסטטים
      • טמפרטורה
      • מיקום
      • לחץ
      • מהירות
      • מד מפלס (גובה נוזל)
      • מתמרי עומס
      • פוטנציומטרים ממברניים
      • סנסור FLEX
    • מנועים
      • זרם ישר עם תמסורת
      • זרם ישר ללא מברשות
      • מנועי צעד עם גיר
      • מנועי סרוו ו-Torque ללא מברשות
      • מנוע זרם ישר
    • אלקטרוניקה
      • נורות קסנון ואינפרא אדום
      • מונים ושעונים
      • מארזים למיקרו אלקטרוניקה
      • מתגים עמידים במים
      • מיקרו סוויץ’
    • שליטה ביד
      • ג’ויסטיקים ולחיצים
      • מפסקים אלקטרוניים
      • מפסקים למיטות חולים
      • בקר יד USB דגם Herga 6310
      • מפסקים לג’קוזי וטוחני אשפה
      • מפסקי לחץ
      • מפסק אינפרא אדום IR
    • פתרונות הספק
      • ספקי כח צבאיים וקשיחים
      • הגנה על מעגלים חכמה
      • מתאם הספק צבאי
      • ספק כוח צבאי תלת-ערוצי – עד 250W
    • חומרים
      • מוליבדן (Molybdenum) וסגסוגות מתקדמות – פתרונות חומרי גלם וייצור ליישומים קיצוניים
      • טונגסטן (Tungsten / Wolfram) וסגסוגות מתקדמות – חומרי גלם ופתרונות ייצור ליישומים קיצוניים
      • חומרי גלם לגלגלי שיניים
  • חנות
  • חברות
  • אודות אמירוניק
  • חדשות
  • צור קשר
Product was added to your cart

עגלת קניות

waze

חיישני IMU למערכות בקרה מהירות – האיזון בין רעש, רוחב פס והשהיה

MEMS21/10/2026amironicLTD

מבוא: מדוע חיישן מדויק אינו בהכרח חיישן מתאים למערכת בקרה מהירה?

במערכות בקרה דינמיות, איכות המדידה אינה נקבעת רק לפי רמת הדיוק של החיישן. חיישן אינרציאלי (IMU – Inertial Measurement Unit) עשוי להציג ביצועי דיוק מצוינים בתנאים סטטיים, אך להתקשות לספק את המידע הדרוש למערכת בקרה הפועלת בתנועה מהירה, תחת רעידות או במהלך שינויי כיוון חדים.

האתגר משמעותי במיוחד במערכות צבאיות ואוויריות, כגון מערכות ייצוב אלקטרו-אופטיות, צריחים מיוצבים, פלטפורמות בלתי מאוישות ומערכות עקיבה מדויקות. במערכות אלו, הבקר נדרש לקבל מידע עדכני על התנועה, לעבד אותו ולהגיב בזמן קצר.

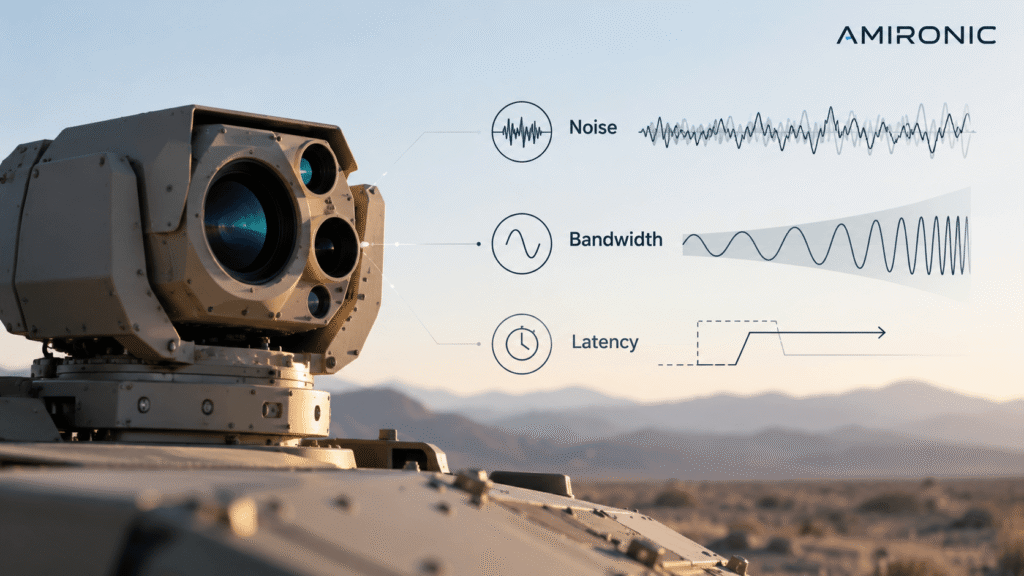
שלושה פרמטרים מרכזיים משפיעים על יכולתו של חיישן IMU לתמוך במשימה זו:

  • Noise – רעש מדידה: התנודות האקראיות באות החיישן, המגבילות את יכולת המערכת להבחין בתנועות קטנות.

  • Bandwidth – רוחב פס: תחום התדרים שבו החיישן מסוגל למדוד ולעקוב אחר שינויים דינמיים באות, ברמת תגובה מוגדרת.

  • Latency – השהיה: פרק הזמן החולף בין התנועה הפיזית לבין זמינות המידע המתאים למערכת הבקרה.

שלושת הפרמטרים קשורים זה בזה, ולעיתים שיפור באחד מהם כרוך בפשרה באחר.

לדוגמה, סינון דיגיטלי חזק עשוי להפחית משמעותית את רעש המדידה, אך במקביל להוסיף השהיה ולצמצם את רוחב הפס השימושי. מנגד, הגדלת רוחב הפס עשויה לאפשר מעקב אחר תנועות מהירות יותר, אך גם לחשוף את מערכת הבקרה לרעש בתדרים גבוהים.

לכן, בבחירת IMU למערכת בקרה מהירה, השאלה אינה רק עד כמה החיישן מדויק, אלא עד כמה הוא מסוגל לספק מידע נקי, רלוונטי ועדכני בזמן הנדרש לבקר.

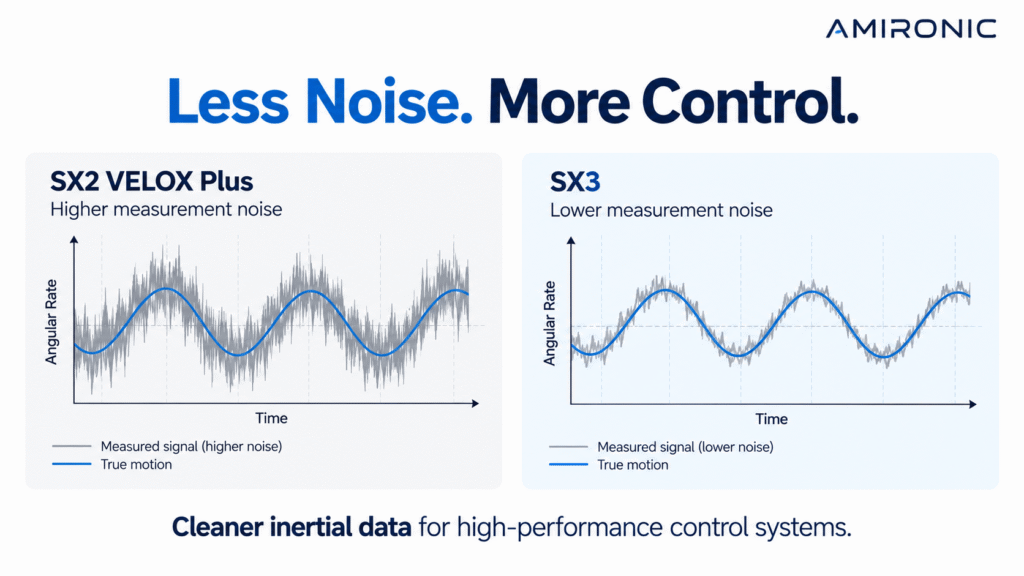
הבחנה זו עומדת בבסיס פיתוחן של משפחות חיישנים מתקדמות, ובהן טכנולוגיית SX2 VELOX Plus של Gladiator Technologies והדור הבא, SX3, המכוון לשיפור ביצועי המדידה תוך התייחסות למגבלות הרעש והתגובה הדינמית.
Data Rate, Bandwidth ו-Latency – שלושה מושגים שאסור לבלבל ביניהם

אחת הטעויות הנפוצות בבחירת חיישן IMU למערכת בקרה מהירה היא ההנחה שקצב העברת נתונים גבוה מעיד בהכרח על תגובה מהירה של החיישן.

בפועל, מדובר בשלושה פרמטרים שונים, שכל אחד מהם מתאר היבט אחר של ביצועי המערכת. הבנת ההבדלים ביניהם חיונית לתכנון מערכות ייצוב, ניווט ובקרה דינמית.

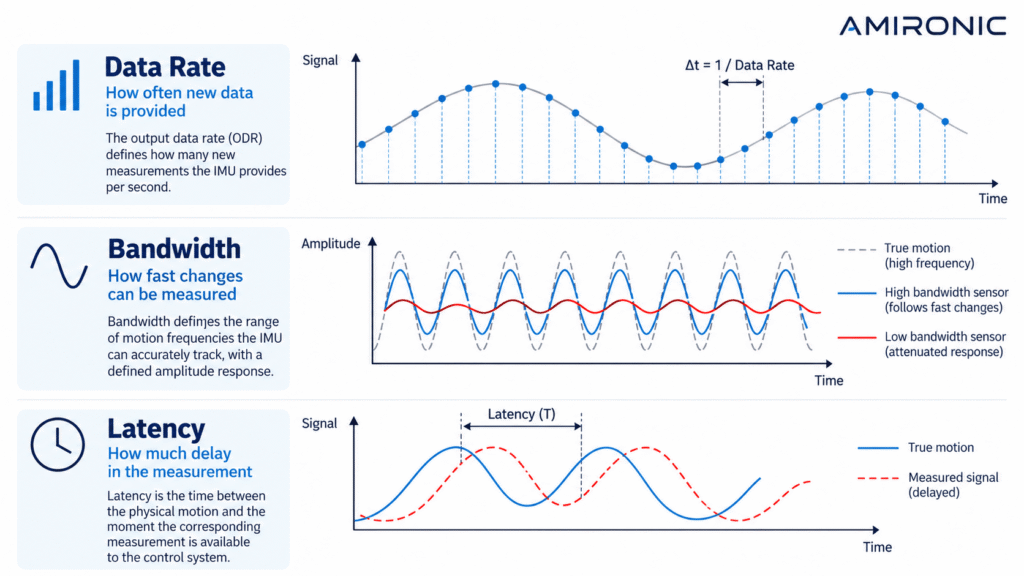
1. Data Rate – קצב עדכון הנתונים

קצב עדכון הנתונים (Output Data Rate – ODR) מציין כמה פעמים בשנייה החיישן מספק מדידה חדשה למערכת הבקרה.

לדוגמה, חיישן בעל קצב עדכון של 10,000Hz מסוגל לספק עד 10,000 דגימות בשנייה, כלומר דגימה אחת בכל 100 מיקרו-שניות.

אולם נתון זה אינו מלמד בהכרח על מהירות התגובה הפיזית של החיישן. ייתכן שהחיישן מעביר נתונים בקצב גבוה, אך הנתונים עצמם עברו סינון משמעותי או מייצגים תנועה שהתרחשה מוקדם יותר.

במילים אחרות, קצב עדכון גבוה אינו מבטיח שהמידע המתקבל הוא מידע עדכני.

2. Bandwidth – רוחב הפס של המדידה

רוחב הפס מתאר את תחום התדרים שבו החיישן מסוגל לעקוב אחר שינויים בתנועה תוך שמירה על תגובת משרעת מוגדרת.

נניח שמערכת ייצוב מותקנת על רכב שטח ונדרשת לפצות על רעידות ותנועות מהירות. אם רוחב הפס של החיישן נמוך ביחס לתדרי התנועה הרלוונטיים, חלק מהתנועות יונחתו במדידה ולא ייוצגו במלואן במערכת הבקרה.

חשוב להבחין בין רוחב הפס של החיישן לבין רוחב הפס של חוג הבקרה כולו. הראשון מתאר את תגובת המדידה, ואילו השני תלוי גם בבקר, במפעילים, במכניקה ובהשהיות המצטברות.

לרוחב הפס יש גם מחיר: ככל שתחום התדרים הנמדד רחב יותר, כך עשוי לגדול הרעש הכולל המועבר למערכת, בהתאם לצפיפות הרעש ולמאפייני הסינון.

3. Latency – השהיית המדידה

השהיה היא הזמן החולף בין התרחשות התנועה הפיזית לבין הרגע שבו המידע המתאר אותה זמין למערכת הבקרה.

מקורות אפשריים להשהיה כוללים סינון פנימי, עיבוד אותות, צבירת דגימות, העברת נתונים ותקשורת עם הבקר.

במערכות בקרה מהירות, אפילו השהיה של מילי-שניות בודדות עשויה להיות משמעותית.

לדוגמה, השהיה של 1 מילי-שנייה בתדר תנועה של 100 הרץ גורמת להיסט מופע של 36 מעלות.

את היסט המופע הנגרם מהשהיה ניתן לחשב באמצעות הכפלת תדר התנועה בזמן ההשהיה בשניות וב-360 מעלות.

בדוגמה שלנו:

100 כפול 0.001 כפול 360 = 36 מעלות.

המשמעות היא שהמדידה מגיעה לבקר באיחור השקול ל-36 מעלות מתוך מחזור התנועה.

היסט מופע כזה עלול לצמצם את מרווח המופע של חוג הבקרה, במיוחד כאשר תדר חציית ההגבר של החוג נמצא בתחום זה. כתוצאה מכך, ההשהיה עלולה להקשות על פיצוי תנועות מהירות ואף להגביר את הנטייה לתנודות במערכת שלא תוכננה להתמודד איתה.

דוגמה: שני חיישנים בעלי אותו Data Rate

נבחן שני חיישני IMU היפותטיים המספקים נתונים בקצב זהה:

פרמטר חיישן A חיישן B
Data Rate 10kHz 10kHz
Bandwidth 100Hz 600Hz
Latency 5ms 0.5ms
זמן בין דגימות 0.1ms 0.1ms

הנתונים בדוגמה להמחשה בלבד ואינם מייצגים דגמים מסוימים של Gladiator Technologies.

למרות שקצב העדכון זהה, חיישן B מסוגל למדוד תחום רחב יותר של תנועות ומציג השהיה נמוכה משמעותית.

במערכת ייצוב מהירה, הבדלים אלו עשויים להיות חשובים הרבה יותר מההבדל בין קצבי דגימה גבוהים.

עם זאת, חיישן B אינו בהכרח עדיף בכל יישום. אם מערכת הבקרה פועלת בתדרים נמוכים ודורשת רמת רעש נמוכה במיוחד, חיישן בעל רוחב פס מצומצם יותר עשוי להתאים טוב יותר.

המסקנה ההנדסית: אין לבחור IMU לפי Data Rate בלבד. יש לבחון יחד את רוחב הפס, ההשהיה, רמת הרעש ומאפייני הסינון, בהתאם לדרישות הדינמיות של המערכת.

רעש מדידה – מדוע חיישן מהיר במיוחד עלול לפגוע בביצועי מערכת הבקרה?

לאחר שהבנו את ההבדלים בין קצב עדכון הנתונים (Data Rate), רוחב הפס (Bandwidth) וההשהיה (Latency), נותר לבחון גורם נוסף בעל השפעה מכרעת על ביצועי מערכת הבקרה: רעש המדידה (Noise).

בכל חיישן אינרציאלי קיימות תנודות אקראיות באות המוצא, גם כאשר החיישן נמצא במנוחה מוחלטת. מקורן עשוי להיות ברכיב החישה עצמו, במעגלים האלקטרוניים, בתהליכי הדגימה ובעיבוד האותות.

במערכת ניווט, רעש המדידה עלול להצטבר לשגיאות בהערכת המיקום והכיוון. במערכת ייצוב מהירה, ההשפעה עשויה להיות מיידית יותר: הבקר עלול לפרש חלק מהרעש כתנועה אמיתית ולהפעיל תיקונים מיותרים.

התוצאה עלולה להיות רעידות זעירות במנגנון הייצוב (Jitter), עומס נוסף על המפעילים ופגיעה בדיוק העקיבה.

האתגר ההנדסי הוא לספק לבקר מידע מהיר ומדויק, מבלי להכניס למערכת רעש מיותר ומבלי להוסיף השהיה משמעותית באמצעות סינון דיגיטלי.

הקשר בין Noise Density לרוחב הפס

אחד המדדים החשובים לבחינת ביצועי הרעש של חיישן אינרציאלי הוא צפיפות הרעש (Noise Density).

צפיפות הרעש מתארת את רמת הרעש ביחס לרוחב הפס של המדידה. ככל שצפיפות הרעש נמוכה יותר, ניתן להשיג מדידה נקייה יותר באותו רוחב פס.

אולם קיים קשר חשוב בין רוחב הפס לרעש הכולל: הרחבת רוחב הפס מאפשרת לחיישן לעקוב אחר תנועות מהירות יותר, אך בדרך כלל גם מגדילה את הרעש הכולל המועבר למערכת הבקרה.

לדוגמה, אם נגדיל את רוחב הפס השקול לרעש מ-100 ל-400 הרץ, הרעש הכולל יגדל פי שניים, בהנחה שצפיפות הרעש נשארת קבועה.

לכן, הדרך לשפר את ביצועי מערכת הבקרה אינה בהכרח לצמצם את רוחב הפס, אלא להשתמש בחיישן בעל צפיפות רעש נמוכה יותר מלכתחילה.

זהו אחד היתרונות ההנדסיים המרכזיים של דור החיישנים החדש SX3 מבית Gladiator Technologies.

SX3 – הדור החדש של מדידה אינרציאלית ברעש נמוך

טכנולוגיית SX3 של Gladiator Technologies מייצגת את הדור החדש של פלטפורמות המדידה האינרציאלית של החברה, עם דגש על ביצועי רעש משופרים.

בעוד שטכנולוגיית SX2 VELOX Plus מספקת מענה למערכות הדורשות קצב עדכון גבוה ותגובה דינמית מהירה, SX3 מתמקדת בשיפור איכות המדידה האינרציאלית, ובפרט בהפחתת הרעש.

החשיבות של ביצועי רעש משופרים אינה מוגבלת לדיוק סטטי. במערכות ייצוב ועקיבה, אות מדידה נקי יותר מאפשר לבקר להבחין טוב יותר בין תנועה אמיתית לבין תנודות אקראיות שמקורן בחיישן.

לכך מספר יתרונות הנדסיים אפשריים:

  • דיוק ייצוב גבוה יותר: הפחתת הרעש המועבר לבקר עשויה לצמצם תיקונים מיותרים ורעידות זעירות במנגנון.
  • תגובה דינמית טובה יותר: צפיפות רעש נמוכה מאפשרת לעבוד ברוחב פס משמעותי תוך שמירה על איכות המדידה.
  • פחות סינון דיגיטלי: אות נקי יותר עשוי להפחית את הצורך במסננים אגרסיביים המוסיפים השהיה.
  • שיפור ביצועי עקיבה: מדידה נקייה יותר של תנועות זוויתיות קטנות עשויה לשפר את יציבות קו הראייה במערכות אלקטרו-אופטיות.

היתרון של SX3 אינו רק שיפור בפרמטר מדידה בודד, אלא הרחבת האפשרויות העומדות בפני מהנדס הבקרה בבחירת האיזון בין רעש, רוחב פס והשהיה.

דוגמה מספרית – מה המשמעות של הפחתת רעש?

נבחן שני ג'יירוסקופים היפותטיים הפועלים באותו רוחב פס של 400 הרץ.

לחיישן הראשון צפיפות רעש של 0.005 מעלות לשנייה לשורש הרץ, ואילו לחיישן השני צפיפות רעש של 0.002 באותן יחידות.

בחישוב תאורטי מתקבל:

  • חיישן A: רעש כולל של 0.100 מעלות לשנייה.
  • חיישן B: רעש כולל של 0.040 מעלות לשנייה.
  • הפחתה של 60% ברעש הכולל, ללא שינוי ברוחב הפס.

הנתונים בדוגמה נועדו להמחשה בלבד ואינם נתוני מפרט של SX2 או SX3.

במערכת ייצוב, ההבדל עשוי להיות משמעותי. הבקר מקבל אות נקי יותר, ולכן יכול להבחין טוב יותר בין תנועה אמיתית לבין רעש מדידה.

זהו הערך ההנדסי של ביצועי רעש משופרים בטכנולוגיית SX3: האפשרות לשמור על תגובה דינמית מהירה מבלי להתפשר באותה מידה על איכות המדידה.

דוגמה נוספת – חיישני התאוצה של Gladiator Technologies

הקשר בין טווח המדידה, צפיפות הרעש ורוחב הפס ניתן להמחשה גם באמצעות משפחות חיישני התאוצה של Gladiator Technologies.

החברה מציעה חיישנים בטכנולוגיות Open Loop ו-Closed Loop, המיועדים לטווחי תאוצה ולדרישות ביצועים שונות.

GA50 – מדידת תאוצה ברעש נמוך

חיישן GA50 הוא חיישן תאוצה אנלוגי חד-צירי בטכנולוגיית Open Loop.

בגרסת טווח המדידה של פלוס מינוס 5g, נתוני היצרן כוללים:

  • צפיפות רעש של 1.3 מיקרו-g לשורש הרץ.
  • רוחב פס העולה על 250 הרץ.
  • יציבות לטווח קצר של 60 מיקרו-g.
  • חזרתיות Bias לטווח ארוך של 0.8 מילי-g.
  • ממדים של 8.9 על 8.9 על 3.2 מילימטר.

בהנחה תאורטית של צפיפות רעש אחידה ורוחב פס שקול לרעש של 250 הרץ, מתקבל רעש כולל של כ-20.6 מיקרו-g.

זהו אומדן חישובי ולא ערך שנמדד בפועל.

הדוגמה ממחישה כיצד צפיפות רעש נמוכה מאפשרת לשמור על רזולוציית מדידה גבוהה גם כאשר נדרש רוחב פס משמעותי.

GA200 – מדידת תאוצה בטווח גבוה באמצעות Closed Loop

משפחת GA200 מיועדת למדידת תאוצה בטווח של פלוס מינוס 30g, באמצעות מנגנון משוב המאזן את הכוח הפועל על המסה האינרציאלית.

בגרסת GA200-030-100D מוצגים הנתונים הבאים:

  • טווח מדידה של פלוס מינוס 30g.
  • צפיפות רעש של 20 מיקרו-g לשורש הרץ.
  • רוחב פס העולה על 300 הרץ.
  • חזרתיות Bias לטווח ארוך של 250 מיקרו-g.
  • חזרתיות בהפעלה של 50 מיקרו-g.
  • טמפרטורת עבודה ממינוס 55 ועד פלוס 95 מעלות צלזיוס.

בהנחת רוחב פס שקול לרעש של 300 הרץ, מתקבל רעש כולל תאורטי של כ-346 מיקרו-g.

חשוב להדגיש שאין להסיק מכך שה-GA50 עדיף על ה-GA200. מדובר בחיישנים בעלי טווחי מדידה שונים, ארכיטקטורות שונות ויעדי תכנון שונים.

ה-GA50 מציע צפיפות רעש נמוכה במיוחד בטווח תאוצה קטן יחסית. ה-GA200 מיועד לטווחי תאוצה גבוהים יותר, תוך דגש על יציבות וחזרתיות בתנאים דינמיים.

יציבות לאורך זמן – מעבר לביצועי הרעש

בחירת חיישן אינרציאלי למערכת צבאית או אווירית מחייבת לבחון לא רק את רמת הרעש, אלא גם את יכולתו לשמור על מאפייני המדידה לאורך חיי המערכת.

במבחני אורך חיים מואצים שערכה Gladiator Technologies לחיישני GA300, נבדקו החיישנים במשך 212 ימים בטמפרטורה של 60 מעלות צלזיוס, לצד חמישה מחזורי טמפרטורה בין מינוס 40 לפלוס 85 מעלות.

על פי נתוני היצרן, התקבלו התוצאות הבאות:

  • חזרתיות Bias לטווח ארוך טובה מ-1.25 מילי-g, עם ערך טיפוסי טוב מ-0.5 מילי-g.
  • חזרתיות Scale Factor טובה מ-400 חלקים למיליון.
  • משך בדיקה השקול, לפי מודל ההאצה של היצרן, לכ-7.6 שנות פעולה בטמפרטורת חדר.

נתונים אלו מדגישים את החשיבות של שילוב בין ביצועי מדידה, יציבות לאורך זמן ועמידות סביבתית.

SX2 VELOX Plus לעומת SX3 – מה המשמעות למתכנן מערכת הבקרה?

המעבר מדור SX2 VELOX Plus לדור SX3 ממחיש את החשיבות ההולכת וגדלה של ביצועי הרעש במערכות בקרה מהירות.

במערכות ייצוב אלקטרו-אופטיות, צריחים מיוצבים ופלטפורמות בלתי מאוישות, הבקר אינו זקוק רק למספר גדול של דגימות בשנייה. הוא זקוק למדידה אמינה, בעלת רעש נמוך והשהיה מינימלית.

טכנולוגיית SX2 VELOX Plus מספקת בסיס למדידה אינרציאלית מהירה, בעוד SX3 מוסיפה דגש משמעותי על הפחתת רעש המדידה.

המשמעות עבור מהנדס הבקרה היא האפשרות לתכנן מערכת שבה אין צורך לבחור באופן חד בין מדידה נקייה לבין תגובה מהירה.

ככל שצפיפות הרעש נמוכה יותר, ניתן לשקול שימוש ברוחב פס רחב יותר או להפחית את עוצמת הסינון, בהתאם לדרישות היישום.

עם זאת, הביצועים בפועל תלויים גם במאפייני ההשהיה, בתכנון הבקר, במכניקה ובתנאי הסביבה.

השורה התחתונה: ביצועי IMU אינם נמדדים רק בקצב העדכון או בדיוק הסטטי. השילוב בין Noise, Bandwidth ו-Latency הוא שקובע את התאמת החיישן למערכת בקרה מהירה.

דור SX3 של Gladiator Technologies מדגיש את החשיבות של מדידה אינרציאלית ברעש נמוך כחלק מתכנון מערכות ייצוב ובקרה מתקדמות.

כיצד רעש והשהיה משפיעים על ביצועי מערכת ייצוב אלקטרו-אופטית?

אחד היישומים שבהם מורגש במיוחד הצורך בחיישן IMU מהיר ובעל רעש נמוך הוא מערכת ייצוב אלקטרו-אופטית (Electro-Optical Stabilization).

מערכות מסוג זה מותקנות על כלי רכב צבאיים, כלי טיס בלתי מאוישים, פלטפורמות ימיות ומערכות תצפית ניידות. תפקידן לשמור על קו ראייה יציב גם כאשר הפלטפורמה עצמה נמצאת בתנועה.

כאשר רכב נע בשטח משובש, למשל, מערכת התצפית חשופה לשינויי כיוון, רעידות ותאוצות. חיישן ה-IMU מודד את התנועה ומעביר את המידע לבקר, המפעיל מנועים כדי לפצות עליה.

אולם איכות הייצוב תלויה לא רק בדיוק החיישן, אלא גם במהירות שבה המידע מגיע לבקר וברמת הרעש הנלווית אליו.

דוגמה מספרית – השפעת ההשהיה על מערכת הבקרה

נניח מערכת ייצוב שבה הבקר נדרש להגיב לתנועה בתדר של 100 הרץ.

נבחן שתי אפשרויות:

  • חיישן A בעל השהיית מדידה של 5 מילי-שניות.
  • חיישן B בעל השהיית מדידה של 0.5 מילי-שניות.

בתדר של 100 הרץ, השהיה של 5 מילי-שניות שקולה להיסט מופע של 180 מעלות, בעוד שהשהיה של 0.5 מילי-שניות שקולה להיסט מופע של 18 מעלות בלבד.

המשמעות היא שהחיישן הראשון עלול לספק לבקר מידע המייצג שלב שונה משמעותית במחזור התנועה, בעוד שהחיישן השני מאפשר תגובה המבוססת על מידע עדכני יותר.

אין פירוש הדבר שהמערכת הראשונה בהכרח אינה יציבה, שכן יציבות חוג הבקרה תלויה גם בתכנון הבקר וביתר רכיבי המערכת. עם זאת, השהיה גבוהה מצמצמת את מרווח המופע הזמין ועלולה להגביל את ביצועי הבקרה.

הדוגמה ממחישה מדוע Latency הוא פרמטר קריטי במערכות ייצוב מהירות, גם כאשר שני החיישנים מספקים נתונים בקצב עדכון גבוה.

הערה: הערכים בדוגמה נועדו להמחשת העיקרון ההנדסי ואינם נתוני השהיה של SX2 או SX3.

היתרון של SX3 במערכות בקרה דינמיות

דור SX3 של Gladiator Technologies שם דגש על הפחתת רעש המדידה, פרמטר המשפיע ישירות על איכות המידע המתקבל במערכת הבקרה.

במערכות ייצוב מהירות, צפיפות רעש נמוכה מאפשרת להבחין טוב יותר בתנועות קטנות, גם כאשר המערכת פועלת בסביבה דינמית.

הדבר משמעותי במיוחד בשלושה תחומים מרכזיים.

1. ייצוב קו ראייה (Line-of-Sight Stabilization)

במערכת תצפית אלקטרו-אופטית, כל תנועה זוויתית בלתי רצויה עלולה לגרום לתזוזת התמונה ולפגיעה ביכולת העקיבה.

כאשר אות הג'יירוסקופ מכיל רעש משמעותי, הבקר עלול להגיב לתנודות שאינן מייצגות תנועה אמיתית.

שיפור ביצועי הרעש של SX3 מאפשר לבסס את פעולת הבקר על מדידה נקייה יותר, ובכך עשוי לצמצם תיקוני יתר ולשפר את יציבות קו הראייה.

2. פלטפורמות בלתי מאוישות (Unmanned Platforms)

כלים בלתי מאוישים פועלים לעיתים קרובות בסביבה המאופיינת ברעידות מנועים, שינויי כיוון מהירים ותנאי תנועה משתנים.

במערכות אלה נדרש חיישן אינרציאלי המסוגל לזהות תנועה אמיתית מבלי להעמיס על מערכת הבקרה רעש מיותר.

SX3 מספק בסיס טכנולוגי לשילוב מדידה אינרציאלית ברעש נמוך במערכות מסוג זה, תוך התאמת רוחב הפס והסינון לדרישות היישום.

3. מערכות עקיבה ומנגנוני הנעה מדויקים

במערכות עקיבה, הבקר נדרש להבחין בין שינוי אמיתי במיקום או במהירות הזוויתית לבין תנודות אקראיות במדידה.

רעש גבוה עלול לגרום לפקודות תיקון מיותרות, לשחיקה מוגברת של מנגנוני ההנעה ולפגיעה בדיוק העקיבה.

שימוש בחיישן בעל צפיפות רעש נמוכה מאפשר לצמצם את תרומת רעש המדידה לשגיאת הבקרה, בהתאם למאפייני המערכת.

כיצד לבחור IMU למערכת בקרה מהירה?

בחירת IMU אינה צריכה להתבסס על נתון יחיד במפרט הטכני.

מהנדס המתכנן מערכת ייצוב או בקרה דינמית צריך לבחון מספר פרמטרים במקביל:

קצב עדכון הנתונים (Data Rate): האם החיישן מספק מדידות בתדירות המתאימה למערכת הבקרה ולממשק התקשורת?

רוחב הפס (Bandwidth): האם החיישן מסוגל למדוד את תחום תדרי התנועה הרלוונטי, ללא הנחתה משמעותית של האות?

השהיה (Latency): כמה זמן חולף בין התנועה הפיזית לבין זמינות המדידה לבקר, ומה השפעת ההשהיה על מרווח היציבות?

צפיפות רעש (Noise Density): מהי רמת הרעש של החיישן, וכיצד היא משפיעה על הרעש הכולל ברוחב הפס הנדרש?

יציבות מדידה (Bias Stability): עד כמה משתנה נקודת האפס של החיישן לאורך זמן ובתנאי טמפרטורה משתנים?

עמידות סביבתית: האם החיישן מתאים לרמות הרעידות, הזעזועים והטמפרטורות הצפויות ביישום?

במערכות בקרה מהירות, חשוב במיוחד לבחון את הקשר בין הפרמטרים ולא להתייחס לכל אחד מהם בנפרד.

לדוגמה, חיישן בעל רוחב פס גבוה עשוי להיות פחות מתאים אם הוא מחייב סינון משמעותי כדי להגיע לרמת הרעש הנדרשת. מנגד, חיישן בעל רעש נמוך עשוי לאפשר שימוש בסינון מתון יותר ובכך לצמצם את ההשהיה הכוללת.

זהו ההיגיון ההנדסי העומד מאחורי ההתמקדות בביצועי רעש משופרים בדור SX3.

SX3 – מעבר למדידת תנועה, לשיפור ביצועי הבקרה

התפתחות חיישני IMU אינה מתמקדת עוד רק בהגדלת קצב הדגימה או בשיפור הדיוק הסטטי.

האתגר המרכזי במערכות בקרה מתקדמות הוא לספק מידע אינרציאלי נקי, מהיר ועדכני, המאפשר לבקר להגיב לתנועה אמיתית תוך צמצום השפעת הרעש וההשהיה.

טכנולוגיית SX2 VELOX Plus של Gladiator Technologies מהווה בסיס למערכות הדורשות מדידה אינרציאלית מהירה. דור SX3 מרחיב את ההתמקדות בביצועי הרעש ומציע למתכנני מערכות הבקרה אפשרויות נוספות לשיפור איכות המדידה.

היתרון המשמעותי של מדידה ברעש נמוך אינו רק בהשגת אות חלק יותר, אלא ביכולת לשלב בין איכות המדידה לבין הדרישות הדינמיות של המערכת.

במערכות ייצוב אלקטרו-אופטיות, פלטפורמות בלתי מאוישות ומנגנוני עקיבה מדויקים, שילוב נכון בין Noise, Bandwidth ו-Latency עשוי להיות ההבדל בין מערכת המגיבה לתנועה לבין מערכת המצליחה לפצות עליה בדיוק וביציבות.

שאלות נפוצות (FAQ)

האם Data Rate גבוה מעיד על חיישן IMU מהיר יותר?

לא בהכרח. Data Rate מציין את קצב עדכון הנתונים, אך אינו מעיד ישירות על רוחב הפס או על השהיית המדידה. חיישן עשוי לספק אלפי דגימות בשנייה, כאשר הנתונים עצמם עברו סינון או עיבוד המוסיפים השהיה.

מה ההבדל בין Bandwidth ל-Latency?

Bandwidth מתאר את תחום תדרי התנועה שהחיישן מסוגל למדוד ברמת תגובה מוגדרת. Latency מתאר את הזמן החולף בין התרחשות התנועה לבין זמינות המידע למערכת הבקרה. שני הפרמטרים משפיעים על התגובה הדינמית, אך אינם שקולים זה לזה.

מדוע רעש נמוך חשוב במערכת ייצוב?

רעש המדידה עלול לגרום לבקר לפרש תנודות אקראיות כתנועה אמיתית. כתוצאה מכך, הבקר עשוי להפעיל תיקונים מיותרים, העלולים לגרום לרעידות זעירות ולפגיעה בדיוק הייצוב. הפחתת הרעש מאפשרת מדידה נקייה יותר.

האם הגדלת רוחב הפס תמיד משפרת את ביצועי המערכת?

לא. רוחב פס גבוה מאפשר למדוד תנועות מהירות יותר, אך בדרך כלל מגדיל גם את הרעש הכולל. יש להתאים את רוחב הפס לתדרי התנועה הרלוונטיים ולדרישות הבקרה.

מה היתרון המרכזי של SX3 לעומת SX2 VELOX Plus?

דור SX3 שם דגש על ביצועי רעש משופרים של המדידה האינרציאלית. רעש נמוך יותר עשוי לאפשר הבחנה טובה יותר בתנועות קטנות, צמצום התלות בסינון אגרסיבי ושיפור איכות המידע הזמין לבקר. את מידת השיפור המספרית יש לבחון בהתאם למפרט ולתנאי המדידה של כל דגם.

האם חיישן בעל רעש נמוך מבטיח השהיה נמוכה?

לא. רעש והשהיה הם פרמטרים נפרדים. עם זאת, חיישן בעל רעש נמוך עשוי לאפשר שימוש בסינון מתון יותר, ובכך לסייע בצמצום ההשהיה הנובעת מעיבוד האות.

לאילו יישומים מתאימים חיישני IMU בעלי ביצועי רעש נמוכים?

חיישנים מסוג זה רלוונטיים במיוחד למערכות ייצוב אלקטרו-אופטיות, פלטפורמות בלתי מאוישות, מערכות ניווט, מנגנוני עקיבה מדויקים ומערכות בקרה דינמיות שבהן נדרשת הבחנה בין תנועה אמיתית לרעש מדידה.

מילון מונחים

IMU – Inertial Measurement Unit: יחידת מדידה אינרציאלית המשלבת חיישני תאוצה וג'יירוסקופים למדידת תנועה.

Data Rate / ODR: קצב עדכון הנתונים שמספק החיישן.

Bandwidth: תחום התדרים שבו החיישן מסוגל לעקוב אחר שינויים באות ברמת תגובה מוגדרת.

Latency: הזמן החולף בין התרחשות התנועה הפיזית לבין זמינות המדידה.

Noise Density: מדד לצפיפות הרעש של החיישן ביחס לתחום התדרים.

RMS Noise: מדד לרמת הרעש הכוללת בתחום תדרים מוגדר.

Bias Stability: יציבות נקודת האפס של החיישן לאורך זמן.

Jitter: תנודות קטנות ובלתי רצויות העלולות להופיע באות המדידה או בתגובת מערכת הבקרה.

Closed Loop Control: מערכת בקרה המשתמשת במשוב כדי להשוות בין המצב הרצוי למצב הנמדד ולבצע תיקונים.

Line-of-Sight Stabilization: ייצוב קו הראייה של מערכת אופטית או אלקטרו-אופטית ביחס לתנועת הפלטפורמה.

סיכום

בחירת חיישן IMU למערכת בקרה מהירה מחייבת הסתכלות רחבה יותר מדיוק סטטי או מקצב עדכון הנתונים.

רעש המדידה, רוחב הפס וההשהיה משפיעים יחד על איכות המידע שמקבל הבקר, על מרווח היציבות ועל יכולתה של המערכת להגיב לתנועה במהירות ובדיוק.

דור SX3 של Gladiator Technologies מדגיש את החשיבות של מדידה אינרציאלית ברעש נמוך, ומספק בסיס לתכנון מערכות ייצוב ובקרה מתקדמות.

במערכות בקרה מהירות, המטרה אינה רק למדוד מהר יותר, אלא למדוד נקי יותר, בזמן הנכון.

חברת אמירוניק, נציגת Gladiator Technologies בישראל, מסייעת למהנדסים ולמתכנני מערכות בבחירת חיישני IMU, ג'יירוסקופים וחיישני תאוצה בהתאם לדרישות הדינמיות, הסביבתיות והמערכתיות של היישום.

למידע נוסף, לקבלת מפרטים טכניים ולבחינת התאמת SX3 למערכת שלכם, ניתן לפנות לצוות ההנדסי של אמירוניק.

Tags: Gladiator_Technologies

Related Articles

איך לבחור IMU למערכת דינמית – למה "מדויק יותר" לא תמיד אומר "טוב יותר"

08/09/2026amironicLTD

מדוע שני IMU בעלי מפרט כמעט זהה סיפקו ביצועי ייצוב שונים לחלוטין?

01/06/2026amironicLTD

חיישנים כאבני יסוד / אינג' אמנון דולב

21/10/2017amironicLTD

פוסטים אחרונים

  • חיישני IMU למערכות בקרה מהירות – האיזון בין רעש, רוחב פס והשהיה
  • חיישני אינרציה בחימוש משוטט ובמערכות בלתי מאוישות – האתגרים שמעבר למפרט הטכני
  • דוושות רגל למכשור רפואי – שליטה מדויקת, תכנון מודולרי ואישור UL 60601-1
  • ציר 5 מ"מ, מיסב 5 מ"מ – אז למה ההרכבה נכשלת? סבולות והתאמות בתמסורת תולעת וגלגל תולעת (Worm Gear)
  • ניטור מסננים במערכות יניקה ושאיבת עשן – איך Pressure & Vacuum Switch יכול לזהות ירידה בביצועים בזמן אמת?

קטגוריות

  • Bend Sensor
  • Gears & Transmission
  • Hand Control
  • Hermetic Glass & Metal Seals
  • IR LAMPS
  • LCD HOUR METER
  • Mechanics
  • MEMS
  • Power Supply
  • Sealing
  • Tungsten & Molybdenum
  • Uncategorized
  • זיווד אלקטרוני
  • מא"זים
  • מד תאוצה
  • מונים ושעונים
  • מנועים
  • מפסק ואקום
  • מפסק לחץ
  • מפסק ללא מגע
  • מפסקי אוויר
  • מפסקי רגל
  • מפסקים אוטומטיים
  • מפסקים אטומים
  • מתגים
  • סנסור טמפרטורה
  • סנסור כוח
  • סנסור לחץ
  • סנסור מהירות
  • סנסור מיקום

צרו עמנו קשר

מלאו את הטופס ונציגנו ישובו אליכם במהרה

    שם (חובה)

    אימייל (חובה)

    טלפון

    תוכן ההודעה

    אתר זה מוגן על-ידי שירות reCAPTCHA וחלים עליו
    מדיניות הפרטיות ותנאי השימוש של גוגל.

    אמירוניק בע"מ

    רחוב רבינוביץ' 3, פתח-תקווה 4928144.
    טלפון: 03-9047744
    דוא"ל: office@amironic.co.il
    Email
    Facebook
    Twitter
    LinkedIn
    YouTube
    לצפיה והורדה של קובץ ה-ISO יש ללחוץ על על התמונה
    ISO 9001:2015 Certification
    • אינרציאלי MEMS
    • מאמ"תים
    • מפסקי רגל
    • מכניקה ותמסורת
    • סנסורים
    • מנועים
    • אלקטרוניקה
    • שליטה ביד
    • פתרונות הספק

    חדשות

    • חיישני IMU למערכות בקרה מהירות – האיזון בין רעש, רוחב פס והשהיה
    • חיישני אינרציה בחימוש משוטט ובמערכות בלתי מאוישות – האתגרים שמעבר למפרט הטכני
    • דוושות רגל למכשור רפואי – שליטה מדויקת, תכנון מודולרי ואישור UL 60601-1
    • ציר 5 מ"מ, מיסב 5 מ"מ – אז למה ההרכבה נכשלת? סבולות והתאמות בתמסורת תולעת וגלגל תולעת (Worm Gear)
    • ניטור מסננים במערכות יניקה ושאיבת עשן – איך Pressure & Vacuum Switch יכול לזהות ירידה בביצועים בזמן אמת?
    אודות אמירוניקצור קשרEnglish
    © 2022 Amironic All rights reserved. All Trademarks are the property of their respective owners.
    • הגדלת גופן
    • הקטנת גופן
    • תצוגת שחור לבן
    • מצב ניגודיות גבוהה
    • הדגשת קישורים
    • גופן קריא (אריאל)
    • איפוס