flagEnglish
flagעברית
רבינוביץ' 3, פתח-תקווה, ישראל
03-9047744
office@amironic.co.il
Facebook
Twitter
LinkedIn
YouTube
  • ראשי
  • מוצרים
    • אינרציאלי MEMS
      • ג'יירו ומדי תאוצה
      • מדיד IMU
      • INS/GPS
      • AHRS
    • מאמ”תים
      • מאמ"תים
      • מאמ"ת אלקטרוני
      • מאמ”תים לתעופה
      • מאמ”תים תרמיים
      • אטימות למפסקים וידיות
    • מפסקי רגל
      • פדלים ולחיצים
      • USB
      • מפסקי אוויר
      • מפסקים רפואיים
      • מפסקי רגל מודולריים
      • מפסקים תעשייתיים
      • מפסק רגל פוטנציומטרי
      • מפסקים אלחוטיים
    • מכניקה ותמסורת
      • גלגלי שיניים
      • ברגים אטומים
      • קופסאות תמסורת
      • קופלונגים
      • מיסבים
      • ברגים ומהדקים
      • קפיצים ופריטים מכניים
      • תנועה לינארית
      • בולמי זעזועים
    • סנסורים
      • תרמוסטטים
      • טמפרטורה
      • מיקום
      • לחץ
      • מהירות
      • מד מפלס (גובה נוזל)
      • מתמרי עומס
      • פוטנציומטרים ממברניים
      • סנסור FLEX
    • מנועים
      • זרם ישר עם תמסורת
      • זרם ישר ללא מברשות
      • מנועי צעד עם גיר
      • מנועי סרוו ו-Torque ללא מברשות
      • מנוע זרם ישר
    • אלקטרוניקה
      • נורות קסנון ואינפרא אדום
      • מונים ושעונים
      • מארזים למיקרו אלקטרוניקה
      • מתגים עמידים במים
      • מיקרו סוויץ’
    • שליטה ביד
      • ג’ויסטיקים ולחיצים
      • מפסקים אלקטרוניים
      • מפסקים למיטות חולים
      • בקר יד USB דגם Herga 6310
      • מפסקים לג’קוזי וטוחני אשפה
      • מפסקי לחץ
      • מפסק אינפרא אדום IR
    • פתרונות הספק
      • ספקי כח צבאיים וקשיחים
      • הגנה על מעגלים חכמה
      • מתאם הספק צבאי
      • ספק כוח צבאי תלת-ערוצי – עד 250W
    • חומרים
      • מוליבדן (Molybdenum) וסגסוגות מתקדמות – פתרונות חומרי גלם וייצור ליישומים קיצוניים
      • טונגסטן (Tungsten / Wolfram) וסגסוגות מתקדמות – חומרי גלם ופתרונות ייצור ליישומים קיצוניים
      • חומרי גלם לגלגלי שיניים
  • חנות
  • חברות
  • אודות אמירוניק
  • חדשות
  • צור קשר
Product was added to your cart

עגלת קניות

waze

תגית: Gladiator_Technologies

ראשי Posts Tagged "Gladiator_Technologies"

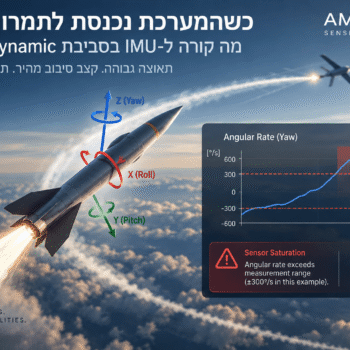
כשהמערכת נכנסת לתמרון קיצוני – מה קורה ל-IMU בסביבת High-Dynamic?

Gladiator_Technologies15/09/2026amironicLTD

במערכת High-Dynamic, השאלה הראשונה אינה "איזה IMU לבחור?"

השאלה הראשונה היא:

"מה הדבר הקיצוני ביותר שהמערכת צריכה למדוד בצורה נכונה?"

ברגע שמגדירים את ה-Dynamic Envelope, בחירת ה-IMU הופכת מתחרות בין מספרים ב-Datasheet להחלטה הנדסית המבוססת על המשימה.
איך לבחור IMU למערכת דינמית – למה "מדויק יותר" לא תמיד אומר "טוב יותר"

Gladiator_Technologies08/09/2026amironicLTD

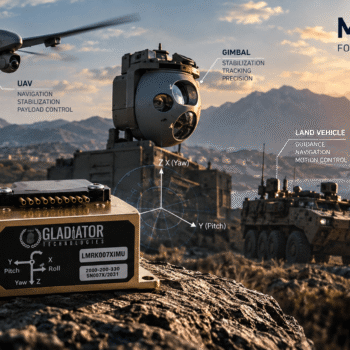
בחירת MEMS IMU למערכת דינמית אינה מסתכמת ב-Bias הנמוך ביותר. במערכות ייצוב, ניווט ובקרה יש לבחון יחד Bias, Noise, Bandwidth, Latency ו-Dynamic Range. המאמר מסביר באמצעות דוגמאות ו-Case Study מספרי מדוע Tactical Grade IMU שנראה מדויק יותר בדאטה-שיט אינו בהכרח הבחירה הטובה יותר למשימה.

Tactical Grade IMU: מה קורה לחיישן כשהמשימה מפסיקה להתנהג כמו המעבדה?

Gladiator_Technologies19/08/2026amironicLTD

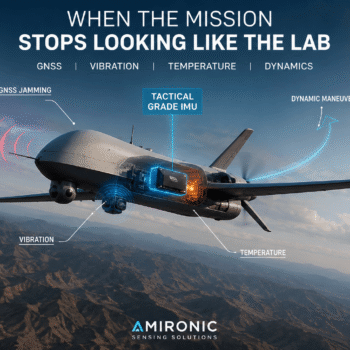
מה באמת הופך IMU ל-Tactical Grade? לא נתון אחד בדף המפרט, אלא היכולת לספק מידע שימושי כשהמשימה מפסיקה להתנהג כמו המעבדה. רעידות, שינויי טמפרטורה, דינמיקה מהירה ואובדן GNSS חושפים את ההבדל בין IMU שנראה טוב על הנייר לבין Tactical Grade IMU שמתאים למשימה.

האנטנה לא זזה – אז למה איבדנו את הקשר? תפקיד ה-IMU במערכות Antenna Positioning

Gladiator_Technologies09/08/2026amironicLTD

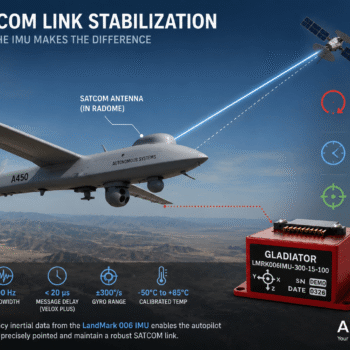
במערכות Antenna Positioning על פלטפורמות ניידות, מיקום האנטנה לבדו אינו מספיק. גלו כיצד IMU, Position Feedback, Latency ו-Pointing Error משפיעים על היכולת לשמור על קישור יציב גם בזמן תנועה.

כיצד הופך חיישן MEMS ל-IMU ברמה טקטית?

Gladiator_Technologies06/08/2026amironicLTD

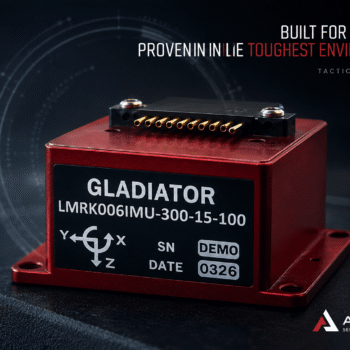
חיישן MEMS איכותי הוא רק נקודת ההתחלה. כדי להפוך אותו ל-IMU ברמה טקטית עליו לעבור תהליך הנדסי הכולל כיול, אפיון, מחזורי טמפרטורה, מבחני רעידות, מבחני הלם ואימות ביצועים. במאמר זה נבחן כיצד כל אחד מהשלבים הללו מבטיח שהמערכת תמשיך לספק נתוני ניווט מדויקים, יציבים וחזרתיים גם בתנאי הסביבה המאתגרים ביותר.

כשה-GPS משקר: מדוע IMU הופך לקריטי בעידן ה-Wingmen האוטונומיים

Gladiator_Technologies04/08/2026amironicLTD

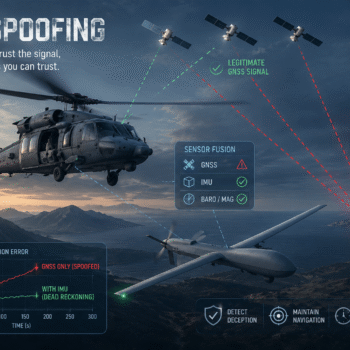
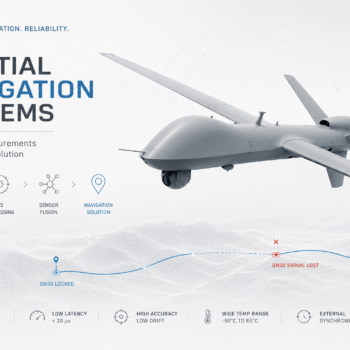
GNSS Spoofing הפך לאחד האיומים המשמעותיים ביותר על מערכות ניווט אוטונומיות. בניגוד לשיבוש אותות (Jamming), מתקפת Spoofing מספקת למערכת נתוני מיקום שגויים הנראים אמינים לחלוטין. במאמר זה נסביר כיצד Sensor Fusion ו-IMU מסייעים לזהות חוסר עקביות בין החיישנים, מדוע איכות ה-IMU הופכת לקריטית כאשר לא ניתן לסמוך על ה-GNSS, ואילו מאפייני ביצועים חשובים בבחירת מערכת ניווט אינרציאלית ליישומים מתקדמים.

מדוע משוב מיקום חשוב יותר מאי פעם בהתמודדות עם נחילי כטב"מים

Gladiator_Technologies, Variohm02/08/2026amironicLTD

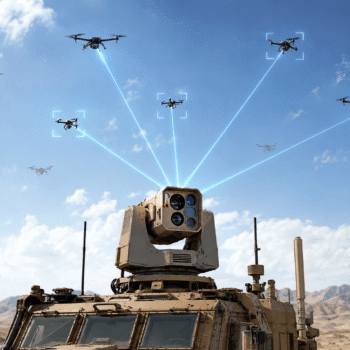
כולם מדברים על בינה מלאכותית, מכ"ם ואלגוריתמים לזיהוי כטב"מים. אבל בין החלטת האלגוריתם לבין היכולת לעקוב אחר נחיל בזמן אמת מסתתר אתגר הנדסי לא פחות חשוב – Position Feedback. במאמר זה נבחן כיצד חיישני מיקום, חיישני סביבה ויחידות IMU פועלים יחד כדי לאפשר מעבר מהיר בין מטרות, שמירה על קו ראייה יציב ושיפור ביצועי מערכות Counter-UAS גם בתנאי שטח דינמיים.

למה מערכת Counter-UAS מאבדת את הרחפן דווקא אחרי שזיהתה אותו?

Gladiator_Technologies26/07/2026amironicLTD

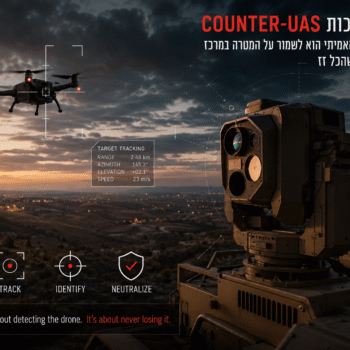
מערכות Counter-UAS יודעות כיום לזהות רחפנים במהירות גבוהה, אך גילוי הוא רק תחילת המשימה. האתגר האמיתי הוא לשמור על המטרה במרכז שדה הראייה גם כאשר הרחפן והפלטפורמה נעים בו-זמנית. במאמר זה נסביר מדוע ביצועי העקיבה תלויים בלולאת הבקרה כולה, מה תפקידו של הג'יירוסקופ במערכת, כיצד השהיה, רוחב סרט ורעש מדידה משפיעים על היכולת לעקוב אחר רחפנים דינמיים, ומדוע בחירת החיישן המתאים עשויה להיות ההבדל בין מערכת שמזהה את האיום לבין מערכת שממשיכה לעקוב אחריו עד לסיום המשימה.

כשאין GPS, כבר מאוחר מדי לבחור IMU

Gladiator_Technologies21/07/2026amironicLTD

כיצד משפיע IMU על מערכות ניווט טקטי כאשר אותות GNSS אינם זמינים? במאמר זה נסביר כיצד פרמטרים כמו Bias Stability, Bandwidth, Message Delay ו-ARW משפיעים על ביצועי מטע"די EO/IR, מחפשי טילים (Missile Seekers) ומערכות Laser Designator בסביבות GPS-denied.

איך באמת עובד האלגוריתם של מערכת ניווט אינרציאלית?

Gladiator_Technologies19/07/2026amironicLTD

איך באמת עובד אלגוריתם של מערכת ניווט אינרציאלית (INS)? במאמר זה נעקוב אחר כל שלב בתהליך – החל מקריאת נתוני ה־IMU, דרך פיצוי על שגיאות החיישנים, חישוב תנוחת הפלטפורמה באמצעות Quaternion, הסרת כוח הכבידה, אינטגרציה של מהירות ומיקום ועד לשילוב נתוני GNSS באמצעות Kalman Filter. מדריך הנדסי מעשי המסביר כיצד מדידות גולמיות הופכות לפתרון ניווט מדויק.

Posts pagination

1 2 3 4 >

פוסטים אחרונים

  • תכנון ממשק הפעלה ברגל ברכב ייעודי – מדריך למהנדס לבחירת Heavy Duty Foot Controls
  • מתגים ובקרי הפעלה לרכב ייעודי – Heavy Duty Controls לסביבת עבודה קשה
  • Footswitch לרכב ולציוד נייד – מתי נכון להפעיל מערכת באמצעות הרגל?
  • מתג Waterproof למערכות צבאיות ותעשייתיות – סקירת CPI B2000 ו-Case Study של B2030-15
  • כשהמערכת נכנסת לתמרון קיצוני – מה קורה ל-IMU בסביבת High-Dynamic?

קטגוריות

  • Bend Sensor
  • Gears & Transmission
  • Hand Control
  • Hermetic Glass & Metal Seals
  • IR LAMPS
  • LCD HOUR METER
  • Mechanics
  • MEMS
  • Power Supply
  • Sealing
  • Tungsten & Molybdenum
  • Uncategorized
  • זיווד אלקטרוני
  • מא"זים
  • מד תאוצה
  • מונים ושעונים
  • מנועים
  • מפסק ואקום
  • מפסק לחץ
  • מפסק ללא מגע
  • מפסקי אוויר
  • מפסקי רגל
  • מפסקים אוטומטיים
  • מפסקים אטומים
  • מתגים
  • סנסור טמפרטורה
  • סנסור כוח
  • סנסור לחץ
  • סנסור מהירות
  • סנסור מיקום

אמירוניק בע"מ

רחוב רבינוביץ' 3, פתח-תקווה 4928144.
טלפון: 03-9047744
דוא"ל: office@amironic.co.il
Email
Facebook
Twitter
LinkedIn
YouTube
לצפיה והורדה של קובץ ה-ISO יש ללחוץ על על התמונה
ISO 9001:2015 Certification
  • אינרציאלי MEMS
  • מאמ"תים
  • מפסקי רגל
  • מכניקה ותמסורת
  • סנסורים
  • מנועים
  • אלקטרוניקה
  • שליטה ביד
  • פתרונות הספק

חדשות

  • תכנון ממשק הפעלה ברגל ברכב ייעודי – מדריך למהנדס לבחירת Heavy Duty Foot Controls
  • מתגים ובקרי הפעלה לרכב ייעודי – Heavy Duty Controls לסביבת עבודה קשה
  • Footswitch לרכב ולציוד נייד – מתי נכון להפעיל מערכת באמצעות הרגל?
  • מתג Waterproof למערכות צבאיות ותעשייתיות – סקירת CPI B2000 ו-Case Study של B2030-15
  • כשהמערכת נכנסת לתמרון קיצוני – מה קורה ל-IMU בסביבת High-Dynamic?
אודות אמירוניקצור קשרEnglish
© 2022 Amironic All rights reserved. All Trademarks are the property of their respective owners.
  • הגדלת גופן
  • הקטנת גופן
  • תצוגת שחור לבן
  • מצב ניגודיות גבוהה
  • הדגשת קישורים
  • גופן קריא (אריאל)
  • איפוס