flagEnglish
flagעברית
רבינוביץ' 3, פתח-תקווה, ישראל
03-9047744
office@amironic.co.il
Facebook
Twitter
LinkedIn
YouTube
  • ראשי
  • מוצרים
    • אינרציאלי MEMS
      • ג'יירוסקופים בטכנולוגיית MEMS
      • יחידות מדידה אינרציאליות (IMU)
      • מדי תאוצה בטכנולוגיית MEMS
      • INS/GPS
      • AHRS
    • מאמ”תים
      • מאמ"תים
      • מאמ"ת אלקטרוני
      • מאמ”תים לתעופה
      • מאמ”תים תרמיים
      • אטימות למפסקים וידיות
    • מפסקי רגל
      • פדלים ולחיצים
      • USB
      • מפסקי אוויר
      • מפסקים רפואיים
      • מפסקי רגל מודולריים
      • מפסקים תעשייתיים
      • מפסק רגל פוטנציומטרי
      • מפסקים אלחוטיים
    • מכניקה ותמסורת
      • גלגלי שיניים
      • ברגים אטומים
      • קופסאות תמסורת
      • קופלונגים
      • מיסבים
      • ברגים ומהדקים
      • קפיצים ופריטים מכניים
      • תנועה לינארית
      • בולמי זעזועים
    • סנסורים
      • תרמוסטטים
      • טמפרטורה
      • מיקום
      • לחץ
      • מהירות
      • מד מפלס (גובה נוזל)
      • מתמרי עומס
      • פוטנציומטרים ממברניים
      • סנסור FLEX
    • מנועים
      • זרם ישר עם תמסורת
      • זרם ישר ללא מברשות
      • מנועי צעד עם גיר
      • מנועי סרוו ו-Torque ללא מברשות
      • מנוע זרם ישר
    • אלקטרוניקה
      • נורות קסנון ואינפרא אדום
      • מונים ושעונים
      • מארזים למיקרו אלקטרוניקה
      • מתגים עמידים במים
      • מיקרו סוויץ’
    • שליטה ביד
      • ג’ויסטיקים ולחיצים
      • מפסקים אלקטרוניים
      • מפסקים למיטות חולים
      • בקר יד USB דגם Herga 6310
      • מפסקים לג’קוזי וטוחני אשפה
      • מפסקי לחץ
      • מפסק אינפרא אדום IR
    • פתרונות הספק
      • ספקי כח צבאיים וקשיחים
      • הגנה על מעגלים חכמה
      • מתאם הספק צבאי
      • ספק כוח צבאי תלת-ערוצי – עד 250W
    • חומרים
      • מוליבדן (Molybdenum) וסגסוגות מתקדמות – פתרונות חומרי גלם וייצור ליישומים קיצוניים
      • טונגסטן (Tungsten / Wolfram) וסגסוגות מתקדמות – חומרי גלם ופתרונות ייצור ליישומים קיצוניים
      • חומרי גלם לגלגלי שיניים
  • חנות
  • חברות
  • אודות אמירוניק
  • חדשות
  • צור קשר
Product was added to your cart

עגלת קניות

waze

כיצד רעידות והלם מכני משפיעים על דיוק חיישני IMU?

MEMS03/11/2026amironicLTD

1. מבוא – האם חיישן IMU ששרד הלם מכני בהכרח ממשיך למדוד במדויק?

יחידות מדידה אינרציאליות (Inertial Measurement Units – IMU) משמשות למדידת תאוצה ומהירות זוויתית במערכות ניווט, ייצוב ובקרה. הן מותקנות במגוון רחב של יישומים, החל מכלי טיס בלתי מאוישים (UAV), מערכות אלקטרו-אופטיות (EO/IR) ומערכות נשק מיוצבות, ועד כלי רכב צבאיים, רובוטיקה ומערכות תעשייתיות הפועלות בתנאים דינמיים.

בסביבות אלה, חיישני ה-IMU נחשפים לעיתים לרעידות מכניות (Vibration), להלמים קצרים (Mechanical Shock) ולשינויי תאוצה מהירים.

מקורות ההפרעה עשויים לכלול מנועים, מדחפים, תמסורות, תנועת כלי רכב על פני שטח משובש, ירי, נחיתות קשות או פעולת מנגנונים מכניים בקרבת החיישן.

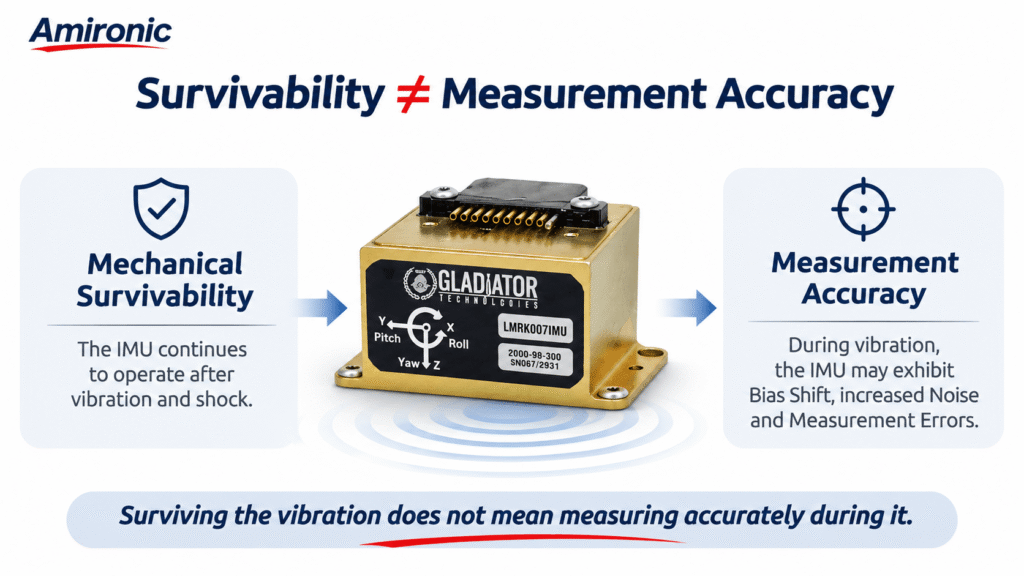
אחת הטעויות הנפוצות בבחירת IMU היא ההנחה שאם החיישן תוכנן לעמוד ברמות גבוהות של רעידות והלם מכני, הוא בהכרח ימשיך למדוד במדויק גם במהלך החשיפה אליהן.

בפועל, מדובר בשתי דרישות הנדסיות שונות.

שרידות מכנית (Mechanical Survivability) מתארת את יכולתו של החיישן לעמוד בעומסים מכניים מבלי להינזק או לאבד את תפקודו.

דיוק מדידה בתנאים דינמיים (Measurement Accuracy Under Dynamic Conditions) מתאר את יכולתו לספק נתוני תאוצה ומהירות זוויתית אמינים גם כאשר המערכת נתונה לרעידות ולהפרעות מכניות.

חיישן עשוי לעמוד בהלם מכני חזק, להמשיך לפעול לאחריו ולעבור בדיקת תקינות, אך במהלך האירוע עצמו להציג רעש מוגבר, סטייה במדידה (Bias Shift), שגיאות הנובעות מאי-ליניאריות או רוויה רגעית של ערוצי המדידה.

במערכת ניווט אינרציאלית, שגיאות כאלה עלולות להצטבר עם הזמן ולהשפיע על חישוב המיקום, המהירות והאוריינטציה. במערכת ייצוב אלקטרו-אופטית, הן עלולות לגרום לתיקוני ייצוב שגויים, לרעידות בתמונה ולפגיעה בדיוק הכוונת או המעקב.

לכן, בעת בחירת IMU ליישומים דינמיים, לא מספיק לבדוק את דירוגי ה-Shock וה-Vibration המופיעים במפרט הטכני.

יש לבחון גם את מאפייני הרעש, יציבות ה-Bias, טווח המדידה, רוחב הפס (Bandwidth), קצב הדגימה והתנהגות החיישן בזמן החשיפה להפרעות מכניות.

השאלה ההנדסית החשובה אינה רק האם החיישן ישרוד את הסביבה, אלא עד כמה ניתן לסמוך על הנתונים שהוא מספק בזמן שהוא פועל בתוכה.

2. ההבדל בין רעידות (Vibration) להלם מכני (Shock)

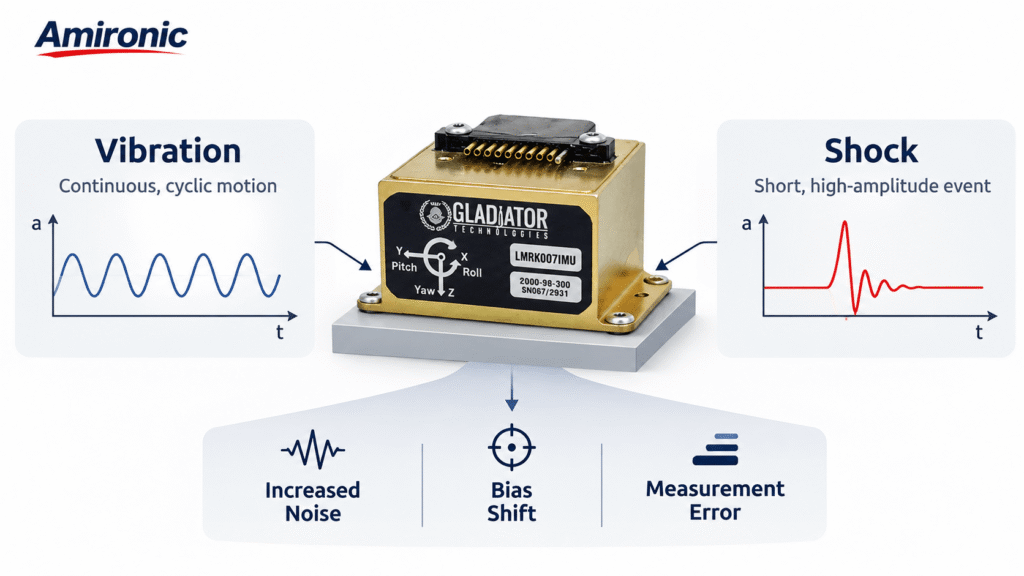
למרות שרעידות והלם מכני נחשבים שניהם לעומסים דינמיים, הם שונים באופיים, במשך החשיפה ובהשפעתם על ביצועי החיישן.

2.1 רעידות מכניות – Vibration

רעידות מכניות הן תנודות חוזרות של המערכת סביב מצב שיווי משקל. הן עשויות להיות מחזוריות, אקראיות או שילוב של מספר מקורות ותדרים.

לדוגמה, IMU המותקן בכלי טיס בלתי מאויש עשוי להיחשף לרעידות שמקורן במנוע, במדחף ובמבנה כלי הטיס. רעידות אלה מועברות דרך נקודות ההתקנה אל גוף החיישן ואל רכיבי ה-MEMS שבתוכו.

ההשפעה על המדידה תלויה במספר גורמים:

  • תדר הרעידות (Frequency): תדרים שונים עשויים להשפיע באופן שונה על התגובה המכנית והאלקטרונית של החיישן.
  • עוצמת הרעידות (Amplitude): ככל שעוצמת התאוצה הדינמית גבוהה יותר, כך גדל הסיכון לשגיאות מדידה ולחריגה מטווח המדידה.
  • משך החשיפה (Duration): רעידות מתמשכות עשויות להשפיע על יציבות המדידה לאורך זמן.
  • מאפייני ההתקנה (Mounting): מבנה ההתקנה עלול להגביר או להחליש רעידות בתדרים מסוימים.
  • רוחב הפס של החיישן (Bandwidth): קובע אילו רכיבי תדר נמדדים ומועברים דרך שרשרת המדידה, ובאיזו עוצמה.

חשוב להדגיש כי רעידות אינן בהכרח גורמות לנזק פיזי לחיישן.

במקרים רבים, החיישן ממשיך לפעול כרגיל מבחינה חשמלית ומכנית, אך איכות המדידה נפגעת.

הפגיעה עשויה להתבטא ברעש מוגבר, בשגיאת Bias הנוצרת בזמן הרעידות או בתגובה לא רצויה של החיישן לתדרים שמקורם בסביבה המכאנית.

2.2 הלם מכני – Mechanical Shock

הלם מכני הוא אירוע קצר יחסית, המאופיין בשינוי מהיר של התאוצה ובדרך כלל בעומס שיא גבוה.

אירועים כאלה עשויים להתרחש בזמן ירי, פגיעה בקרקע, נחיתה קשה, התנגשות או הפעלה פתאומית של מנגנון מכני.

בניגוד לרעידות מתמשכות, הלם מכני מתאפיין בדרך כלל בפרק זמן קצר ובעומס רגעי גבוה.

בעת בחינת עמידות החיישן להלם מכני, יש להתייחס לא רק לתאוצת השיא, אלא גם למשך הפולס, לצורתו ולתכולת התדרים שלו.

לדוגמה, שני אירועי Shock בעלי אותה תאוצת שיא של 500g עשויים להשפיע באופן שונה על החיישן אם משך הפולס וצורתו שונים.

מבחינת ביצועי המדידה, הלם מכני עלול לגרום למספר תופעות:

  • רוויה רגעית (Saturation) כאשר התאוצה חורגת מטווח המדידה.
  • שגיאות זמניות במהלך האירוע ובשלב ההתאוששות.
  • תנודות מכניות חולפות (Ringing) בעקבות עירור של תהודות.
  • שינוי זמני או קבוע ב-Bias בעקבות עומס מכני משמעותי.
  • במקרים קיצוניים, נזק מכני או שינוי במאפייני הכיול.

לכן, דירוג Shock גבוה אינו מבטיח שהחיישן יוכל למדוד את האירוע עצמו במדויק.

2.3 מדוע ההבחנה חשובה?

נבחן שתי מערכות שונות.

במערכת ייצוב מצלמה המותקנת על כלי טיס בלתי מאויש, האתגר המרכזי עשוי להיות רעידות מתמשכות בתדרים שונים. במקרה כזה, רעש המדידה, תגובת התדרים ושגיאות הנוצרות עקב רעידות הם גורמים מרכזיים בביצועי המערכת.

לעומת זאת, במערכת המותקנת על פלטפורמה החשופה להלמים מכניים חזקים, יש לבחון גם את טווח התאוצה, יכולת השרידות, התנהגות החיישן בזמן האירוע וזמן ההתאוששות לאחריו.

בשני המקרים נדרש IMU המתאים לסביבה הדינמית, אך הקריטריונים לבחירתו אינם בהכרח זהים.

המסקנה: עמידות ברעידות, עמידות בהלם מכני ודיוק מדידה בזמן החשיפה הם שלושה מאפיינים שונים, שיש לבדוק בנפרד בעת בחירת IMU.
3. שרידות מכנית לעומת דיוק מדידה בזמן רעידות

אחד ההבדלים החשובים ביותר בבחירת יחידת מדידה אינרציאלית (IMU) הוא ההבחנה בין יכולתו של החיישן לשרוד תנאי סביבה קשים לבין יכולתו לשמור על דיוק המדידה בזמן החשיפה לתנאים אלה.

במפרטים טכניים של חיישני IMU ניתן למצוא לעיתים נתונים מרשימים של עמידות בהלם מכני (Shock) וברעידות (Vibration). עם זאת, נתונים אלה אינם מעידים בהכרח על איכות המדידה במהלך האירוע.

3.1 שרידות מכנית – Mechanical Survivability

שרידות מכנית מתארת את יכולתו של החיישן לעמוד בעומסים מכניים מבלי להינזק או לאבד את תפקודו.

בדיקות שרידות עשויות לכלול חשיפה להלמים בעוצמות גבוהות, לרעידות בתדרים שונים ולעומסים מכניים המדמים את סביבת העבודה הצפויה.

לאחר הבדיקה נבחן אם החיישן ממשיך לפעול ואם מאפייניו עומדים בדרישות שהוגדרו.

לדוגמה, חיישן שעבר בדיקת Shock בעוצמה מסוימת עשוי להיחשב כעמיד לאותו פרופיל בדיקה, גם אם במהלך ההלם עצמו המדידה הייתה רוויה או לא מדויקת.

לכן, חשוב להבחין בין שני מצבים:

  • Operational Shock: החיישן נדרש להמשיך לפעול במהלך האירוע, בהתאם לקריטריונים שהוגדרו.
  • Non-Operational Shock: החיישן נדרש לשרוד את האירוע ולחזור לפעילות תקינה לאחריו, ללא דרישה למדידה במהלך ההלם.

גם כאשר מצוין דירוג Operational Shock, אין להסיק ממנו באופן אוטומטי שהחיישן שומר על דיוק המדידה הנומינלי לאורך כל האירוע.

3.2 דיוק מדידה בזמן רעידות – Performance Under Vibration

כאשר IMU פועל בסביבה רועדת, החיישנים הפנימיים נחשפים לתאוצות ולתנועות זוויתיות הנובעות מהרעידות עצמן.

חלק מהתנועות האלה הן תנועות אמיתיות של הפלטפורמה, ולכן החיישן אמור למדוד אותן. אולם בנוסף עלולות להופיע שגיאות הנובעות ממאפייני החיישן, מתגובתו הדינמית ומהעיבוד האלקטרוני של האות.

השגיאות עשויות לכלול:

  • Noise: רכיבי רעש במדידה, העלולים להשפיע על איכות הנתונים ועל ביצועי מערכת הבקרה.
  • Bias Shift: שינוי בהיסט המדידה בזמן החשיפה לרעידות או בעקבותיה.
  • Scale Factor Error: שגיאה ביחס שבין התאוצה או המהירות הזוויתית האמיתית לבין הערך הנמדד.
  • Cross-Axis Sensitivity: השפעה של תנועה בציר אחד על המדידה בציר אחר.
  • Vibration Rectification Error: היווצרות רכיב שגיאה ממוצע כתוצאה מתגובה לא ליניארית לרעידות.

שגיאות אלה עשויות להופיע גם כאשר החיישן פועל בתוך טווח המדידה המוגדר שלו, ללא נזק מכני וללא הודעת תקלה.

3.3 מדוע ההבדל קריטי במערכות ניווט וייצוב?

במערכת ניווט אינרציאלית, נתוני התאוצה והמהירות הזוויתית משמשים לחישוב מצב התנועה של הפלטפורמה.

שגיאה במדידת התאוצה עלולה להצטבר לשגיאה במהירות ובהמשך גם במיקום. שגיאה במדידת המהירות הזוויתית עלולה לגרום לסטייה בחישוב האוריינטציה ולהשפיע גם על חישובי הניווט.

במערכת ייצוב אלקטרו-אופטית (EO/IR), שגיאות במדידת התנועה עלולות לגרום למערכת הבקרה להגיב לתנועה שאינה קיימת או לבצע תיקון שאינו מתאים לתנועה האמיתית.

התוצאה עשויה להיות ירידה ביציבות התמונה, פגיעה בדיוק המעקב או הגדלת שגיאת הכוונת.

המשמעות היא שגם חיישן בעל עמידות מכנית גבוהה עשוי שלא להתאים ליישום הדורש מדידה מדויקת במיוחד בתנאי רעידות.

כלל הנדסי חשוב: דירוגי Shock ו-Vibration מתארים את העמידות בתנאי הבדיקה שהוגדרו. כדי להעריך את איכות המדידה בזמן רעידות, יש לבחון בנפרד את ביצועי החיישן תחת עומס דינמי.

4. כיצד רעידות משפיעות על חיישני MEMS?

חיישני MEMS (Micro-Electro-Mechanical Systems) מבוססים על מבנים מיקרו-מכניים זעירים המגיבים לתאוצה או לתנועה זוויתית.

במד תאוצה MEMS, תאוצה חיצונית גורמת לתזוזה או לשינוי במצבו של מבנה מכני זעיר, והמערכת האלקטרונית ממירה את התגובה לאות מדידה.

בג'יירוסקופ MEMS, מדידת המהירות הזוויתית מבוססת בדרך כלל על תגובת מבנה רוטט לכוחות קוריוליס.

מכיוון שהמדידה מבוססת על התנהגות מכנית, רעידות חיצוניות עשויות להשפיע על תגובת החיישן ועל איכות האות המתקבל.

4.1 רעש מדידה – Measurement Noise

רעש הוא אחד הפרמטרים המרכזיים המשפיעים על ביצועי חיישני IMU.

במפרטים טכניים נהוג לתאר את מאפייני הרעש באמצעות פרמטרים כגון:

  • ARW – Angle Random Walk: מדד לרעש בג'יירוסקופ.
  • VRW – Velocity Random Walk: מדד לרעש במד תאוצה.
  • Noise Density: צפיפות הרעש של החיישן ביחס לרוחב הפס.

חשוב להבחין בין הרעש העצמי של החיישן לבין תנודות אמיתיות של הפלטפורמה.

כאשר מערכת נחשפת לרעידות, חלק מהשינויים באות המדידה עשויים לייצג תנועה פיזית אמיתית, בעוד שחלק אחר עשוי לנבוע משגיאות מדידה או מהשפעות לא רצויות של הרעידות על החיישן.

לכן, עלייה בתנודתיות של אות המדידה אינה מעידה בהכרח על עלייה ברעש העצמי של החיישן.

במערכות ייצוב, ההבחנה חשובה במיוחד: מערכת הבקרה צריכה להגיב לתנועה האמיתית של הפלטפורמה, אך להימנע מתגובה מוגזמת לרעש ולשגיאות מדידה.

4.2 שינוי בהיסט המדידה – Bias Shift

Bias הוא היסט במדידה, הגורם לחיישן להציג ערך שאינו אפס גם כאשר הגודל הנמדד אמור להיות אפס.

לדוגמה, ג'יירוסקופ הנמצא במנוחה עשוי להציג מהירות זוויתית קטנה שאינה נובעת מתנועה אמיתית.

בתנאי רעידות, ה-Bias עשוי להשתנות כתוצאה מהשפעות מכניות, מאי-ליניאריות או מצימוד בין תנועות שונות למנגנון המדידה.

שינוי כזה עלול להופיע בזמן הרעידות בלבד, אך במקרים מסוימים עשוי להימשך גם לאחר שהרעידות פסקו.

במערכות ניווט, שינוי Bias עלול להיות משמעותי במיוחד משום שהוא עשוי ליצור שגיאה מצטברת לאורך זמן.

4.3 שגיאות Scale Factor ואי-ליניאריות

Scale Factor מתאר את היחס בין הגודל הפיזיקלי הנמדד לבין אות היציאה של החיישן.

בחיישן אידיאלי, היחס הזה נשאר קבוע לאורך טווח המדידה.

בפועל, חיישנים עשויים להציג אי-ליניאריות, תלות בטמפרטורה ושינויים בתגובה כתלות בעומס הדינמי.

כאשר החיישן נחשף לרעידות משמעותיות, אי-ליניאריות עלולה לגרום לכך שהתגובה לרעידות אינה סימטרית לחלוטין.

כתוצאה מכך, גם רעידות בעלות ממוצע תאוצה אפס עשויות ליצור שגיאה בעלת ממוצע שאינו אפס.

תופעה זו קשורה ישירות ל-Vibration Rectification Error, שעליה נרחיב בפרק הבא.

4.4 רגישות בין צירים – Cross-Axis Sensitivity

יחידות IMU מודדות בדרך כלל תאוצה ומהירות זוויתית בשלושה צירים אורתוגונליים.

במערכת אידיאלית, תאוצה בציר אחד אינה אמורה להשפיע על המדידה בציר אחר.

בפועל, חוסר יישור מכני, רגישות בין צירים ומאפיינים לא אידיאליים של החיישן עלולים לגרום לצימוד בין המדידות.

לדוגמה, רעידות חזקות בציר האנכי של כלי רכב עשויות להשפיע גם על המדידה בצירים האופקיים.

במערכות הפועלות בסביבה דינמית, חשוב לבחון לא רק את ביצועי כל ציר בנפרד, אלא גם את התנהגות החיישן כאשר מופעלים עומסים במספר צירים בו-זמנית.

4.5 תהודה מכנית – Mechanical Resonance

לכל מבנה מכני קיימים תדרים טבעיים שבהם הוא עשוי להגיב בעוצמה מוגברת לעירור חיצוני.

תופעה זו נקראת תהודה מכנית (Mechanical Resonance).

כאשר תדרי הרעידות בסביבת ההתקנה קרובים לתדר תהודה של המבנה, של מכלול ההתקנה או של רכיבים פנימיים, התאוצה המקומית המגיעה לחיישן עשויה להיות גבוהה משמעותית מזו הנמדדת בנקודת מקור הרעידות.

לכן, ביצועי IMU אינם תלויים רק בחיישן עצמו, אלא גם במבנה המכני שאליו הוא מחובר.

תכנון נכון של ההתקנה, בחירת מיקום מתאים ובחינת תגובת התדרים של המערכת עשויים להיות חשובים לא פחות מבחירת החיישן.

המסקנה: השפעת הרעידות על חיישני MEMS אינה מוגבלת לרעש מדידה בלבד. היא עשויה לכלול שינויים ב-Bias, שגיאות אי-ליניאריות, רגישות בין צירים והגברה מכנית של רעידות בתדרים מסוימים.

5. Vibration Rectification Error – כיצד רעידות יוצרות שגיאת תאוצה קבועה לכאורה?

אחת התופעות החשובות בבחינת ביצועי מדי תאוצה בסביבה דינמית היא Vibration Rectification Error, או בקיצור VRE.

התופעה מתארת מצב שבו רעידות מכניות, גם כאשר התאוצה הממוצעת שלהן היא אפס, יוצרות שגיאת מדידה בעלת רכיב ממוצע שאינו אפס.

במילים אחרות, מד התאוצה עשוי להציג שינוי קבוע לכאורה בתאוצה, למרות שלא התרחשה תאוצה ממוצעת אמיתית בכיוון הנמדד.

5.1 כיצד נוצרת התופעה?

נבחן מד תאוצה המותקן על פלטפורמה החשופה לרעידות מחזוריות.

במצב אידיאלי, כאשר התאוצה משתנה באופן סימטרי בין ערכים חיוביים ושליליים, הממוצע של רכיב הרעידות לאורך מחזור שלם יהיה אפס.

אולם חיישני MEMS אינם מערכות אידיאליות לחלוטין.

אי-ליניאריות בתגובה המכנית או האלקטרונית עשויה לגרום לכך שהתגובה לתאוצה חיובית אינה זהה לחלוטין לתגובה לתאוצה שלילית.

כתוצאה מכך, לאחר מיצוע אות המדידה עשוי להישאר רכיב שגיאה שאינו מתבטל.

רכיב זה עשוי להיראות כמו שינוי ב-Bias של מד התאוצה, אף שמקורו ברעידות עצמן.

5.2 מדוע VRE משמעותי במיוחד במערכות ניווט?

במערכת ניווט אינרציאלית, נתוני התאוצה משמשים לחישוב שינויי מהירות ומיקום.

כאשר רעידות יוצרות שגיאת תאוצה ממוצעת, מערכת הניווט עלולה לפרש אותה כתאוצה אמיתית של הפלטפורמה.

מכיוון שהשגיאה אינה בהכרח מתאפסת לאורך זמן, היא עלולה לגרום להצטברות שגיאות במהירות ובמיקום.

לדוגמה, בכלי טיס בלתי מאויש הפועל במשך זמן ממושך תחת רעידות מנוע, שגיאת תאוצה קטנה אך מתמשכת עלולה להשפיע על פתרון הניווט האינרציאלי.

השפעתה בפועל תלויה במשך הפעולה, באלגוריתם הניווט, בשילוב עם חיישנים נוספים וביכולת המערכת לזהות או לפצות על השגיאה.

5.3 כיצד מתארים Vibration Rectification במפרט טכני?

במפרטים של מדי תאוצה, Vibration Rectification מתואר לעיתים באמצעות מקדם ביחידות של µg/g².

המקדם מבטא את הרגישות של שגיאת התאוצה הממוצעת לעוצמת הרעידות, כאשר זו מיוצגת באמצעות ערך RMS ובהתאם לתנאי הבדיקה שהוגדרו.

במודל קירוב פשוט, שגיאת התאוצה הנוצרת עקב רעידות עשויה להיות פרופורציונלית לריבוע עוצמת הרעידות.

המשמעות ההנדסית חשובה: הכפלת עוצמת הרעידות עשויה להגדיל את שגיאת ה-VRE פי ארבעה, כל עוד מודל הקירוב מתאים לתנאי המדידה.

עם זאת, השגיאה בפועל תלויה גם בתדר הרעידות, בכיוונן, במאפייני החיישן ובתנאי הבדיקה. לכן אין להשתמש במקדם יחיד כדי לחזות את ביצועי החיישן בכל סביבת רעידות אפשרית.

5.4 דוגמה מנתוני Gladiator Technologies – מדי התאוצה GA50 ו-GA100

בנתוני היצרן של Gladiator Technologies ניתן למצוא התייחסות מפורשת ל-Vibration Rectification Error בסדרות מדי התאוצה GA50 ו-GA100.

בסדרת GA50, המבוססת על טכנולוגיית Open-Loop, מופיעים ערכי Vibration Rectification שונים בהתאם לטווח המדידה:

טווח מדידה GA50 Vibration Rectification
±5g 150 µg/g²
±15g 60 µg/g²
±40g 25 µg/g²
±70g 15 µg/g²

נתונים אלה מתייחסים לתנאי הבדיקה המוגדרים במצגת היצרן, הכוללים תחום תדרים של 10-2000Hz.

ניתן לראות כי בדגמים המוצגים, ככל שטווח המדידה גדל, מקדם ה-Vibration Rectification קטן.

עם זאת, אין להסיק מכך שכל מד תאוצה בעל טווח גבוה יהיה בהכרח מדויק יותר בתנאי רעידות. התוצאה תלויה בתכנון החיישן ובמאפייני הביצועים שלו.

בסדרת GA100, המבוססת על טכנולוגיית Closed-Loop, מופיעים ערכי Vibration Rectification של 40 µg/g² בגרסת A ושל 25 µg/g² בגרסאות B, C ו-D, לפי נתוני הביצועים הראשוניים של היצרן.

נתונים אלה מדגימים כיצד יצרן יכול לאפיין את רגישות מד התאוצה לרעידות, מעבר לפרמטרים המקובלים של רעש, Bias וטווח מדידה.

חשוב לציין כי נתוני GA50 ו-GA100 מתייחסים למדי תאוצה נפרדים, ואינם מהווים מפרט VRE של יחידות ה-IMU מסדרת LandMark.

5.5 מדוע סינון דיגיטלי אינו בהכרח פותר את הבעיה?

אחת הגישות המקובלות להפחתת השפעת רעידות על אות המדידה היא שימוש במסננים דיגיטליים.

סינון עשוי להפחית רכיבי תדר לא רצויים ולשפר את איכות האות המועבר למערכת הבקרה או הניווט.

אולם כאשר רעידות יוצרות שגיאת Vibration Rectification בעלת רכיב ממוצע, סינון פשוט של תדרי הרעידות אינו בהכרח מסיר את השגיאה.

הסיבה היא שהשגיאה כבר הופיעה כרכיב איטי או קבוע לכאורה באות המדידה.

לכן, התמודדות עם VRE עשויה לדרוש שילוב של בחירת חיישן מתאים, תכנון מכני נכון, אפיון סביבת הרעידות ושיטות פיצוי מתקדמות.

המסקנה: Vibration Rectification Error היא דוגמה לכך שרעידות אינן רק מקור להפרעות בתדר גבוה. הן עשויות ליצור שגיאת תאוצה ממוצעת, שאינה נעלמת בהכרח באמצעות סינון ועלולה להשפיע על דיוק הניווט לאורך זמן.

6. השפעת הלם מכני על מדידה, התאוששות ויציבות הכיול

בניגוד לרעידות מתמשכות, הלם מכני (Mechanical Shock) מתאפיין בדרך כלל באירוע קצר בעל תאוצת שיא גבוהה.

במערכות צבאיות ותעשייתיות, אירועים כאלה עשויים להתרחש במהלך ירי, פגיעה, נחיתה קשה, התנגשות או הפעלה של מנגנון מכני.

בעת בחירת IMU לסביבה כזו, חשוב לבחון שלושה היבטים נפרדים: התנהגות החיישן בזמן ההלם, יכולת ההתאוששות לאחריו ויציבות מאפייני הכיול.

6.1 מדידה בזמן ההלם

כאשר חיישן נחשף להלם מכני, התאוצה הרגעית עשויה להיות גבוהה משמעותית מהתאוצות המאפיינות את הפעולה הרגילה של המערכת.

אם התאוצה חורגת מטווח המדידה של מד התאוצה, אות היציאה עלול להגיע לרוויה (Saturation).

במצב כזה, החיישן אינו מסוגל לייצג באופן מלא את התאוצה שהתרחשה בפועל.

לדוגמה, מד תאוצה בעל טווח של ±98g אינו מיועד למדוד במדויק תאוצה של 150g, גם אם המבנה המכני שלו מסוגל לשרוד אירוע כזה.

חשוב להדגיש כי טווח מדידה ועמידות בהלם מכני הם שני פרמטרים שונים.

6.2 התאוששות לאחר הלם – Shock Recovery

לאחר אירוע Shock, החיישן עשוי להזדקק לפרק זמן מסוים עד שאות המדידה יחזור להתנהגות הרגילה שלו.

משך ההתאוששות עשוי להיות מושפע ממאפייני המבנה המכני, מתהודות פנימיות, ממעגלי העיבוד ומאלגוריתמי הסינון.

במערכות שבהן נדרש מידע אינרציאלי מיד לאחר אירוע מכני חזק, זמן ההתאוששות עשוי להיות פרמטר משמעותי.

לדוגמה, מערכת ייצוב המותקנת על פלטפורמה החשופה להלם עשויה להידרש לחזור במהירות למדידה יציבה כדי להמשיך במשימת המעקב או הכוונת.

לכן, כאשר היישום מחייב מדידה מדויקת מיד לאחר אירוע Shock, מומלץ לבחון את התנהגות החיישן בתנאי בדיקה המייצגים את האירוע הצפוי.

6.3 שינוי Bias בעקבות הלם מכני

אירוע Shock משמעותי עשוי לגרום לשינוי זמני או קבוע בהיסט המדידה.

שינוי כזה עלול להתרחש כתוצאה ממאמצים מכניים, שינויים זעירים במבנה החיישן או השפעה על מאפייני ההתקנה.

גם כאשר החיישן ממשיך לפעול באופן תקין, שינוי ב-Bias עלול להשפיע על דיוק המדידה.

במערכת ניווט, שינוי שלא זוהה ולא תוקן עשוי לגרום להצטברות שגיאות.

לכן, ביישומים רגישים במיוחד, חשוב לבחון לא רק אם החיישן שרד את ההלם, אלא גם אם מאפייני המדידה שלו נשמרו לאחריו.

6.4 האם עמידות גבוהה ב-Shock מבטיחה יציבות כיול?

לא בהכרח.

עמידות מכנית גבוהה מעידה על התאמה לתנאי הבדיקה ולקריטריוני הקבלה שהוגדרו, אך אינה מבטיחה שכל פרמטרי הכיול נשארים ללא שינוי.

כדי להעריך את יציבות החיישן לאחר הלם, ניתן להשוות את מאפייני המדידה לפני האירוע ואחריו.

בדיקות כאלה עשויות לכלול:

  • שינוי ב-Bias.
  • שינוי ב-Scale Factor.
  • שינוי ברעש המדידה.
  • בדיקת תקינות הצירים ורגישות בין צירים.
  • בדיקת חזרה לפעולה תקינה לאחר האירוע.

המסקנה: בעת בחירת IMU לסביבה הכוללת הלמים מכניים, יש לבחון בנפרד את יכולת השרידות, טווח המדידה, ההתנהגות בזמן ההלם ויציבות המדידה לאחריו.

7. מדוע טווח מדידה גבוה וקצב דגימה מהיר אינם מבטיחים דיוק בתנאי רעידות?

שני נתונים בולטים במפרטים של יחידות IMU מתקדמות הם טווח המדידה (Measurement Range) וקצב הנתונים (Data Rate).

שניהם חשובים במיוחד ביישומים דינמיים, אך אינם מספקים לבדם תמונה מלאה של ביצועי החיישן.

7.1 טווח מדידה גבוה – יתרון בתנאים דינמיים

טווח מדידה גבוה מאפשר לחיישן למדוד תאוצות או מהירויות זוויתיות גדולות יותר מבלי להגיע לרוויה.

במערכות החשופות לתמרונים חדים, תאוצות גבוהות או תנועות זוויתיות מהירות, זהו יתרון משמעותי.

עם זאת, הגדלת טווח המדידה עשויה להיות כרוכה בפשרות בפרמטרים אחרים, בהתאם לתכנון החיישן.

לדוגמה, חיישן בעל טווח תאוצה רחב יותר אינו בהכרח מציג רעש נמוך יותר, Bias יציב יותר או רגישות נמוכה יותר לרעידות.

לכן, יש לבחור את טווח המדידה בהתאם לעומסים הצפויים ביישום, תוך בחינת יתר מאפייני הביצועים.

7.2 קצב נתונים גבוה – Data Rate

קצב נתונים גבוה מאפשר למערכת לקבל עדכוני מדידה בתדירות גבוהה.

לדוגמה, קצב של 10kHz משמעותו עד 10,000 עדכוני נתונים בשנייה, בהתאם לאופן הפעולה של החיישן.

קצב כזה עשוי להיות חשוב במערכות בקרה מהירות, ביישומי ייצוב ובמערכות שבהן נדרשת תגובה מהירה לשינויים בתנועה.

אולם קצב נתונים גבוה אינו מעיד בהכרח על דיוק גבוה יותר.

יש להבחין בין:

  • Data Rate: תדירות עדכון הנתונים.
  • Bandwidth: תחום התדרים שהחיישן ושרשרת המדידה מסוגלים להעביר.
  • Latency: ההשהיה בין האירוע הפיזיקלי לבין זמינות נתוני המדידה.
  • Noise: רמת הרעש המלווה את המדידה.

חיישן עשוי לספק נתונים בקצב גבוה מאוד, אך עדיין להיות מושפע מרעש, משגיאות Bias או מרעידות בתדרים מסוימים.

7.3 Aliasing – כאשר רעידות בתדר גבוה מופיעות כתנועה בתדר נמוך

תופעה נוספת שיש להביא בחשבון היא Aliasing.

כאשר אות מכיל רכיבי תדר שאינם נדגמים ומסוננים כראוי, הם עלולים להופיע בנתונים הדיגיטליים כרכיבי תדר נמוכים שאינם מייצגים את התנועה המקורית.

בסביבה הכוללת רעידות בתדרים גבוהים, תופעה זו עשויה להשפיע על איכות המדידה ועל פעולת מערכת הבקרה.

לכן, חשוב לבחון את שרשרת המדידה כולה, כולל רוחב הפס, הסינון הפנימי וקצב הדגימה.

קצב נתונים גבוה עשוי לסייע בהתמודדות עם אותות דינמיים מהירים, אך אינו מחליף תכנון נכון של סינון ומניעת Aliasing.

7.4 דוגמה – LandMark 007 ו-LandMark 007X

יחידות LandMark 007 ו-LandMark 007X של Gladiator Technologies מיועדות ליישומים דינמיים מהירים ומשלבות מדידה אינרציאלית בשישה צירים עם עיבוד מהיר.

לפי נתוני היצרן, שתי היחידות מציעות טווח מהירות זוויתית של ±2000°/s, קצב נתונים של עד 10kHz והשהיית הודעה של פחות מ-114µs.

עם זאת, קיימים הבדלים בטווח התאוצה ובחלק ממאפייני הביצועים.

פרמטר LandMark 007 LandMark 007X
Gyroscope Range ±2000°/s ±2000°/s
Accelerometer Range ±98g ±200g
ARW 0.0025°/s/√Hz 0.0017°/s/√Hz
Bias Over Temperature 0.075°/s 0.1°/s
Data Rate 10kHz 10kHz
Message Delay <114µs <114µs

הנתונים ממחישים כי בחירה בין שתי יחידות IMU אינה מסתכמת בטווח התאוצה בלבד.

ה-LandMark 007X מציע טווח תאוצה רחב יותר ונתון ARW נמוך יותר, בעוד של-LandMark 007 מופיע נתון Bias Over Temperature נמוך יותר.

חשוב לציין כי ARW ו-Bias Over Temperature מתארים מאפיינים שונים של הג'יירוסקופ, ואינם מהווים מדידה ישירה של דיוק היחידה בזמן רעידות.

לכן, אין להסיק מהטבלה לבדה איזו יחידה תציג ביצועים טובים יותר בסביבת רעידות מסוימת.

לשם כך יש לבחון גם את פרופיל הרעידות, מאפייני ההתקנה, תגובת החיישן לעומסים דינמיים ונתוני בדיקה רלוונטיים של היצרן.

המסקנה: טווח מדידה רחב וקצב נתונים גבוה הם יתרונות חשובים בסביבה דינמית, אך דיוק המדידה בזמן רעידות תלוי גם ברעש, ביציבות ה-Bias, בתגובה לתדרים שונים ובתכנון שרשרת המדידה כולה.

8. LandMark 007 ו-LandMark 007X – בחירת IMU ליישומים דינמיים

יחידות המדידה האינרציאליות LandMark 007 ו-LandMark 007X של חברת Gladiator Technologies פותחו עבור יישומים הדורשים מדידה מהירה של תאוצה ומהירות זוויתית בסביבות דינמיות.

שתי היחידות משלבות חיישני MEMS בעלי רעש נמוך עם טכנולוגיית עיבוד מהירה ממשפחת VELOX, ומספקות נתונים אינרציאליים בשישה צירים.

היחידות עוברות כיול במפעל לאורך טווח הטמפרטורות המוגדר על ידי היצרן, ומיועדות להשתלבות במערכות שבהן נדרשים ממדים קומפקטיים, קצב נתונים גבוה והשהיה נמוכה.

8.1 LandMark 007 – שילוב בין טווח דינמי, רעש נמוך ועיבוד מהיר

ה-LandMark 007 מציע טווח מדידה ג'יירוסקופי של ±2000°/s וטווח תאוצה של ±98g.

טווחים אלה מאפשרים למדוד תנועות מהירות ותאוצות משמעותיות, המתאימות למגוון יישומים דינמיים.

היחידה מספקת קצב נתונים של עד 10kHz והשהיית הודעה של פחות מ-114µs, נתונים החשובים במיוחד במערכות בקרה וייצוב הדורשות עדכוני מדידה מהירים.

בנוסף, היצרן מציין נתון ARW של 0.0025°/s/√Hz ונתון Bias Over Temperature של 0.075°/s.

מאפיינים אלה הופכים את ה-LandMark 007 למועמד לבחינה במערכות כגון:

  • מערכות ייצוב אלקטרו-אופטיות (EO/IR).
  • כלי טיס בלתי מאוישים.
  • מערכות עקיבה ובקרה מהירות.
  • פלטפורמות רובוטיות.
  • מערכות ניווט ובקרת תנועה בסביבה דינמית.

עם זאת, התאמת היחידה ליישום מסוים מחייבת בחינה של פרופיל הרעידות, דרישות הדיוק והעומסים המכניים הצפויים.

8.2 LandMark 007X – טווח תאוצה מורחב

ה-LandMark 007X מבוסס על תפיסה דומה, אך מציע טווח תאוצה מורחב של ±200g, לעומת ±98g ב-LandMark 007.

הרחבת טווח התאוצה עשויה להיות יתרון ביישומים שבהם צפויות תאוצות גבוהות במיוחד, או כאשר נדרש מרווח מדידה גדול יותר כדי לצמצם את הסיכון לרוויה.

שתי היחידות מציעות טווח ג'יירוסקופי של ±2000°/s, קצב נתונים של עד 10kHz והשהיית הודעה של פחות מ-114µs.

ל-LandMark 007X מופיע נתון ARW של 0.0017°/s/√Hz, לעומת 0.0025°/s/√Hz ב-LandMark 007.

מנגד, נתון Bias Over Temperature של ה-007X הוא 0.1°/s, לעומת 0.075°/s ב-007.

הבדלים אלה מדגישים את הצורך לבחון את מכלול הפרמטרים ולא לבחור IMU על בסיס נתון בודד.

8.3 האם טווח של ±200g משפר את הדיוק בזמן רעידות?

לא בהכרח.

טווח תאוצה רחב יותר מאפשר למדוד תאוצות גבוהות יותר מבלי להגיע לרוויה, אך אינו מבטיח רגישות נמוכה יותר לרעידות או שגיאת Vibration Rectification נמוכה יותר.

לדוגמה, אם שתי יחידות IMU פועלות בסביבה שבה תאוצות השיא נמוכות משמעותית מ-98g, יתרון טווח המדידה של ה-007X עשוי להיות פחות משמעותי.

לעומת זאת, אם היישום כולל תאוצות רגעיות המתקרבות לגבול המדידה של ה-007, טווח התאוצה המורחב של ה-007X עשוי להיות יתרון חשוב.

עם זאת, גם במקרה כזה יש לבחון את מאפייני הרעש, יציבות ה-Bias והתגובה הדינמית של היחידה.

חשוב לזכור כי טווח תאוצה של ±200g הוא טווח מדידה, ולא דירוג שרידות מכנית בפני Shock.

8.4 כיצד לבחור בין LandMark 007 ל-LandMark 007X?

הבחירה צריכה להתבסס על דרישות היישום ולא רק על ההבדלים המספריים במפרט.

LandMark 007 עשוי להתאים כאשר:

  • טווח תאוצה של ±98g מספק מרווח מדידה מתאים.
  • נדרש קצב נתונים גבוה והשהיה נמוכה.
  • נתון ה-Bias Over Temperature מהווה שיקול משמעותי.
  • אין צורך בטווח התאוצה המורחב של גרסת 007X.

LandMark 007X עשוי להתאים כאשר:

  • היישום כולל תאוצות גבוהות במיוחד.
  • נדרש טווח תאוצה של עד ±200g.
  • חשוב לצמצם את הסיכון לרוויה בעת אירועים דינמיים.
  • נתון ה-ARW הנמוך יותר מהווה יתרון עבור דרישות המערכת.

בשני המקרים, כאשר היחידה מיועדת לפעול תחת רעידות משמעותיות או הלמים מכניים, מומלץ לבחון נתוני בדיקות סביבתיות וביצועי מדידה בתנאים המייצגים את סביבת העבודה בפועל.

המסקנה: LandMark 007 ו-LandMark 007X מציעים יכולות מדידה מהירות ליישומים דינמיים. ההבדל המרכזי ביניהם הוא טווח התאוצה, אך בחירה נכונה מחייבת התייחסות גם לרעש, ל-Bias, לתנאי ההתקנה ולפרופיל הרעידות הצפוי.

9. LandMark 008 – הדור הבא של מדידה אינרציאלית בסביבות דינמיות

לצד סדרות LandMark הקיימות, חברת Gladiator Technologies מציגה את LandMark 008 כחלק מהמשך פיתוח משפחת יחידות המדידה האינרציאליות שלה.

ההתפתחויות בתחום חיישני MEMS ומערכות העיבוד האינרציאליות מתמקדות בשיפור השילוב בין רעש מדידה נמוך, יציבות Bias, טווח דינמי, קצב נתונים ויכולת פעולה בתנאי סביבה מאתגרים.

9.1 מדוע נדרשים שיפורים נוספים?

ככל שמערכות ניווט, ייצוב ובקרה הופכות למהירות ומדויקות יותר, גדלות גם הדרישות מיחידות ה-IMU.

במערכות אלקטרו-אופטיות מתקדמות, לדוגמה, נדרש שילוב בין מדידת תנועה מהירה לבין רעש נמוך ויציבות גבוהה.

במערכות ניווט אינרציאליות, שיפור ביציבות ה-Bias עשוי לצמצם את הצטברות השגיאות לאורך זמן.

בסביבות הכוללות רעידות מכניות משמעותיות, חשוב לבחון גם את התנהגות החיישן תחת עומסים דינמיים, ולא רק את ביצועיו בתנאי מעבדה שקטים.

9.2 LandMark 008 – מה חשוב לבחון?

בעת הערכת LandMark 008 עבור יישומים דינמיים, יש לבחון מספר מאפיינים מרכזיים:

  • Noise Performance: רמת הרעש של מדי התאוצה והג'יירוסקופים.
  • Bias Stability: יציבות היסט המדידה לאורך זמן ובטמפרטורות שונות.
  • Dynamic Range: טווחי התאוצה והמהירות הזוויתית.
  • Bandwidth and Data Rate: יכולת המדידה והעברת הנתונים בתנאים דינמיים.
  • Vibration Performance: השפעת רעידות על דיוק המדידה.
  • Shock Performance: עמידות מכנית והתנהגות היחידה במהלך אירועי הלם ולאחריהם.

מאפיינים אלה מאפשרים להעריך את התאמת היחידה ליישומים שבהם נדרש שילוב של דיוק אינרציאלי גבוה ועמידות סביבתית.

9.3 נתוני פיתוח לעומת מפרט מאושר

בעת בחינת דור חדש של חיישני IMU, חשוב להבחין בין יעדי ביצועים הנמצאים בשלבי פיתוח לבין נתונים סופיים שאושרו על ידי היצרן.

נתונים ראשוניים (Preliminary Specifications) עשויים להשתנות במהלך הפיתוח, האימות והכיול.

לכן, אין להתייחס ליעדי ביצועים מתוכננים כאל נתונים מובטחים של מוצר סדרתי.

בשלב זה, אין להסיק מעצם הצגת LandMark 008 כי הוא מציע שיפור מוכח בעמידות לרעידות, בשגיאות Vibration Rectification או בהתאוששות מהלם מכני ביחס ל-LandMark 007/007X, ללא נתוני בדיקה מתאימים.

המסקנה: LandMark 008 מייצג התפתחות נוספת במשפחת ה-IMU של Gladiator Technologies. לצורך בחירה הנדסית, יש להסתמך על מפרט עדכני ומאושר ועל נתוני ביצועים המתאימים לסביבת העבודה של היישום.

10. דרישות סביבתיות ובדיקות – Shock, Vibration ו-MIL-STD-810

בעת בחירת יחידת מדידה אינרציאלית (IMU) למערכת הפועלת בתנאים דינמיים, יש לבחון לא רק את ביצועי החיישן בתנאי מעבדה, אלא גם את התאמתו לסביבה המכנית שבה הוא צפוי לפעול.

רעידות והלמים מכניים עשויים להשפיע על החיישן בדרכים שונות, ולכן נדרשות בדיקות המייצגות את תנאי העבודה האמיתיים של המערכת.

במפרטים טכניים ניתן למצוא התייחסות לבדיקות כגון Sine Vibration, Random Vibration ו-Mechanical Shock, ולעיתים גם לתקנים סביבתיים כגון MIL-STD-810.

עם זאת, עצם העמידה בבדיקה סביבתית אינה מבטיחה שהחיישן ישמור על דיוק המדידה הנומינלי במהלך החשיפה.

10.1 Sine Vibration – בדיקת רעידות סינוסואידליות

בדיקת Sine Vibration מבוססת על הפעלת רעידות מחזוריות בתדרים מוגדרים.

במהלך הבדיקה ניתן לשנות את התדר באופן הדרגתי ולבחון כיצד החיישן או המכלול המכני מגיבים לתדרים שונים.

בדיקות אלה שימושיות במיוחד לזיהוי תדרי תהודה (Resonance), שבהם המבנה המכני עשוי להגיב בעוצמה מוגברת.

לדוגמה, IMU המותקן על תושבת מכנית עשוי להיחשף לרעידות בעוצמה מסוימת, אך אם תדר הרעידות קרוב לתדר התהודה של התושבת, התאוצה המקומית המגיעה לחיישן עלולה להיות גבוהה יותר.

לכן, בדיקות Sine Vibration מסייעות לא רק בהערכת עמידות החיישן, אלא גם בזיהוי בעיות אפשריות בתכנון ההתקנה.

10.2 Random Vibration – בדיקת רעידות אקראיות

בסביבות עבודה רבות, הרעידות אינן מתרחשות בתדר יחיד.

כלי רכב צבאיים, כלי טיס, מערכות הנעה וציוד תעשייתי עשויים לייצר רעידות המורכבות ממגוון רחב של תדרים ועוצמות.

בדיקות Random Vibration נועדו לדמות סביבה כזו באמצעות עירור אקראי בעל מאפיינים ספקטרליים מוגדרים.

נהוג לתאר את פרופיל הבדיקה באמצעות Power Spectral Density – PSD, המבטא את התפלגות עוצמת הרעידות כתלות בתדר.

עוצמת הרעידות הכוללת מתוארת לעיתים באמצעות gRMS.

עם זאת, שני פרופילי רעידות בעלי אותו ערך gRMS עשויים להשפיע באופן שונה על החיישן, אם התפלגות האנרגיה שלהם על פני התדרים שונה.

לכן, בעת בחינת התאמת IMU לסביבת רעידות, חשוב להתייחס לפרופיל התדרים ולא רק לערך gRMS הכולל.

10.3 Mechanical Shock – בדיקות הלם מכני

בדיקות Mechanical Shock נועדו להעריך את תגובת החיישן או המכלול לאירועי תאוצה קצרים.

פרופיל הבדיקה עשוי להיות מוגדר באמצעות מספר פרמטרים:

  • תאוצת שיא (Peak Acceleration).
  • משך הפולס (Pulse Duration).
  • צורת הפולס (Pulse Shape).
  • מספר ההלמים וכיווני הפעלתם.
  • מצב הפעולה של החיישן במהלך הבדיקה.

לדוגמה, בדיקת Shock של 500g למשך 1ms אינה שקולה בהכרח לבדיקה של 500g למשך 11ms.

למרות שתאוצת השיא זהה, משך האירוע ותכולת התדרים עשויים לגרום לתגובה מכנית שונה.

בנוסף, חשוב להבחין בין בדיקה שמטרתה להוכיח שרידות מכנית לבין בדיקה שבה נדרש החיישן להמשיך לספק נתוני מדידה מדויקים במהלך האירוע.

10.4 MIL-STD-810 – תקן לבדיקות סביבתיות

MIL-STD-810 הוא תקן אמריקאי העוסק בשיטות בדיקה סביבתיות לציוד המיועד לפעול בתנאים מאתגרים.

התקן כולל שיטות לבחינת השפעות סביבתיות שונות, ובהן רעידות, הלמים מכניים, טמפרטורה, לחות ותנאים נוספים.

בהקשר של חיישני IMU, שתי שיטות רלוונטיות במיוחד הן:

Method 514 – Vibration

שיטה העוסקת בבדיקות רעידות, תוך התאמת פרופיל הבדיקה לסביבת השימוש ולתנאי מחזור החיים של הציוד.

Method 516 – Shock

שיטה העוסקת בבדיקות הלם מכני ובבחינת תגובת הציוד לאירועי Shock בהתאם לתנאי הבדיקה שנבחרו.

חשוב להדגיש כי ציון כללי של MIL-STD-810 אינו מספיק כדי לקבוע את התאמת החיישן ליישום מסוים.

יש לבדוק את מהדורת התקן, שיטת הבדיקה, הפרוצדורה, רמות העומס, משך החשיפה וקריטריוני הקבלה.

בנוסף, עמידה בבדיקת MIL-STD-810 אינה מעידה בהכרח על דיוק המדידה במהלך הרעידות או ההלם, אלא אם ביצועי המדידה נכללו במפורש בדרישות ובתוצאות הבדיקה.

10.5 בדיקות ביצועים בזמן רעידות – מעבר לבדיקות שרידות

כאשר נדרש IMU ליישום שבו דיוק המדידה בזמן רעידות הוא קריטי, מומלץ לבצע בדיקות המשלבות חשיפה מכנית עם ניטור נתוני המדידה.

בדיקות כאלה עשויות לכלול:

  • מדידת Bias לפני החשיפה, במהלכה ולאחריה.
  • בחינת שינויי רעש בתנאי רעידות.
  • מדידת שגיאות Vibration Rectification.
  • בחינת תגובת החיישן לתדרים שונים.
  • בדיקת רוויה והתאוששות לאחר Shock.
  • השוואת נתוני ה-IMU למערכת ייחוס מתאימה.

גישה זו מאפשרת להבחין בין חיישן שעומד בדרישות השרידות לבין חיישן שמסוגל גם לשמור על ביצועי מדידה מתאימים בזמן החשיפה.

המסקנה: בדיקות סביבתיות הן חלק חיוני מתהליך בחירת IMU, אך יש להגדיר בנפרד את דרישות השרידות ואת דרישות דיוק המדידה. כאשר היישום מחייב נתונים אינרציאליים אמינים בזמן רעידות, יש לוודא שהבדיקות כוללות גם מדידה ואימות של ביצועי החיישן.

11. כללי אצבע לבחירת IMU בסביבה דינמית

בחירת יחידת IMU למערכת החשופה לרעידות ולהלמים מכניים מחייבת איזון בין טווח מדידה, רעש, יציבות Bias, קצב נתונים ועמידות סביבתית.

הכללים הבאים יכולים לסייע בהערכה ראשונית של התאמת החיישן ליישום.

כלל 1 – אל תבלבלו בין Shock Rating ל-Measurement Range

דירוג Shock מתאר עמידות בתנאי הלם מוגדרים, בעוד שטווח המדידה מתאר את גבולות התאוצה או המהירות הזוויתית שהחיישן מיועד למדוד.

חיישן עשוי לשרוד הלם בעוצמה גבוהה בהרבה מטווח המדידה שלו, אך אין פירוש הדבר שהוא מסוגל למדוד את ההלם במדויק.

כלל אצבע: אם נדרש למדוד את אירוע ההלם עצמו, יש לוודא שטווח המדידה והתגובה הדינמית מתאימים לאירוע, ולא להסתמך על דירוג השרידות בלבד.

כלל 2 – בדקו את פרופיל הרעידות, לא רק את עוצמתן

ערך gRMS מספק מידע חשוב על עוצמת הרעידות הכוללת, אך אינו מתאר לבדו את התפלגותן בתדר.

שני פרופילים בעלי אותו gRMS עשויים ליצור השפעות שונות על החיישן ועל המבנה המכני.

כלל אצבע: בקשו נתוני PSD או פרופיל תדרים המייצג את סביבת העבודה, ובחנו את התאמת החיישן לפרופיל זה.

כלל 3 – בסביבה רועדת, Bias Stability חשוב לא פחות מרעש נמוך

רעש נמוך הוא יתרון משמעותי, אך אינו מבטיח שהחיישן ישמור על Bias יציב בזמן רעידות.

שינוי Bias עלול לגרום לשגיאה ממוצעת במדידה, ובמערכות ניווט אף להצטברות שגיאות לאורך זמן.

כלל אצבע: כאשר נדרש דיוק לאורך זמן, בחנו גם את יציבות ה-Bias ואת התנהגות החיישן בתנאים דינמיים, ולא רק את נתוני ARW או VRW.

כלל 4 – קצב נתונים גבוה אינו תחליף לרוחב פס ולסינון מתאימים

קצב נתונים של 10kHz עשוי להיות יתרון משמעותי במערכות מהירות, אך אינו מבטיח שכל רכיבי התנועה נמדדים ללא שגיאה.

יש להתייחס גם לרוחב הפס, להשהיה ולמנגנוני הסינון הפנימיים.

כלל אצבע: התאימו את קצב הנתונים, רוחב הפס וההשהיה לדרישות מערכת הבקרה, תוך התייחסות לתדרי הרעידות ולסיכון ל-Aliasing.

כלל 5 – טווח תאוצה רחב יותר אינו בהכרח מדויק יותר

טווח תאוצה גבוה מאפשר למדוד עומסים גדולים יותר ללא רוויה, אך אינו מבטיח ביצועים טובים יותר בכל פרמטר.

לדוגמה, LandMark 007X מציע טווח תאוצה של ±200g לעומת ±98g ב-LandMark 007, אך הבחירה ביניהם צריכה להתבסס גם על מאפייני הרעש, ה-Bias ודרישות היישום.

כלל אצבע: בחרו טווח מדידה המספק מרווח מתאים לתאוצות הצפויות, מבלי להניח שטווח גבוה יותר מבטיח דיוק טוב יותר.

כלל 6 – תכנון ההתקנה משפיע על ביצועי ה-IMU

גם חיישן מתקדם עלול להציג ביצועים לא מספקים כאשר הוא מותקן על מבנה המגביר רעידות בתדרים מסוימים.

תושבות, ברגים, קשיחות המבנה ומיקום ההתקנה עשויים להשפיע על הרעידות המגיעות לחיישן.

כלל אצבע: בחנו את התגובה המכנית של נקודת ההתקנה. במקרים מסוימים, שינוי במיקום החיישן או בתכנון התושבת עשוי לשפר את ביצועי המערכת ללא החלפת ה-IMU.

כלל 7 – בדקו את זמן ההתאוששות לאחר הלם

במערכות שבהן מתרחשים אירועי Shock, חשוב לדעת לא רק אם החיישן שורד את האירוע, אלא גם מתי המדידה חוזרת לעמוד בדרישות הדיוק.

כלל אצבע: כאשר נדרשת חזרה מהירה לפעולה לאחר הלם מכני, הגדירו דרישה מפורשת לזמן התאוששות ולדיוק המדידה לאחר האירוע.

כלל 8 – דרשו בדיקות המייצגות את היישום האמיתי

בדיקות סביבתיות כלליות עשויות שלא לשקף את כל תנאי העבודה של המערכת.

לדוגמה, פרופיל רעידות של כלי טיס בלתי מאויש עשוי להיות שונה משמעותית מזה של רכב קרקעי או מערכת נשק מיוצבת.

כלל אצבע: ככל שהיישום רגיש יותר לשגיאות אינרציאליות, כך חשוב יותר לבצע בדיקות בתנאים המייצגים את סביבת העבודה האמיתית, כולל מדידת ביצועי החיישן בזמן החשיפה.

סיכום כללי האצבע

דרישת היישום מה חשוב לבדוק?
רעידות מתמשכות Bias Stability, Noise, VRE, Bandwidth
הלמים מכניים חזקים Shock Rating, Measurement Range, Recovery
מערכות ייצוב מהירות Data Rate, Latency, Noise, Bandwidth
ניווט אינרציאלי Bias Stability, ARW, VRW, VRE
תאוצות גבוהות Accelerometer Range, Saturation
התקנה על פלטפורמה רועדת Mounting, Resonance, Vibration Profile
סביבה צבאית מאתגרת Environmental Tests, MIL-STD-810, Performance Under Vibration

המסקנה: אין פרמטר יחיד שקובע את התאמת ה-IMU לסביבה דינמית. הבחירה הנכונה מבוססת על שילוב בין מאפייני החיישן, תנאי הסביבה, דרישות הדיוק ותכנון המערכת כולה.

12. שאלות נפוצות (FAQ)

האם IMU שעומד בבדיקות Shock ו-Vibration בהכרח מודד במדויק בזמן רעידות?

לא. עמידות מכנית ודיוק מדידה הם שני מאפיינים שונים.

חיישן עשוי לעמוד בבדיקות הלם ורעידות מבלי להינזק, אך עדיין להציג שגיאות מדידה במהלך החשיפה. שגיאות אלה עשויות לכלול רעש מוגבר, שינוי Bias, רוויה או Vibration Rectification Error.

לכן, ביישומים הדורשים דיוק גבוה בזמן רעידות, חשוב לבחון נתוני ביצועים דינמיים ולא להסתפק בדירוגי העמידות הסביבתית.

מה ההבדל בין Vibration Rectification Error לבין Bias רגיל?

Bias הוא היסט במדידה, הגורם לחיישן להציג ערך שונה מהערך האמיתי.

Vibration Rectification Error היא שגיאת מדידה ממוצעת הנוצרת כתוצאה מחשיפה לרעידות, בדרך כלל בשל תגובה לא ליניארית של החיישן.

השגיאה עשויה להיראות כמו שינוי Bias, אך מקורה ברעידות עצמן. לכן, כיול Bias בתנאים סטטיים אינו מבטיח ביטול של שגיאות הנוצרות בזמן רעידות.

האם קצב נתונים של 10kHz מבטיח מדידה מדויקת יותר?

לא בהכרח.

קצב נתונים גבוה מאפשר לקבל עדכוני מדידה בתדירות גבוהה, אך אינו מבטיח רעש נמוך יותר, Bias יציב יותר או עמידות טובה יותר להשפעות רעידות.

יש לבחון גם את רוחב הפס, ההשהיה, מאפייני הסינון ותגובת החיישן לעומסים דינמיים.

האם טווח תאוצה גבוה יותר משפר את עמידות ה-IMU להלם מכני?

לא בהכרח.

טווח תאוצה גבוה מאפשר למדוד תאוצות גדולות יותר מבלי להגיע לרוויה, אך אינו מעיד ישירות על יכולת השרידות המכנית.

לדוגמה, LandMark 007X מציע טווח תאוצה של ±200g לעומת ±98g ב-LandMark 007. עם זאת, אין להסיק מכך שה-007X בהכרח עמיד יותר להלם מכני או מדויק יותר בזמן רעידות.

לשם כך יש לבחון את נתוני הבדיקות הסביבתיות והביצועים הדינמיים של כל דגם.

האם ניתן לבטל את השפעת הרעידות באמצעות סינון דיגיטלי?

סינון דיגיטלי עשוי להפחית רכיבי תדר לא רצויים ולשפר את איכות אות המדידה.

עם זאת, כאשר רעידות יוצרות שגיאה ממוצעת כגון Vibration Rectification Error, סינון פשוט אינו בהכרח מסיר אותה.

במקרים כאלה נדרשת התייחסות גם למאפייני החיישן, לתכנון המכני ולשיטות פיצוי מתאימות.

מה חשוב יותר במערכת ייצוב EO/IR – רעש נמוך או עמידות ברעידות?

שני המאפיינים חשובים, אך הם מתייחסים לדרישות שונות.

רעש נמוך עשוי לשפר את איכות נתוני התנועה המועברים למערכת הבקרה, בעוד שעמידות מכנית מאפשרת לחיישן לפעול בסביבת העבודה הצפויה.

במערכת ייצוב, חשוב במיוחד לבחון את איכות המדידה בזמן שהמערכת נחשפת לרעידות, לרבות השפעתן על ה-Bias, רוחב הפס וההשהיה.

האם MIL-STD-810 מבטיח דיוק מדידה בזמן רעידות?

לא.

MIL-STD-810 כולל שיטות לבדיקת השפעות סביבתיות, ובהן רעידות והלם מכני.

עמידה בבדיקה מסוימת אינה מבטיחה שמירה על דיוק המדידה הנומינלי, אלא אם דרישות הביצועים במהלך החשיפה הוגדרו ונבדקו במפורש.

לכן, חשוב לבחון את פרופיל הבדיקה ואת קריטריוני הקבלה, ולא להסתפק בציון כללי של התקן.

כיצד ניתן לבדוק אם IMU מתאים לסביבה דינמית מסוימת?

מומלץ להגדיר תחילה את פרופיל הרעידות וההלמים הצפוי, כולל עוצמות, תדרים, משכי חשיפה וכיווני עומס.

לאחר מכן יש להשוות את הדרישות לנתוני החיישן ולבצע, במידת הצורך, בדיקות מערכת הכוללות מדידת Bias, רעש, תגובה דינמית והתאוששות לאחר Shock.

ביישומים רגישים במיוחד, מומלץ לבצע את הבדיקות כאשר החיישן מותקן במבנה המכני הסופי של המערכת.

13. מילון מושגים – Shock and Vibration in IMU Systems

IMU – Inertial Measurement Unit

יחידת מדידה אינרציאלית המשלבת מדי תאוצה וג'יירוסקופים לצורך מדידת תאוצה ומהירות זוויתית, בדרך כלל בשלושה צירים לכל סוג מדידה.

MEMS – Micro-Electro-Mechanical Systems

טכנולוגיה המשלבת מבנים מכניים זעירים עם רכיבים אלקטרוניים. משמשת לייצור חיישני תאוצה, ג'יירוסקופים וחיישנים נוספים בממדים קומפקטיים.

Vibration – רעידות מכניות

תנודות מכניות חוזרות או אקראיות העלולות להשפיע על המבנה המכני של המערכת ועל איכות המדידה של חיישנים אינרציאליים.

Mechanical Shock – הלם מכני

אירוע קצר יחסית המאופיין בשינוי מהיר של התאוצה. מתואר באמצעות פרמטרים כגון תאוצת שיא, משך הפולס וצורתו.

Mechanical Survivability – שרידות מכנית

יכולתו של חיישן או מכלול לעמוד בעומסים מכניים מוגדרים מבלי להינזק או לאבד את תפקודו, בהתאם לקריטריוני הבדיקה.

Bias – היסט מדידה

שגיאה הגורמת לחיישן להציג ערך שונה מהערך האמיתי. ה-Bias עשוי להשתנות כתלות בטמפרטורה, בזמן ובתנאי העבודה.

Bias Stability – יציבות ה-Bias

מדד המתאר את יציבות היסט המדידה לאורך זמן או בתנאים מוגדרים. יציבות גבוהה חשובה במיוחד במערכות ניווט אינרציאליות.

Bias Shift – שינוי בהיסט המדידה

שינוי בערך ה-Bias בעקבות תנאי עבודה, שינויי טמפרטורה, רעידות, הלמים או גורמים אחרים.

VRE – Vibration Rectification Error

שגיאת מדידה ממוצעת הנוצרת עקב חשיפה לרעידות, בדרך כלל כתוצאה מאי-ליניאריות בתגובת החיישן. במדי תאוצה היא עשויה להופיע גם כאשר התאוצה הממוצעת של הרעידות היא אפס.

ARW – Angle Random Walk

פרמטר המתאר את תרומת הרעש האקראי של הג'יירוסקופ לשגיאה המצטברת במדידת הזווית.

VRW – Velocity Random Walk

פרמטר המתאר את תרומת הרעש האקראי של מד התאוצה לשגיאה המצטברת בחישוב המהירות.

Scale Factor

מקדם המתאר את היחס בין הגודל הפיזיקלי הנמדד לבין אות היציאה של החיישן. שגיאה במקדם זה גורמת לשגיאה התלויה בעוצמת הגודל הנמדד.

Cross-Axis Sensitivity

רגישות לא רצויה של ערוץ מדידה לתנועה או לתאוצה בציר אחר.

Saturation – רוויה

מצב שבו הגודל הנמדד חורג מטווח המדידה של החיישן, ולכן אות היציאה אינו מייצג באופן מלא את הגודל הפיזיקלי האמיתי.

Resonance – תהודה מכנית

תופעה שבה מבנה מכני מגיב בעוצמה מוגברת לעירור בתדרים הקרובים לתדריו הטבעיים.

PSD – Power Spectral Density

תיאור ספקטרלי של התפלגות עוצמת הרעידות כתלות בתדר. משמש להגדרת פרופילים של בדיקות Random Vibration.

gRMS

ערך RMS של התאוצה, המבוטא ביחידות g. משמש לתיאור עוצמתן הכוללת של רעידות בתחום תדרים מוגדר.

Bandwidth – רוחב פס

תחום התדרים שבו החיישן או שרשרת המדידה מסוגלים להעביר אותות בהתאם למאפייני התגובה המוגדרים.

Data Rate – קצב נתונים

תדירות עדכון נתוני המדידה המועברים מהחיישן למערכת החיצונית.

Latency – השהיה

פרק הזמן בין התרחשות האירוע הפיזיקלי לבין זמינות המידע המתאים במוצא החיישן או המערכת.

Aliasing

תופעה שבה רכיבי תדר גבוהים מופיעים בנתונים הנדגמים כרכיבי תדר נמוכים שגויים, עקב דגימה וסינון שאינם מתאימים לתכולת התדרים של האות.

Shock Recovery – התאוששות לאחר הלם

פרק הזמן והתהליך הנדרשים לחיישן כדי לחזור לעמוד בדרישות הפעולה והמדידה לאחר חשיפה להלם מכני.

MIL-STD-810

תקן אמריקאי הכולל שיטות לבדיקת השפעות סביבתיות על ציוד, לרבות רעידות, הלמים מכניים, טמפרטורה ולחות. התאמה לתקן נבחנת לפי שיטות הבדיקה, התנאים וקריטריוני הקבלה שהוגדרו.

14. סיכום – דיוק מדידה בתנאים דינמיים מתחיל בבחירה נכונה של IMU

רעידות והלמים מכניים הם חלק בלתי נפרד מסביבת העבודה של מערכות ניווט, ייצוב ובקרה מתקדמות.

אולם בעת בחירת יחידת מדידה אינרציאלית, חשוב להבחין בין היכולת לשרוד תנאים מכניים קשים לבין היכולת לספק נתוני מדידה מדויקים בזמן החשיפה אליהם.

חיישן IMU עשוי לעמוד בבדיקות Shock ו-Vibration ועדיין להציג רעש מוגבר, שינוי Bias, שגיאות Vibration Rectification או רוויה רגעית.

תופעות אלה עלולות להשפיע על ביצועי מערכות ניווט אינרציאליות, מערכות ייצוב אלקטרו-אופטיות, כלי טיס בלתי מאוישים ופלטפורמות דינמיות נוספות.

יחידות LandMark 007 ו-LandMark 007X של Gladiator Technologies מציעות טווחי מדידה גבוהים, קצב נתונים של עד 10kHz והשהיה נמוכה, מאפיינים חשובים ליישומים הדורשים תגובה מהירה לתנועה.

לצדן, LandMark 008 מהווה חלק מהמשך ההתפתחות של משפחת היחידות האינרציאליות של היצרן, כאשר התאמתו ליישומים ספציפיים צריכה להיבחן לפי נתוני הביצועים המאושרים והעדכניים.

עם זאת, גם כאשר נתוני המפרט מרשימים, הבחירה הנכונה אינה מבוססת על פרמטר יחיד.

יש לבחון את טווחי המדידה, מאפייני הרעש, יציבות ה-Bias, רוחב הפס, קצב הנתונים, ההשהיה ותגובת החיישן לתנאי הסביבה הצפויים.

בנוסף, יש להתייחס לתכנון ההתקנה המכנית ולבצע בדיקות המייצגות את תנאי העבודה בפועל.

IMU איכותי אינו נמדד רק ביכולתו לשרוד רעידות והלם מכני, אלא גם באמינות הנתונים שהוא מספק כאשר המערכת זקוקה להם ביותר.

חברת אמירוניק, נציגת Gladiator Technologies בישראל, מסייעת בבחירת חיישני MEMS ויחידות IMU ליישומי ניווט, ייצוב ובקרה, תוך התאמת מאפייני החיישן לדרישות הביצועים ולסביבת העבודה של המערכת.

Tags: Gladiator_Technologies

Related Articles

Landmark005 IMU עם Velox Plus – בקרה מחזורית תחת הלם מכני

01/02/2026amironicLTD

מדוע שני IMU בעלי מפרט כמעט זהה סיפקו ביצועי ייצוב שונים לחלוטין?

01/06/2026amironicLTD

Open-Loop לעומת Closed-Loop Accelerometers – איזו טכנולוגיה מתאימה ליישום שלך?

29/10/2026amironicLTD

פוסטים אחרונים

  • כיצד רעידות והלם מכני משפיעים על דיוק חיישני IMU?
  • מפסקי רגל תעשייתיים – כיצד לבחור את מפסק הרגל המתאים ליישום?
  • Open-Loop לעומת Closed-Loop Accelerometers – איזו טכנולוגיה מתאימה ליישום שלך?
  • הגנה מפני התחממות יתר עד 450°C – פתרונות תרמיים מתקדמים לתנורים ולציוד תעשייתי
  • SX2 לעומת SX3 – לאן מתקדמת טכנולוגיית החיישנים האינרציאליים?

קטגוריות

  • Bend Sensor
  • Gears & Transmission
  • Hand Control
  • Hermetic Glass & Metal Seals
  • IR LAMPS
  • LCD HOUR METER
  • Mechanics
  • MEMS
  • Power Supply
  • Sealing
  • Tungsten & Molybdenum
  • Uncategorized
  • זיווד אלקטרוני
  • מא"זים
  • מד תאוצה
  • מונים ושעונים
  • מנועים
  • מפסק ואקום
  • מפסק לחץ
  • מפסק ללא מגע
  • מפסקי אוויר
  • מפסקי רגל
  • מפסקים אוטומטיים
  • מפסקים אטומים
  • מתגים
  • סנסור טמפרטורה
  • סנסור כוח
  • סנסור לחץ
  • סנסור מהירות
  • סנסור מיקום

צרו עמנו קשר

מלאו את הטופס ונציגנו ישובו אליכם במהרה

    שם (חובה)

    אימייל (חובה)

    טלפון

    תוכן ההודעה

    אתר זה מוגן על-ידי שירות reCAPTCHA וחלים עליו
    מדיניות הפרטיות ותנאי השימוש של גוגל.

    אמירוניק בע"מ

    רחוב רבינוביץ' 3, פתח-תקווה 4928144.
    טלפון: 03-9047744
    דוא"ל: office@amironic.co.il
    Email
    Facebook
    Twitter
    LinkedIn
    YouTube
    לצפיה והורדה של קובץ ה-ISO יש ללחוץ על על התמונה
    ISO 9001:2015 Certification
    • אינרציאלי MEMS
    • מאמ"תים
    • מפסקי רגל
    • מכניקה ותמסורת
    • סנסורים
    • מנועים
    • אלקטרוניקה
    • שליטה ביד
    • פתרונות הספק

    חדשות

    • כיצד רעידות והלם מכני משפיעים על דיוק חיישני IMU?
    • מפסקי רגל תעשייתיים – כיצד לבחור את מפסק הרגל המתאים ליישום?
    • Open-Loop לעומת Closed-Loop Accelerometers – איזו טכנולוגיה מתאימה ליישום שלך?
    • הגנה מפני התחממות יתר עד 450°C – פתרונות תרמיים מתקדמים לתנורים ולציוד תעשייתי
    • SX2 לעומת SX3 – לאן מתקדמת טכנולוגיית החיישנים האינרציאליים?
    אודות אמירוניקצור קשרEnglish
    © 2022 Amironic All rights reserved. All Trademarks are the property of their respective owners.
    • הגדלת גופן
    • הקטנת גופן
    • תצוגת שחור לבן
    • מצב ניגודיות גבוהה
    • הדגשת קישורים
    • גופן קריא (אריאל)
    • איפוס