מבוא – שתי טכנולוגיות, מטרה אחת: מדידת תאוצה מדויקת
מדי תאוצה (Accelerometers) הם רכיבים מרכזיים במערכות ניווט אינרציאליות, מערכות ייצוב, רובוטיקה, כלי טיס בלתי מאוישים, ציוד מדידה מדויק ומערכות תעשייתיות מתקדמות.
בעוד שכל מדי התאוצה נועדו למדוד תאוצה, קיימים הבדלים מהותיים באופן שבו הם מבצעים את המדידה. אחד ההבדלים החשובים ביותר הוא בין שתי ארכיטקטורות חישה: Open-Loop ו-Closed-Loop.
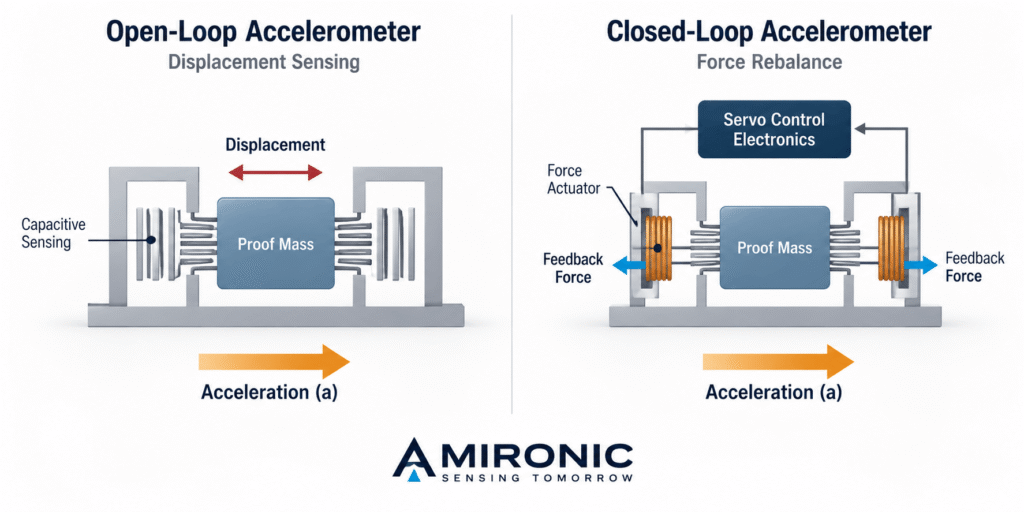
במערכות Open-Loop, התאוצה נמדדת באמצעות תגובת המבנה המכני הזעיר לכוחות הפועלים עליו. לעומת זאת, במערכות Closed-Loop נעשה שימוש במנגנון משוב המפעיל כוח נגדי על המסה החישה, במטרה לשמור אותה קרוב למצב שיווי המשקל.
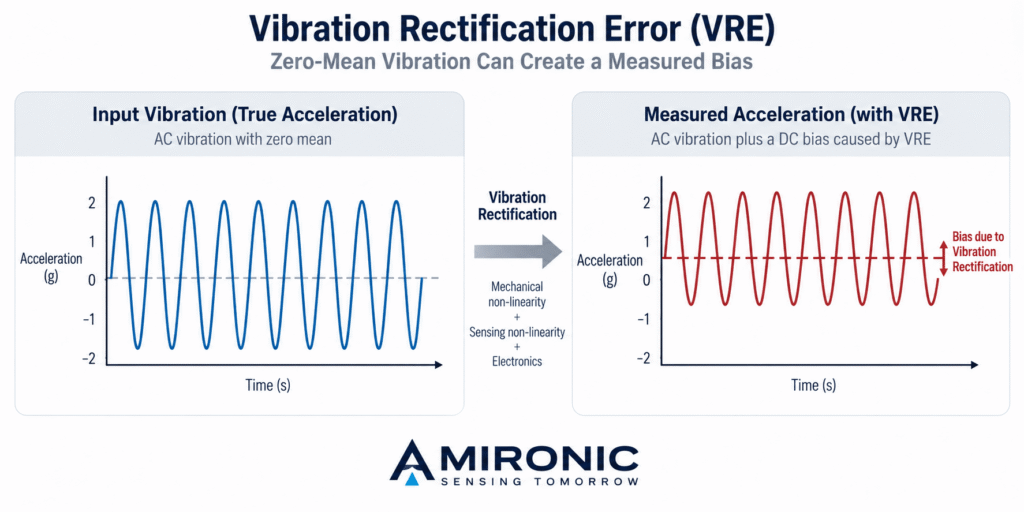
הבחירה בין שתי הגישות משפיעה על מאפיינים הנדסיים חשובים, ובהם רעש המדידה (Noise), יציבות ההיסט (Bias Stability), דיוק מקדם ההמרה (Scale Factor), טווח המדידה (Dynamic Range), רגישות לרעידות (Vibration Rectification) וצריכת ההספק.
עם זאת, בניגוד לתפיסה שלפיה Closed-Loop היא בהכרח טכנולוגיה מדויקת יותר, המציאות מורכבת יותר. תכנון מתקדם של חיישן Open-Loop עשוי לספק ביצועי רעש ויציבות מצוינים, ולעיתים אף להתעלות על חיישני Closed-Loop במדדים מסוימים.
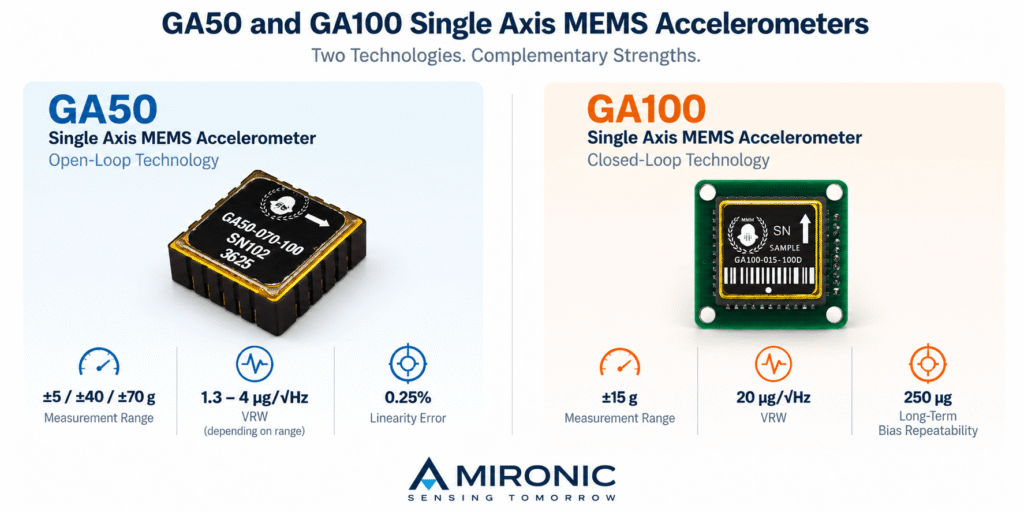
חברת Gladiator Technologies, המתמחה בפיתוח חיישנים אינרציאליים בטכנולוגיית MEMS, מציעה פתרונות המבוססים על שתי הגישות. סדרת GA50 מייצגת ארכיטקטורת Open-Loop בעלת רעש נמוך במיוחד, ואילו GA100 מבוסס על טכנולוגיית Closed-Loop עם מנגנון Force-Rebalance המיועד למדידות תאוצה מדויקות ויציבות.
במאמר זה נבחן את עקרונות הפעולה של שתי הטכנולוגיות, ננתח את יתרונותיהן ומגבלותיהן ונשווה בין נתוני הביצועים של חיישני Gladiator, כדי להבין כיצד לבחור את הפתרון המתאים לדרישות המערכת.
1. עקרון הפעולה של מד תאוצה MEMS
טכנולוגיית MEMS, ראשי תיבות של Micro-Electro-Mechanical Systems, מאפשרת לשלב מבנים מכניים זעירים ומעגלים אלקטרוניים בתוך רכיב קומפקטי.
במרכזו של מד תאוצה MEMS טיפוסי נמצאת מסה זעירה המכונה Proof Mass, המחוברת למסגרת החיישן באמצעות אלמנטים מכניים גמישים.
כאשר החיישן חווה תאוצה, המסה מגיבה לכוח האינרציאלי ונוצרת תנועה יחסית בינה לבין מסגרת החיישן. ניתן לזהות את התנועה באמצעות מנגנוני חישה שונים, למשל מדידה קיבולית (Capacitive Sensing).
הקשר הבסיסי בין כוח לתאוצה מתואר באמצעות החוק השני של ניוטון:
F = m × a
כאשר:
-
F – כוח, ביחידות ניוטון (N).
-
m – מסת החישה, ביחידות קילוגרם (kg).
-
a – תאוצה, ביחידות מטר לשנייה בריבוע (m/s²).
בפועל, התנהגות המסה מושפעת גם מקשיחות המבנה המכני, מריסון ומתדר התאוצה הנמדדת.
ניתן לתאר מודל פשוט של מערכת החישה באמצעות משוואת מסה-קפיץ-מרסן:
m × d²x/dt² + c × dx/dt + k × x = -m × a
כאשר:
-
m – מסת החישה.
-
x – ההעתק היחסי של המסה.
-
c – מקדם הריסון.
-
k – קבוע הקפיץ.
-
a – תאוצת מסגרת החיישן לאורך ציר המדידה.
המשוואה מתארת את התנועה היחסית של המסה ביחס למסגרת החיישן, כאשר כיוון התאוצה מוגדר בהתאם למערכת הצירים שנבחרה.
היא ממחישה כי תגובת החיישן תלויה לא רק בגודל התאוצה, אלא גם במאפיינים הדינמיים של המבנה המכני.
בתדרים נמוכים משמעותית מתדר התהודה, ובהנחה שהמערכת פועלת בתחום הליניארי, ההעתק היחסי של המסה בקירוב פרופורציונלי לתאוצה.
מכאן נובע ההבדל העקרוני בין שתי ארכיטקטורות המדידה.
Open-Loop – מדידה באמצעות תגובת המסה
בחיישן Open-Loop, התאוצה מחושבת מתוך תגובת המסה לכוח האינרציאלי, ללא הפעלת כוח משוב שנועד לאזן את תנועתה.
האלקטרוניקה מודדת את השינוי הפיזיקלי הנוצר במבנה החיישן וממירה אותו לאות חשמלי המייצג את התאוצה.
יתרונה של גישה זו הוא האפשרות לממש מערכת חישה פשוטה יחסית, ללא צורך במעגל בקרה המפעיל כוח איזון על המסה.
עם זאת, מכיוון שהמדידה מבוססת על תגובת המבנה המכני, ביצועי החיישן עשויים להיות מושפעים ממאפיינים כגון קשיחות, ריסון, ליניאריות ורגישות לשינויים בטמפרטורה.
תכנון מכני ואלקטרוני מתקדם, לצד כיול מתאים, מאפשרים לצמצם השפעות אלו ולהשיג ביצועים גבוהים גם ללא מערכת משוב.
דוגמה לכך היא סדרת GA50 של Gladiator Technologies, המציעה חיישני Open-Loop בטווחי מדידה של ±5g, ±40g ו-±70g, עם ביצועי רעש נמוכים ויציבות גבוהה המיועדים ליישומים אינרציאליים מדויקים.
Closed-Loop – מדידה באמצעות כוח איזון
בחיישן Closed-Loop מסוג Force-Rebalance, מערכת הבקרה מזהה את תנועת המסה ומפעילה כוח נגדי כדי לצמצם אותה.
במקום להסתמך בעיקר על גודל ההעתק, ניתן להעריך את התאוצה מתוך כוח האיזון הנדרש לשמירת המסה סמוך למיקום הייחוס שלה.
במערכת אידיאלית הפועלת בשיווי משקל, כוח המשוב מאזן את הכוח האינרציאלי:
F_feedback ≈ m × a
כאשר F_feedback הוא גודל כוח האיזון שמפעילה מערכת המשוב, ו-a היא התאוצה הנמדדת.
גישה זו עשויה לשפר את הליניאריות, לצמצם את תלות המדידה במאפיינים מסוימים של המבנה המכני ולשפר ביצועים בתנאים דינמיים, בהתאם לתכנון החיישן ומערכת הבקרה.
אחד היתרונות האפשריים הוא צמצום תנועת המסה גם כאשר החיישן נחשף לתאוצות משתנות. בכך ניתן להפחית חלק ממנגנוני השגיאה הקשורים להעתקים גדולים של המבנה המכני.
עם זאת, מערכת המשוב מוסיפה רכיבים אלקטרוניים, מנגנוני בקרה ומקורות אפשריים לרעש ולשגיאות. בנוסף, ביצועיה תלויים ברוחב הפס, ביציבות ובדיוק של לולאת הבקרה.
דוגמה לטכנולוגיה זו היא GA100 של Gladiator Technologies, חיישן MEMS חד-צירי בטכנולוגיית Closed-Loop, המשתמש במנגנון Force-Rebalance.
על פי נתוני היצרן, החיישן מציע טווח מדידה של ±15g, חזרתיות היסט לטווח ארוך (Long-Term Bias Repeatability) של 250 µg ומקדם Vibration Rectification של 25 µg/g² RMS.
נתונים אלו ממחישים את ההתמקדות של GA100 ביציבות המדידה ובצמצום שגיאות בתנאי פעולה מאתגרים.
חשוב להדגיש כי עצם השימוש ב-Closed-Loop אינו מבטיח ביצועים טובים יותר בכל פרמטר. ההשוואה ההנדסית צריכה להתבסס על נתוני החיישנים בפועל, תוך התחשבות בטווח המדידה, ברעש, ביציבות, בתנאי הסביבה ובדרישות היישום.