במערכת שנעה לאט ובצורה צפויה, קל יחסית להתרשם מביצועיו של IMU.
מחברים את החיישן, בוחנים את ה-Bias, מסתכלים על רמת הרעש, בודקים את היציבות לאורך זמן ומקבלים תמונה שנראית מצוין.
אבל מערכות אמיתיות לא תמיד מתנהגות כמו שולחן מעבדה.
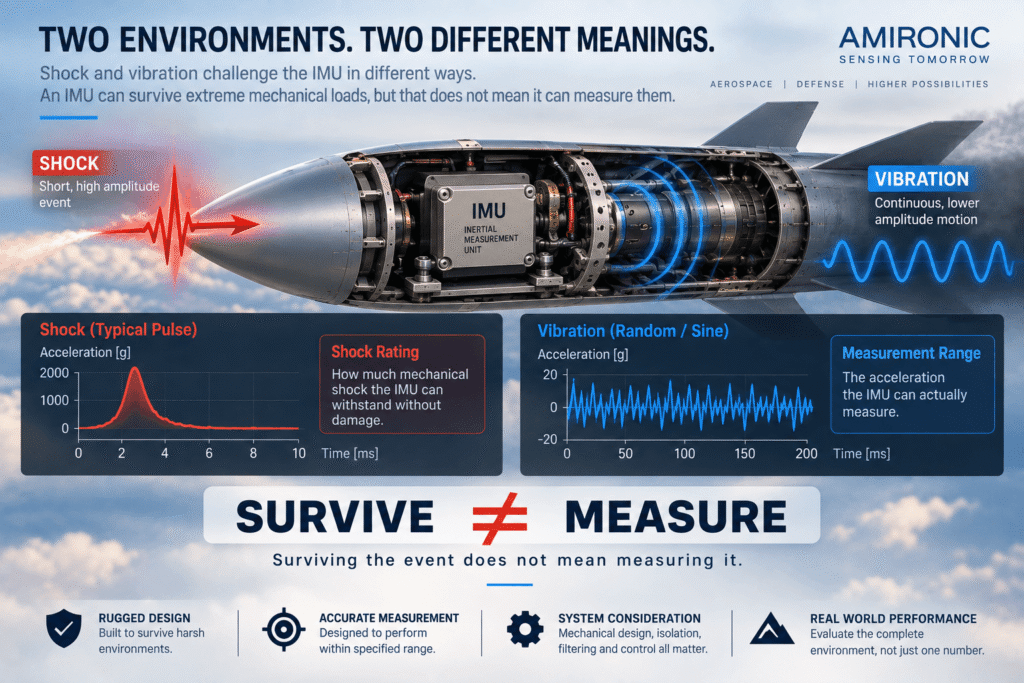
פלטפורמה אווירית יכולה לשנות כיוון במהירות. מערכת מיוצבת יכולה להיחשף להפרעה מכנית פתאומית. כלי אוטונומי יכול לעבור ממשטח חלק לשטח שמייצר רעידות משמעותיות. וביישומי Aerospace ו-Defense, החיישן עשוי להיחשף גם לתאוצות, Shock ו-Angular Rates גבוהים מאוד.
במצבים כאלה עולה שאלה אחרת לחלוטין:
לא רק עד כמה ה-IMU מדויק כשהמערכת יציבה – אלא מה קורה למדידה כשהדינמיקה הופכת לקיצונית?
זו בדיוק הסיבה שבחירת IMU ליישום High-Dynamic דורשת להסתכל מעבר לנתונים כמו Bias Stability ו-Angle Random Walk.
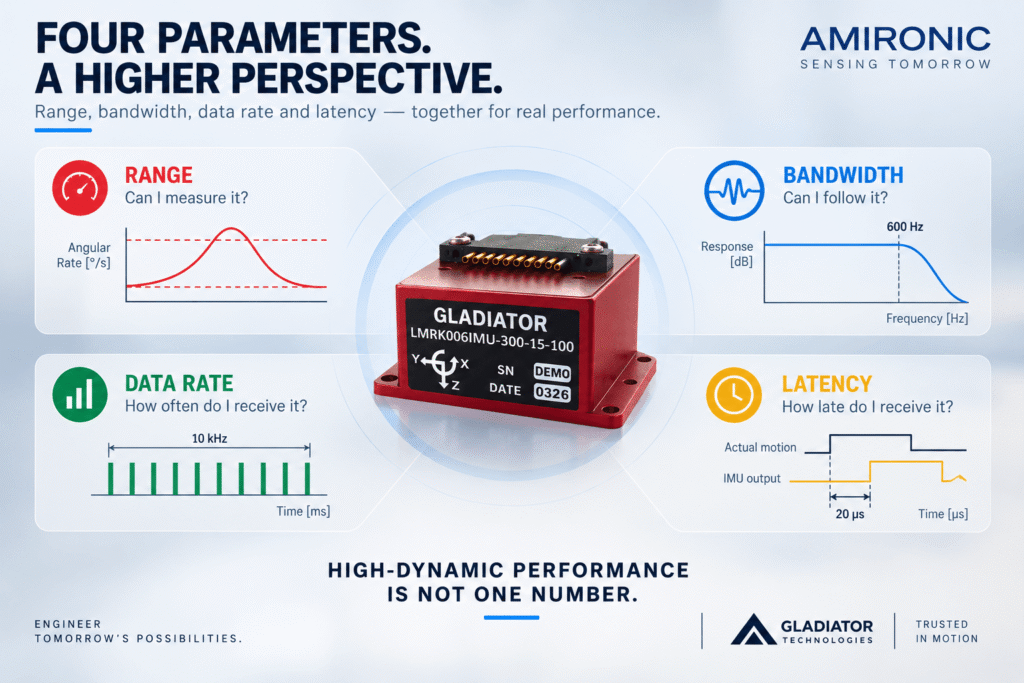
צריך להבין גם את טווחי המדידה, רוחב הסרט, קצב הנתונים, ההשהיה, ההתנהגות תחת Shock ו-Vibration, הרגישות לתאוצה ואת היכולת של החיישן להמשיך לספק מידע שימושי בזמן שהתנועה עצמה הופכת לאתגר.
מהו בעצם High-Dynamic IMU?
המונח High-Dynamic IMU אינו מתאר בהכרח קטגוריה אחת בעלת גבול מספרי מוסכם.
בפועל, הכוונה היא ל-IMU שנדרש למדוד בצורה שימושית גם כאשר הפלטפורמה חווה שינויים מהירים בקצב הזוויתי ובתאוצה, ולעיתים גם תנאי Shock ו-Vibration משמעותיים.
במערכת כזו יכולים להתרחש במקביל כמה אירועים:
- קצב הסיבוב עולה במהירות.
- התאוצה משתנה בפרק זמן קצר.
- מבנה הפלטפורמה מייצר רעידות בתחום תדרים רחב.
- מערכת הבקרה דורשת נתונים בתדירות גבוהה.
- הזמן בין התנועה הפיזית לבין הגעת הנתון לבקר הופך משמעותי.
- החיישן מתקרב לגבולות טווח המדידה שלו.
לכן IMU שנראה מצוין לפי פרמטר אחד יכול להיות פחות מתאים כאשר מסתכלים על סביבת העבודה המלאה.
לדוגמה, Gyroscope בעל Noise נמוך מאוד אינו מועיל אם קצב הסיבוב בפועל חורג מטווח המדידה שלו.
באותה מידה, טווח מדידה רחב אינו מספיק אם רוחב הסרט או ההשהיה אינם מתאימים לדינמיקה של מערכת הבקרה.
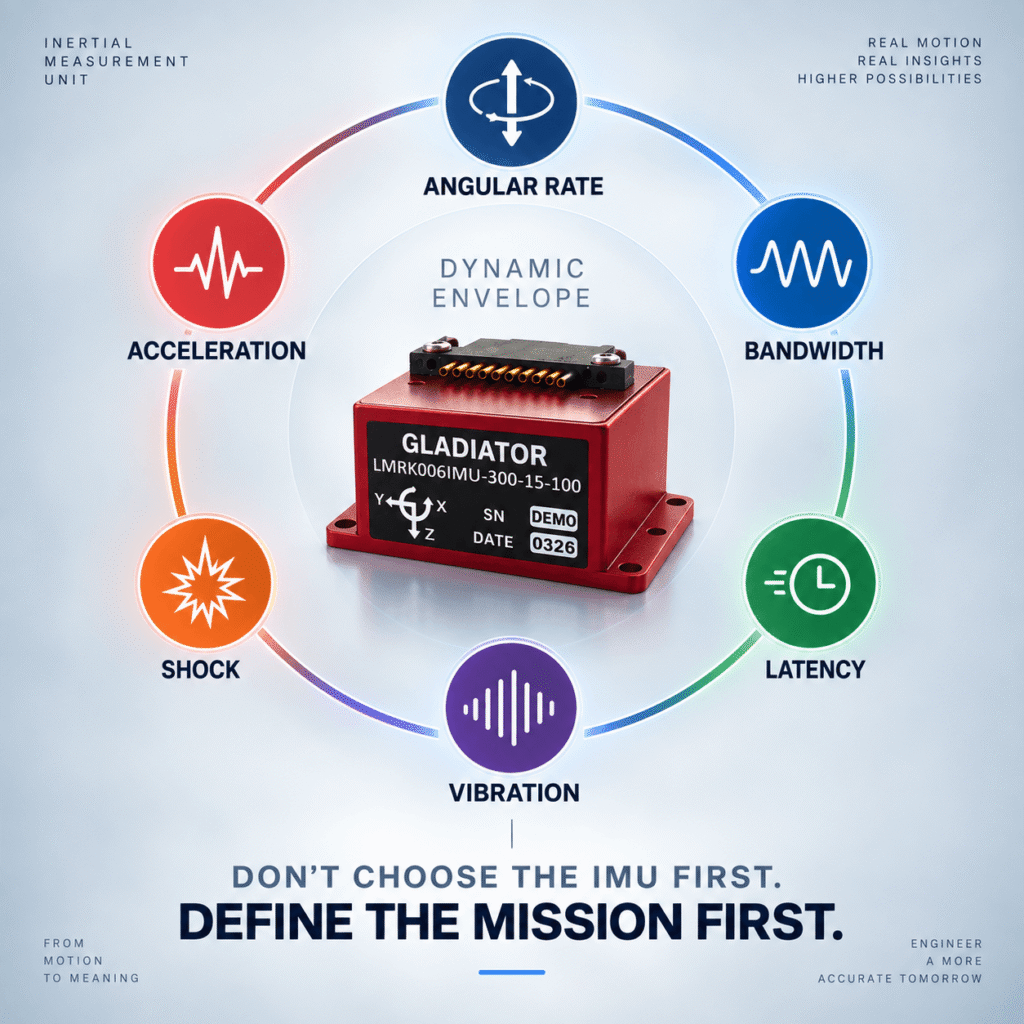
High-Dynamic הוא לכן לא מספר אחד ב-Datasheet. הוא שילוב בין סביבת התנועה, מגבלות החיישן והדרישות של מערכת הבקרה.
הרגע שבו IMU מפסיק לראות את מה שבאמת קורה
נניח שפלטפורמה מבצעת תמרון מהיר.
כל עוד קצב הסיבוב נמצא בתוך טווח המדידה של ה-Gyroscope, ניתן למדוד אותו.
אבל אם החיישן מוגדר, לדוגמה, לטווח של ±300°/s והמערכת עוברת לרגע את הגבול הזה, החיישן אינו יכול פשוט "להמשיך למדוד קצת פחות טוב".
הוא הגיע ל-Saturation.
המשמעות היא שהמידע המתקבל כבר אינו מייצג את מלוא התנועה הפיזית שהתרחשה.
אם אלגוריתם הבקרה או הניווט מבצע אינטגרציה של קצב הסיבוב כדי להעריך שינוי בזווית, אפילו אירוע קצר שבו חלק מהתנועה לא נמדד עלול ליצור שגיאה בהערכת ה-Attitude.
וזה מדגים עיקרון חשוב:
טווח המדידה אינו רק נתון שמגן על החיישן. הוא קובע אילו תנועות המערכת מסוגלת למדוד בכלל.
לכן השאלה הנכונה אינה:
"האם ±300°/s הוא טווח גדול?"
אלא:
"מהו ה-Angular Rate המרבי שהפלטפורמה שלי יכולה לייצר, כולל Transients ואירועים חריגים?"
וזה נכון גם ל-Accelerometer.
מערכת שפועלת רוב הזמן סביב 1g יכולה לחוות לפרקי זמן קצרים תאוצות גבוהות משמעותית. אם טווח ה-Accelerometer אינו מכסה את האירועים האלה, המידע האינרציאלי עלול להיחתך בדיוק כאשר הדינמיקה של המערכת היא הגבוהה ביותר.
±300°/s או ±2000°/s – יותר הוא לא תמיד טוב יותר
קל להגיע מכאן למסקנה שעדיף פשוט לבחור תמיד את טווח המדידה הרחב ביותר.
אבל זו אינה בהכרח הבחירה הנכונה.
בתכנון חיישנים קיימים Trade-offs בין Range, Noise, Resolution, Bias, Scale Factor וביצועים נוספים. לכן המטרה אינה למצוא את ה-IMU בעל המספר הגדול ביותר, אלא להתאים את טווח המדידה ל-Envelope האמיתי של היישום.
הדוגמה של Gladiator Technologies ממחישה זאת היטב.
ה-LandMark 006 הוא IMU שישה צירים קומפקטי עם Gyroscope Range של ±300°/s, Accelerometer Range של ±15g, רוחב סרט של עד 600Hz וקצב נתונים של עד 10kHz בגרסת VELOX PLUS. Gladiator מציגה עבורו גם Digital Message Delay של כ-20µs.
לעומתו, ה-LandMark 007 תוכנן במפורש עבור High Dynamic Applications ומציע Gyroscope Range של עד ±2000°/s ו-Accelerometer Range של עד ±98g. גם כאן קיימת ארכיטקטורת VELOX עם קצבי נתונים גבוהים ורוחב סרט של עד 600Hz בגרסת VELOX PLUS.
שני המוצרים הם IMU מבוססי MEMS.
אבל הם פותרים Envelope דינמי שונה מאוד.
וזה בדיוק המקום שבו מתחילה בחירת IMU נכונה: לא בשאלה איזה מוצר "טוב יותר", אלא איזה חיישן מתאים לתנועה שהמערכת באמת צפויה לחוות.