flagEnglish
flagעברית
רבינוביץ' 3, פתח-תקווה, ישראל
03-9047744
office@amironic.co.il
Facebook
Twitter
LinkedIn
YouTube
  • ראשי
  • מוצרים
    • אינרציאלי MEMS
      • ג'יירו ומדי תאוצה
      • מדיד IMU
      • INS/GPS
      • AHRS
    • מאמ”תים
      • מאמ"תים
      • מאמ"ת אלקטרוני
      • מאמ”תים לתעופה
      • מאמ”תים תרמיים
      • אטימות למפסקים וידיות
    • מפסקי רגל
      • פדלים ולחיצים
      • USB
      • מפסקי אוויר
      • מפסקים רפואיים
      • מפסקי רגל מודולריים
      • מפסקים תעשייתיים
      • מפסק רגל פוטנציומטרי
      • מפסקים אלחוטיים
    • מכניקה ותמסורת
      • גלגלי שיניים
      • ברגים אטומים
      • קופסאות תמסורת
      • קופלונגים
      • מיסבים
      • ברגים ומהדקים
      • קפיצים ופריטים מכניים
      • תנועה לינארית
      • בולמי זעזועים
    • סנסורים
      • תרמוסטטים
      • טמפרטורה
      • מיקום
      • לחץ
      • מהירות
      • מד מפלס (גובה נוזל)
      • מתמרי עומס
      • פוטנציומטרים ממברניים
      • סנסור FLEX
    • מנועים
      • זרם ישר עם תמסורת
      • זרם ישר ללא מברשות
      • מנועי צעד עם גיר
      • מנועי סרוו ו-Torque ללא מברשות
      • מנוע זרם ישר
    • אלקטרוניקה
      • נורות קסנון ואינפרא אדום
      • מונים ושעונים
      • מארזים למיקרו אלקטרוניקה
      • מתגים עמידים במים
      • מיקרו סוויץ’
    • שליטה ביד
      • ג’ויסטיקים ולחיצים
      • מפסקים אלקטרוניים
      • מפסקים למיטות חולים
      • בקר יד USB דגם Herga 6310
      • מפסקים לג’קוזי וטוחני אשפה
      • מפסקי לחץ
      • מפסק אינפרא אדום IR
    • פתרונות הספק
      • ספקי כח צבאיים וקשיחים
      • הגנה על מעגלים חכמה
      • מתאם הספק צבאי
      • ספק כוח צבאי תלת-ערוצי – עד 250W
    • חומרים
      • מוליבדן (Molybdenum) וסגסוגות מתקדמות – פתרונות חומרי גלם וייצור ליישומים קיצוניים
      • טונגסטן (Tungsten / Wolfram) וסגסוגות מתקדמות – חומרי גלם ופתרונות ייצור ליישומים קיצוניים
      • חומרי גלם לגלגלי שיניים
  • חנות
  • חברות
  • אודות אמירוניק
  • חדשות
  • צור קשר
Product was added to your cart

עגלת קניות

waze

Allan Deviation בחיישני MEMS – כיצד מודדים רעש וסחיפה בג'יירוסקופים ובמדי תאוצה?

MEMS26/10/2026amironicLTD

מבוא – מדוע חיישן שאינו זז עדיין מציג תנועה?

דמיינו מערכת ניווט אינרציאלית (INS) המותקנת בכלי טיס, ברכב אוטונומי או במערכת אלקטרו-אופטית מיוצבת. המערכת נעזרת בג'יירוסקופים למדידת מהירות זוויתית ובמדי תאוצה (Accelerometers) למדידת תאוצה.

שני סוגי החיישנים מהווים מרכיבים מרכזיים ביחידת מדידה אינרציאלית (IMU), והדיוק שלהם משפיע על איכות המידע שמקבלת מערכת הבקרה או הניווט.

אבל מה קורה כאשר מניחים את החיישנים על שולחן יציב לחלוטין?

הג'יירוסקופ אמור להציג מהירות זוויתית של אפס, משום שאין תנועה סיבובית. מד התאוצה, לעומת זאת, ימדוד גם את השפעת הכבידה, בהתאם לכיוון הציר שלו.

לכאורה, כל עוד החיישנים אינם זזים, היינו מצפים לקבל ערכים קבועים לחלוטין.

בפועל, זה לא מה שקורה.

גם כאשר החיישן נמצא במנוחה, המדידות משתנות מעט מרגע לרגע. לעיתים מדובר בתנודות אקראיות קטנות ומהירות, ולעיתים ניתן להבחין בשינוי איטי והדרגתי של נקודת האפס.

תופעות אלה אינן בהכרח מעידות על תקלה. הן חלק מהמאפיינים הפיזיקליים והאלקטרוניים של חיישנים אמיתיים, ובפרט של חיישנים המבוססים על טכנולוגיית MEMS.

הבעיה מתחילה כאשר מערכת הבקרה או הניווט מפרשת את השגיאות האלה כתנועה אמיתית.

לדוגמה, רעש במדידת המהירות הזוויתית עלול להצטבר לשגיאת זווית, ואילו שגיאות במדידת התאוצה עלולות להצטבר לשגיאות במהירות ובמיקום.

ככל שהמערכת נדרשת לפעול בדיוק גבוה יותר או במשך זמן ממושך יותר ללא תיקון ממקור חיצוני, כך גדלה החשיבות של הבנת הרעש והסחיפה בחיישן.

כאן נכנסת לתמונה שיטת Allan Deviation, המאפשרת לבחון כיצד יציבות המדידה משתנה לאורך פרקי זמן שונים, ולהבחין בין סוגים שונים של רעש ושגיאות.

במאמר זה נסביר תחילה את השיטה בצורה פשוטה, נלמד כיצד לקרוא גרף Allan Deviation, ונכיר את המדדים החשובים ביותר:

  • ARW – Angle Random Walk: רעש אקראי בג'יירוסקופ.

  • VRW – Velocity Random Walk: רעש אקראי במד תאוצה.

  • Bias Instability: אי-יציבות איטית של היסט המדידה.

  • In-Run Bias Stability: יציבות ההיסט במהלך פעולת החיישן.

בהמשך ננתח גם תוצאות מדידה שהציגה Gladiator Technologies עבור מדי תאוצה בטכנולוגיית Closed-Loop, ונבחן את המשמעות של ביצועי הרעש והיציבות בדור החדש של חיישני SX3 Low Noise.

1. מהו Allan Deviation? הסבר פשוט

נניח שאנחנו רוצים לבדוק עד כמה מדידה של חיישן יציבה.

אנחנו מניחים את החיישן במצב סטטי, אוספים אלפי מדידות ומגלים שהערכים משתנים מעט בכל רגע.

הפתרון האינטואיטיבי הוא לחשב ממוצע.

אם נחשב ממוצע של עשר מדידות, חלק מהרעש האקראי יתבטל. אם נחשב ממוצע של מאה מדידות, ייתכן שנקבל תוצאה יציבה עוד יותר.

אבל האם ככל שנגדיל את זמן המיצוע נקבל תמיד מדידה מדויקת יותר?

התשובה היא לא בהכרח.

בטווחי זמן קצרים, רעש אקראי עשוי להיות הגורם הדומיננטי. מיצוע של המדידות מסייע לצמצם את השפעתו.

אולם בטווחי זמן ארוכים יותר, החיישן עשוי להתחיל להציג שינויים איטיים הנובעים מתהליכים פנימיים, משינויים תרמיים או ממנגנוני רעש אחרים.

כתוצאה מכך, הגדלת זמן המיצוע אינה מבטיחה שיפור מתמשך.

אז מה בעצם מודדת שיטת Allan Deviation?

במקום לבחון רק עד כמה כל מדידה רחוקה מהממוצע הכללי, השיטה מחלקת את רצף המדידות לקבוצות עוקבות.

תחילה מחשבים ממוצע לכל קבוצה, ולאחר מכן בודקים עד כמה הממוצעים של קבוצות סמוכות שונים זה מזה.

חוזרים על התהליך עבור זמני מיצוע שונים: שנייה, עשר שניות, מאה שניות וכן הלאה.

כך מתקבלת תמונה של יציבות החיישן כתלות במשך הזמן שבו מבצעים את המיצוע.

במילים פשוטות: Allan Deviation מראה לנו כיצד הרעש והסחיפה משפיעים על יציבות המדידה בטווחי זמן שונים.

חשוב להדגיש שהשיטה אינה מודדת ישירות את הדיוק המוחלט של החיישן. חיישן יכול להציג Allan Deviation נמוך מאוד, ובכל זאת לסבול מהיסט אפס קבוע ומשמעותי. לכן משתמשים בשיטה לצד בדיקות נוספות של דיוק, כיול ויציבות.
2. כיצד קוראים גרף Allan Deviation?

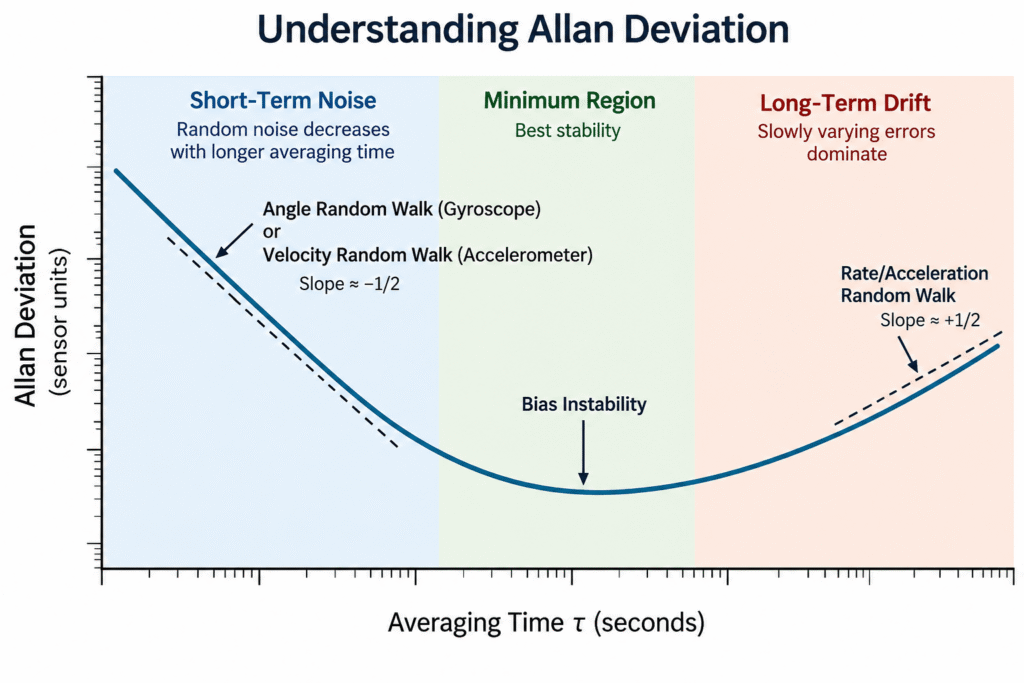
לאחר שהבנו את העיקרון, נבחן את הגרף הראשון שיצרנו.

הגרף מציג כיצד יציבות המדידה משתנה בהתאם למשך הזמן שבו מבצעים מיצוע של נתוני החיישן. הוא רלוונטי הן לג'יירוסקופים והן למדי תאוצה, אף שהיחידות הפיזיקליות שונות.

חשוב להדגיש שמדובר בגרף המחשה עקרוני, ולא בתוצאות מדידה של חיישן מסוים.

הציר האופקי – Averaging Time

הציר האופקי מייצג את זמן המיצוע, המסומן באות היוונית τ (טאו).

לדוגמה, כאשר זמן המיצוע הוא שנייה אחת, מחלקים את הנתונים למקטעים של שנייה ומחשבים ממוצע לכל מקטע.

כאשר זמן המיצוע הוא 100 שניות, מבצעים את אותה פעולה על מקטעים ארוכים יותר.

כך ניתן לבדוק האם מיצוע ארוך יותר משפר את יציבות המדידה, או שמתחילות להופיע השפעות של רעש איטי וסחיפה.

הציר האנכי – Allan Deviation

הציר האנכי מציג את Allan Deviation, כלומר מדד להבדלים בין ממוצעי המדידה של מקטעים סמוכים.

ככל שהערך נמוך יותר, כך הממוצעים יציבים יותר ביחס זה לזה עבור זמן המיצוע שנבדק.

בג'יירוסקופ המודד מהירות זוויתית, ניתן להציג את הערכים במעלות לשנייה (°/s). במד תאוצה ניתן להשתמש ביחידות תאוצה, למשל mg או µg.

שני הצירים מוצגים בדרך כלל בסקאלה לוגריתמית, המאפשרת לבחון התנהגות המשתרעת על פני טווחי זמן ורמות רעש שונים מאוד.

שלושת האזורים המרכזיים בגרף

האזור הראשון – Short-Term Noise

בצד השמאלי של הגרף העקומה יורדת ככל שזמן המיצוע גדל.

באזור זה עשוי לשלוט רעש אקראי מהיר, שמיצוע מסייע לצמצם את השפעתו.

כאשר הרעש הלבן הוא הדומיננטי, שיפוע העקומה בגרף לוגריתמי יהיה בקירוב מינוס חצי (−1/2).

בג'יירוסקופ, מקדם הרעש הזה קשור למדד Angle Random Walk או ARW. במד תאוצה, המדד המקביל הוא Velocity Random Walk או VRW.

האזור השני – Minimum Region

בהמשך, הירידה בעקומה מתמתנת ולעיתים מתקבל אזור כמעט אופקי או נקודת מינימום.

באזור זה השפעת הרעש המהיר כבר קטנה, ומנגנוני רעש איטיים יותר נעשים משמעותיים.

אחד מהם הוא Bias Instability, המתאר תנודות איטיות של היסט המדידה במהלך פעולת החיישן.

זהו אזור חשוב במיוחד כאשר בוחנים את יציבות החיישן לאורך זמן.

עם זאת, לא כל נקודת מינימום מייצגת בהכרח Bias Instability טהור. זיהוי מדויק מחייב לבחון את צורת העקומה ואת מנגנוני הרעש המשפיעים עליה.

האזור השלישי – Long-Term Drift

בצד הימני של הגרף, העקומה עשויה להתחיל לעלות.

המשמעות היא שמיצוע ארוך יותר כבר אינו משפר את יציבות המדידה. במקרים מסוימים מתחילים לשלוט מנגנוני רעש איטיים, כגון Rate Random Walk בג'יירוסקופ, או תופעות דומות במד תאוצה.

שינויים סביבתיים, ובפרט שינויי טמפרטורה, עשויים גם הם להשפיע על המדידה.

לכן חשוב להבחין בין רעש סטטיסטי פנימי של החיישן לבין השפעות סביבתיות שלא נשלטו במהלך הבדיקה.

המסקנה המרכזית: אין זמן מיצוע אחד שמתאים לכל החיישנים ולכל היישומים. גרף Allan Deviation מאפשר להבין כיצד היציבות משתנה לאורך זמן, ולזהות את מנגנוני הרעש הדומיננטיים.

3. מהו Angle Random Walk – ARW בג'יירוסקופ?

ג'יירוסקופ מודד מהירות זוויתית, כלומר כמה מהר גוף מסתובב סביב ציר מסוים.

כאשר רוצים לחשב בכמה מעלות הגוף הסתובב, מבצעים אינטגרציה של המהירות הזוויתית לאורך זמן.

אולם פלט הג'יירוסקופ מכיל גם רעש אקראי.

אפילו אם הגוף אינו מסתובב כלל, האינטגרציה של הרעש הזה יוצרת שגיאת זווית שהולכת ומתפתחת לאורך זמן.

תופעה זו נקראת Angle Random Walk – ARW.

אפשר לדמיין אדם שמנסה ללכת בקו ישר, אך בכל צעד סוטה מעט באופן אקראי ימינה או שמאלה. למרות שאין כיוון קבוע לסטיות, המרחק המצטבר מנקודת היעד עשוי לגדול.

באופן דומה, רעש אקראי במדידת המהירות הזוויתית גורם לאי-ודאות מצטברת בחישוב הזווית.

כיצד מפרשים את ערך ה-ARW?

ARW מוצג בדרך כלל ביחידות של מעלות לשורש שעה (°/√hr).

ככל שהערך נמוך יותר, כך התרומה של הרעש האקראי לשגיאת הזווית המצטברת קטנה יותר.

למשל, עבור ג'יירוסקופ בעל ARW של 0.02°/√hr, ובהנחה של רעש לבן אידיאלי, אי-הוודאות בזווית הנובעת מרכיב רעש זה בלבד תהיה בקירוב:

משך אינטגרציה שגיאת זווית RMS מקורבת
דקה אחת 0.0026°
10 דקות 0.0082°
שעה אחת 0.0200°

הערכים בטבלה הם דוגמה מתמטית מחושבת, ולא תוצאות ניסוי. הם מתייחסים לרכיב ה-ARW בלבד, ללא שגיאות Bias, טמפרטורה, כיול או מקורות שגיאה אחרים.

SX3 Low Noise – מדוע הנתון משמעותי?

בדור החדש של חיישני SX3 מבית Gladiator Technologies הוצג נתון ARW נמוך מ-0.02°/√hr.

זהו נתון המעיד על רמת רעש זוויתי נמוכה, שעשויה להיות בעלת חשיבות רבה במערכות הדורשות מדידת תנועה מדויקת, כגון מערכות ייצוב אלקטרו-אופטיות, ניווט אינרציאלי ובקרת תנועה.

עם זאת, ARW לבדו אינו קובע את הדיוק הכולל של המערכת. גם יציבות ה-Bias, רוחב הפס, השהיית המדידה ותנאי הסביבה משפיעים על התוצאה בפועל.

4. מהו Velocity Random Walk – VRW במד תאוצה?

במד תאוצה מתרחשת תופעה דומה, אך במקום שגיאת זווית מצטברת מתקבלת שגיאת מהירות מצטברת.

מד התאוצה מודד תאוצה. כאשר מערכת ניווט רוצה לחשב מהירות, היא מבצעת אינטגרציה של התאוצה לאורך זמן.

אולם גם מד התאוצה מכיל רעש אקראי.

כאשר מבצעים אינטגרציה של הרעש הזה, מתקבלת אי-ודאות במהירות המחושבת, שגדלה ככל שמשך האינטגרציה מתארך.

תופעה זו נקראת Velocity Random Walk – VRW.

ההבדל בין ARW ל-VRW הוא בגודל הפיזיקלי שבו מתפתחת השגיאה:

מאפיין ג'יירוסקופ מד תאוצה
מה מודדים? מהירות זוויתית תאוצה
מדד הרעש ARW VRW
מה מתקבל באינטגרציה? זווית מהירות
שגיאה מצטברת שגיאת זווית שגיאת מהירות

במד תאוצה, שגיאת מהירות עלולה להצטבר בהמשך גם לשגיאת מיקום, כאשר מערכת הניווט מבצעת אינטגרציה נוספת.

זו אחת הסיבות לכך שאיכות מדי התאוצה חשובה לא פחות מאיכות הג'יירוסקופים במערכות ניווט אינרציאליות.

מדוע זה חשוב בהשוואת חיישנים?

שני מדי תאוצה עשויים להציע אותו טווח מדידה, למשל ±30g, אך להיות שונים משמעותית ברמת הרעש שלהם.

מד תאוצה בעל VRW נמוך יותר עשוי לאפשר הערכת מהירות יציבה יותר, בהנחה ששאר מאפייני החיישן ותנאי המדידה דומים.

אולם גם כאן, VRW אינו מספר את כל הסיפור.

כדי להבין את הביצועים לאורך זמן, יש לבחון בנוסף את יציבות ה-Bias ואת תוצאות מדידות Allan Deviation.

5. ממדידה תיאורטית לביצועים אמיתיים – מדי התאוצה של Gladiator Technologies

עד כה הכרנו את שיטת Allan Deviation ואת המשמעות של רעש אקראי בג'יירוסקופים ובמדי תאוצה.

כעת נבחן כיצד הנתונים האלה באים לידי ביטוי בחיישנים תעשייתיים אמיתיים.

חברת Gladiator Technologies מפתחת חיישנים אינרציאליים מתקדמים, ובהם ג'יירוסקופים, מדי תאוצה ויחידות מדידה אינרציאליות (IMU), המיועדים בין היתר ליישומים שבהם נדרשים רעש נמוך, יציבות גבוהה וביצועים בתנאי סביבה מאתגרים.

אחת ממשפחות המוצרים שלה כוללת מדי תאוצה בטכנולוגיית Closed-Loop, שבה מופעל כוח משוב על המסה האינרציאלית כדי לאזן את הכוח הנוצר כתוצאה מהתאוצה החיצונית.

גישה זו מאפשרת להשיג יציבות גבוהה של היסט המדידה ולשפר מאפייני ביצועים נוספים, בהתאם לתכנון החיישן.

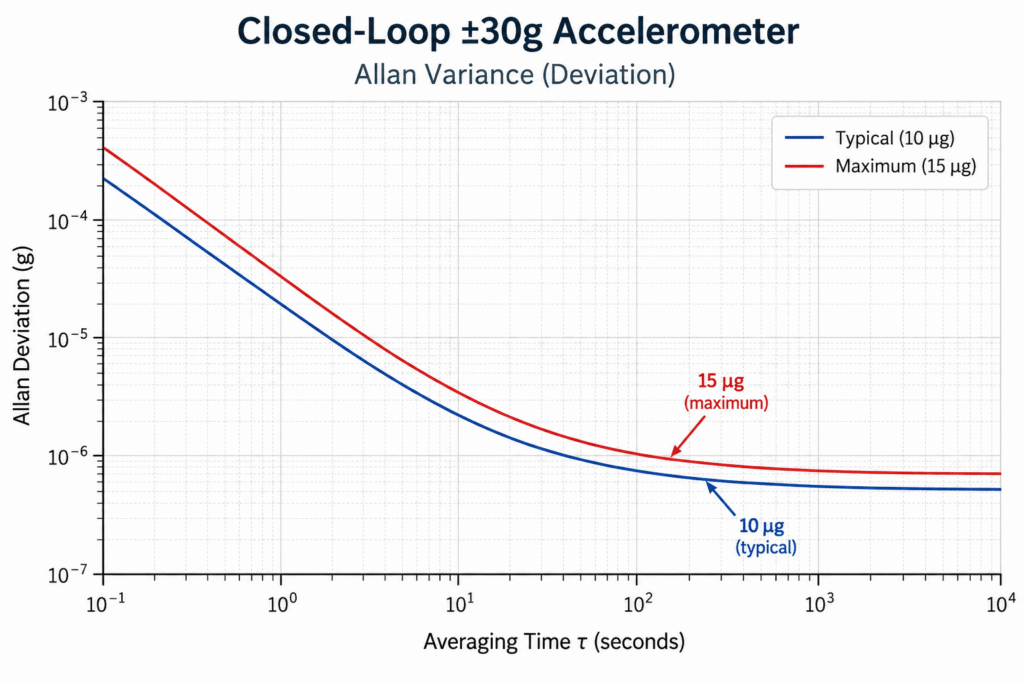
מדידת Allan Deviation במד תאוצה Closed-Loop בתחום ±30g

במצגת הטכנית של Gladiator Technologies מוצגת מדידת Allan של מד תאוצה Closed-Loop בתחום ±30g.

הגרף מציג ירידה בסטיית Allan ככל שזמן המיצוע גדל, ובהמשך התמתנות של העקומה.

היצרן מציין באזור זה נתוני יציבות של:

  • Typical: 10 µg – ערך טיפוסי.
  • Maximum: 15 µg – ערך מרבי מוצג.

לשם המחשה, 10 מיקרו-g הם 0.00001g בלבד, כלומר כ-0.000098 מטר לשנייה בריבוע.

מדובר ברמת תאוצה קטנה מאוד, הממחישה את רגישות המדידה הנדרשת במערכות אינרציאליות מדויקות.

עם זאת, אין לפרש את הנתון כאילו מד התאוצה מבטיח דיוק מוחלט של 10µg בכל תנאי העבודה. מדובר במדד יציבות הנגזר מהבדיקה המוצגת, ולא במפרט כולל של שגיאת המדידה.

סדרת מדי התאוצה GA100, GA200 ו-GA300

Gladiator Technologies מציעה שלוש משפחות של מדי תאוצה חד-ציריים בטכנולוגיית Closed-Loop, המיועדות לטווחי תאוצה שונים.

משפחה טווח מדידה VRW בגרסת D רוחב פס
GA100 ±15g 20 µg/√Hz מעל 300Hz
GA200 ±30g 20 µg/√Hz מעל 300Hz
GA300 ±70g 20 µg/√Hz מעל 300Hz

הנתונים מתייחסים לגרסאות D לפי מפרטי הביצועים הראשוניים של Gladiator Technologies. ערכי VRW מוצגים ביחידות היצרן.

נתון מעניין נוסף הוא שבגרסאות D מציג היצרן ערכי In-Run Stability של 7µg עבור GA100 ו-GA200, ושל 16µg עבור GA300. לצד זאת, מוצגים ערכי Short-Term Stability של 60µg ו-125µg בהתאמה, עבור פרק זמן של חמש שעות. חשוב להבחין בין שני המדדים ולפרש אותם בהתאם לשיטת המדידה של היצרן.

ההבדלים האלה ממחישים מדוע בחירת מד תאוצה אינה יכולה להתבסס רק על טווח המדידה המרבי.

לדוגמה, מערכת הנדרשת למדוד תאוצות עד ±15g אינה זקוקה בהכרח לחיישן המיועד ל-±70g. יש לבחון את דרישות הטווח, הרעש, יציבות ה-Bias, תנאי הרעידות ומאפייני המערכת כולה.

היתרון ההנדסי הוא האפשרות לבחור חיישן בהתאם לפרופיל התנועה ולדרישות הדיוק של היישום, ולא רק בהתאם לטווח התאוצה המרבי.


6. מהו Bias Instability ומדוע הוא חשוב כל כך?

עד כה עסקנו בעיקר ברעש אקראי, שניתן לצמצם את השפעתו באמצעות מיצוע.

אבל קיימת בעיה נוספת, ולעיתים משמעותית יותר: היסט המדידה של החיישן אינו בהכרח נשאר קבוע לאורך זמן.

תופעה זו קשורה ל-Bias Instability.

תחילה, מהו Bias?

נניח שג'יירוסקופ מונח על שולחן ואינו מסתובב.

באופן אידיאלי, הפלט שלו צריך להיות אפס מעלות לשנייה.

אולם אם החיישן מציג באופן עקבי 0.01 מעלות לשנייה, קיימת שגיאת היסט של 0.01 מעלות לשנייה.

זוהי שגיאת Bias.

אם ההיסט היה קבוע לחלוטין, ניתן היה למדוד אותו ולבצע תיקון באמצעות כיול.

אולם במציאות, ה-Bias עשוי להשתנות במהלך הפעולה.

לדוגמה, הוא עשוי להיות 0.01 מעלות לשנייה בתחילת המדידה, ולאחר זמן להשתנות מעט, גם כאשר החיישן נותר במנוחה.

השינויים האיטיים האלה מקשים על מערכת הבקרה להבחין בין תנועה אמיתית לבין שינוי פנימי של החיישן.

Bias Instability לעומת In-Run Bias Stability

שני המונחים קשורים ליציבות היסט המדידה, אך אינם בהכרח מתארים את אותו מדד.

Bias Instability הוא מדד סטטיסטי לרכיב רעש איטי, שמקובל לאמוד באמצעות ניתוח Allan Deviation ובהתאם למודל הרעש ולשיטת החישוב.

In-Run Bias Stability מתאר את יציבות ה-Bias במהלך פעולת החיישן, אך אופן חישובו עשוי להשתנות בין יצרנים ומפרטים.

לכן, כאשר משווים שני חיישנים, חשוב לוודא שהנתונים נמדדו באותה שיטה ובתנאים דומים.

מדוע Bias קטן יכול להפוך לשגיאה גדולה?

נניח שלג'יירוסקופ יש היסט קבוע ולא מתוקן של 0.01 מעלות לשנייה.

אם מערכת הניווט מבצעת אינטגרציה של המדידה לאורך דקה אחת, שגיאת הזווית המצטברת תהיה:

0.01 × 60 = 0.6 מעלות.

לאחר עשר דקות, השגיאה המצטברת תהיה כבר 6 מעלות.

זוהי דוגמה להצטברות שגיאה עקב Bias קבוע, ולא חישוב של Bias Instability. היא ממחישה מדוע גם היסטים קטנים עלולים להיות משמעותיים במערכת ניווט הפועלת ללא תיקון חיצוני.

SX3 Low Noise – יציבות היסט לצד רעש נמוך

בדור SX3 Low Noise של Gladiator Technologies הוצג ערך Bias Instability של 0.25°/hr במדידה המיטבית, לצד ARW נמוך מ-0.02°/√hr.

שילוב הנתונים האלה מצביע על התמקדות בשני מאפיינים חשובים: צמצום הרעש האקראי המהיר ושיפור היציבות של היסט המדידה לאורך זמן.

עם זאת, יש להבחין בין ערך Bias Instability ביחידות של מעלות לשעה לבין שגיאת זווית מצטברת. הנתון 0.25°/hr אינו אומר בהכרח ששגיאת הזווית תהיה 0.25 מעלות לאחר שעה.

במערכות ניווט וייצוב מתקדמות, ביצועים אלה עשויים לסייע בהפחתת אי-הוודאות במדידה, במיוחד כאשר הם משולבים עם תכנון נכון של מערכת הבקרה, סינון האותות וכיול החיישנים.

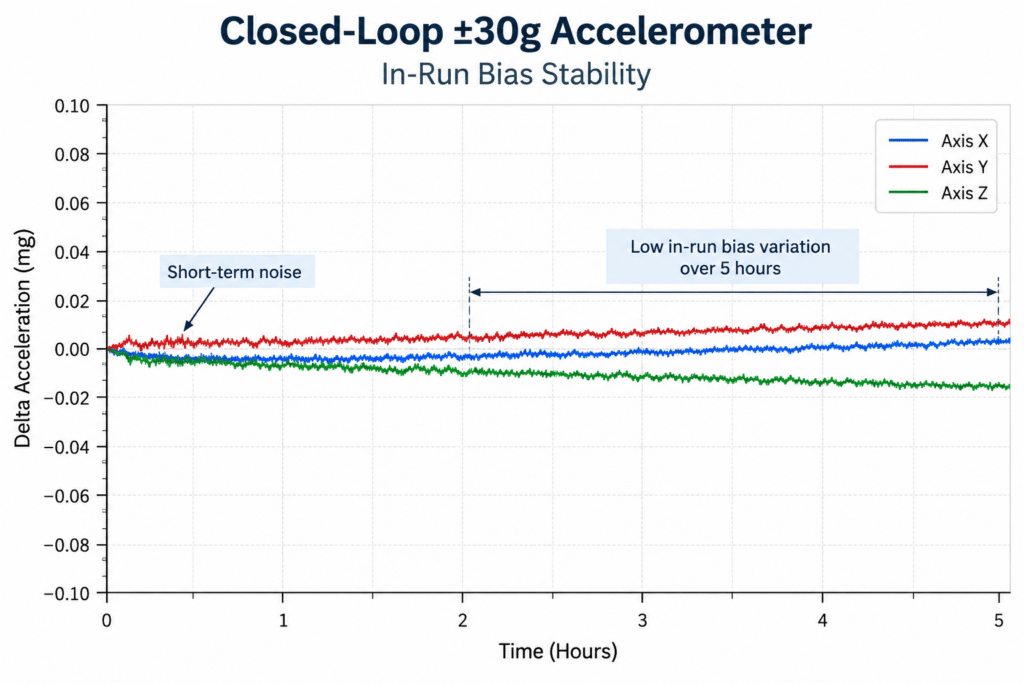
7. In-Run Bias Stability – מה קורה לחיישן לאחר מספר שעות עבודה?

עד כה למדנו כיצד Allan Deviation מאפשר לזהות מאפייני רעש שונים, וכיצד Bias Instability מתאר תנודות איטיות בהיסט המדידה.

אולם מבחינה הנדסית, חשוב להבין גם מה קורה לחיישן בזמן פעולה רציפה.

נניח שמד תאוצה מותקן במערכת ניווט אינרציאלית הפועלת במשך מספר שעות. גם אם החיישן נשאר במצב סטטי, פלט המדידה עשוי להשתנות בהדרגה.

שינוי כזה עלול לנבוע מתהליכי התייצבות פנימיים, משינויי טמפרטורה או ממנגנוני רעש איטיים.

כדי לבחון התנהגות זו משתמשים, בין היתר, במדידות In-Run Bias Stability.

כיצד קוראים גרף In-Run Bias Stability?

בניגוד לגרף Allan Deviation, המציג מדד סטטיסטי כפונקציה של זמן המיצוע, גרף In-Run Bias Stability מציג את התנהגות המדידה לאורך זמן הבדיקה עצמו.

בגרף ניתן לזהות שני מאפיינים מרכזיים:

1. תנודות מהירות סביב ערך המדידה

אלה עשויות להיות קשורות לרעש קצר טווח. התנודות מופיעות כמעין חספוס של עקומת המדידה.

2. שינוי איטי של ערך המדידה

כאשר העקומה נוטה בהדרגה כלפי מעלה או מטה, הדבר עשוי להעיד על שינוי בהיסט המדידה לאורך זמן.

שני המאפיינים חשובים, אך הם משפיעים באופן שונה על המערכת.

רעש מהיר עשוי להשפיע על איכות האות ועל פעולת מערכת הבקרה, בעוד ששינוי איטי של ה-Bias עלול לגרום לשגיאה מצטברת במערכות המבצעות אינטגרציה של המדידות.

יציבות במהלך פעולה – מדי התאוצה של Gladiator Technologies

בבדיקות שהציגה Gladiator Technologies עבור מד תאוצה Closed-Loop בתחום ±30g, ניתן לראות כיצד מדידות התאוצה משתנות במהלך פרק זמן של מספר שעות.

העקומות מציגות תנודות קטנות יחסית לצד שינוי הדרגתי בערך המדידה.

במפרטי הביצועים הראשוניים של סדרת GA200, גרסת GA200-030-100D מציגה נתון In-Run Stability של 7µg, לצד נתון Short-Term Stability של 60µg, במסגרת שורת המפרט המתייחסת לבדיקה של חמש שעות.

נתונים אלה מדגישים את החשיבות של בחינת יציבות החיישן לאורך זמן, ולא רק את רמת הרעש הרגעית שלו.

עם זאת, יש לבחון כל נתון בהתאם לשיטת המדידה שבה השתמש היצרן, ואין להסיק ממנו לבדו את השגיאה הכוללת הצפויה במערכת ניווט.


8. כיצד משווים נכון בין ג'יירוסקופים ומדי תאוצה?

אחת הטעויות הנפוצות בבחירת חיישן אינרציאלי היא התמקדות בנתון בודד.

לדוגמה, שני ג'יירוסקופים עשויים להציע אותו טווח מדידה, אך להציג הבדלים משמעותיים ברעש, ביציבות ה-Bias, ברוחב הפס ובהשהיית המדידה.

בדומה לכך, שני מדי תאוצה בעלי טווח מדידה של ±30g עשויים להתאים ליישומים שונים לחלוטין.

לכן השוואה מקצועית צריכה להתייחס למספר מאפיינים במקביל.

1. רעש אקראי – ARW ו-VRW

בג'יירוסקופ, ערך ARW נמוך יותר מעיד על תרומה נמוכה יותר של רעש לבן לשגיאת הזווית המצטברת.

במד תאוצה, ערך VRW נמוך יותר מעיד על תרומה נמוכה יותר של רעש לבן לשגיאת המהירות המצטברת.

חשוב לוודא שההשוואה נעשית ביחידות זהות, שכן יצרנים שונים עשויים להציג את הנתונים ביחידות שונות.

2. Bias Instability

ערך Bias Instability נמוך עשוי להעיד על יציבות טובה יותר של היסט המדידה בטווחי הזמן הרלוונטיים.

עם זאת, יש לוודא ששני היצרנים משתמשים באותה הגדרה ובשיטת חישוב דומה.

3. In-Run Bias Stability

נתון זה חשוב במיוחד כאשר המערכת פועלת במשך זמן ממושך.

יש לבדוק את משך המדידה, תנאי הטמפרטורה, שיטת החישוב והאם מדובר בתוצאה טיפוסית או בערך מרבי מובטח.

4. רוחב פס והשהיית מדידה

רעש נמוך אינו מבטיח בהכרח ביצועים טובים במערכת בקרה מהירה.

מערכות ייצוב אלקטרו-אופטיות, למשל, עשויות לדרוש גם רוחב פס גבוה והשהיית מדידה נמוכה.

סינון אגרסיבי יכול להפחית רעש, אך במקרים מסוימים גם להוסיף השהיה ולפגוע בתגובת מערכת הבקרה.

לכן יש לבחון את ביצועי הרעש יחד עם מאפייני התגובה הדינמית.

5. תנאי הסביבה

מדידות Allan Deviation מבוצעות בדרך כלל בתנאים מבוקרים, אך חיישן המותקן במערכת אמיתית עשוי להיחשף לרעידות, לזעזועים ולשינויי טמפרטורה.

ביצועי החיישן בתנאים אלה עשויים להיות שונים מביצועיו במדידה סטטית במעבדה.

מסיבה זו, נתוני Allan Deviation אינם מחליפים בדיקות סביבתיות ובדיקות ביצועים ברמת המערכת.

דוגמה מעשית – בחירת חיישן ליישום אינרציאלי

נבחן שתי מערכות בעלות דרישות שונות.

מערכת ראשונה – ייצוב מצלמה אלקטרו-אופטית

המערכת נדרשת לזהות שינויים זוויתיים מהירים ולתקן אותם בזמן קצר.

ביישום כזה יש חשיבות רבה לרעש הג'יירוסקופ, לרוחב הפס ולהשהיית המדידה.

מערכת שנייה – ניווט אינרציאלי ללא תיקון חיצוני רציף

המערכת נדרשת להעריך תנועה לאורך זמן באמצעות אינטגרציה של נתוני הג'יירוסקופים ומדי התאוצה.

ביישום כזה, בנוסף לרעש האקראי, יציבות ה-Bias עשויה להיות גורם משמעותי מאוד בשגיאת הניווט המצטברת.

שתי המערכות משתמשות בחיישנים אינרציאליים, אך סדר העדיפויות בבחירת החיישן אינו בהכרח זהה.

SX3 Low Noise – שילוב בין רעש נמוך ליציבות גבוהה

בדור SX3 Low Noise של Gladiator Technologies הוצגו ביצועים הכוללים:

  • ARW נמוך מ-0.02°/√hr.
  • Bias Instability של 0.25°/hr במדידה המיטבית.

נתונים אלה ממחישים את ההתמקדות של Gladiator Technologies בהפחתת רעש ובשיפור יציבות המדידה.

עבור מתכנני מערכות ניווט וייצוב, מדובר במאפיינים חשובים שיש לבחון לצד רוחב הפס, השהיית המדידה, תנאי הסביבה ושאר דרישות היישום.

חשוב להדגיש שהנתונים המוצגים אינם מהווים התחייבות לביצועים זהים בכל תנאי העבודה או בכל תצורת מוצר. לצורך בחירת חיישן יש להתבסס על המפרט העדכני של הדגם הרלוונטי.

9. ARW לעומת Bias Instability – שני מדדים שמשלימים זה את זה

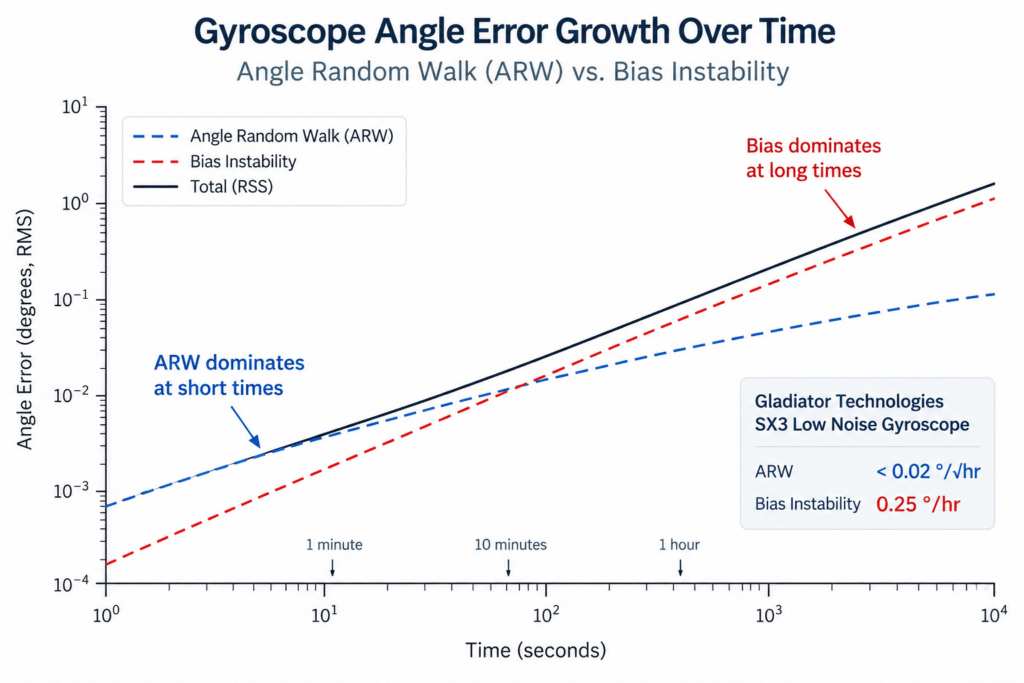
הגרף הרביעי ממחיש שני מנגנוני שגיאה שונים שעשויים להשפיע על מדידת הזווית של ג'יירוסקופ לאורך זמן.

העקומה הכחולה מייצגת את השפעת הרעש האקראי, Angle Random Walk, ואילו העקומה האדומה ממחישה באופן עקרוני את ההשפעה האפשרית של שגיאות היסט איטיות.

העקומה השחורה מדגימה שילוב מתמטי אפשרי של שני רכיבי שגיאה בלתי תלויים.

חשוב להדגיש שמדובר בהמחשה עקרונית בלבד, ולא בתוצאות מדידה של חיישן מסוים או בחיזוי שגיאת הניווט של SX3.

מדוע ARW משמעותי?

כאשר רעש לבן בג'יירוסקופ עובר אינטגרציה לצורך חישוב הזווית, אי-הוודאות המצטברת גדלה בקירוב ביחס לשורש הזמן.

לכן, ככל שערך ה-ARW נמוך יותר, כך קטנה תרומתו של הרעש האקראי לשגיאת הזווית.

מאפיין זה חשוב במיוחד במערכות ייצוב, במערכות אלקטרו-אופטיות וביישומים הדורשים מדידת תנועה מדויקת.

מדוע Bias Instability משמעותי?

בניגוד לרעש אקראי מהיר, Bias Instability מתייחס לתנודות איטיות של היסט המדידה.

שינויים אלה עשויים להשפיע על תוצאות האינטגרציה ולגרום לשגיאות מצטברות, במיוחד במערכות ניווט הפועלות לאורך זמן ללא תיקון חיצוני.

עם זאת, בניגוד ל-Bias קבוע, לא ניתן לחשב את השגיאה המצטברת הנובעת מ-Bias Instability באמצעות הכפלה פשוטה של ערך המדד במשך הפעולה.

ההשפעה בפועל תלויה בהתנהגות הסטטיסטית של הרעש, במשך המדידה ובאופן שבו מערכת הניווט מעריכה ומתקנת את שגיאות החיישן.

מה המשמעות עבור SX3 Low Noise?

בדור SX3 Low Noise של Gladiator Technologies הוצגו שני נתוני ביצועים משמעותיים:

  • Angle Random Walk: נמוך מ-0.02°/√hr.
  • Bias Instability: 0.25°/hr במדידה המיטבית.

נתונים אלה מעידים על יכולת מדידה בעלת רעש זוויתי נמוך ויציבות היסט גבוהה בתנאי הבדיקה הרלוונטיים.

השילוב חשוב במיוחד משום שבמערכת אינרציאלית מתקדמת אין די בצמצום הרעש המהיר בלבד. יש צורך גם בשליטה במנגנוני השגיאה האיטיים המשפיעים על המדידה לאורך זמן.

לכן, בבחירת ג'יירוסקופ או IMU, יש לבחון את שני המדדים יחד עם רוחב הפס, ההשהיה, יציבות הטמפרטורה ודרישות היישום.


10. בחירת חיישן אינרציאלי – מהמעבדה למערכת האמיתית

נתוני Allan Deviation מאפשרים למהנדסים להבין טוב יותר את מאפייני הרעש והיציבות של החיישן.

אולם בחירת חיישן למערכת אמיתית מחייבת הסתכלות רחבה יותר.

חברת Gladiator Technologies מציעה מגוון פתרונות אינרציאליים, החל מג'יירוסקופים ומדי תאוצה עצמאיים ועד יחידות מדידה אינרציאליות משולבות.

בין משפחות המוצרים ניתן למצוא:

GA100, GA200 ו-GA300 – מדי תאוצה חד-ציריים בטכנולוגיית Closed-Loop, בטווחי מדידה של ±15g, ±30g ו-±70g בהתאמה.

G300D ו-G400D – משפחות ג'יירוסקופים דיגיטליים המיועדות לשילוב במערכות מדידת תנועה ובקרה.

LMRK005, LMRK007 ו-LMRK008 – משפחות יחידות מדידה אינרציאליות המשלבות חיישני תנועה במארז אחד, בהתאם לתצורת המוצר.

SX3 Low Noise – דור טכנולוגי חדש המכוון לשיפור ביצועי הרעש והיציבות של מדידות אינרציאליות.

בחירת הפתרון המתאים תלויה במאפייני היישום: טווחי התנועה, רוחב הפס הנדרש, משך הפעולה, רמות הרעידות והזעזועים, דרישות הגודל והמשקל וממשקי התקשורת.

לדוגמה, במערכת ייצוב אלקטרו-אופטית עשויים להיות חשובים במיוחד רעש נמוך, רוחב פס גבוה והשהיה נמוכה.

במערכת ניווט אינרציאלית, לעומת זאת, עשויה להיות חשיבות רבה יותר גם ליציבות ה-Bias ולשגיאות המצטברות לאורך זמן.

הבחירה הנכונה אינה בהכרח בחיישן בעל הנתון המרשים ביותר, אלא בחיישן שמספק את האיזון המתאים ביותר בין כלל הדרישות ההנדסיות.


11. סיכום – מה באמת אפשר ללמוד מ-Allan Deviation?

Allan Deviation היא אחת השיטות החשובות לניתוח רעש ויציבות בחיישנים אינרציאליים.

בניגוד לבחינה של סטיית תקן רגילה בלבד, השיטה מאפשרת ללמוד כיצד מאפייני המדידה משתנים כתלות במשך זמן המיצוע.

באמצעות ניתוח העקומה ניתן לזהות רכיבי רעש שונים, לאמוד מדדים כגון ARW, VRW ו-Bias Instability, ולהבין טוב יותר את התנהגות החיישן בטווחי זמן שונים.

בג'יירוסקופים, רעש אקראי משפיע על אי-הוודאות בזווית המחושבת. במדי תאוצה, רעש דומה משפיע על אי-הוודאות במהירות, ובהמשך גם על חישובי המיקום.

נתוני המדידה של Gladiator Technologies ממחישים כיצד שיטות אלה משמשות לאפיון מדי תאוצה מתקדמים בטכנולוגיית Closed-Loop.

במקביל, נתוני SX3 Low Noise מדגישים את החשיבות של שילוב בין רעש זוויתי נמוך לבין יציבות גבוהה של היסט המדידה.

עבור מהנדסים המפתחים מערכות ניווט, ייצוב ובקרת תנועה, הבנת המדדים האלה מאפשרת לבצע השוואה מקצועית יותר בין חיישנים ולבחור פתרון המתאים לדרישות המערכת.

פתרונות אינרציאליים מתקדמים מבית Gladiator Technologies

חברת אמירוניק בע"מ מייצגת בישראל את Gladiator Technologies ומספקת פתרונות אינרציאליים מתקדמים ליישומים תעשייתיים, ביטחוניים וטכנולוגיים.

הפתרונות כוללים ג'יירוסקופים, מדי תאוצה ויחידות IMU, עם אפשרות להתאמת הפתרון לדרישות היישום.

צוות אמירוניק מסייע בבחינת מפרטי החיישנים, בהשוואת ביצועים ובבחירת הפתרון המתאים למערכת.

למידע נוסף על חיישני SX3 Low Noise, סדרות GA100/GA200/GA300 ופתרונות IMU של Gladiator Technologies, ניתן לפנות לצוות אמירוניק.


שאלות נפוצות – FAQ

מהו Allan Deviation בחיישני MEMS?

Allan Deviation היא שיטה סטטיסטית לניתוח יציבות המדידה כתלות בזמן המיצוע. היא מאפשרת לזהות ולאמוד סוגים שונים של רעש בחיישנים, ובהם רעש לבן, Bias Instability ותהליכי סחיפה איטיים.

מה ההבדל בין Allan Variance ל-Allan Deviation?

Allan Variance היא השונות המחושבת בין ממוצעי מדידה של מקטעים סמוכים. Allan Deviation הוא השורש הריבועי של שונות זו. לכן Allan Deviation מוצג באותן יחידות פיזיקליות של הגודל הנמדד.

מהו ARW בג'יירוסקופ?

Angle Random Walk הוא מדד לרעש האקראי בג'יירוסקופ, המתאר את תרומתו לאי-הוודאות בזווית לאחר אינטגרציה. ככל שערך ה-ARW נמוך יותר, כך קטנה תרומת הרעש הלבן לשגיאת הזווית המצטברת.

מהו VRW במד תאוצה?

Velocity Random Walk הוא מדד לרעש האקראי במד תאוצה, המתאר את תרומתו לאי-הוודאות במהירות המחושבת לאחר אינטגרציה של התאוצה.

מהו Bias Instability?

Bias Instability מתאר רכיב של תנודות איטיות בהיסט המדידה. מקובל לאמוד אותו באמצעות ניתוח Allan Deviation, בהתאם למודל הרעש ולשיטת החישוב.

האם ערך Allan Deviation נמוך מבטיח חיישן מדויק יותר?

לא בהכרח. Allan Deviation מתאר מאפייני יציבות ורעש, אך אינו כולל את כל מקורות השגיאה. יש לבחון גם שגיאות כיול, Scale Factor, רגישות לטמפרטורה, רעידות ומאפיינים נוספים.

האם אפשר להשוות ישירות בין ARW ל-VRW?

לא. ARW מתייחס לרעש בג'יירוסקופ ולהשפעתו על הזווית, בעוד VRW מתייחס לרעש במד תאוצה ולהשפעתו על המהירות. מדובר בגדלים פיזיקליים שונים.

מהם ביצועי SX3 Low Noise של Gladiator Technologies?

לפי הנתונים שהוצגו עבור דור SX3 Low Noise, התקבל ARW נמוך מ-0.02°/√hr ו-Bias Instability של 0.25°/hr במדידה המיטבית. יש לבדוק את המפרט העדכני של הדגם הרלוונטי לפני שילובו במערכת.


מילון מונחים

MEMS – Micro-Electro-Mechanical Systems: טכנולוגיה לייצור מערכות מכניות ואלקטרוניות זעירות, המשמשת בין היתר בג'יירוסקופים ובמדי תאוצה.

IMU – Inertial Measurement Unit: יחידת מדידה אינרציאלית המשלבת בדרך כלל ג'יירוסקופים ומדי תאוצה.

INS – Inertial Navigation System: מערכת ניווט המשתמשת במדידות אינרציאליות לצורך הערכת תנועה, מהירות, אוריינטציה ומיקום.

Allan Deviation: מדד סטטיסטי המתאר יציבות מדידה כתלות בזמן המיצוע.

Allan Variance: השונות שעליה מבוסס חישוב Allan Deviation.

ARW – Angle Random Walk: מדד לרעש אקראי בג'יירוסקופ, המתבטא באי-ודאות מצטברת בזווית.

VRW – Velocity Random Walk: מדד לרעש אקראי במד תאוצה, המתבטא באי-ודאות מצטברת במהירות.

Bias: היסט מדידה הגורם לחיישן להציג ערך שונה מהערך האמיתי.

Bias Instability: תנודות איטיות של היסט המדידה, המתוארות באמצעות מדד סטטיסטי.

In-Run Bias Stability: יציבות היסט המדידה במהלך פעולת החיישן.

Scale Factor: מקדם ההמרה בין הגודל הפיזיקלי הנמדד לבין פלט החיישן.

Closed-Loop Accelerometer: מד תאוצה המשתמש במנגנון משוב לאיזון הכוח הפועל על המסה האינרציאלית.

Bandwidth: תחום התדרים שבו החיישן מסוגל למדוד שינויים בהתאם למאפייני התגובה המוגדרים.

Latency: ההשהיה בין התרחשות התנועה הפיזית לבין זמינות המידע המתאר אותה במערכת.

Tags: Gladiator_Technologies

Related Articles

התמונה רועדת למרות שבחרתם Gyroscope עם Bias Stability מצוין

02/07/2026amironicLTD

Bias Stability vs Bias Instability: מה באמת קובע ביצועי Gyro ו-IMU במערכות ייצוב, עקיבה וניווט

09/04/2026amironicLTD

ייצוב משימתי במערכות EO/IR דינמיות: מדוע רוחב סרט, קצב נתונים והשהיית פאזה מגדירים ביצועי Gimbal

01/03/2026amironicLTD

פוסטים אחרונים

  • Allan Deviation בחיישני MEMS – כיצד מודדים רעש וסחיפה בג'יירוסקופים ובמדי תאוצה?
  • בורג אטום SFR6-32X3/8-2615 מבית APM Hexseal – פתרון לאטימת ברגים ומניעת חדירת נוזלים למארזים אלקטרוניים
  • מונה שעות עבודה דיגיטלי T1121AB מבית ENM – ניטור שעות עבודה ותחזוקה מונעת לציוד תעשייתי
  • חיישני IMU למערכות בקרה מהירות – האיזון בין רעש, רוחב פס והשהיה
  • חיישני אינרציה בחימוש משוטט ובמערכות בלתי מאוישות – האתגרים שמעבר למפרט הטכני

קטגוריות

  • Bend Sensor
  • Gears & Transmission
  • Hand Control
  • Hermetic Glass & Metal Seals
  • IR LAMPS
  • LCD HOUR METER
  • Mechanics
  • MEMS
  • Power Supply
  • Sealing
  • Tungsten & Molybdenum
  • Uncategorized
  • זיווד אלקטרוני
  • מא"זים
  • מד תאוצה
  • מונים ושעונים
  • מנועים
  • מפסק ואקום
  • מפסק לחץ
  • מפסק ללא מגע
  • מפסקי אוויר
  • מפסקי רגל
  • מפסקים אוטומטיים
  • מפסקים אטומים
  • מתגים
  • סנסור טמפרטורה
  • סנסור כוח
  • סנסור לחץ
  • סנסור מהירות
  • סנסור מיקום

צרו עמנו קשר

מלאו את הטופס ונציגנו ישובו אליכם במהרה

    שם (חובה)

    אימייל (חובה)

    טלפון

    תוכן ההודעה

    אתר זה מוגן על-ידי שירות reCAPTCHA וחלים עליו
    מדיניות הפרטיות ותנאי השימוש של גוגל.

    אמירוניק בע"מ

    רחוב רבינוביץ' 3, פתח-תקווה 4928144.
    טלפון: 03-9047744
    דוא"ל: office@amironic.co.il
    Email
    Facebook
    Twitter
    LinkedIn
    YouTube
    לצפיה והורדה של קובץ ה-ISO יש ללחוץ על על התמונה
    ISO 9001:2015 Certification
    • אינרציאלי MEMS
    • מאמ"תים
    • מפסקי רגל
    • מכניקה ותמסורת
    • סנסורים
    • מנועים
    • אלקטרוניקה
    • שליטה ביד
    • פתרונות הספק

    חדשות

    • Allan Deviation בחיישני MEMS – כיצד מודדים רעש וסחיפה בג'יירוסקופים ובמדי תאוצה?
    • בורג אטום SFR6-32X3/8-2615 מבית APM Hexseal – פתרון לאטימת ברגים ומניעת חדירת נוזלים למארזים אלקטרוניים
    • מונה שעות עבודה דיגיטלי T1121AB מבית ENM – ניטור שעות עבודה ותחזוקה מונעת לציוד תעשייתי
    • חיישני IMU למערכות בקרה מהירות – האיזון בין רעש, רוחב פס והשהיה
    • חיישני אינרציה בחימוש משוטט ובמערכות בלתי מאוישות – האתגרים שמעבר למפרט הטכני
    אודות אמירוניקצור קשרEnglish
    © 2022 Amironic All rights reserved. All Trademarks are the property of their respective owners.
    • הגדלת גופן
    • הקטנת גופן
    • תצוגת שחור לבן
    • מצב ניגודיות גבוהה
    • הדגשת קישורים
    • גופן קריא (אריאל)
    • איפוס