flagEnglish
flagעברית
רבינוביץ' 3, פתח-תקווה, ישראל
03-9047744
office@amironic.co.il
Facebook
Twitter
LinkedIn
YouTube
  • ראשי
  • מוצרים
    • אינרציאלי MEMS
      • ג'יירו ומדי תאוצה
      • מדיד IMU
      • INS/GPS
      • AHRS
    • מאמ”תים
      • מאמ"תים
      • מאמ"ת אלקטרוני
      • מאמ”תים לתעופה
      • מאמ”תים תרמיים
      • אטימות למפסקים וידיות
    • מפסקי רגל
      • פדלים ולחיצים
      • USB
      • מפסקי אוויר
      • מפסקים רפואיים
      • מפסקי רגל מודולריים
      • מפסקים תעשייתיים
      • מפסק רגל פוטנציומטרי
      • מפסקים אלחוטיים
    • מכניקה ותמסורת
      • גלגלי שיניים
      • ברגים אטומים
      • קופסאות תמסורת
      • קופלונגים
      • מיסבים
      • ברגים ומהדקים
      • קפיצים ופריטים מכניים
      • תנועה לינארית
      • בולמי זעזועים
    • סנסורים
      • תרמוסטטים
      • טמפרטורה
      • מיקום
      • לחץ
      • מהירות
      • מד מפלס (גובה נוזל)
      • מתמרי עומס
      • פוטנציומטרים ממברניים
      • סנסור FLEX
    • מנועים
      • זרם ישר עם תמסורת
      • זרם ישר ללא מברשות
      • מנועי צעד עם גיר
      • מנועי סרוו ו-Torque ללא מברשות
      • מנוע זרם ישר
    • אלקטרוניקה
      • נורות קסנון ואינפרא אדום
      • מונים ושעונים
      • מארזים למיקרו אלקטרוניקה
      • מתגים עמידים במים
      • מיקרו סוויץ’
    • שליטה ביד
      • ג’ויסטיקים ולחיצים
      • מפסקים אלקטרוניים
      • מפסקים למיטות חולים
      • בקר יד USB דגם Herga 6310
      • מפסקים לג’קוזי וטוחני אשפה
      • מפסקי לחץ
      • מפסק אינפרא אדום IR
    • פתרונות הספק
      • ספקי כח צבאיים וקשיחים
      • הגנה על מעגלים חכמה
      • מתאם הספק צבאי
      • ספק כוח צבאי תלת-ערוצי – עד 250W
    • חומרים
      • מוליבדן (Molybdenum) וסגסוגות מתקדמות – פתרונות חומרי גלם וייצור ליישומים קיצוניים
      • טונגסטן (Tungsten / Wolfram) וסגסוגות מתקדמות – חומרי גלם ופתרונות ייצור ליישומים קיצוניים
      • חומרי גלם לגלגלי שיניים
  • חנות
  • חברות
  • אודות אמירוניק
  • חדשות
  • צור קשר
Product was added to your cart

עגלת קניות

waze

כשהמערכת נכנסת לתמרון קיצוני – מה קורה ל-IMU בסביבת High-Dynamic?

MEMS15/09/2026amironicLTD

במערכת שנעה לאט ובצורה צפויה, קל יחסית להתרשם מביצועיו של IMU.

מחברים את החיישן, בוחנים את ה-Bias, מסתכלים על רמת הרעש, בודקים את היציבות לאורך זמן ומקבלים תמונה שנראית מצוין.

אבל מערכות אמיתיות לא תמיד מתנהגות כמו שולחן מעבדה.

פלטפורמה אווירית יכולה לשנות כיוון במהירות. מערכת מיוצבת יכולה להיחשף להפרעה מכנית פתאומית. כלי אוטונומי יכול לעבור ממשטח חלק לשטח שמייצר רעידות משמעותיות. וביישומי Aerospace ו-Defense, החיישן עשוי להיחשף גם לתאוצות, Shock ו-Angular Rates גבוהים מאוד.

במצבים כאלה עולה שאלה אחרת לחלוטין:

לא רק עד כמה ה-IMU מדויק כשהמערכת יציבה – אלא מה קורה למדידה כשהדינמיקה הופכת לקיצונית?

זו בדיוק הסיבה שבחירת IMU ליישום High-Dynamic דורשת להסתכל מעבר לנתונים כמו Bias Stability ו-Angle Random Walk.

צריך להבין גם את טווחי המדידה, רוחב הסרט, קצב הנתונים, ההשהיה, ההתנהגות תחת Shock ו-Vibration, הרגישות לתאוצה ואת היכולת של החיישן להמשיך לספק מידע שימושי בזמן שהתנועה עצמה הופכת לאתגר.

מהו בעצם High-Dynamic IMU?

המונח High-Dynamic IMU אינו מתאר בהכרח קטגוריה אחת בעלת גבול מספרי מוסכם.

בפועל, הכוונה היא ל-IMU שנדרש למדוד בצורה שימושית גם כאשר הפלטפורמה חווה שינויים מהירים בקצב הזוויתי ובתאוצה, ולעיתים גם תנאי Shock ו-Vibration משמעותיים.

במערכת כזו יכולים להתרחש במקביל כמה אירועים:

  • קצב הסיבוב עולה במהירות.
  • התאוצה משתנה בפרק זמן קצר.
  • מבנה הפלטפורמה מייצר רעידות בתחום תדרים רחב.
  • מערכת הבקרה דורשת נתונים בתדירות גבוהה.
  • הזמן בין התנועה הפיזית לבין הגעת הנתון לבקר הופך משמעותי.
  • החיישן מתקרב לגבולות טווח המדידה שלו.

לכן IMU שנראה מצוין לפי פרמטר אחד יכול להיות פחות מתאים כאשר מסתכלים על סביבת העבודה המלאה.

לדוגמה, Gyroscope בעל Noise נמוך מאוד אינו מועיל אם קצב הסיבוב בפועל חורג מטווח המדידה שלו.

באותה מידה, טווח מדידה רחב אינו מספיק אם רוחב הסרט או ההשהיה אינם מתאימים לדינמיקה של מערכת הבקרה.

High-Dynamic הוא לכן לא מספר אחד ב-Datasheet. הוא שילוב בין סביבת התנועה, מגבלות החיישן והדרישות של מערכת הבקרה.

הרגע שבו IMU מפסיק לראות את מה שבאמת קורה

נניח שפלטפורמה מבצעת תמרון מהיר.

כל עוד קצב הסיבוב נמצא בתוך טווח המדידה של ה-Gyroscope, ניתן למדוד אותו.

אבל אם החיישן מוגדר, לדוגמה, לטווח של ±300°/s והמערכת עוברת לרגע את הגבול הזה, החיישן אינו יכול פשוט "להמשיך למדוד קצת פחות טוב".

הוא הגיע ל-Saturation.

המשמעות היא שהמידע המתקבל כבר אינו מייצג את מלוא התנועה הפיזית שהתרחשה.

אם אלגוריתם הבקרה או הניווט מבצע אינטגרציה של קצב הסיבוב כדי להעריך שינוי בזווית, אפילו אירוע קצר שבו חלק מהתנועה לא נמדד עלול ליצור שגיאה בהערכת ה-Attitude.

וזה מדגים עיקרון חשוב:

טווח המדידה אינו רק נתון שמגן על החיישן. הוא קובע אילו תנועות המערכת מסוגלת למדוד בכלל.

לכן השאלה הנכונה אינה:

"האם ±300°/s הוא טווח גדול?"

אלא:

"מהו ה-Angular Rate המרבי שהפלטפורמה שלי יכולה לייצר, כולל Transients ואירועים חריגים?"

וזה נכון גם ל-Accelerometer.

מערכת שפועלת רוב הזמן סביב 1g יכולה לחוות לפרקי זמן קצרים תאוצות גבוהות משמעותית. אם טווח ה-Accelerometer אינו מכסה את האירועים האלה, המידע האינרציאלי עלול להיחתך בדיוק כאשר הדינמיקה של המערכת היא הגבוהה ביותר.

±300°/s או ±2000°/s – יותר הוא לא תמיד טוב יותר

קל להגיע מכאן למסקנה שעדיף פשוט לבחור תמיד את טווח המדידה הרחב ביותר.

אבל זו אינה בהכרח הבחירה הנכונה.

בתכנון חיישנים קיימים Trade-offs בין Range, Noise, Resolution, Bias, Scale Factor וביצועים נוספים. לכן המטרה אינה למצוא את ה-IMU בעל המספר הגדול ביותר, אלא להתאים את טווח המדידה ל-Envelope האמיתי של היישום.

הדוגמה של Gladiator Technologies ממחישה זאת היטב.

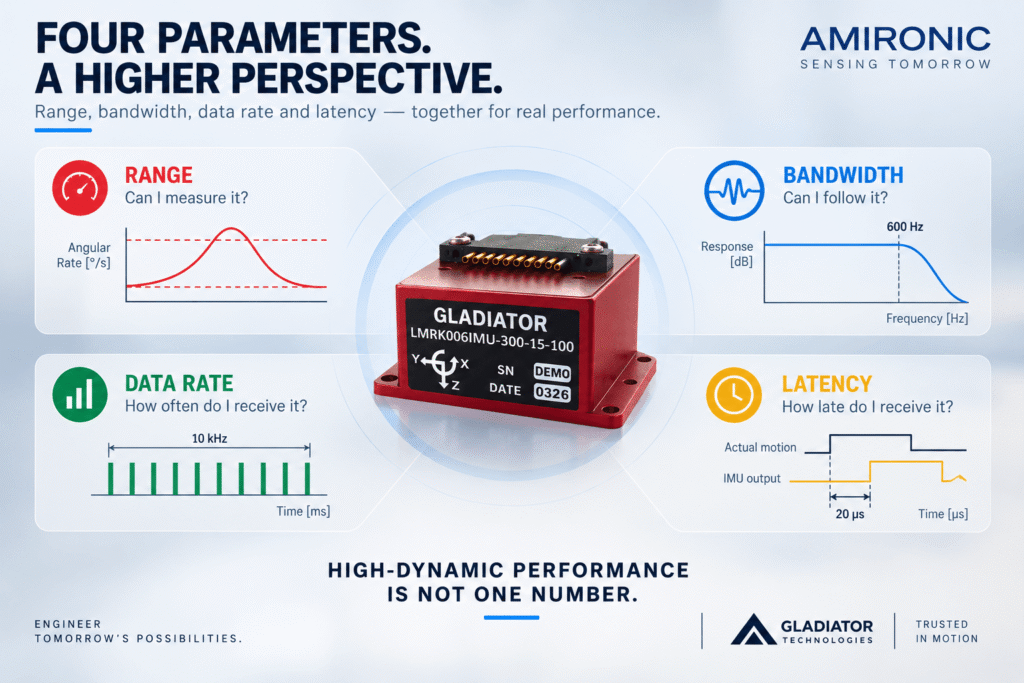
ה-LandMark 006 הוא IMU שישה צירים קומפקטי עם Gyroscope Range של ±300°/s, Accelerometer Range של ±15g, רוחב סרט של עד 600Hz וקצב נתונים של עד 10kHz בגרסת VELOX PLUS. Gladiator מציגה עבורו גם Digital Message Delay של כ-20µs.

לעומתו, ה-LandMark 007 תוכנן במפורש עבור High Dynamic Applications ומציע Gyroscope Range של עד ±2000°/s ו-Accelerometer Range של עד ±98g. גם כאן קיימת ארכיטקטורת VELOX עם קצבי נתונים גבוהים ורוחב סרט של עד 600Hz בגרסת VELOX PLUS.

שני המוצרים הם IMU מבוססי MEMS.

אבל הם פותרים Envelope דינמי שונה מאוד.

וזה בדיוק המקום שבו מתחילה בחירת IMU נכונה: לא בשאלה איזה מוצר "טוב יותר", אלא איזה חיישן מתאים לתנועה שהמערכת באמת צפויה לחוות.
Shock Rating אינו Measurement Range

אחת הטעויות שקל לעשות בקריאת Datasheet של IMU היא לבלבל בין שני נתונים שנראים דומים מבחינה מספרית, אבל מתארים דברים שונים לחלוטין:

Accelerometer Measurement Range ו-Shock Survivability.

נניח שבמפרט מופיעים Accelerometer Range של ±15g ו-Shock Rating של מאות או אפילו אלפי g.

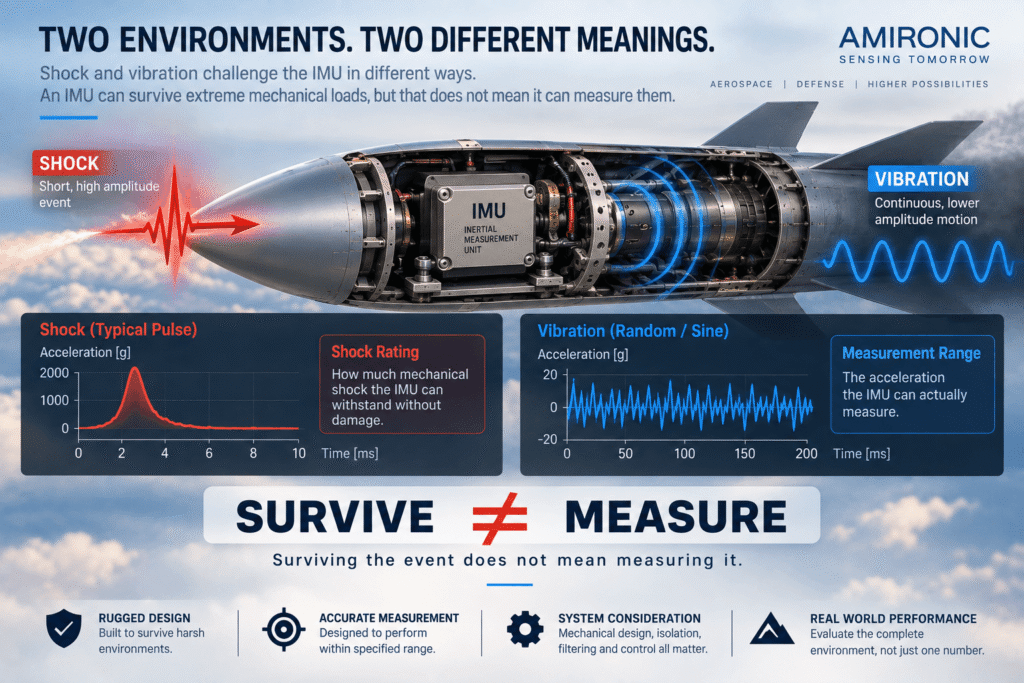
המשמעות אינה שהחיישן מסוגל למדוד תאוצה של מאות g.

טווח המדידה מגדיר את תחום התאוצה שה-Accelerometer מיועד למדוד. לעומת זאת, נתון ה-Shock מתייחס בדרך כלל ליכולת המוצר לעמוד באירוע מכני קצר וקיצוני מבלי להינזק, בהתאם לתנאי הבדיקה שהיצרן מגדיר.

זה הבדל מהותי.

Survival אינו Measurement.

IMU יכול לשרוד אירוע מכני שנמצא הרבה מעבר לטווח המדידה שלו, ובאותו זמן להגיע ל-Saturation ולא לספק מדידת תאוצה שימושית במהלך האירוע עצמו.

לכן כאשר בוחנים IMU עבור מערכת High-Dynamic צריך לשאול שתי שאלות נפרדות:

  1. האם החיישן ישרוד את הסביבה המכנית הצפויה?
  2. האם הוא מסוגל למדוד את התנועה שאנחנו צריכים למדוד בתוך אותה סביבה?

ביישומים מסוימים התשובה לשאלה הראשונה יכולה להיות "כן", בעוד התשובה לשנייה היא "לא".

Vibration – כשהבעיה אינה אירוע חד אלא משהו שקורה כל הזמן

Shock הוא בדרך כלל אירוע קצר.

Vibration יכול ללוות את המערכת לאורך חלק משמעותי מהמשימה.

מנועים, מדחפים, Actuators, מבנה מכני, זרימת אוויר ורכיבים מסתובבים יכולים כולם לייצר אנרגיה מכנית בתדרים שונים. ה-IMU מותקן בתוך אותה מערכת ולכן אינו מבודד אוטומטית מהסביבה הזו.

כאן מתחילה בעיה מעניינת.

החיישן אמור למדוד את תנועת הפלטפורמה, אבל בפועל הוא נחשף גם לתנועה שאנחנו רוצים למדוד וגם לרעידות שאנחנו לא בהכרח רוצים שייכנסו לפתרון הבקרה או הניווט.

התוצאה אינה תמיד "יותר Noise".

במערכת אמיתית עלולים להופיע Resonances, רכיבי תדר לא רצויים, Aliasing והשפעות לא ליניאריות של Vibration על מדידת התאוצה או הקצב הזוויתי.

לכן שני IMU שמציגים נתוני Bias ו-Noise דומים בתנאי מעבדה אינם בהכרח יתנהגו באותה צורה כאשר הם מותקנים על פלטפורמה רועדת.

למה פשוט לסנן את הרעידות בתוכנה לא תמיד פותר את הבעיה?

התשובה האינסטינקטיבית היא לעיתים:

"נשים Low-Pass Filter ונוריד את הרעש."

לפעמים זה אכן חלק מהפתרון.

אבל Filter אינו חינמי.

ככל שמסננים בצורה אגרסיבית יותר, עלולים להוסיף Phase Delay ולהקטין את היכולת של מערכת הבקרה להגיב לתנועה אמיתית ומהירה.

וזו בדיוק הדילמה ביישום High-Dynamic:

אנחנו רוצים לדחות Vibration ורעש, אבל לא רוצים לסנן החוצה את התנועה האמיתית שאנחנו מנסים לשלוט בה.

אם תדרי הרעידות נמצאים רחוק מתחום התנועה הרצוי, ההפרדה יכולה להיות יחסית פשוטה.

אבל כאשר התדרים מתקרבים זה לזה, התכנון הופך מורכב יותר.

במצב כזה צריך להסתכל על המערכת כולה:

Mechanical Environment → IMU → Sampling → Filtering → Control Algorithm

ולא רק על שורת ה-Noise ב-Datasheet.

ומה לגבי Vibration Rectification?

ישנה תופעה נוספת שחשוב להכיר: Vibration Rectification Error, או VRE.

באופן אידיאלי, רעידה סימטרית סביב אפס אמורה להתמצע לאורך זמן.

בפועל, חוסר ליניאריות בחיישן יכול לגרום לכך ש-Vibration בתדר גבוה ייצר רכיב DC מדומה במדידה. כלומר, במקום לראות רק רעש שמתנדנד סביב הערך האמיתי, המערכת עלולה לראות גם שינוי ב-Bias.

זו נקודה חשובה במיוחד משום ש-Filtering דיגיטלי לאחר המדידה לא בהכרח יכול להסיר שגיאה שכבר "הומרה" לרכיב בתדר נמוך.

לכן בסביבה בעלת Vibration משמעותי לא מספיק לשאול רק מהו ה-Noise Density של ה-Accelerometer או ה-Gyroscope.

צריך להבין כיצד החיישן מתנהג תחת Vibration אמיתי.

High-Dynamic אינו אומר רק High-G

קל לחשוב על מערכת High-Dynamic כעל מערכת שחווה תאוצה גבוהה.

אבל תאוצה היא רק חלק מהסיפור.

פלטפורמה יכולה להיות תחת 2g בלבד ובאותו זמן לבצע שינוי זוויתי מהיר מאוד. מערכת אחרת יכולה לספוג תאוצה משמעותית כמעט ללא Rotation. מערכת שלישית יכולה להיות בתוך טווחי ה-Gyro וה-Accelerometer, אבל לדרוש תגובת Control Loop מהירה במיוחד.

לכן כדאי להפריד בין כמה ממדים שונים של Dynamic Performance:

Linear Acceleration – כמה g המערכת יכולה לייצר.

Angular Rate – כמה מהר היא יכולה להסתובב.

Angular Acceleration – כמה מהר קצב הסיבוב עצמו משתנה.

Frequency Content – באילו תדרים מתרחשת התנועה.

Transient Duration – כמה זמן נמשך האירוע.

Shock and Vibration Environment – מה המבנה מעביר בפועל לחיישן.

Control Loop Requirements – כמה מהר המערכת צריכה לקבל מידע ולהגיב אליו.

רק כאשר מסתכלים על כולם יחד אפשר להתחיל להגדיר את ה-Dynamic Envelope האמיתי של היישום.

כשהכול קורה מהר – Range לבדו כבר לא מספיק

נניח שבחרנו IMU שטווח המדידה שלו מתאים ליישום.

ה-Gyroscope אינו מגיע ל-Saturation, ה-Accelerometer נשאר בתוך הטווח והחיישן מתוכנן לעמוד בסביבת ה-Shock וה-Vibration הצפויה.

האם זה אומר שהוא מתאים למערכת High-Dynamic?

עדיין לא.

במערכת שמתמרנת במהירות, חשוב לא רק מה החיישן מסוגל למדוד, אלא גם כמה מהר הוא מסוגל לעקוב אחר השינוי וכמה מהר המידע מגיע למערכת הבקרה.

כאן נכנסים לתמונה שלושה פרמטרים שקל לבלבל ביניהם:

Bandwidth, Data Rate ו-Latency.

לכל אחד מהם משמעות שונה.

Bandwidth – כמה מהר החיישן באמת מסוגל לעקוב אחר התנועה?

Bandwidth מתאר את תחום התדרים שבו החיישן ומסלול האות שלו מסוגלים להגיב לתנועה.

אם המערכת מבצעת תנועה איטית יחסית, Bandwidth גבוה מאוד עשוי להיות פחות משמעותי.

אבל כאשר הפלטפורמה עוברת שינויים מהירים, התמונה משתנה.

תנועה מהירה כוללת רכיבי תדר גבוהים יותר. אם רוחב הסרט של החיישן או של שרשרת הסינון אינו מספיק, חלק מהדינמיקה עלול להיות מוחלש או להשתנות בפאזה עוד לפני שהמידע מגיע לבקר.

לכן השאלה אינה רק:

"מהו ה-Bandwidth של ה-IMU?"

אלא:

"האם ה-Bandwidth של כל שרשרת המדידה מתאים לתדרי התנועה שמערכת הבקרה צריכה לראות?"

Data Rate – כמה פעמים בשנייה אנחנו מקבלים נתון?

Data Rate הוא מספר הדגימות או הודעות המדידה שהמערכת מקבלת בפרק זמן נתון.

לדוגמה, 10kHz פירושו עד 10,000 עדכונים בשנייה.

זה נשמע מרשים, אבל Data Rate גבוה אינו אומר בהכרח שהחיישן באמת מודד תנועה פיזיקלית עד 10kHz.

אם רוחב הסרט של החיישן הוא 600Hz וה-Data Rate הוא 10kHz, המשמעות היא שהמערכת יכולה לקבל מידע בתדירות גבוהה מאוד על אות שרוחב הסרט השימושי שלו נמוך יותר.

זו אינה סתירה.

להפך, Sampling מהיר יכול להיות שימושי מאוד עבור Control Loops, סנכרון, עיבוד אותות ויישומים שבהם חשוב לקבל מדידה חדשה בהפרשי זמן קטנים.

אבל חשוב לא לבלבל בין שני המספרים.

Data Rate אומר כמה מהר הנתונים יוצאים.
Bandwidth אומר כמה מהר התנועה יכולה להשתנות ועדיין להיות מיוצגת בצורה שימושית.

Latency – הנתון יכול להיות נכון, אבל מאוחר

במערכת High-Dynamic יש פרמטר שלישי שעלול להיות קריטי: Latency.

נניח שה-IMU מודד את התנועה בצורה מדויקת.

הבעיה היא שהמידע מגיע לבקר באיחור.

במערכת איטית, עיכוב קטן עשוי להיות חסר משמעות.

אבל כאשר הפלטפורמה משנה את מצבה במהירות, בזמן שהנתון עובר דרך החיישן, הסינון, העיבוד והממשק הדיגיטלי – המערכת הפיזית כבר יכולה להיות במצב אחר.

במילים אחרות:

אפשר לקבל מדידה מדויקת של מה שקרה לפני רגע, כאשר מערכת הבקרה צריכה לדעת מה קורה עכשיו.

לכן ב-Control Loop מהיר, Latency אינו רק נתון של ממשק תקשורת. הוא חלק מתקציב הזמן הכולל של המערכת.

צריך להביא בחשבון את כל השרשרת:

Sensing → Filtering → Processing → Communication → Control Algorithm → Actuation

כל שלב מוסיף זמן.

וככל שהדינמיקה גבוהה יותר, הזמן הזה הופך משמעותי יותר.

Case Study – LandMark 006 מול LandMark 007

אפשר לראות את ההבדל בין דרישות שונות דרך שתי משפחות IMU של Gladiator Technologies.

LandMark 006 מיועד ליישומים שבהם נדרשים ביצועים טקטיים במארז קטן, עם Gyroscope Range של ±300°/s ו-Accelerometer Range של ±15g.

בגרסת VELOX PLUS ניתן לקבל Bandwidth של עד 600Hz, Data Rate של עד 10kHz ו-Digital Message Delay נמוך מאוד.

זה שילוב שמתאים למערכות שבהן נדרשים נתונים מהירים, אבל ה-Dynamic Envelope נשאר בתוך טווחי המדידה האלה.

לעומתו, LandMark 007 נבנה עבור High Dynamic Applications ומרחיב משמעותית את ה-Envelope, עם אפשרויות Gyroscope Range של עד ±2000°/s ו-Accelerometer Range של עד ±98g.

ההבדל אינו אומר ש-LandMark 007 הוא "IMU טוב יותר".

הוא אומר שהוא תוכנן לבעיה אחרת.

אם המערכת לעולם אינה מתקרבת ל-300°/s או ל-15g, בחירה אוטומטית בטווח של 2000°/s ו-98g אינה בהכרח מעניקה יתרון.

אבל אם קיימים תרחישים שבהם המערכת עלולה לחרוג מהטווחים הנמוכים יותר, השאלה משתנה לחלוטין.

מהו האירוע הדינמי הקיצוני ביותר שהמערכת חייבת למדוד – ולא רק לשרוד?

זו צריכה להיות אחת השאלות הראשונות בתהליך בחירת ה-IMU.

ארבעה מספרים שצריך לקרוא יחד

נניח שמולנו מפרט הכולל:

±2000°/s Gyro Range
600Hz Bandwidth
10kHz Data Rate
Low Latency

קל לקחת כל אחד מהם בנפרד ולהכריז שמדובר בחיישן "מהיר".

אבל מערכת High-Dynamic דורשת להבין את הקשר ביניהם.

Range קובע האם ניתן למדוד את מלוא התנועה.

Bandwidth קובע האם החיישן מסוגל לעקוב אחר קצב השינוי הרלוונטי.

Data Rate קובע באיזו תדירות המערכת מקבלת נתון חדש.

Latency קובע כמה זמן עובר בין האירוע הפיזיקלי לבין זמינות המידע לשימוש במערכת.

רק כאשר ארבעתם מתאימים ליישום אפשר להתחיל לדבר באמת על Dynamic Performance.

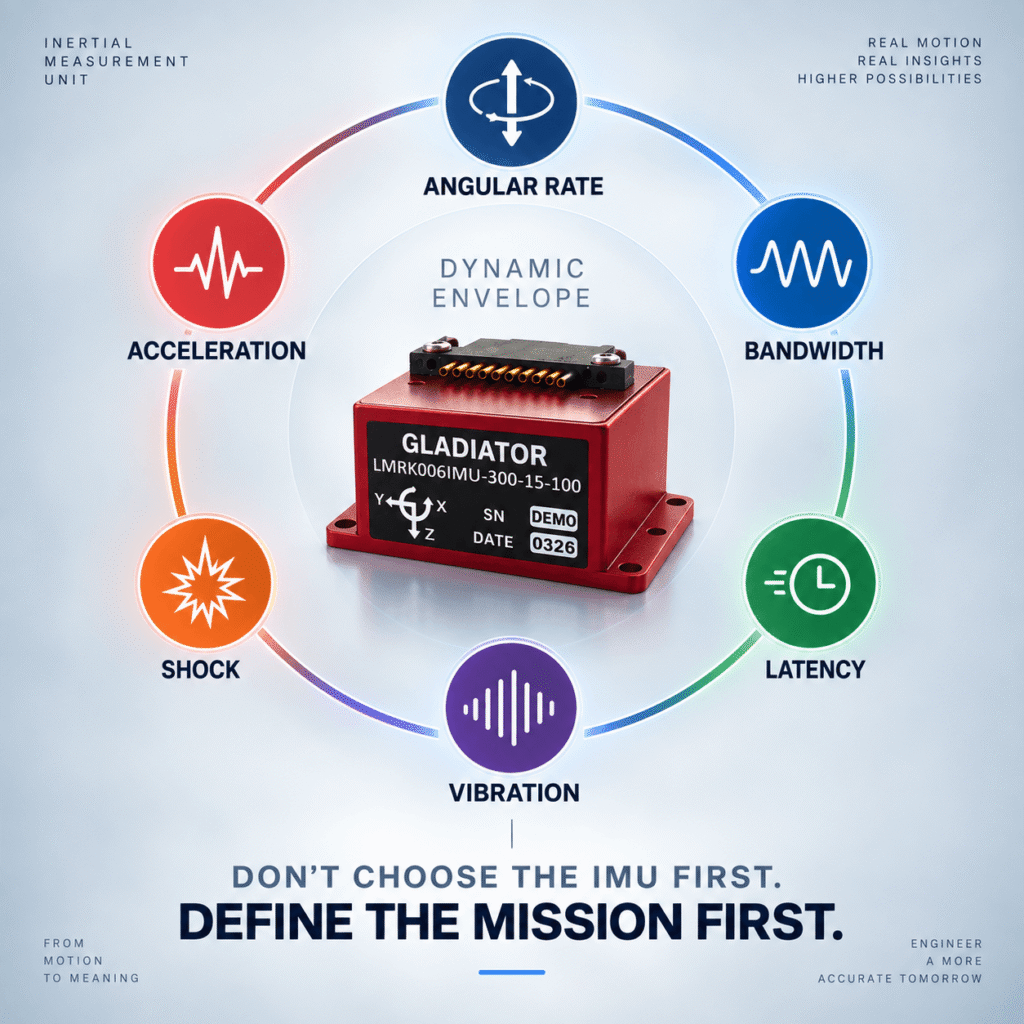
איך מגדירים Dynamic Envelope לפני שבוחרים IMU?

אחת הטעויות הנפוצות בתהליך בחירת IMU היא להתחיל מהמוצרים.

פותחים כמה Datasheets, משווים Bias Stability, Noise, Range ו-Bandwidth, ומנסים להבין איזה חיישן מציג את המפרט הטוב ביותר.

במערכת High-Dynamic כדאי לעבוד הפוך.

קודם מגדירים את סביבת התנועה של המערכת, ורק אחר כך מחפשים IMU שמתאים אליה.

המטרה היא לבנות Dynamic Envelope שמתאר לא רק את תנאי העבודה הרגילים, אלא גם את האירועים הקיצוניים שהמערכת עדיין נדרשת למדוד בצורה שימושית.

1. מהו ה-Angular Rate המרבי?

צריך לבחון את שלושת הצירים בנפרד.

מערכת יכולה להציג Roll Rate גבוה מאוד, בעוד ה-Pitch וה-Yaw נשארים נמוכים משמעותית.

בנוסף, לא נכון להסתפק בתנועה הנומינלית.

צריך להביא בחשבון גם Transients, תמרוני קצה, הפרעות חיצוניות ואירועים חריגים שנמצאים עדיין בתוך מעטפת הפעולה של המערכת.

אם ה-Gyroscope מגיע ל-Saturation במהלך אחד מהאירועים האלה, חלק מהמידע על התנועה עלול ללכת לאיבוד.

לכן רצוי להשאיר Engineering Margin בין קצב הסיבוב המרבי הצפוי לבין Full Scale Range של החיישן.

אבל גם כאן אין סיבה לבחור Range גדול ללא גבול.

המטרה אינה Maximum Range. המטרה היא Appropriate Range.

2. מהי התאוצה המרבית שצריך למדוד?

אותו תהליך צריך לבצע עבור ה-Accelerometer.

חשוב להפריד בין תאוצה שהמערכת צריכה למדוד לבין Shock שהיא רק צריכה לשרוד.

לדוגמה, פלטפורמה יכולה לפעול רוב הזמן בטווח תאוצות מתון, לעבור תמרונים חזקים יותר לפרקי זמן קצרים, ובנוסף להיחשף לאירוע Shock בעל Peak גבוה בהרבה.

אלה שלוש דרישות שונות.

אם כל המספרים נכנסים תחת הכותרת "Maximum g", קל מאוד לבחור חיישן לפי הנתון הלא נכון.

3. כמה מהר התנועה משתנה?

Maximum Angular Rate לבדו אינו מתאר את הדינמיקה המלאה.

שתי מערכות יכולות להגיע לאותו קצב סיבוב מרבי, אבל אחת מגיעה אליו בהדרגה והשנייה בתוך פרק זמן קצר מאוד.

מבחינת מערכת הבקרה, אלה שני תרחישים שונים.

ככל שהתנועה מכילה רכיבי תדר גבוהים יותר, כך Bandwidth, Filtering ו-Phase Response הופכים משמעותיים יותר.

לכן כאשר קיימים נתוני ניסוי או סימולציה של הפלטפורמה, כדאי לבחון לא רק Peaks בזמן אלא גם את Frequency Content של התנועה והרעידות.

4. מהי סביבת ה-Vibration האמיתית?

Vibration אינה רק שורה שצריך לסמן עליה V במפרט Environmental.

צריך להבין מה מקור הרעידות, באילו תדרים הן מופיעות ומה מגיע בפועל לנקודת ההתקנה של ה-IMU.

מנוע, Actuator, מבנה מכני או מערכת הנעה יכולים לייצר Spectral Content שונה לחלוטין.

גם מיקום ההתקנה משנה.

שני IMU זהים שמותקנים בשני אזורים שונים של אותה פלטפורמה יכולים להיחשף לסביבה מכנית שונה.

לכן בדיקה של IMU על שולחן מעבדה היא שלב חשוב, אבל אינה תחליף ל-System-Level Testing בתצורת ההתקנה האמיתית.

5. כמה Latency מערכת הבקרה יכולה לסבול?

במערכת High-Dynamic צריך לחשוב על Latency כעל תקציב.

ה-IMU הוא רק חלק ממנו.

החיישן מודד, מסנן ומעבד. הנתונים מועברים דרך הממשק. ה-Flight Computer או Controller קורא אותם. האלגוריתם מחשב תגובה. לאחר מכן נשלחת פקודה ל-Actuator, שגם לו יש זמן תגובה משלו.

לכן אפשר להגדיר:

Total Control Loop Delay = Sensor + Processing + Communication + Algorithm + Actuation

המספר שמופיע ב-Datasheet של ה-IMU אינו כל הסיפור, אבל הוא בהחלט חלק ממנו.

ככל שהמערכת מהירה יותר, כך כל רכיב בתקציב הזמן הזה מקבל משמעות גדולה יותר.

Case Study: למה LandMark 006 ו-LandMark 007 אינם מתחרים על אותה משימה?

השוואה בין LandMark 006 לבין LandMark 007 ממחישה היטב מדוע בחירת IMU צריכה להתחיל מהיישום.

LandMark 006 מציע שילוב של ביצועים טקטיים, ממדים קטנים וארכיטקטורה מהירה. בגרסאות המתאימות הוא מספק Gyro Range של ±300°/s, Accelerometer Range של ±15g, Bandwidth של עד 600Hz ו-Data Rate של עד 10kHz.

עבור מערכות רבות, זה Dynamic Envelope רחב מאוד.

אבל קיימות מערכות שבהן ±300°/s או ±15g אינם מספיקים.

בדיוק עבור סוג כזה של דרישה קיימים IMU בעלי טווחים רחבים יותר. LandMark 007, לדוגמה, מיועד ל-High Dynamic Applications ומציע אפשרויות Gyro Range של עד ±2000°/s ו-Accelerometer Range של עד ±98g.

הנקודה החשובה אינה ההבדל המספרי עצמו.

הנקודה היא שאין "IMU הכי טוב" במנותק מהמערכת.

IMU בעל טווח רחב במיוחד אינו בהכרח הבחירה הנכונה למערכת שאינה זקוקה לטווח הזה, בדיוק כפי ש-IMU בעל Bias Stability מצוין אינו בהכרח הבחירה הנכונה אם הוא מגיע ל-Saturation במהלך התמרון שהמערכת נדרשת לבצע.

במקום לבחור לפי Superlative אחד ב-Datasheet, צריך להתאים את החיישן ל-Dynamic Envelope של המשימה.

Checklist למהנדס: 10 שאלות לפני בחירת High-Dynamic IMU

לפני שסוגרים IMU למערכת דינמית, כדאי לענות לפחות על השאלות הבאות:

  1. מהו ה-Maximum Angular Rate בכל אחד משלושת הצירים?
  2. מהו ה-Maximum Acceleration שהמערכת באמת צריכה למדוד?
  3. אילו Transients צפויים מעבר לתנאי העבודה הנומינליים?
  4. מהו ה-Shock שה-IMU צריך לשרוד?
  5. מהו פרופיל ה-Vibration בנקודת ההתקנה?
  6. איזה Bandwidth נדרש כדי לשמר את הדינמיקה הרלוונטית?
  7. איזה Data Rate נדרש על ידי מערכת הבקרה?
  8. מהו ה-Latency המרבי שמותר במסגרת ה-Control Loop?
  9. איזה Engineering Margin נדרש מול גבולות המדידה?
  10. האם ה-IMU נבדק בתוך המערכת האמיתית ולא רק בתנאי מעבדה?

אם אין תשובות לחלק מהשאלות האלה, ייתכן שמוקדם מדי לבחור IMU.

לא לבחור IMU לפי המספר המרשים ביותר

בעולם חיישני האינרציה קל להתמקד במספר אחד.

Bias Stability נמוך יותר.

Data Rate גבוה יותר.

Bandwidth רחב יותר.

Range גדול יותר.

אבל מערכת High-Dynamic אינה יודעת לקרוא טבלת מפרט.

היא מציבה בפני החיישן את כל הדרישות בו-זמנית.

ה-IMU צריך להישאר בתוך טווח המדידה, לעקוב אחרי הדינמיקה הרלוונטית, להתמודד עם הסביבה המכנית ולהעביר את המידע למערכת בזמן שבו הוא עדיין שימושי.

לכן בחירת IMU למערכת כזו אינה תחרות על הנתון הגבוה או הנמוך ביותר.

זו התאמה בין החיישן לבין הפיזיקה של המערכת.

סיכום – High-Dynamic IMU הוא קודם כל התאמה למערכת

כאשר מערכת עובדת בסביבה דינמית, אין נתון יחיד שיכול לקבוע אם IMU מתאים למשימה.

Gyroscope Range רחב לא יעזור אם ה-Bandwidth אינו מתאים לתנועה. Bandwidth גבוה אינו מספיק אם הנתונים מגיעים למערכת בהשהיה משמעותית. Shock Rating גבוה אינו אומר שהחיישן מסוגל למדוד את אותו Shock, ו-Bias Stability מצוין בתנאי מעבדה אינו מספר את כל הסיפור כאשר החיישן מותקן על פלטפורמה עם Vibration משמעותי.

לכן תהליך בחירת IMU צריך להתחיל בהגדרת Dynamic Envelope של המערכת:

מה היא צריכה למדוד, כמה מהר התנועה יכולה להשתנות, אילו תנאי Shock ו-Vibration קיימים, ומהו הזמן המרבי שבו המידע עדיין שימושי למערכת הבקרה.

רק לאחר מכן נכון להשוות בין חיישנים.

במערכות שבהן הדינמיקה מתונה יחסית, IMU טקטי קומפקטי כמו LandMark 006 יכול לספק שילוב מעניין של דיוק, Bandwidth גבוה, Data Rate מהיר ו-Latency נמוך.

כאשר היישום דורש Angular Rate או Acceleration גבוהים משמעותית, משפחה המיועדת ל-High Dynamic Applications, כמו LandMark 007, יכולה לספק Dynamic Range רחב יותר.

הבחירה ביניהם אינה שאלה של איזה IMU "טוב יותר".

השאלה היא איזה IMU מתאים לפיזיקה של המשימה.


שאלות נפוצות – FAQ

מהו High-Dynamic IMU?

High-Dynamic IMU הוא מונח המתייחס בדרך כלל ל-IMU המיועד לפעול במערכות שבהן קיימים קצבי סיבוב, תאוצות או שינויים מהירים בתנועה, ולעיתים גם סביבת Shock ו-Vibration משמעותית.

אין מספר יחיד שממנו IMU הופך ל-"High-Dynamic". ההתאמה תלויה ב-Dynamic Envelope של היישום ובשילוב בין Measurement Range, Bandwidth, Data Rate, Latency וביצועים נוספים.

האם Gyro Range גדול יותר תמיד עדיף?

לא.

Gyro Range צריך להיות מספיק רחב כדי לכסות את ה-Maximum Angular Rate של המערכת, כולל Transients ו-Engineering Margin מתאימים.

אבל אין יתרון אוטומטי בבחירת הטווח הרחב ביותר האפשרי. בחירת IMU צריכה להתחשב גם ב-Noise, Bias, Scale Factor, Resolution, Bandwidth ודרישות המערכת האחרות.

המטרה היא לבחור טווח מתאים, לא בהכרח את הטווח הגדול ביותר.

מה קורה כאשר Gyroscope מגיע ל-Saturation?

כאשר ה-Angular Rate חורג מ-Full Scale Range של ה-Gyroscope, החיישן אינו מסוגל לייצג את מלוא קצב הסיבוב.

במערכת המבצעת אינטגרציה של Angular Rate לצורך חישוב Orientation או Attitude, אובדן חלק מהתנועה יכול לגרום לשגיאה בהערכת הזווית.

לכן חשוב שטווח המדידה יכסה גם אירועים דינמיים קצרים שהמערכת נדרשת למדוד.

האם Shock Rating של 1000g אומר שה-IMU יכול למדוד 1000g?

לא.

Shock Rating ו-Accelerometer Measurement Range הם שני נתונים שונים.

Shock Rating מתאר בדרך כלל את יכולת המוצר לעמוד באירוע מכני מסוים בהתאם לתנאי הבדיקה שהוגדרו, בעוד Measurement Range מתאר את תחום התאוצה שהחיישן מסוגל למדוד.

IMU יכול לשרוד Shock גבוה בהרבה מטווח המדידה שלו.

Survive ≠ Measure.

מה ההבדל בין Bandwidth לבין Data Rate?

Bandwidth מתאר את תחום התדרים שבו שרשרת המדידה מסוגלת לעקוב בצורה שימושית אחר התנועה.

Data Rate מתאר באיזו תדירות מתקבל נתון חדש מה-IMU.

לכן IMU יכול, לדוגמה, לספק Data Rate של מספר kHz גם כאשר ה-Bandwidth של המדידה נמוך יותר.

שני הנתונים חשובים, אבל הם אינם מתארים את אותו הדבר.

למה Latency חשוב במיוחד במערכת High-Dynamic?

Latency הוא הזמן שעובר בין האירוע הפיזיקלי לבין זמינות המידע למערכת המשתמשת בו.

כאשר הפלטפורמה משתנה במהירות, גם עיכוב קטן יכול להיות משמעותי עבור Control Loop מהיר.

לכן יש לבחון לא רק את Latency של ה-IMU, אלא את תקציב ההשהיה של כל השרשרת – מהחישה ועד הפעלת ה-Actuator.

האם אפשר לפתור Vibration באמצעות Filter?

Filtering יכול להיות חלק מהפתרון, אבל לא תמיד ניתן פשוט להפעיל Low-Pass Filter אגרסיבי.

סינון עלול להוסיף Phase Delay ולהחליש גם רכיבי תנועה אמיתיים שמערכת הבקרה צריכה לראות.

בנוסף, תופעות לא ליניאריות כמו Vibration Rectification Error עלולות ליצור שגיאה בתדר נמוך שלא בהכרח ניתנת להסרה באמצעות סינון פשוט לאחר המדידה.

לכן Vibration צריך להיבחן כחלק מתכנון המערכת כולה.

מה ההבדל בין LandMark 006 לבין LandMark 007?

שני המוצרים הם IMU מבוססי MEMS של Gladiator Technologies, אך הם מיועדים ל-Dynamic Envelopes שונים.

LandMark 006 מציע Gyroscope Range של ±300°/s ו-Accelerometer Range של ±15g, לצד ארכיטקטורה המתאימה ליישומים הדורשים Bandwidth ו-Data Rate גבוהים.

LandMark 007 מיועד ל-High Dynamic Applications ומציע אפשרויות טווח רחבות משמעותית, עד ±2000°/s ב-Gyroscope ועד ±98g ב-Accelerometer.

לכן הבחירה ביניהם צריכה להיעשות בהתאם לדרישות המערכת ולא רק לפי השוואת נתון בודד.


מושגים חשובים

IMU – Inertial Measurement Unit
יחידת מדידה אינרציאלית המשלבת בדרך כלל Gyroscopes ו-Accelerometers במספר צירים לצורך מדידת תנועה זוויתית וליניארית.

Gyroscope
חיישן המודד Angular Rate, כלומר את קצב הסיבוב סביב ציר.

Accelerometer
חיישן המודד Specific Force, שממנה ניתן להסיק מידע הקשור לתאוצה ולכיוון ביחס לכבידה בהתאם ליישום ולעיבוד.

Measurement Range / Full Scale Range
תחום המדידה המרבי שהחיישן מיועד למדוד, לדוגמה ±300°/s ב-Gyroscope או ±15g ב-Accelerometer.

Saturation
מצב שבו הקלט חורג מטווח המדידה של החיישן ולכן הפלט אינו מסוגל לייצג את מלוא התנועה.

Bandwidth
תחום התדרים שבו החיישן ושרשרת המדידה מסוגלים להגיב בצורה שימושית לאות הנמדד.

Data Rate
הקצב שבו נתוני המדידה זמינים או מועברים למערכת, בדרך כלל ב-Hz או kHz.

Latency
השהיה בין האירוע הפיזיקלי לבין זמינות נתון המדידה לשימוש במערכת.

Shock
אירוע מכני קצר בעל תאוצה גבוהה יחסית.

Vibration
תנועה מכנית מחזורית או אקראית שיכולה להופיע בתדרים ובעוצמות שונות לאורך זמן.

Vibration Rectification Error – VRE
תופעה שבה Vibration, בשילוב התנהגות לא ליניארית של החיישן, עלול ליצור רכיב שגיאה שנראה כ-Bias או Offset במדידה.

Dynamic Envelope
מכלול תנאי התנועה והסביבה שבתוכם המערכת נדרשת לפעול, כולל Angular Rate, Acceleration, Frequency Content, Shock, Vibration ודרישות זמן.

Engineering Margin
מרווח תכנוני בין הדרישה המרבית הצפויה לבין גבול הביצועים או המדידה שנבחר למערכת.

🧩 לקריאה נוספת ולהעמקה

מאמר זה הוא חלק מסדרת מאמרים העוסקת בהנדסת מערכות אינרציאליות מודרניות ובאופן שבו חיישני MEMS משמשים במערכות בקרה, ייצוב וניווט מתקדמות. להבנה רחבה יותר של ההיבטים ההנדסיים והמערכתיים של Gyro ו-IMU, ניתן להעמיק גם במאמרים הבאים:

  • בין בקרה לניווט: כיצד IMU מבוסס MEMS משנה את גבולות היישומים
  • Gyro ו-IMU למערכות בקרה מתקדמות
  • איך בוחרים Gyro ו-IMU ליישומי בקרה וניווט – ומה באמת קובע יציבות וביצועים
  • למה External Sync הוא קריטי במערכות Gyro ו-IMU
  • ייצוב, עקיבה וסנכרון זמן: הבסיס לשליטה מדויקת בקו הראייה
  • ייצוב משימתי במערכות EO/IR דינמיות: מדוע רוחב סרט, קצב נתונים והשהיית פאזה מגדירים ביצועי Gimbal
  • למה Gladiator? מה באמת מבדיל יצרן IMU ו-MEMS Gyro בשוק צפוף
  • מיתוסים נפוצים על חיישני אינרציה MEMS: ומה באמת השתנה בטכנולוגיית Gyro ו-IMU בעשור האחרון
  • Bias Stability vs Bias Instability: מה באמת קובע ביצועי Gyro ו-IMU במערכות ייצוב, עקיבה וניווט
  • Scale Factor ב־MEMS IMU – השגיאה השקטה שהורסת דיוק
  • מדוע שני IMU בעלי מפרט כמעט זהה סיפקו ביצועי ייצוב שונים לחלוטין?
  • IMU של 2000Hz? לפני שמתרשמים, כדאי להבין שלושה מספרים שונים לחלוטין
  • הדור הבא של MEMS: ארכיטקטורת SX3 ועתיד הניווט, העקיבה והייצוב
  • למה IMU קטן עשוי לחסוך חודשים של פיתוח
  • התמונה רועדת למרות שבחרתם Gyroscope עם Bias Stability מצוין
  • למה החלפת IMU עלולה לגרום לשבועות של כיול מחדש?
  • מ־IMU ל־INS: איך באמת בונים מערכת ניווט טקטית
  • כשאין GPS, כבר מאוחר מדי לבחור IMU
  • למה מערכת Counter-UAS מאבדת את הרחפן דווקא אחרי שזיהתה אותו?
  • כשה-GPS משקר: מדוע IMU הופך לקריטי בעידן ה-Wingmen האוטונומיים
  • כיצד הופך חיישן MEMS ל-IMU ברמה טקטית?
  • האנטנה לא זזה – אז למה איבדנו את הקשר? תפקיד ה-IMU במערכות Antenna Positioning
  • Tactical Grade IMU: מה קורה לחיישן כשהמשימה מפסיקה להתנהג כמו המעבדה?
  • איך לבחור IMU למערכת דינמית – למה "מדויק יותר" לא תמיד אומר "טוב יותר"
Tags: Gladiator_Technologies

Related Articles

Tactical Grade IMU: מה קורה לחיישן כשהמשימה מפסיקה להתנהג כמו המעבדה?

19/08/2026amironicLTD

IMU של 2000Hz? לפני שמתרשמים, כדאי להבין שלושה מספרים שונים לחלוטין

07/06/2026amironicLTD

למה External Sync הוא קריטי במערכות Gyro ו-IMU

12/01/2026amironicLTD

פוסטים אחרונים

  • כשהמערכת נכנסת לתמרון קיצוני – מה קורה ל-IMU בסביבת High-Dynamic?
  • הידיים על המטופל, הרגל על המערכת – למה Footswitch עדיין חיוני ב-Medical Imaging?
  • כשארונות AI דורשים יותר ויותר הספק – מה קורה להגנה החשמלית?
  • חיישן טמפרטורה למערכות צבאיות – איך בוחרים Temperature Sensor לתנאי סביבה קשים?
  • איך לזהות גלגל שיניים קיים ללא שרטוט – מדריך מדידה מעשי למהנדס

קטגוריות

  • Bend Sensor
  • Gears & Transmission
  • Hand Control
  • Hermetic Glass & Metal Seals
  • IR LAMPS
  • LCD HOUR METER
  • Mechanics
  • MEMS
  • Power Supply
  • Sealing
  • Tungsten & Molybdenum
  • Uncategorized
  • זיווד אלקטרוני
  • מא"זים
  • מד תאוצה
  • מונים ושעונים
  • מנועים
  • מפסק ואקום
  • מפסק לחץ
  • מפסק ללא מגע
  • מפסקי אוויר
  • מפסקי רגל
  • מפסקים אוטומטיים
  • מפסקים אטומים
  • סנסור טמפרטורה
  • סנסור כוח
  • סנסור לחץ
  • סנסור מהירות
  • סנסור מיקום

צרו עמנו קשר

מלאו את הטופס ונציגנו ישובו אליכם במהרה

    שם (חובה)

    אימייל (חובה)

    טלפון

    תוכן ההודעה

    אתר זה מוגן על-ידי שירות reCAPTCHA וחלים עליו
    מדיניות הפרטיות ותנאי השימוש של גוגל.

    אמירוניק בע"מ

    רחוב רבינוביץ' 3, פתח-תקווה 4928144.
    טלפון: 03-9047744
    דוא"ל: office@amironic.co.il
    Email
    Facebook
    Twitter
    LinkedIn
    YouTube
    לצפיה והורדה של קובץ ה-ISO יש ללחוץ על על התמונה
    ISO 9001:2015 Certification
    • אינרציאלי MEMS
    • מאמ"תים
    • מפסקי רגל
    • מכניקה ותמסורת
    • סנסורים
    • מנועים
    • אלקטרוניקה
    • שליטה ביד
    • פתרונות הספק

    חדשות

    • כשהמערכת נכנסת לתמרון קיצוני – מה קורה ל-IMU בסביבת High-Dynamic?
    • הידיים על המטופל, הרגל על המערכת – למה Footswitch עדיין חיוני ב-Medical Imaging?
    • כשארונות AI דורשים יותר ויותר הספק – מה קורה להגנה החשמלית?
    • חיישן טמפרטורה למערכות צבאיות – איך בוחרים Temperature Sensor לתנאי סביבה קשים?
    • איך לזהות גלגל שיניים קיים ללא שרטוט – מדריך מדידה מעשי למהנדס
    אודות אמירוניקצור קשרEnglish
    © 2022 Amironic All rights reserved. All Trademarks are the property of their respective owners.
    • הגדלת גופן
    • הקטנת גופן
    • תצוגת שחור לבן
    • מצב ניגודיות גבוהה
    • הדגשת קישורים
    • גופן קריא (אריאל)
    • איפוס